Chương 39: Các vật liệu đàn hồi
Richard P. Feynman — The Feynman Lectures on Physics, Tập II, Chương 39: “Elastic Materials”
Tài liệu tham khảo: C. Kittel, Introduction to Solid State Physics, John Wiley and Sons, Inc., New York, ấn bản 2, 1956.
39–1 Tenxơ biến dạng
Trong chương trước chúng ta đã nói về các biến dạng của các vật đàn hồi cụ thể. Trong chương này chúng ta muốn nhìn vào những gì có thể xảy ra nói chung bên trong một vật liệu đàn hồi. Chúng ta muốn có thể mô tả các điều kiện ứng suất và biến dạng bên trong một cục thạch lớn nào đó bị xoắn vặn và bóp nén theo một cách phức tạp nào đó. Để làm điều này, chúng ta cần có thể mô tả biến dạng cục bộ tại mọi điểm trong một vật đàn hồi; chúng ta có thể làm điều đó bằng cách cho một tập hợp sáu con số — là các thành phần của một tenxơ đối xứng — đối với mỗi điểm. Trước đây, chúng ta đã nói về tenxơ ứng suất (Chương 31); giờ chúng ta cần tenxơ biến dạng.
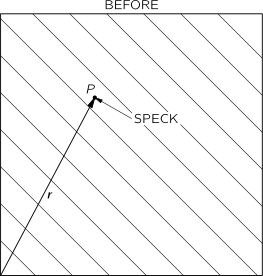
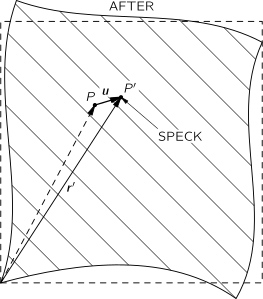
Hãy hình dung chúng ta bắt đầu với vật liệu ban đầu chưa biến dạng và theo dõi chuyển động của một hạt “bụi” nhỏ xíu gắn trong vật liệu khi biến dạng được áp đặt. Một hạt mà ban đầu ở điểm P tọa độ r = (x, y, z) di chuyển tới một vị trí mới P′ tại r′ = (x′, y′, z′) như chỉ ra trong Hình 39–1. Chúng ta sẽ gọi u là vectơ độ dịch chuyển từ P tới P′. Khi đó
u = r′ − r. (39.1)
Dĩ nhiên, độ dịch chuyển u phụ thuộc vào điểm P mà chúng ta bắt đầu, nên u là một hàm vectơ của r — hay, nếu bạn thích, của (x, y, z).
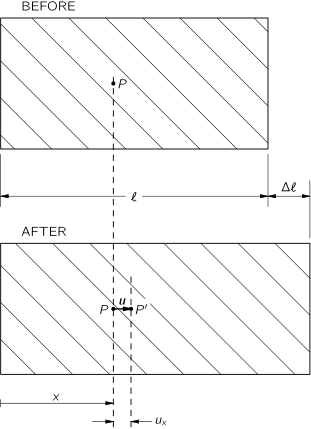
Trước hết hãy nhìn vào một tình huống đơn giản trong đó biến dạng không đổi trên khắp vật liệu — nên chúng ta có cái gọi là một biến dạng đồng nhất. Giả sử, chẳng hạn, chúng ta có một khối vật liệu và chúng ta kéo giãn nó một cách đều đặn. Chúng ta chỉ thay đổi các kích thước của nó một cách đều đặn theo một hướng — chẳng hạn, theo hướng x, như chỉ ra trong Hình 39–2. Chuyển động ux của một hạt tại x tỉ lệ với x. Trên thực tế,
ux/x = Δl/l.
Chúng ta sẽ viết ux theo cách này:
ux = exxx.
Hằng số tỉ lệ exx dĩ nhiên chính là cùng một thứ với Δl/l. (Bạn sẽ sớm thấy tại sao chúng ta dùng một chỉ số dưới kép.)
Nếu biến dạng không đồng nhất, mối quan hệ giữa ux và x sẽ thay đổi từ nơi này sang nơi khác trong vật liệu. Đối với tình huống tổng quát, chúng ta định nghĩa exx bằng một kiểu Δl/l cục bộ, cụ thể là bằng
exx = ∂ux/∂x. (39.2)
Con số này — giờ là một hàm của x, y và z — mô tả lượng kéo giãn theo hướng x trên khắp cục thạch. Dĩ nhiên, cũng có thể có sự kéo giãn theo các hướng y và z. Chúng ta mô tả chúng bằng các con số
eyy = ∂uy/∂y, ezz = ∂uz/∂z. (39.3)
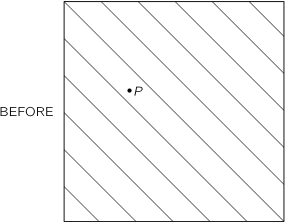
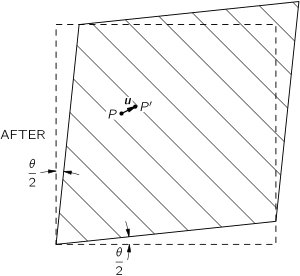
Chúng ta cũng cần có thể mô tả các biến dạng kiểu trượt. Giả sử chúng ta hình dung một khối lập phương nhỏ được đánh dấu trong cục thạch ban đầu chưa bị xáo trộn. Khi cục thạch bị đẩy lệch khỏi hình dạng của nó, khối lập phương này có thể biến đổi thành một hình bình hành, như phác họa trong Hình 39–3.1 Trong loại biến dạng này, chuyển động theo x của mỗi hạt tỉ lệ với tọa độ y của nó,
ux = (θ/2)y. (39.4)
Và cũng có một chuyển động theo y tỉ lệ với x,
uy = (θ/2)x. (39.5)
Vì vậy chúng ta có thể mô tả một biến dạng kiểu trượt như vậy bằng cách viết
ux = exyy, uy = eyxx
với
exy = eyx = θ/2.
Giờ bạn có thể nghĩ rằng khi các biến dạng không đồng nhất, chúng ta có thể mô tả các biến dạng trượt tổng quát bằng cách định nghĩa các đại lượng exy và eyx bởi
exy = ∂ux/∂y, eyx = ∂uy/∂x. (39.6)
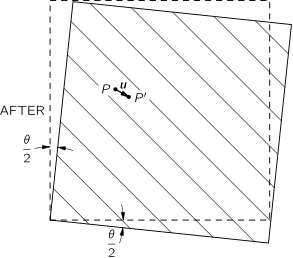
Nhưng có một khó khăn. Giả sử các độ dịch chuyển ux và uy được cho bởi
ux = (θ/2)y, uy = −(θ/2)x
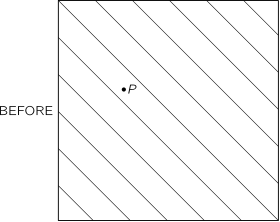
Chúng giống như các phương trình (39.4) và (39.5) trừ việc dấu của uy bị đảo ngược. Với các độ dịch chuyển này, một khối lập phương nhỏ trong cục thạch chỉ đơn giản bị dịch chuyển (quay) đi một góc θ/2, như chỉ ra trong Hình 39–4. Không có biến dạng nào cả — chỉ có một sự quay trong không gian. Không có sự méo mó nào của vật liệu; các vị trí tương đối của mọi nguyên tử đều không thay đổi chút nào. Chúng ta phải bằng cách nào đó đặt các định nghĩa của mình sao cho các phép quay thuần túy không được bao gồm trong các định nghĩa của chúng ta về một biến dạng trượt. Điểm mấu chốt là nếu ∂uy/∂x và ∂ux/∂y bằng nhau và ngược dấu, thì không có biến dạng; vì vậy chúng ta có thể sửa mọi thứ bằng cách định nghĩa
exy = eyx = ½(∂uy/∂x + ∂ux/∂y).
Đối với một phép quay thuần túy, chúng đều bằng không, nhưng đối với một trượt thuần túy, chúng ta thu được exy bằng eyx, như chúng ta mong muốn.
Trong biến dạng tổng quát nhất — có thể bao gồm kéo giãn hay nén cũng như trượt — chúng ta định nghĩa trạng thái biến dạng bằng cách cho chín con số
exx = ∂ux/∂x, eyy = ∂uy/∂y, ⋮
exy = ½(∂uy/∂x + ∂ux/∂y), ⋮ (39.7)
Đây là các số hạng của một tenxơ biến dạng. Vì nó là một tenxơ đối xứng — các định nghĩa của chúng ta làm cho exy = eyx, luôn luôn — thực ra chỉ có sáu con số khác nhau. Bạn còn nhớ (xem Chương 31) rằng đặc trưng tổng quát của một tenxơ là các số hạng của nó biến đổi như tích của các thành phần của hai vectơ. (Nếu A và B là các vectơ, Cij = AiBj là một tenxơ.) Mỗi số hạng của eij là một tích (hay tổng của các tích như vậy) của các thành phần của vectơ u = (ux, uy, uz), và của toán tử ∇ = (∂/∂x, ∂/∂y, ∂/∂z), mà chúng ta biết biến đổi như một vectơ. Hãy đặt x1, x2 và x3 thay cho x, y và z, và u1, u2 và u3 thay cho ux, uy và uz; khi đó chúng ta có thể viết số hạng tổng quát eij của tenxơ biến dạng dưới dạng
eij = ½(∂uj/∂xi + ∂ui/∂xj), (39.8)
trong đó i và j có thể là 1, 2 hoặc 3.
Khi chúng ta có một biến dạng đồng nhất — có thể bao gồm cả kéo giãn lẫn trượt — mọi eij đều là hằng số, và chúng ta có thể viết
ux = exxx + exyy + exzz. (39.9)
(Chúng ta chọn gốc tọa độ của x, y, z tại điểm mà u bằng không.) Trong trường hợp này, tenxơ biến dạng eij cho mối quan hệ giữa hai vectơ: vectơ tọa độ r = (x, y, z) và vectơ độ dịch chuyển u = (ux, uy, uz).
Khi các biến dạng không đồng nhất, bất kỳ mẩu nào của cục thạch cũng có thể bị xoắn đi phần nào — sẽ có một sự quay cục bộ. Nếu các biến dạng đều nhỏ, chúng ta sẽ có
Δui = Σj(eij − ωij)Δxj, (39.10)
trong đó ωij là một tenxơ phản đối xứng,
ωij = ½(∂uj/∂xi − ∂ui/∂xj), (39.11)
đại lượng mô tả sự quay. Tuy nhiên, chúng ta sẽ không lo thêm về các phép quay nữa, mà chỉ về các biến dạng được mô tả bởi tenxơ đối xứng eij.
39–2 Tenxơ đàn hồi
Giờ khi đã mô tả các biến dạng, chúng ta muốn liên hệ chúng với các lực bên trong — các ứng suất trong vật liệu. Đối với mỗi mẩu nhỏ của vật liệu, chúng ta giả thiết định luật Hooke đúng và viết rằng các ứng suất tỉ lệ với các biến dạng. Trong Chương 31 chúng ta đã định nghĩa tenxơ ứng suất Sij là thành phần thứ i của lực qua một đơn vị diện tích vuông góc với trục thứ j. Định luật Hooke nói rằng mỗi thành phần của Sij liên hệ tuyến tính với mỗi thành phần của biến dạng. Vì S và e mỗi cái có chín thành phần, có 9 × 9 = 81 hệ số khả dĩ mô tả các tính chất đàn hồi của vật liệu. Chúng là các hằng số nếu vật liệu tự nó là đồng nhất. Chúng ta viết các hệ số này là Cijkl và định nghĩa chúng bằng phương trình
Sij = Σk,lCijklekl, (39.12)
trong đó i, j, k, l đều nhận các giá trị 1, 2 hoặc 3. Vì các hệ số Cijkl liên hệ một tenxơ với một tenxơ khác, chúng cũng tạo thành một tenxơ — một tenxơ cấp bốn. Chúng ta có thể gọi nó là tenxơ đàn hồi.
Giả sử mọi C đều đã biết và bạn đặt một lực phức tạp lên một vật có hình dạng kỳ quặc nào đó. Sẽ có đủ loại biến dạng, và vật sẽ ổn định xuống với một hình dạng xoắn vặn nào đó. Các độ dịch chuyển là gì? Bạn có thể thấy đó là một bài toán phức tạp. Nếu bạn biết các biến dạng, bạn có thể tìm các ứng suất từ phương trình (39.12) — hay ngược lại. Nhưng các ứng suất và biến dạng mà bạn kết cục có tại bất kỳ điểm nào đều phụ thuộc vào những gì xảy ra trong toàn bộ phần còn lại của vật liệu.
Cách dễ nhất để tiếp cận bài toán là suy nghĩ về năng lượng. Khi có một lực F tỉ lệ với một độ dịch chuyển x, chẳng hạn F = kx, công cần thiết cho bất kỳ độ dịch chuyển x nào là kx2/2. Theo một cách tương tự, công w đi vào mỗi đơn vị thể tích của một vật liệu bị biến dạng hóa ra là
w = ½ΣijklCijkleijekl. (39.13)
Tổng công W thực hiện khi làm biến dạng vật là tích phân của w trên thể tích của nó:
W = ∫½ΣijklCijkleijekl dV. (39.14)
Đây khi đó là thế năng dự trữ trong các ứng suất bên trong của vật liệu. Giờ khi một vật ở trạng thái cân bằng, năng lượng nội tại này phải ở mức cực tiểu. Vì vậy bài toán tìm các biến dạng trong một vật có thể được giải bằng cách tìm tập hợp các độ dịch chuyển u trên khắp vật sao cho W cực tiểu. Trong Chương 19 chúng ta đã nêu một số ý tưởng tổng quát của phép tính biến phân được dùng để giải quyết các bài toán cực tiểu kiểu này. Chúng ta không thể đi vào bài toán này với bất kỳ chi tiết nào thêm ở đây.
Điều chúng ta chủ yếu quan tâm bây giờ là những gì chúng ta có thể nói về các tính chất tổng quát của tenxơ đàn hồi. Trước hết, rõ ràng là không thực sự có 81 số hạng khác nhau trong Cijkl. Vì cả Sij và eij đều là các tenxơ đối xứng, mỗi cái chỉ có sáu số hạng khác nhau, nên có thể có tối đa 36 số hạng khác nhau trong Cijkl. Tuy nhiên, thông thường có ít hơn nhiều so với con số này.
Hãy nhìn vào trường hợp đặc biệt của một tinh thể lập phương. Trong đó, mật độ năng lượng w bắt đầu như thế này:
w = ½{Cxxxxexx2 + Cxxxyexxexy + Cxxxzexxexz + Cxxyxexxexy + Cxxyyexxeyy …v.v… + Cyyyyeyy2 + …v.v…v.v…}, (39.15)
với 81 số hạng tất cả! Giờ một tinh thể lập phương có những đối xứng nhất định. Đặc biệt, nếu tinh thể được quay 90°, nó có các tính chất vật lý như cũ. Nó có cùng độ cứng đối với kéo giãn theo hướng y như đối với kéo giãn theo hướng x. Do đó, nếu chúng ta thay đổi định nghĩa của chúng ta về các hướng tọa độ x và y trong phương trình (39.15), năng lượng sẽ không thay đổi. Hẳn phải là đối với một tinh thể lập phương
Cxxxx = Cyyyy = Czzzz. (39.16)
Tiếp theo chúng ta có thể chứng tỏ rằng các số hạng như Cxxxy phải bằng không. Một tinh thể lập phương có tính chất là nó đối xứng qua một phép phản xạ qua bất kỳ mặt phẳng nào vuông góc với một trong các trục. Nếu chúng ta thay y bằng −y, không có gì khác cả. Nhưng thay y thành −y biến exy thành −exy — một độ dịch chuyển vốn hướng về +y giờ hướng về −y. Nếu năng lượng không được thay đổi, Cxxxy phải biến thành −Cxxxy khi chúng ta thực hiện một phép phản xạ. Nhưng một tinh thể đã phản xạ vẫn như trước, nên Cxxxy phải bằng −Cxxxy. Điều này chỉ có thể xảy ra nếu cả hai đều bằng không.
Bạn nói, “Nhưng cùng một lập luận sẽ làm Cyyyy = 0!” Không, bởi vì có bốn chữ y. Dấu thay đổi một lần cho mỗi chữ y, và bốn dấu trừ thành một dấu cộng. Nếu có hai hay bốn chữ y, số hạng không buộc phải bằng không. Nó chỉ bằng không khi có một, hay ba. Vì vậy, đối với một tinh thể lập phương, bất kỳ số hạng khác không nào của C cũng sẽ chỉ có một số chẵn các chỉ số dưới giống hệt nhau. (Các lập luận chúng ta đã đưa ra đối với y hiển nhiên cũng đúng đối với x và z.) Khi đó chúng ta có thể có các số hạng như Cxxyy, Cxyxy, Cxyyx, và vân vân. Tuy nhiên, chúng ta đã chứng tỏ rằng nếu chúng ta đổi mọi x thành y và ngược lại (hay mọi z và x, và vân vân) chúng ta phải thu được — đối với một tinh thể lập phương — cùng một con số. Điều này có nghĩa là chỉ có ba khả năng khác không khác nhau:
Cxxxx (= Cyyyy = Czzzz),
Cxxyy (= Cyyxx = Cxxzz, v.v.),
Cxyxy (= Cyxyx = Cxzxz, v.v.). (39.17)
Vậy đối với một tinh thể lập phương, mật độ năng lượng sẽ trông như thế này:
w = ½{Cxxxx(exx2 + eyy2 + ezz2) + 2Cxxyy(exxeyy + eyyezz + ezzexx) + 4Cxyxy(exy2 + eyz2 + ezx2)}. (39.18)
Đối với một vật liệu đẳng hướng — tức là không phải tinh thể — tính đối xứng còn cao hơn. Các C phải như nhau đối với bất kỳ lựa chọn nào của hệ tọa độ. Khi đó hóa ra có một hệ thức nữa giữa các C, cụ thể là
Cxxxx = Cxxyy + 2Cxyxy. (39.19)
Chúng ta có thể thấy điều này đúng bằng lập luận tổng quát sau đây. Tenxơ ứng suất Sij phải liên hệ với eij theo một cách không phụ thuộc chút nào vào các hướng tọa độ — nó chỉ được liên hệ bởi các đại lượng vô hướng. “Dễ thôi,” bạn nói. “Cách duy nhất để thu được Sij từ eij là nhân với một hằng số vô hướng. Đó chính là định luật Hooke. Hẳn phải là Sij = (hằng số)eij.” Nhưng điều đó không hoàn toàn đúng; còn có thể có tenxơ đơn vị δij nhân với một vô hướng nào đó, liên hệ tuyến tính với eij. Bất biến duy nhất bạn có thể tạo ra mà tuyến tính theo các e là Σeii. (Nó biến đổi như x2 + y2 + z2, là một vô hướng.) Vì vậy dạng tổng quát nhất của phương trình liên hệ Sij với eij — đối với các vật liệu đẳng hướng — là
Sij = 2μeij + λ(Σkekk)δij. (39.20)
(Hằng số đầu tiên thường được viết là hai lần μ; khi đó hệ số μ bằng mô-đun trượt mà chúng ta đã định nghĩa trong chương trước.) Các hằng số μ và λ được gọi là các hằng số đàn hồi Lamé. So sánh phương trình (39.20) với phương trình (39.12), bạn thấy rằng
Cxxyy = λ, Cxyxy = μ, Cxxxx = 2μ + λ. (39.21)
Vì vậy chúng ta đã chứng minh rằng phương trình (39.19) quả thực đúng. Bạn cũng thấy rằng các tính chất đàn hồi của một vật liệu đẳng hướng được cho hoàn toàn bởi hai hằng số, như chúng ta đã nói trong chương trước.
Các C có thể được biểu diễn theo bất kỳ hai hằng số đàn hồi nào chúng ta đã dùng trước đây — chẳng hạn, theo mô-đun Young Y và hệ số Poisson σ. Chúng tôi sẽ để bạn tự chứng tỏ rằng
Cxxxx = [Y/(1 + σ)]·(1 + σ/(1 − 2σ)),
Cxxyy = [Y/(1 + σ)]·(σ/(1 − 2σ)),
Cxyxy = Y/[2(1 + σ)]. (39.22)
39–3 Các chuyển động trong một vật đàn hồi
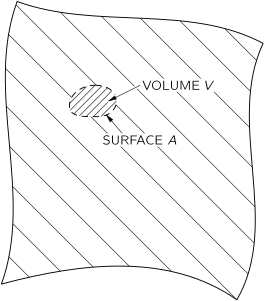
Chúng ta đã chỉ ra rằng đối với một vật đàn hồi ở trạng thái cân bằng, các ứng suất bên trong tự điều chỉnh để làm cho năng lượng cực tiểu. Giờ chúng ta hãy nhìn vào điều gì xảy ra khi các lực bên trong không cân bằng. Giả sử chúng ta có một mẩu nhỏ của vật liệu bên trong một mặt A nào đó. Xem Hình 39–5. Nếu mẩu vật liệu ở trạng thái cân bằng, tổng lực F tác dụng lên nó phải bằng không. Chúng ta có thể nghĩ lực này được cấu thành từ hai phần. Có thể có một phần do các lực “bên ngoài” như trọng lực, vốn tác dụng từ xa lên vật chất trong mẩu để tạo ra một lực trên một đơn vị thể tích fext. Tổng lực bên ngoài Fext là tích phân của fext trên thể tích của mẩu:
Fext = ∫fext dV. (39.23)
Ở trạng thái cân bằng, lực này sẽ được cân bằng bởi tổng lực Fint từ vật liệu lân cận tác dụng qua mặt A. Khi mẩu vật liệu không ở trạng thái cân bằng — nếu nó đang chuyển động — tổng của các lực bên trong và bên ngoài bằng khối lượng nhân với gia tốc. Chúng ta sẽ có
Fext + Fint = ∫ρr̈ dV, (39.24)
trong đó ρ là mật độ của vật liệu, và r̈ là gia tốc của nó. Giờ chúng ta có thể kết hợp các phương trình (39.23) và (39.24), viết
Fint = ∫v(−fext + ρr̈) dV. (39.25)
Chúng ta sẽ đơn giản hóa cách viết bằng cách định nghĩa
f = −fext + ρr̈. (39.26)
Khi đó phương trình (39.25) được viết
Fint = ∫vf dV. (39.27)
Cái chúng ta đã gọi là Fint liên hệ với các ứng suất trong vật liệu. Tenxơ ứng suất Sij đã được định nghĩa (Chương 31) sao cho thành phần x của lực dF qua một phần tử mặt da, có pháp tuyến đơn vị là n, được cho bởi
dFx = (Sxxnx + Sxyny + Sxznz) da. (39.28)
Thành phần x của Fint trên mẩu nhỏ của chúng ta khi đó là tích phân của dFx trên mặt. Thay điều này vào thành phần x của phương trình (39.27), ta được
∫A(Sxxnx + Sxyny + Sxznz) da = ∫vfx dV. (39.29)
Chúng ta có một tích phân mặt liên hệ với một tích phân thể tích — và điều đó gợi cho chúng ta nhớ tới một điều gì đó đã học trong điện học. Lưu ý rằng nếu bạn bỏ qua chỉ số dưới x đầu tiên trên mỗi S ở vế trái của phương trình (39.29), nó trông đúng như tích phân của một đại lượng “S”·n — tức là, thành phần pháp tuyến của một vectơ — trên mặt. Nó sẽ là thông lượng của “S” ra khỏi thể tích. Và điều này có thể được viết, dùng định luật Gauss, thành tích phân thể tích của divergence của “S”. Trên thực tế, điều đó đúng dù chỉ số dưới x có ở đó hay không — nó chỉ là một định lý toán học bạn thu được bằng cách tích phân từng phần. Nói cách khác, chúng ta có thể biến đổi phương trình (39.29) thành
∫v(∂Sxx/∂x + ∂Sxy/∂y + ∂Sxz/∂z) dV = ∫vfx dV. (39.30)
Giờ chúng ta có thể bỏ các tích phân thể tích và viết phương trình vi phân cho thành phần tổng quát của f dưới dạng
fi = Σj∂Sij/∂xj. (39.31)
Điều này cho chúng ta biết lực trên một đơn vị thể tích liên hệ với tenxơ ứng suất Sij như thế nào.
Lý thuyết về các chuyển động bên trong một vật rắn hoạt động như thế này. Nếu chúng ta bắt đầu với việc biết các độ dịch chuyển ban đầu — được cho bởi, chẳng hạn, u — chúng ta có thể tính ra các biến dạng eij. Từ các biến dạng chúng ta có thể thu được các ứng suất từ phương trình (39.12). Từ các ứng suất chúng ta có thể thu được mật độ lực f trong phương trình (39.31). Biết f, chúng ta có thể thu được, từ phương trình (39.26), gia tốc r̈ của vật liệu, đại lượng cho chúng ta biết các độ dịch chuyển sẽ thay đổi như thế nào. Ghép mọi thứ lại với nhau, chúng ta thu được phương trình chuyển động khủng khiếp cho một vật rắn đàn hồi. Chúng tôi sẽ chỉ viết ra các kết quả thu được đối với một vật liệu đẳng hướng. Nếu bạn dùng (39.20) cho Sij, và viết các eij dưới dạng ½(∂ui/∂xj + ∂uj/∂xi), bạn kết cục sẽ có phương trình vectơ
f = (λ + μ)∇(∇·u) + μ∇2u. (39.32)
Trên thực tế, bạn có thể thấy rằng phương trình liên hệ f và u buộc phải có dạng này. Lực phải phụ thuộc vào các đạo hàm cấp hai của các độ dịch chuyển u. Các đạo hàm cấp hai nào của u là vectơ? Một là ∇(∇·u); đó là một vectơ thực sự. Đạo hàm còn lại duy nhất là ∇2u. Vì vậy dạng tổng quát nhất là
f = a∇(∇·u) + b∇2u,
đây chính là (39.32) với một định nghĩa khác của các hằng số. Bạn có thể đang tự hỏi tại sao chúng ta không có một số hạng thứ ba dùng ∇×(∇×u), cũng là một vectơ. Nhưng hãy nhớ rằng ∇×(∇×u) là cùng một thứ với ∇(∇·u) − ∇2u, nên nó là một tổ hợp tuyến tính của hai số hạng chúng ta đã có. Cộng nó vào sẽ không thêm gì mới. Chúng ta đã chứng minh một lần nữa rằng vật liệu đẳng hướng chỉ có hai hằng số đàn hồi.
Đối với phương trình chuyển động của vật liệu, chúng ta có thể đặt (39.32) bằng ρ∂2u/∂t2 — tạm thời bỏ qua mọi lực khối như trọng lực — và thu được
ρ∂2u/∂t2 = (λ + μ)∇(∇·u) + μ∇2u. (39.33)
Nó trông hơi giống phương trình sóng chúng ta đã có trong điện từ học, ngoại trừ việc có thêm một số hạng gây phức tạp. Đối với các vật liệu mà tính chất đàn hồi ở khắp nơi đều như nhau, chúng ta có thể thấy các nghiệm tổng quát trông như thế nào theo cách sau đây. Bạn sẽ nhớ rằng bất kỳ trường vectơ nào cũng có thể được viết thành tổng của hai vectơ: một vectơ có divergence bằng không, và vectơ kia có curl bằng không. Nói cách khác, chúng ta có thể đặt
u = u1 + u2, (39.34)
trong đó
∇·u1 = 0, ∇×u2 = 0. (39.35)
Thay u1 + u2 cho u trong (39.33), ta được
ρ∂2/∂t2[u1 + u2] = (λ + μ)∇(∇·u2) + μ∇2(u1 + u2). (39.36)
Chúng ta có thể khử u1 bằng cách lấy divergence của phương trình này,
ρ∂2/∂t2(∇·u2) = (λ + μ)∇2(∇·u2) + μ∇·∇2(u2).
Vì các toán tử (∇2) và (∇·) có thể hoán đổi cho nhau, chúng ta có thể tách divergence ra làm thừa số chung để được
∇·{ρ∂2u2/∂t2 − (λ + 2μ)∇2u2} = 0. (39.37)
Vì ∇×u2 bằng không theo định nghĩa, curl của dấu ngoặc {} cũng bằng không; vì vậy bản thân dấu ngoặc đồng nhất bằng không, và
ρ∂2u2/∂t2 = (λ + 2μ)∇2u2. (39.38)
Đây là phương trình sóng vectơ cho các sóng di chuyển với tốc độ C2 = √((λ + 2μ)/ρ). Vì curl của u2 bằng không, không có sự trượt nào gắn với sóng này; sóng này chỉ là sóng nén — kiểu sóng âm — mà chúng ta đã bàn trong chương trước, và vận tốc đúng là cái chúng ta đã tìm được cho Cdọc.
Theo một cách tương tự — bằng cách lấy curl của phương trình (39.36) — chúng ta có thể chứng tỏ rằng u1 thỏa mãn phương trình
ρ∂2u1/∂t2 = μ∇2u1. (39.39)
Đây lại là một phương trình sóng vectơ cho các sóng có tốc độ C1 = √(μ/ρ). Vì ∇·u1 bằng không, u1 không tạo ra thay đổi nào của mật độ; vectơ u1 tương ứng với sóng ngang, hay kiểu sóng trượt, mà chúng ta đã thấy trong chương trước, và C1 = Ctrượt.
Nếu chúng ta muốn biết các ứng suất tĩnh trong một vật liệu đẳng hướng, chúng ta có thể, về nguyên tắc, tìm chúng bằng cách giải phương trình (39.32) với f bằng không — hay bằng các lực khối tĩnh từ trọng lực như ρg — dưới những điều kiện nhất định liên hệ với các lực tác dụng lên các bề mặt của khối vật liệu lớn của chúng ta. Việc này hơi khó làm hơn các bài toán tương ứng trong điện từ học. Nó khó hơn, thứ nhất, vì các phương trình hơi khó xử lý hơn, và thứ hai, vì hình dạng của các vật đàn hồi mà chúng ta có khả năng quan tâm thường phức tạp hơn nhiều. Trong điện từ học, chúng ta thường quan tâm tới việc giải các phương trình Maxwell quanh các hình dạng hình học tương đối đơn giản như hình trụ, hình cầu, và vân vân, vì đây là các hình dạng thuận tiện cho các thiết bị điện. Trong đàn hồi học, các vật chúng ta muốn phân tích có thể có hình dạng khá phức tạp — như một móc cẩu, hay một trục khuỷu ô tô, hay rôto của một tuabin khí. Các bài toán như vậy đôi khi có thể được xử lý gần đúng bằng các phương pháp số, dùng nguyên lý năng lượng cực tiểu chúng ta đã nhắc tới trước đó. Một cách khác là dùng một mô hình của vật và đo các biến dạng bên trong bằng thực nghiệm, dùng ánh sáng phân cực.
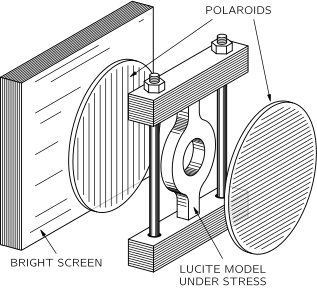
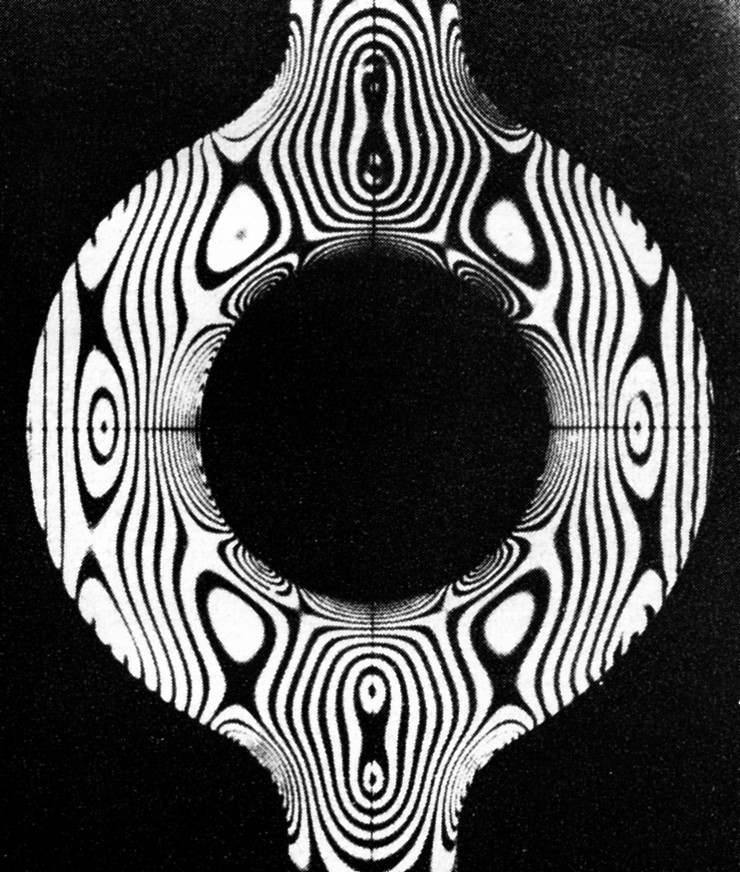
Nó hoạt động như thế này: Khi một vật liệu đẳng hướng trong suốt — chẳng hạn, một chất dẻo trong suốt như lucite — bị đặt dưới ứng suất, nó trở nên lưỡng chiết. Nếu bạn cho ánh sáng phân cực đi qua nó, mặt phẳng phân cực sẽ bị quay đi một lượng liên hệ với ứng suất: bằng cách đo độ quay, bạn có thể đo ứng suất. Hình 39–6 cho thấy một bố trí như vậy có thể trông như thế nào. Hình 39–7 là một bức ảnh chụp một mô hình quang đàn hồi của một hình dạng phức tạp đang chịu ứng suất.
39–4 Hành vi phi đàn hồi
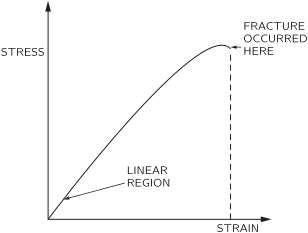
Trong mọi điều đã nói cho tới nay, chúng ta đã giả thiết rằng ứng suất tỉ lệ với biến dạng; nói chung, điều đó là không đúng. Hình 39–8 cho thấy một đường cong ứng suất–biến dạng điển hình cho một vật liệu dẻo dai. Đối với các biến dạng nhỏ, ứng suất tỉ lệ với biến dạng. Tuy nhiên, cuối cùng, sau một điểm nhất định, mối quan hệ giữa ứng suất và biến dạng bắt đầu lệch khỏi một đường thẳng. Đối với nhiều vật liệu — những vật liệu chúng ta sẽ gọi là “giòn” — vật sẽ đứt gãy đối với các biến dạng chỉ hơi cao hơn điểm mà đường cong bắt đầu cong đi. Nói chung, còn có các phức tạp khác trong mối quan hệ ứng suất–biến dạng. Chẳng hạn, nếu bạn biến dạng một vật, các ứng suất có thể cao lúc đầu, nhưng giảm chậm theo thời gian. Ngoài ra, nếu bạn đi tới các ứng suất cao, nhưng vẫn chưa tới điểm “đứt gãy”, khi bạn giảm biến dạng, ứng suất sẽ quay lại dọc theo một đường cong khác. Có một hiệu ứng trễ nhỏ (như hiệu ứng chúng ta đã thấy giữa B và H trong các vật liệu từ).
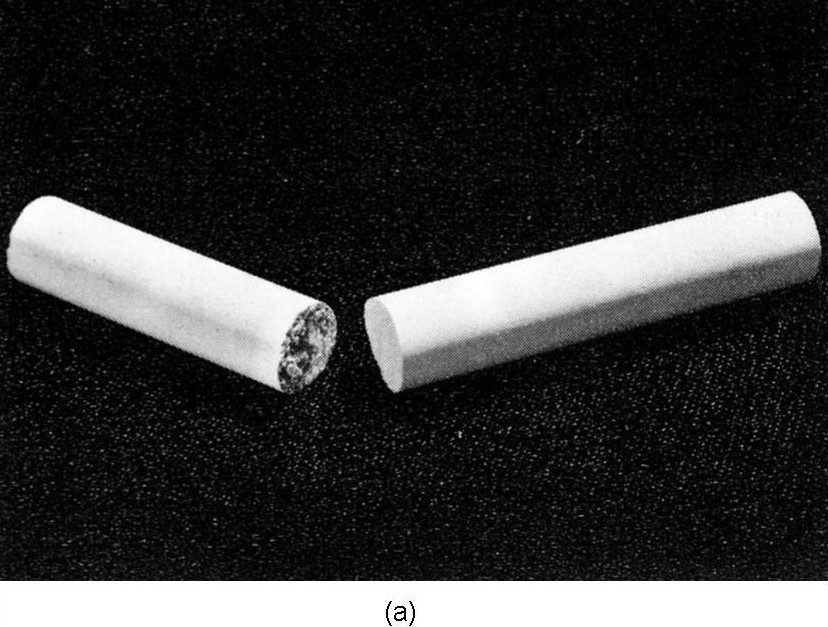
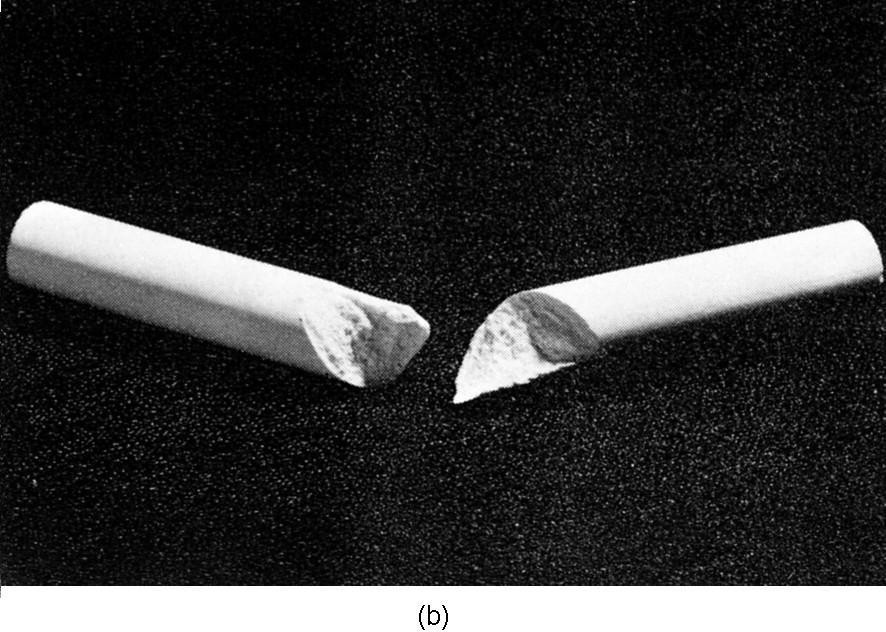
Ứng suất tại đó một vật liệu sẽ đứt gãy thay đổi rất rộng từ vật liệu này sang vật liệu khác. Một số vật liệu sẽ đứt gãy khi ứng suất kéo cực đại đạt tới một giá trị nhất định. Các vật liệu khác sẽ hỏng khi ứng suất trượt cực đại đạt tới một giá trị nhất định. Phấn là một ví dụ về một vật liệu yếu hơn nhiều khi chịu kéo so với khi chịu trượt. Nếu bạn kéo hai đầu của một mẩu phấn viết bảng, phấn sẽ đứt vuông góc với hướng của ứng suất đặt vào, như chỉ ra trong Hình 39–9(a). Nó đứt vuông góc với lực đặt vào bởi vì nó chỉ là một đám các hạt đóng gói lại với nhau mà dễ dàng bị kéo tách ra. Tuy nhiên, vật liệu khó bị trượt hơn nhiều, bởi vì các hạt cản đường lẫn nhau. Giờ bạn sẽ nhớ rằng khi chúng ta có một thanh chịu xoắn, có một sự trượt ở khắp quanh nó. Ngoài ra, chúng ta đã chứng tỏ rằng một sự trượt tương đương với một tổ hợp của một lực kéo và một lực nén ở góc 45°. Vì những lý do này, nếu bạn xoắn một mẩu phấn viết bảng, nó sẽ đứt dọc theo một mặt phức tạp bắt đầu ở góc 45° so với trục. Một bức ảnh chụp một mẩu phấn bị đứt theo cách này được chỉ ra trong Hình 39–9(b). Phấn đứt ở nơi vật liệu chịu kéo cực đại.
Các vật liệu khác hành xử theo những cách kỳ lạ và phức tạp. Vật liệu càng phức tạp, hành vi của chúng càng thú vị. Nếu chúng ta lấy một tờ “Saran-Wrap” và vò nó thành một cục và ném nó lên bàn, nó từ từ tự mở ra và quay về phía hình dạng phẳng ban đầu của nó. Thoạt nhìn, chúng ta có thể bị cám dỗ nghĩ rằng chính quán tính ngăn nó quay về hình dạng ban đầu của nó. Tuy nhiên, một phép tính đơn giản cho thấy quán tính nhỏ hơn vài cấp độ lớn so với mức cần thiết để giải thích hiệu ứng. Dường như có hai hiệu ứng cạnh tranh quan trọng: “một cái gì đó” bên trong vật liệu “nhớ” hình dạng ban đầu của nó và “cố gắng” quay lại đó, nhưng một cái gì đó khác “ưa” hình dạng mới hơn và “chống lại” sự quay về hình dạng cũ.
Chúng ta sẽ không cố mô tả cơ chế đang diễn ra trong chất dẻo Saran, nhưng bạn có thể hình dung cách một hiệu ứng như vậy có thể nảy sinh từ mô hình sau đây. Giả sử bạn hình dung một vật liệu được làm từ các sợi dài, linh hoạt, nhưng bền, trộn lẫn với một số ô rỗng chứa đầy một chất lỏng nhớt. Cũng hãy hình dung rằng có các lối hẹp từ ô này sang ô kế tiếp để chất lỏng có thể rò rỉ chậm từ một ô sang ô kề bên. Khi chúng ta vò một tờ vật liệu này, chúng ta làm méo các sợi dài, ép chất lỏng ra khỏi các ô ở một nơi và ép nó vào các ô khác đang bị kéo giãn. Khi chúng ta buông tay, các sợi dài cố gắng quay về hình dạng ban đầu của chúng. Nhưng để làm điều này, chúng phải ép chất lỏng trở lại vị trí ban đầu của nó — điều sẽ xảy ra tương đối chậm vì độ nhớt. Các lực chúng ta áp đặt khi vò tờ vật liệu lớn hơn nhiều so với các lực do các sợi gây ra. Chúng ta có thể vò tờ vật liệu nhanh chóng, nhưng nó sẽ quay lại chậm hơn. Không còn nghi ngờ gì nữa, chính một tổ hợp của các phân tử cứng lớn và các phân tử nhỏ hơn, di động hơn trong Saran-Wrap chịu trách nhiệm cho hành vi của nó. Ý tưởng này cũng phù hợp với sự kiện rằng vật liệu quay về hình dạng ban đầu nhanh hơn khi nó được làm ấm lên so với khi nó lạnh — nhiệt làm tăng tính di động (làm giảm độ nhớt) của các phân tử nhỏ hơn.
Mặc dù chúng ta đã bàn về việc định luật Hooke bị phá vỡ như thế nào, điều đáng chú ý có lẽ không phải là định luật Hooke bị phá vỡ đối với các biến dạng lớn, mà là nó lại đúng một cách tổng quát đến vậy. Chúng ta có thể hình dung phần nào tại sao điều này có thể đúng bằng cách nhìn vào năng lượng biến dạng trong một vật liệu. Nói rằng ứng suất tỉ lệ với biến dạng là cùng một điều với nói rằng năng lượng biến dạng thay đổi theo bình phương của biến dạng. Giả sử chúng ta có một thanh và chúng ta xoắn nó qua một góc nhỏ θ. Nếu định luật Hooke đúng, năng lượng biến dạng sẽ tỉ lệ với bình phương của θ. Giả sử chúng ta giả thiết rằng năng lượng là một hàm tùy ý nào đó của góc; chúng ta có thể viết nó dưới dạng một khai triển Taylor quanh góc không
U(θ) = U(0) + U′(0)θ + ½U″(0)θ2 + (1/6)U‴(0)θ3 + … (39.40)
Mô-men xoắn τ là đạo hàm của U theo góc; chúng ta sẽ có
τ(θ) = U′(0) + U″(0)θ + ½U‴(0)θ2 + … (39.41)
Giờ nếu chúng ta đo các góc của mình từ vị trí cân bằng, số hạng đầu tiên bằng không. Vì vậy số hạng còn lại đầu tiên tỉ lệ với θ; và đối với các góc đủ nhỏ, nó sẽ chi phối số hạng chứa θ2. [Thực ra, các vật liệu đủ đối xứng bên trong để τ(θ) = −τ(−θ); số hạng chứa θ2 sẽ bằng không, và các độ lệch khỏi tính tuyến tính sẽ chỉ đến từ số hạng θ3. Tuy nhiên, không có lý do gì điều này phải đúng đối với các lực nén và kéo.] Điều chúng ta chưa giải thích được là tại sao các vật liệu thường đứt gãy ngay sau khi các số hạng bậc cao hơn trở nên đáng kể.
39–5 Tính các hằng số đàn hồi
Lấy chủ đề cuối cùng của chúng ta về tính đàn hồi, chúng ta muốn cho thấy người ta có thể cố gắng tính các hằng số đàn hồi của một vật liệu như thế nào, bắt đầu từ một số hiểu biết về tính chất của các nguyên tử cấu thành vật liệu. Chúng ta sẽ chỉ lấy trường hợp đơn giản của một tinh thể lập phương ion như natri clorua. Khi một tinh thể bị biến dạng, thể tích hay hình dạng của nó bị thay đổi. Những thay đổi như vậy dẫn đến sự tăng thế năng của tinh thể. Để tính độ thay đổi của năng lượng biến dạng, chúng ta phải biết mỗi nguyên tử đi đâu. Trong các tinh thể phức tạp, các nguyên tử sẽ tự sắp xếp lại trong mạng theo những cách rất phức tạp để làm cho tổng năng lượng càng nhỏ càng tốt. Điều này làm cho việc tính năng lượng biến dạng khá khó khăn. Tuy nhiên, trong trường hợp một tinh thể lập phương đơn giản, dễ thấy điều gì sẽ xảy ra. Các biến dạng bên trong tinh thể sẽ đồng dạng hình học với các biến dạng của các biên bên ngoài của tinh thể.
Chúng ta có thể tính các hằng số đàn hồi cho một tinh thể lập phương theo cách sau đây. Trước hết, chúng ta giả thiết một định luật lực nào đó giữa mỗi cặp nguyên tử trong tinh thể. Sau đó, chúng ta tính độ thay đổi của nội năng của tinh thể khi nó bị biến dạng khỏi hình dạng cân bằng của nó. Điều này cho chúng ta một hệ thức giữa năng lượng và các biến dạng, là một đa thức bậc hai theo mọi biến dạng. So sánh năng lượng thu được theo cách này với phương trình (39.13), chúng ta có thể đồng nhất hệ số của mỗi số hạng với các hằng số đàn hồi Cijkl.
Đối với ví dụ của chúng ta, chúng ta sẽ giả thiết một định luật lực đơn giản: rằng lực giữa các nguyên tử kề bên là một lực xuyên tâm (central force), theo đó chúng ta muốn nói rằng nó tác dụng dọc theo đường nối hai nguyên tử. Chúng ta hẳn sẽ kỳ vọng các lực trong các tinh thể ion là như vậy, vì chúng chủ yếu chỉ là các lực Coulomb. (Các lực của các liên kết cộng hóa trị thường phức tạp hơn, vì chúng có thể tác dụng một lực đẩy ngang lên một nguyên tử gần đó; chúng ta sẽ bỏ qua sự phức tạp này.) Chúng ta cũng sẽ chỉ bao gồm các lực giữa mỗi nguyên tử và các nguyên tử kề bên gần nhất và gần nhì của nó. Nói cách khác, chúng ta sẽ thực hiện một phép gần đúng bỏ qua mọi lực vượt ra ngoài nguyên tử kề bên gần nhì. Các lực chúng ta sẽ bao gồm được chỉ ra đối với mặt phẳng xy trong Hình 39–10(a). Các lực tương ứng trong các mặt phẳng yz và zx cũng phải được bao gồm.
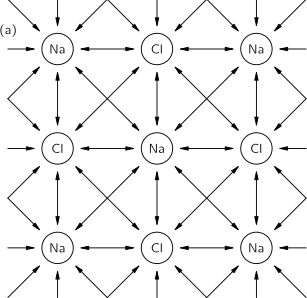
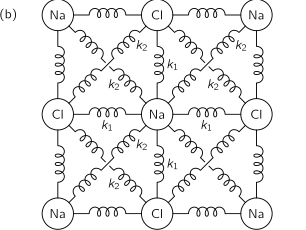
Vì chúng ta chỉ quan tâm tới các hệ số đàn hồi áp dụng cho các biến dạng nhỏ, và do đó chỉ muốn các số hạng trong năng lượng thay đổi theo bậc hai với các biến dạng, chúng ta có thể hình dung rằng lực giữa mỗi cặp nguyên tử thay đổi tuyến tính theo các độ dịch chuyển. Khi đó chúng ta có thể hình dung rằng mỗi cặp nguyên tử được nối bằng một lò xo tuyến tính, như vẽ trong Hình 39–10(b). Mọi lò xo giữa một nguyên tử natri và một nguyên tử clo đều phải có cùng hằng số lò xo, chẳng hạn k1. Các lò xo giữa hai nguyên tử natri và giữa hai nguyên tử clo có thể có các hằng số khác nhau, nhưng chúng ta sẽ làm phần thảo luận của mình đơn giản hơn bằng cách lấy chúng bằng nhau; chúng ta gọi chúng là k2. (Chúng ta có thể quay lại sau và làm cho chúng khác nhau sau khi đã thấy các phép tính diễn ra như thế nào.)
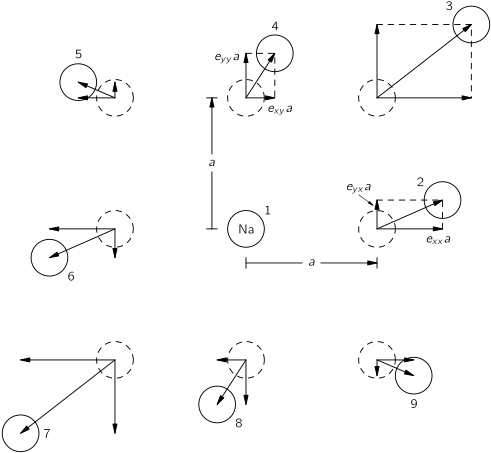
Giờ chúng ta giả thiết rằng tinh thể bị biến dạng bởi một biến dạng đồng nhất được mô tả bởi tenxơ biến dạng eij. Nói chung, nó sẽ có các thành phần liên quan tới x, y và z; nhưng giờ chúng ta sẽ chỉ xét một biến dạng với ba thành phần exx, exy và eyy để dễ hình dung. Nếu chúng ta chọn một nguyên tử làm gốc tọa độ của mình, độ dịch chuyển của mọi nguyên tử khác được cho bởi các phương trình như phương trình (39.9):
ux = exxx + exyy, uy = exyx + eyyy. (39.42)
Giả sử chúng ta gọi nguyên tử tại x = y = 0 là “nguyên tử 1” và đánh số các nguyên tử kề bên của nó trong mặt phẳng xy như chỉ ra trong Hình 39–11. Gọi hằng số mạng là a, chúng ta thu được các độ dịch chuyển theo x và theo y, ux và uy, được liệt kê trong Bảng 39–1.
| Nguyên tử | Vị trí x, y | ux | uy | k |
|---|---|---|---|---|
| 1 | 0, 0 | 0 | 0 | — |
| 2 | a, 0 | exxa | eyxa | k1 |
| 3 | a, a | (exx + exy)a | (eyx + eyy)a | k2 |
| 4 | 0, a | exya | eyya | k1 |
| 5 | −a, a | (−exx + exy)a | (−eyx + eyy)a | k2 |
| 6 | −a, 0 | −exxa | −eyxa | k1 |
| 7 | −a, −a | −(exx + exy)a | −(eyx + eyy)a | k2 |
| 8 | 0, −a | −exya | −eyya | k1 |
| 9 | a, −a | (exx − exy)a | (eyx − eyy)a | k2 |
Giờ chúng ta có thể tính năng lượng dự trữ trong các lò xo, là k/2 nhân với bình phương của độ giãn đối với mỗi lò xo. Chẳng hạn, năng lượng trong lò xo ngang giữa nguyên tử 1 và nguyên tử 2 là
k1(exxa)2/2. (39.43)
Lưu ý rằng tới bậc nhất, độ dịch chuyển theo y của nguyên tử 2 không làm thay đổi chiều dài của lò xo giữa nguyên tử 1 và nguyên tử 2. Tuy nhiên, để thu được năng lượng biến dạng trong một lò xo chéo, chẳng hạn lò xo tới nguyên tử 3, chúng ta cần tính độ thay đổi chiều dài do cả độ dịch chuyển ngang lẫn độ dịch chuyển đứng. Đối với các độ dịch chuyển nhỏ khỏi khối lập phương ban đầu, chúng ta có thể viết độ thay đổi của khoảng cách tới nguyên tử 3 thành tổng của các thành phần của ux và uy theo hướng chéo, cụ thể là
(1/√2)(ux + uy).
Dùng các giá trị của ux và uy từ bảng, chúng ta thu được năng lượng
(k2/2)[(ux + uy)/√2]2 = (k2a2/4)(exx + eyx + exy + eyy)2. (39.44)
Đối với tổng năng lượng của mọi lò xo trong mặt phẳng xy, chúng ta cần tổng của tám số hạng như (39.43) và (39.44). Gọi năng lượng này là U0, ta được
U0 = (a2/2){k1exx2 + (k2/2)(exx + eyx + exy + eyy)2 + k1eyy2 + (k2/2)(exx − eyx − exy + eyy)2 + k1exx2 + (k2/2)(exx + eyx + exy + eyy)2 + k1eyy2 + (k2/2)(exx − eyx − exy + eyy)2}. (39.45)
Để thu được tổng năng lượng của mọi lò xo nối với nguyên tử 1, chúng ta phải cộng thêm một phần vào năng lượng trong phương trình (39.45). Mặc dù chúng ta chỉ có các thành phần biến dạng theo x và theo y, vẫn còn một số năng lượng gắn với các nguyên tử kề bên gần nhì ở ngoài mặt phẳng xy. Năng lượng bổ sung này là
k2(exx2a2 + eyy2a2). (39.46)
Các hằng số đàn hồi liên hệ với mật độ năng lượng w bởi phương trình (39.13). Năng lượng chúng ta đã tính là năng lượng gắn với một nguyên tử, hay đúng hơn, nó là hai lần năng lượng trên một nguyên tử, vì một nửa năng lượng của mỗi lò xo nên được gán cho mỗi nguyên tử trong hai nguyên tử mà nó nối. Vì có 1/a3 nguyên tử trên một đơn vị thể tích, w và U0 liên hệ bởi
w = U0/2a3.
Để tìm các hằng số đàn hồi Cijkl, chúng ta chỉ cần khai triển các bình phương trong phương trình (39.45) — cộng thêm các số hạng của (39.46) — và so sánh các hệ số của eijekl với hệ số tương ứng trong phương trình (39.13). Chẳng hạn, thu thập các số hạng chứa exx2 và chứa eyy2, chúng ta thu được thừa số
(k1 + 2k2)a2,
nên
Cxxxx = Cyyyy = (k1 + 2k2)/a.
Đối với các số hạng còn lại, có một phức tạp nhỏ. Vì chúng ta không thể phân biệt tích của hai số hạng như exxeyy, với eyyexx, nên hệ số của các số hạng như vậy trong năng lượng của chúng ta bằng tổng của hai số hạng trong phương trình (39.13). Hệ số của exxeyy trong phương trình (39.45) là 2k2, nên ta có
(Cxxyy + Cyyxx) = 2k2/a.
Nhưng vì tính đối xứng trong tinh thể của chúng ta, Cxxyy = Cyyxx, nên ta có
Cxxyy = Cyyxx = k2/a.
Bằng một quá trình tương tự, chúng ta cũng có thể thu được
Cxyxy = Cyxyx = k2/a.
Cuối cùng, bạn sẽ để ý rằng bất kỳ số hạng nào liên quan tới x hoặc y chỉ một lần đều bằng không — như chúng ta đã kết luận trước đó từ các lập luận đối xứng. Tóm tắt các kết quả của chúng ta:
Cxxxx = Cyyyy = (k1 + 2k2)/a,
Cxyxy = Cyxyx = k2/a,
Cxxyy = Cyyxx = Cxyyx = Cyxxy = k2/a,
Cxxxy = Cxyyy = v.v. = 0. (39.47)
Chúng ta đã có thể liên hệ các hằng số đàn hồi vĩ mô với các tính chất nguyên tử xuất hiện trong các hằng số k1 và k2. Trong trường hợp cụ thể của chúng ta, Cxyxy = Cxxyy. Hóa ra — như bạn có lẽ có thể thấy từ cách các phép tính đã diễn ra — các số hạng này luôn bằng nhau đối với một tinh thể lập phương, cho dù có bao nhiêu số hạng lực được tính đến, miễn là các lực tác dụng dọc theo đường nối mỗi cặp nguyên tử — tức là, miễn là các lực giữa các nguyên tử giống như các lò xo và không có một phần ngang như phần bạn có thể thu được từ một dầm công-xôn (và bạn thực sự có được trong các liên kết cộng hóa trị).
Chúng ta có thể kiểm tra kết luận này với các phép đo thực nghiệm của các hằng số đàn hồi. Trong Bảng 39–2 chúng ta cho các giá trị quan sát được của ba hệ số đàn hồi đối với một số tinh thể lập phương.2 Bạn sẽ để ý rằng Cxxyy và Cxyxy nói chung không bằng nhau. Lý do là trong các kim loại như natri và kali, các lực liên nguyên tử không dọc theo đường nối các nguyên tử, như chúng ta đã giả thiết trong mô hình của mình. Kim cương cũng không tuân theo định luật này, bởi vì các lực trong kim cương là các lực cộng hóa trị và có một số tính chất định hướng — các liên kết hẳn sẽ thích ở góc tứ diện. Các tinh thể ion như liti florua, natri clorua, và vân vân, quả thực có gần như mọi tính chất vật lý được giả thiết trong mô hình của chúng ta, và bảng cho thấy các hằng số Cxxyy và Cxyxy gần như bằng nhau. Không rõ tại sao bạc clorua lại không thỏa mãn điều kiện Cxxyy = Cxyxy.
| Cxxxx | Cxxyy | Cxyxy | |
|---|---|---|---|
| Na | 0,055 | 0,042 | 0,049 |
| K | 0,046 | 0,037 | 0,026 |
| Fe | 2,37 | 1,41 | 1,16 |
| Kim cương | 10,76 | 1,25 | 5,76 |
| Al | 1,08 | 0,62 | 0,28 |
| LiF | 1,19 | 0,54 | 0,53 |
| NaCl | 0,486 | 0,127 | 0,128 |
| KCl | 0,40 | 0,062 | 0,062 |
| NaBr | 0,33 | 0,13 | 0,13 |
| KI | 0,27 | 0,043 | 0,042 |
| AgCl | 0,60 | 0,36 | 0,062 |
*Trích từ: C. Kittel, Introduction to Solid State Physics, John Wiley and Sons, Inc., New York, ấn bản 2, 1956, tr. 93.
1. Hiện tại chúng ta chọn chia tổng góc trượt θ thành hai phần bằng nhau và làm cho biến dạng đối xứng theo x và y.
2. Trong các tài liệu, bạn sẽ thường thấy một ký hiệu khác được sử dụng. Chẳng hạn, người ta thường viết Cxxxx = C11, Cxxyy = C12, và Cxyxy = C44.