Chương 24: Quá độ
Richard P. Feynman — The Feynman Lectures on Physics, Tập I, Chương 24: “Transients”
24–1 Năng lượng của một dao động tử
Mặc dù chương này có tựa đề là “quá độ”, một số phần của nó, theo một nghĩa nào đó, là một phần của chương trước về dao động cưỡng bức. Một trong những đặc điểm của dao động cưỡng bức mà chúng ta chưa bàn đến là năng lượng trong dao động. Bây giờ chúng ta hãy xét năng lượng đó.
Trong một dao động tử cơ học, có bao nhiêu động năng? Nó tỉ lệ với bình phương của vận tốc. Bây giờ chúng ta đi đến một điểm quan trọng. Xét một đại lượng tùy ý A, có thể là vận tốc hay một thứ gì khác mà chúng ta muốn bàn đến. Khi chúng ta viết A = Âeiωt, một số phức, thì A thật và trung thực, trong thế giới vật lý, chỉ là phần thực; vì vậy nếu, vì một lý do nào đó, chúng ta muốn dùng bình phương của A, thì việc bình phương số phức rồi lấy phần thực là không đúng, bởi vì phần thực của bình phương của một số phức không chỉ là bình phương của phần thực, mà còn liên quan đến phần ảo nữa. Vậy khi chúng ta muốn tìm năng lượng, chúng ta phải tạm rời khỏi ký hiệu phức một lúc để xem cơ chế bên trong vận hành như thế nào.
Bây giờ A vật lý thật là phần thực của A0ei(ωt+Δ), tức là, A = A0 cos (ωt + Δ), trong đó Â, số phức, được viết là A0eiΔ. Bây giờ bình phương của đại lượng vật lý thật này là A2 = A02 cos2 (ωt + Δ). Vậy bình phương của đại lượng đi lên và xuống từ một cực đại tới không, giống như bình phương của cosin. Bình phương của cosin có cực đại là 1 và cực tiểu là 0, và giá trị trung bình của nó là 1/2.
Trong nhiều trường hợp, chúng ta không quan tâm đến năng lượng tại bất kỳ thời điểm cụ thể nào trong dao động; đối với một số lượng lớn ứng dụng, chúng ta chỉ muốn trung bình của A2, trung bình của bình phương của A trong một khoảng thời gian dài so với chu kỳ dao động. Trong những trường hợp đó, trung bình của cosin bình phương có thể được dùng, vậy chúng ta có định lý sau: nếu A được biểu diễn bằng một số phức, thì trung bình của A2 bằng ½A02. Bây giờ A02 là bình phương của độ lớn của số phức Â. (Điều này có thể được viết theo nhiều cách — một số người thích viết |Â|2; những người khác viết ÂĀ, Â nhân với liên hợp phức của nó.) Chúng ta sẽ dùng định lý này nhiều lần.
Bây giờ chúng ta hãy xét năng lượng trong một dao động tử cưỡng bức. Phương trình cho dao động tử cưỡng bức là
m d2x/dt2 + γm dx/dt + mω02x = F(t). (24.1)
Trong bài toán của chúng ta, dĩ nhiên, F(t) là một hàm cosin của t. Bây giờ chúng ta hãy phân tích tình huống: lực bên ngoài F thực hiện bao nhiêu công? Công mà lực thực hiện trong một giây, tức là công suất, là lực nhân với vận tốc. (Chúng ta biết rằng công vi phân trong một thời gian dt là F dx, và công suất là F dx/dt.) Vậy
P = F dx/dt = m[(dx/dt)(d2x/dt2) + ω02x (dx/dt)] + γm(dx/dt)2. (24.2)
Nhưng hai số hạng đầu tiên ở vế phải cũng có thể được viết là d/dt[½m(dx/dt)2 + ½mω02x2], như có thể kiểm chứng ngay lập tức bằng cách lấy đạo hàm. Tức là, số hạng trong ngoặc vuông là một đạo hàm thuần túy của hai số hạng dễ hiểu — một là động năng của chuyển động, và số còn lại là thế năng của lò xo. Chúng ta hãy gọi đại lượng này là năng lượng dự trữ, tức là năng lượng được dự trữ trong dao động. Giả sử chúng ta muốn công suất trung bình trong nhiều chu kỳ khi dao động tử đang bị cưỡng bức và đã chạy trong một thời gian dài. Về lâu dài, năng lượng dự trữ không thay đổi — đạo hàm của nó cho hiệu ứng trung bình bằng không. Nói cách khác, nếu chúng ta lấy trung bình công suất về lâu dài, mọi năng lượng cuối cùng đều kết thúc ở số hạng điện trở γm(dx/dt)2. Có một ít năng lượng được dự trữ trong dao động, nhưng năng lượng đó không thay đổi theo thời gian, nếu chúng ta lấy trung bình trong nhiều chu kỳ. Vì vậy công suất trung bình ⟨P⟩ là
⟨P⟩ = ⟨γm(dx/dt)2⟩. (24.3)
Dùng phương pháp viết số phức của chúng ta, và định lý rằng ⟨A2⟩ = ½A02, chúng ta có thể tìm công suất trung bình này. Vậy nếu x = x̂eiωt, thì dx/dt = iωx̂eiωt. Vì vậy, trong những trường hợp này, công suất trung bình có thể được viết là
⟨P⟩ = ½γmω2x02. (24.4)
Trong ký hiệu cho mạch điện, dx/dt được thay bằng dòng điện I (I là dq/dt, trong đó q tương ứng với x), và mγ tương ứng với điện trở R. Vậy tốc độ mất năng lượng — công suất bị dùng hết bởi hàm cưỡng bức — là điện trở trong mạch nhân với trung bình bình phương của dòng điện:
⟨P⟩ = R⟨I2⟩ = R · ½I02. (24.5)
Năng lượng này, dĩ nhiên, đi vào việc làm nóng điện trở; nó đôi khi được gọi là tổn thất nhiệt hay nhiệt Joule.
Một đặc điểm thú vị khác cần bàn là có bao nhiêu năng lượng được dự trữ. Điều đó không giống như công suất, bởi vì mặc dù công suất lúc đầu được dùng để dự trữ một ít năng lượng, sau đó hệ tiếp tục hấp thụ công suất, chừng nào còn có bất kỳ tổn thất nhiệt (điện trở) nào. Tại bất kỳ thời điểm nào cũng có một lượng năng lượng dự trữ nhất định, vậy chúng ta cũng muốn tính năng lượng dự trữ trung bình ⟨E⟩. Chúng ta đã tính trung bình của (dx/dt)2 là gì, vậy chúng ta tìm được
⟨E⟩ = ½m ⟨(dx/dt)2⟩ + ½mω02 ⟨x2⟩ = ½m(ω2 + ω02) ½x02. (24.6)
Bây giờ, khi một dao động tử rất hiệu quả, và nếu ω gần ω0, sao cho |x̂| lớn, năng lượng dự trữ rất cao — chúng ta có thể thu được một năng lượng dự trữ lớn từ một lực tương đối nhỏ. Lực thực hiện rất nhiều công trong việc làm cho dao động bắt đầu, nhưng sau đó để giữ nó ổn định, tất cả những gì nó phải làm là chống lại ma sát. Dao động tử có thể có rất nhiều năng lượng nếu ma sát rất thấp, và mặc dù nó dao động mạnh, không nhiều năng lượng bị mất. Hiệu quả của một dao động tử có thể được đo bằng lượng năng lượng được dự trữ, so với lượng công lực thực hiện trong mỗi dao động.
Năng lượng dự trữ so với lượng công thực hiện trong một chu kỳ như thế nào? Điều này được gọi là Q của hệ, và Q được định nghĩa là 2π nhân với năng lượng dự trữ trung bình, chia cho công thực hiện trong mỗi chu kỳ. (Nếu chúng ta nói công thực hiện trong mỗi radian thay vì mỗi chu kỳ, thì 2π biến mất.)
Q = 2π · [½m(ω2 + ω02) · ⟨x2⟩] / [γmω2⟨x2⟩ · 2π/ω] = (ω2 + ω02)/(2γω). (24.7)
Q không phải là một con số rất hữu ích trừ phi nó rất lớn. Khi nó tương đối lớn, nó cho một thước đo dao động tử tốt như thế nào. Người ta đã cố định nghĩa Q theo cách đơn giản và hữu ích nhất; các định nghĩa khác nhau hơi khác nhau một chút, nhưng nếu Q rất lớn, mọi định nghĩa đều nhất trí. Định nghĩa được chấp nhận rộng rãi nhất là phương trình (24.7), định nghĩa này phụ thuộc vào ω. Đối với một dao động tử tốt, gần cộng hưởng, chúng ta có thể đơn giản hóa (24.7) một chút bằng cách đặt ω = ω0, và khi đó chúng ta có Q = ω0/γ, đó là định nghĩa của Q mà chúng ta đã dùng trước đây.
Q đối với một mạch điện là gì? Để tìm ra, chúng ta chỉ cần dịch L cho m, R cho mγ, và 1/C cho mω02 (xem Bảng 23–1). Q tại cộng hưởng là Lω/R, trong đó ω là tần số cộng hưởng. Nếu chúng ta xét một mạch có Q cao, điều đó có nghĩa là lượng năng lượng dự trữ trong dao động rất lớn so với lượng công thực hiện trong mỗi chu kỳ bởi bộ máy điều khiển các dao động.
24–2 Dao động tắt dần
Bây giờ chúng ta chuyển sang chủ đề thảo luận chính của mình: quá độ. Một quá độ được hiểu là một nghiệm của phương trình vi phân khi không có lực nào hiện diện, nhưng khi hệ không đơn giản là đứng yên. (Dĩ nhiên, nếu nó đứng yên tại gốc tọa độ mà không có lực nào tác dụng, đó là một bài toán dễ chịu — nó cứ ở đó!) Giả sử dao động bắt đầu theo một cách khác: giả sử nó bị điều khiển bởi một lực trong một lúc, rồi chúng ta tắt lực đi. Điều gì xảy ra khi đó? Trước hết chúng ta hãy có một ý tưởng thô về điều sẽ xảy ra đối với một hệ có Q rất cao. Chừng nào một lực còn tác dụng, năng lượng dự trữ giữ nguyên, và có một lượng công nhất định được thực hiện để duy trì nó. Bây giờ giả sử chúng ta tắt lực đi, và không còn công nào được thực hiện nữa; khi đó các tổn thất đang ăn mòn năng lượng của nguồn cung không còn ăn mòn năng lượng của nó nữa — không còn bộ điều khiển nào nữa. Các tổn thất sẽ phải tiêu thụ, có thể nói như vậy, năng lượng đang được dự trữ. Chúng ta hãy giả sử rằng Q/2π = 1000. Khi đó công thực hiện trong mỗi chu kỳ là 1/1000 năng lượng dự trữ. Có hợp lý không, vì nó đang dao động mà không có lực điều khiển, rằng trong một chu kỳ hệ vẫn sẽ mất một phần nghìn năng lượng E của nó, năng lượng mà thông thường đã được cung cấp từ bên ngoài, và rằng nó sẽ tiếp tục dao động, luôn mất 1/1000 năng lượng của nó trong mỗi chu kỳ? Vậy, như một phỏng đoán, đối với một hệ có Q tương đối cao, chúng ta sẽ giả thiết rằng phương trình sau có thể gần đúng (sau này chúng ta sẽ làm nó một cách chính xác, và hóa ra nó đã đúng!):
dE/dt = −ωE/Q. (24.8)
Điều này là thô bởi vì nó chỉ đúng đối với Q lớn. Trong mỗi radian, hệ mất một phần 1/Q năng lượng dự trữ E. Vậy trong một lượng thời gian dt cho trước, năng lượng sẽ thay đổi một lượng ω dt/Q, bởi vì số radian ứng với thời gian dt là ω dt. Tần số là gì? Chúng ta hãy giả sử rằng hệ chuyển động đẹp đến mức, hầu như không có lực nào, rằng nếu chúng ta buông nó ra nó sẽ dao động ở hầu như cùng một tần số hoàn toàn tự nó. Vậy chúng ta sẽ đoán rằng ω là tần số cộng hưởng ω0. Khi đó chúng ta suy ra từ phương trình (24.8) rằng năng lượng dự trữ sẽ biến thiên như
E = E0e−ω0t/Q = E0e−γt. (24.9)
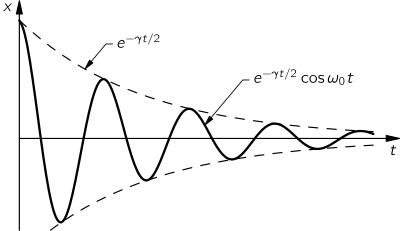
Đây sẽ là thước đo của năng lượng tại bất kỳ thời điểm nào. Công thức, một cách gần đúng, cho biên độ của dao động theo hàm của thời gian sẽ là gì? Có phải cũng như vậy không? Không! Lượng năng lượng trong một lò xo, chẳng hạn, đi theo bình phương của độ dịch chuyển; động năng đi theo bình phương của vận tốc; vậy tổng năng lượng đi theo bình phương của độ dịch chuyển. Vậy độ dịch chuyển, biên độ của dao động, sẽ giảm nhanh bằng một nửa vì bình phương. Nói cách khác, chúng ta đoán rằng nghiệm cho chuyển động quá độ tắt dần sẽ là một dao động có tần số gần tần số cộng hưởng ω0, trong đó biên độ của chuyển động sóng sin sẽ giảm như e−γt/2:
x = A0e−γt/2 cos ω0t. (24.10)
Phương trình này và Hình 24–1 cho chúng ta một ý tưởng về điều chúng ta nên kỳ vọng; bây giờ chúng ta hãy cố phân tích chuyển động một cách chính xác bằng cách giải chính phương trình vi phân của chuyển động.
Vậy, bắt đầu với phương trình (24.1), với không có lực bên ngoài, chúng ta giải nó như thế nào? Là nhà vật lý, chúng ta không phải lo lắng về phương pháp nhiều như về nghiệm là gì. Được trang bị kinh nghiệm trước đây của mình, chúng ta hãy thử một đường cong hàm mũ làm nghiệm, x = Aeiαt. (Tại sao chúng ta thử điều này? Nó là thứ dễ lấy đạo hàm nhất!) Chúng ta đưa điều này vào (24.1) (với F(t) = 0), dùng quy tắc rằng mỗi lần chúng ta lấy đạo hàm x theo thời gian, chúng ta nhân với iα. Vậy việc thay vào thật sự khá đơn giản. Như vậy phương trình của chúng ta trông như thế này:
(−α2 + iγα + ω02)Aeiαt = 0. (24.11)
Kết quả thuần phải bằng không tại mọi thời gian, điều này là không thể trừ phi (a) A = 0, điều này hoàn toàn không phải là một nghiệm — nó đứng yên, hoặc (b),
−α2 + iαγ + ω02 = 0. (24.12)
Nếu chúng ta có thể giải điều này và tìm được một α, khi đó chúng ta sẽ có một nghiệm trong đó A không cần phải bằng không!
α = iγ/2 ± √(ω02 − γ2/4). (24.13)
Trong một lúc chúng ta sẽ giả thiết rằng γ khá nhỏ so với ω0, sao cho ω02 − γ2/4 chắc chắn dương, và không có gì trục trặc với việc lấy căn bậc hai. Điều phiền toái duy nhất là chúng ta thu được hai nghiệm! Như vậy,
α1 = iγ/2 + √(ω02 − γ2/4) = iγ/2 + ωγ, (24.14)
và
α2 = iγ/2 − √(ω02 − γ2/4) = iγ/2 − ωγ. (24.15)
Chúng ta hãy xét nghiệm đầu tiên, giả sử rằng chúng ta đã không để ý rằng căn bậc hai có hai giá trị khả dĩ. Khi đó chúng ta biết rằng một nghiệm cho x là x1 = Aeiα1t, trong đó A là bất kỳ hằng số nào. Bây giờ, khi thay α1, bởi vì nó sẽ xuất hiện rất nhiều lần và viết nó mất rất lâu, chúng ta sẽ gọi √(ω02 − γ2/4) = ωγ. Như vậy iα1 = −γ/2 + iωγ, và chúng ta được x = Ae(−γ/2+iωγ)t, hay điều tương tự, bởi vì các tính chất tuyệt vời của một hàm mũ,
x1 = Ae−γt/2eiωγt. (24.16)
Thứ nhất, chúng ta nhận ra đây là một dao động, một dao động ở tần số ωγ, tần số này không chính xác bằng tần số ω0, mà khá gần ω0 nếu nó là một hệ tốt. Thứ hai, biên độ của dao động đang giảm theo hàm mũ! Nếu chúng ta lấy, chẳng hạn, phần thực của (24.16), chúng ta được
x1 = Ae−γt/2 cos ωγt. (24.17)
Điều này rất giống nghiệm đã đoán của chúng ta (24.10), ngoại trừ tần số thật sự là ωγ. Đây là sai sót duy nhất, vậy nó là cùng một thứ — chúng ta có ý tưởng đúng. Nhưng mọi thứ không ổn cả! Điều không ổn là còn có một nghiệm khác.
Nghiệm còn lại là α2, và chúng ta thấy rằng khác biệt duy nhất là dấu của ωγ bị đảo ngược:
x2 = Be−γt/2e−iωγt. (24.18)
Điều này có nghĩa là gì? Chúng ta sẽ sớm chứng minh rằng nếu x1 và x2 mỗi cái là một nghiệm khả dĩ của phương trình (24.1) với F = 0, thì x1 + x2 cũng là một nghiệm của cùng phương trình đó! Vậy nghiệm tổng quát x có dạng toán học
x = e−γt/2(Aeiωγt + Be−iωγt). (24.19)
Bây giờ chúng ta có thể tự hỏi tại sao chúng ta lại bận tâm đưa ra nghiệm thêm này, vì chúng ta đã rất hài lòng với nghiệm đầu tiên một mình. Nghiệm thêm này để làm gì, bởi vì dĩ nhiên chúng ta biết chúng ta chỉ nên lấy phần thực? Chúng ta biết rằng chúng ta phải lấy phần thực, nhưng toán học làm sao biết được rằng chúng ta chỉ muốn phần thực? Khi chúng ta có một lực điều khiển khác không F(t), chúng ta đưa vào một lực nhân tạo đi kèm với nó, và phần ảo của phương trình, có thể nói như vậy, bị điều khiển theo một cách xác định. Nhưng khi chúng ta đặt F(t) ≡ 0, quy ước của chúng ta rằng x chỉ nên là phần thực của bất cứ thứ gì chúng ta viết xuống thuần túy là của riêng chúng ta, và các phương trình toán học chưa biết điều đó. Thế giới vật lý có một nghiệm thực, nhưng đáp án mà chúng ta đã rất hài lòng trước đây không thực, nó phức. Phương trình không biết rằng chúng ta sẽ tùy tiện lấy phần thực, vậy nó phải trình bày cho chúng ta, có thể nói như vậy, một nghiệm kiểu liên hợp phức, để bằng cách đặt chúng lại với nhau chúng ta có thể tạo ra một nghiệm thật sự thực; đó là điều α2 đang làm cho chúng ta. Để x là thực, Be−iωγt sẽ phải là liên hợp phức của Aeiωγt, sao cho các phần ảo biến mất. Vậy hóa ra B là liên hợp phức của A, và nghiệm thực của chúng ta là
x = e−γt/2(Aeiωγt + Āe−iωγt). (24.20)
Vậy nghiệm thực của chúng ta là một dao động có một sự dịch pha và một sự tắt dần — đúng như đã quảng cáo.
24–3 Quá độ điện
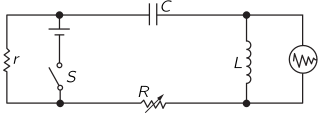
Bây giờ chúng ta hãy xem điều trên có thật sự vận hành không. Chúng ta dựng mạch điện được chỉ ra trong Hình 24–2, trong đó chúng ta đưa vào một dao động ký hiệu điện thế qua độ tự cảm L sau khi chúng ta đột ngột bật một hiệu điện thế bằng cách đóng công tắc S. Nó là một mạch dao động, và nó tạo ra một quá độ thuộc loại nào đó. Nó tương ứng với một trường hợp trong đó chúng ta đột ngột tác dụng một lực và hệ bắt đầu dao động. Nó là vật tương tự điện của một dao động tử cơ học tắt dần, và chúng ta quan sát dao động trên một dao động ký, nơi chúng ta hẳn sẽ thấy các đường cong mà chúng ta đang cố phân tích. (Chuyển động ngang của dao động ký được điều khiển với một tốc độ đều, trong khi chuyển động dọc là hiệu điện thế qua cuộn cảm. Phần còn lại của mạch chỉ là một chi tiết kỹ thuật. Chúng ta muốn lặp lại thí nghiệm rất nhiều lần, bởi vì sự lưu ảnh của thị giác không đủ tốt để chỉ thấy một vết trên màn hình. Vậy chúng ta làm thí nghiệm lặp đi lặp lại bằng cách đóng công tắc 60 lần trong một giây; mỗi lần chúng ta đóng công tắc, chúng ta cũng bắt đầu lượt quét ngang của dao động ký, và nó vẽ đường cong lặp đi lặp lại.) Trong các Hình 24–3 đến 24–6, chúng ta thấy các ví dụ về dao động tắt dần, thật sự được chụp trên một màn hình dao động ký. Hình 24–3 cho thấy một dao động tắt dần trong một mạch có Q cao, một γ nhỏ. Nó không tắt rất nhanh; nó dao động nhiều lần trên đường đi xuống.
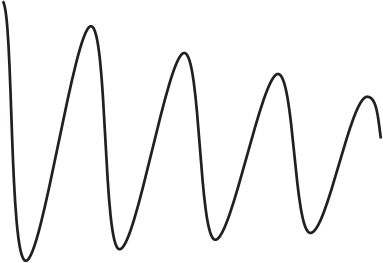
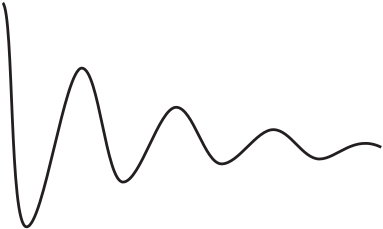
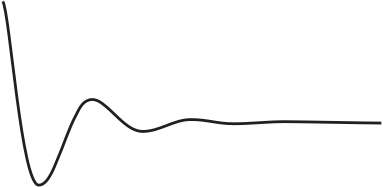
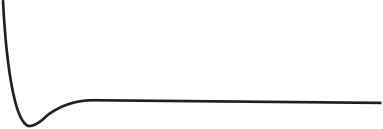
Nhưng chúng ta hãy xem điều gì xảy ra khi chúng ta giảm Q, sao cho dao động tắt nhanh hơn. Chúng ta có thể giảm Q bằng cách tăng điện trở R trong mạch. Khi chúng ta tăng điện trở trong mạch, nó tắt nhanh hơn (Hình 24–4). Rồi nếu chúng ta tăng điện trở trong mạch thêm nữa, nó tắt còn nhanh hơn nữa (Hình 24–5). Nhưng khi chúng ta đưa vào nhiều hơn một lượng nhất định, chúng ta không thể thấy bất kỳ dao động nào nữa! Câu hỏi là, có phải điều này là bởi vì mắt chúng ta không đủ tốt không? Nếu chúng ta tăng điện trở thêm nữa, chúng ta được một đường cong như đường cong của Hình 24–6, đường cong này dường như không có bất kỳ dao động nào, ngoại trừ có lẽ một. Bây giờ, chúng ta có thể giải thích điều đó bằng toán học như thế nào?
Điện trở, dĩ nhiên, tỉ lệ với số hạng γ trong thiết bị cơ học. Cụ thể, γ là R/L. Bây giờ nếu chúng ta tăng γ trong các nghiệm (24.14) và (24.15) mà chúng ta đã rất hài lòng trước đây, hỗn loạn bắt đầu khi γ/2 vượt quá ω0; chúng ta phải viết nó theo một cách khác, là
iγ/2 + i√(γ2/4 − ω02) và iγ/2 − i√(γ2/4 − ω02).
Đó bây giờ là hai nghiệm và, đi theo cùng một dòng lập luận toán học như trước, chúng ta lại tìm được hai nghiệm: eiα1t và eiα2t. Nếu bây giờ chúng ta thay α1 vào, chúng ta được
x = Ae−(γ/2+√(γ2/4−ω02))t,
một sự suy giảm hàm mũ đẹp đẽ không có dao động. Tương tự, nghiệm còn lại là
x = Be−(γ/2−√(γ2/4−ω02))t.
Lưu ý rằng căn bậc hai không thể vượt quá γ/2, bởi vì ngay cả khi ω0 = 0, một số hạng chỉ vừa bằng số hạng kia. Nhưng ω02 bị lấy đi khỏi γ2/4, vậy căn bậc hai nhỏ hơn γ/2, và số hạng trong ngoặc đơn, vì vậy, luôn là một số dương. Tạ ơn trời! Tại sao? Bởi vì nếu nó âm, chúng ta sẽ tìm thấy e được nâng lên một thừa số dương nhân với t, điều này sẽ có nghĩa là nó đang bùng nổ! Khi đưa ngày càng nhiều điện trở vào mạch, chúng ta biết nó sẽ không bùng nổ — hoàn toàn ngược lại. Vậy bây giờ chúng ta có hai nghiệm, mỗi nghiệm tự nó là một hàm mũ đang chết dần, nhưng một nghiệm có “tốc độ chết” nhanh hơn nhiều so với nghiệm kia. Nghiệm tổng quát dĩ nhiên là một tổ hợp của hai nghiệm; các hệ số trong tổ hợp phụ thuộc vào cách chuyển động bắt đầu — các điều kiện ban đầu của bài toán là gì. Theo cách cụ thể mà mạch này tình cờ bắt đầu, A là âm và B là dương, vậy chúng ta được hiệu của hai đường cong hàm mũ.
Bây giờ chúng ta hãy bàn cách chúng ta có thể tìm hai hệ số A và B (hay A và Ā), nếu chúng ta biết chuyển động đã bắt đầu như thế nào. Giả sử rằng tại t = 0 chúng ta biết rằng x = x0, và dx/dt = v0. Nếu chúng ta đặt t = 0, x = x0, và dx/dt = v0 vào các biểu thức
x = e−γt/2(Aeiωγt + Āe−iωγt),
dx/dt = e−γt/2[(−γ/2 + iωγ)Aeiωγt + (−γ/2 − iωγ)Āe−iωγt],
chúng ta tìm được, vì e0 = ei0 = 1,
x0 = A + Ā = 2AR,
v0 = −(γ/2)(A + Ā) + iωγ(A − Ā) = −γx0/2 + iωγ(2iAI),
trong đó A = AR + iAI, và Ā = AR − iAI. Như vậy chúng ta tìm được
AR = x0/2
và
AI = −(v0 + γx0/2)/2ωγ. (24.21)
Điều này xác định hoàn toàn A và Ā, và vì vậy đường cong đầy đủ của nghiệm quá độ, theo cách nó bắt đầu. Nhân tiện, chúng ta có thể viết nghiệm theo một cách khác nếu chúng ta lưu ý rằng
eiθ + e−iθ = 2 cos θ, và eiθ − e−iθ = 2i sin θ.
Khi đó chúng ta có thể viết nghiệm đầy đủ là
x = e−γt/2[x0 cos ωγt + (v0 + γx0/2)/ωγ sin ωγt], (24.22)
trong đó ωγ = +√(ω02 − γ2/4). Đây là biểu thức toán học cho cách một dao động tắt dần. Chúng ta sẽ không dùng trực tiếp nó, nhưng có một số điểm chúng ta muốn nhấn mạnh là đúng trong các trường hợp tổng quát hơn.
Trước hết, hành vi của một hệ như vậy khi không có lực bên ngoài được biểu diễn bằng một tổng, hay chồng chập, của các hàm mũ thuần túy theo thời gian (mà chúng ta đã viết là eiαt). Đây là một nghiệm tốt để thử trong những trường hợp như vậy. Các giá trị của α nói chung có thể là phức, các phần ảo đại diện cho sự tắt dần. Cuối cùng, mối quan hệ toán học mật thiết của hàm sin và hàm mũ được bàn trong Chương 22 thường xuất hiện về mặt vật lý như một sự thay đổi từ hành vi dao động sang hành vi hàm mũ khi một tham số vật lý nào đó (trong trường hợp này là điện trở, γ) vượt quá một giá trị tới hạn nào đó.