Chương 6: Spin một phần hai
Richard P. Feynman — The Feynman Lectures on Physics, Tập III, Chương 6: “Spin One-Half”
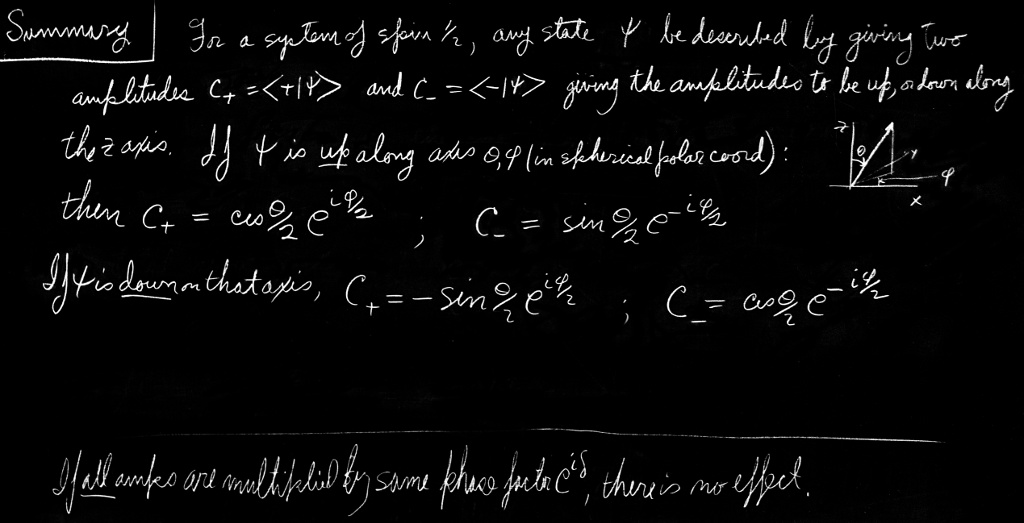
6–1 Biến đổi các biên độ
Trong chương trước, sử dụng một hệ spin một làm ví dụ, chúng ta đã phác thảo các nguyên lý tổng quát của cơ học lượng tử:
Bất kỳ trạng thái ψ nào cũng có thể được mô tả theo một tập hợp các trạng thái cơ sở bằng cách cho các biên độ để ở trong mỗi trạng thái cơ sở.
Biên độ để đi từ một trạng thái bất kỳ tới một trạng thái khác, nói chung, có thể được viết dưới dạng một tổng các tích, mỗi tích là biên độ để đi vào một trong các trạng thái cơ sở nhân với biên độ để đi từ trạng thái cơ sở đó tới điều kiện cuối cùng, với tổng bao gồm một số hạng cho mỗi trạng thái cơ sở:
⟨χ|ψ⟩ = ∑i ⟨χ|i⟩⟨i|ψ⟩. (6.1)
Các trạng thái cơ sở là trực giao — biên độ để ở trong trạng thái này nếu bạn đang ở trong trạng thái kia bằng không:
⟨i|j⟩ = δij. (6.2)
Biên độ để đi trực tiếp từ một trạng thái tới một trạng thái khác là liên hợp phức của biên độ ngược lại:
⟨χ|ψ⟩* = ⟨ψ|χ⟩. (6.3)
Chúng ta cũng đã thảo luận một chút về sự kiện là có thể có nhiều hơn một cơ sở cho các trạng thái và rằng chúng ta có thể dùng phương trình (6.1) để chuyển đổi từ một cơ sở này sang một cơ sở khác. Chẳng hạn, giả sử chúng ta có các biên độ ⟨iS|ψ⟩ để tìm trạng thái ψ trong mỗi trạng thái cơ sở i của một hệ cơ sở S, nhưng sau đó chúng ta quyết định rằng chúng ta thích mô tả trạng thái theo một tập hợp khác các trạng thái cơ sở, chẳng hạn các trạng thái j thuộc về cơ sở T. Trong công thức tổng quát, phương trình (6.1), chúng ta có thể thay jT cho χ và thu được công thức này:
⟨jT|ψ⟩ = ∑i ⟨jT|iS⟩⟨iS|ψ⟩. (6.4)
Các biên độ để trạng thái (ψ) ở trong các trạng thái cơ sở (jT) liên hệ với các biên độ để ở trong các trạng thái cơ sở (iS) bởi tập hợp các hệ số ⟨jT|iS⟩. Nếu có N trạng thái cơ sở, có N2 hệ số như vậy. Một tập hợp các hệ số như vậy thường được gọi là “ma trận biến đổi để đi từ biểu diễn-S tới biểu diễn-T.” Điều này trông khá ghê gớm về mặt toán học, nhưng với một chút đổi tên chúng ta có thể thấy nó thực ra không tệ đến thế. Nếu chúng ta gọi Ci là biên độ mà trạng thái ψ ở trong trạng thái cơ sở iS — tức là, Ci = ⟨iS|ψ⟩ — và gọi Cj′ là các biên độ tương ứng đối với hệ cơ sở T — tức là, Cj′ = ⟨jT|ψ⟩, thì phương trình (6.4) có thể được viết là
Cj′ = ∑i RjiCi, (6.5)
trong đó Rji có cùng ý nghĩa như ⟨jT|iS⟩. Mỗi biên độ Cj′ bằng một tổng trên mọi i của một trong các hệ số Rji nhân với mỗi biên độ Ci. Nó có cùng dạng như phép biến đổi của một vectơ từ một hệ tọa độ này sang một hệ tọa độ khác.
Để tránh quá trừu tượng trong thời gian quá lâu, chúng ta đã đưa cho các bạn một số ví dụ về các hệ số này đối với trường hợp spin một, để các bạn có thể thấy cách dùng chúng trong thực tế. Mặt khác, có một điều rất đẹp trong cơ học lượng tử — rằng chỉ từ sự kiện là có ba trạng thái và từ các tính chất đối xứng của không gian dưới các phép quay, các hệ số này có thể được tìm ra thuần túy bằng suy luận trừu tượng. Việc cho các bạn thấy các lập luận như vậy ở giai đoạn sớm này có một bất lợi là các bạn bị chìm trong một tập hợp khác các trừu tượng trước khi chúng ta “xuống đất”. Tuy nhiên, điều đó đẹp đến mức chúng ta vẫn sẽ làm nó.
Chúng ta sẽ chỉ cho các bạn trong chương này cách các hệ số biến đổi có thể được suy ra cho các hạt spin một phần hai. Chúng ta chọn trường hợp này, thay vì spin một, vì nó có phần dễ hơn. Bài toán của chúng ta là xác định các hệ số Rji cho một hạt — một hệ nguyên tử — bị tách thành hai chùm trong một thiết bị Stern–Gerlach. Chúng ta sẽ suy ra mọi hệ số cho phép biến đổi từ một biểu diễn này sang một biểu diễn khác bằng suy luận thuần túy — cộng thêm một vài giả thiết. Một vài giả thiết luôn cần thiết để có thể dùng suy luận “thuần túy”! Mặc dù các lập luận sẽ trừu tượng và hơi rắc rối, kết quả chúng ta thu được sẽ tương đối đơn giản để phát biểu và dễ hiểu — và kết quả là điều quan trọng nhất. Nếu muốn, bạn có thể coi đây là một loại chuyến tham quan văn hóa. Thực ra, chúng ta đã sắp xếp sao cho mọi kết quả thiết yếu được suy ra ở đây cũng được suy ra bằng một cách nào đó khác khi chúng cần đến trong các chương sau. Vì vậy bạn không cần sợ mất mạch nghiên cứu cơ học lượng tử của chúng ta nếu bạn bỏ qua hoàn toàn chương này, hoặc nghiên cứu nó vào một lúc nào khác.1 Chuyến tham quan là “văn hóa” theo nghĩa là nó nhằm chỉ ra rằng các nguyên lý của cơ học lượng tử không chỉ thú vị, mà còn sâu sắc đến mức chỉ bằng cách thêm một vài giả thuyết phụ về cấu trúc của không gian, chúng ta có thể suy ra rất nhiều tính chất của các hệ vật lý. Ngoài ra, điều quan trọng là chúng ta biết các hệ quả khác nhau của cơ học lượng tử đến từ đâu, vì chừng nào các định luật vật lý của chúng ta còn chưa hoàn chỉnh — mà chúng ta biết chúng chưa hoàn chỉnh — thì việc tìm ra xem những nơi mà các lý thuyết của chúng ta không khớp với thực nghiệm là những nơi logic của chúng ta tốt nhất hay là những nơi logic của chúng ta tệ nhất là điều thú vị. Cho đến nay, có vẻ như ở những nơi logic của chúng ta trừu tượng nhất, nó luôn cho kết quả đúng — nó khớp với thực nghiệm. Chỉ khi chúng ta cố tạo ra các mô hình cụ thể về bộ máy bên trong của các hạt cơ bản và các tương tác của chúng, chúng ta mới không thể tìm được một lý thuyết khớp với thực nghiệm. Vậy thì, lý thuyết mà chúng ta sắp mô tả khớp với thực nghiệm ở mọi nơi nó đã được kiểm tra — đối với các hạt lạ cũng như đối với các electron, proton, và vân vân.
Một nhận xét về một điểm gây khó chịu, nhưng thú vị, trước khi chúng ta tiến hành: Không thể xác định các hệ số Rji một cách duy nhất, vì luôn có một sự tùy ý nào đó trong các biên độ xác suất. Nếu bạn có một tập hợp các biên độ thuộc bất kỳ loại nào, chẳng hạn các biên độ để đến một nơi nào đó bằng rất nhiều đường khác nhau, và nếu bạn nhân mọi biên độ đơn lẻ với cùng một thừa số pha — chẳng hạn với eiδ — bạn có một tập hợp khác cũng tốt như vậy. Vì vậy, luôn có thể thực hiện một thay đổi pha tùy ý của mọi biên độ trong bất kỳ bài toán cho trước nào nếu bạn muốn.
Giả sử bạn tính một xác suất nào đó bằng cách viết một tổng của nhiều biên độ, chẳng hạn (A + B + C + …) và lấy bình phương tuyệt đối. Sau đó một người khác tính cùng một thứ bằng cách dùng tổng của các biên độ (A′ + B′ + C′ + …) và lấy bình phương tuyệt đối. Nếu mọi A′, B′, C′, v.v., đều bằng A, B, C, v.v., ngoại trừ một thừa số eiδ, mọi xác suất thu được bằng cách lấy bình phương tuyệt đối sẽ đúng như nhau, vì (A′ + B′ + C′ + …) khi đó bằng eiδ(A + B + C + …). Hay giả sử, chẳng hạn, chúng ta tính một cái gì đó bằng phương trình (6.1), nhưng sau đó chúng ta đột nhiên thay đổi mọi pha của một hệ cơ sở nào đó. Mỗi biên độ ⟨i|ψ⟩ sẽ được nhân với cùng một thừa số eiδ. Tương tự, các biên độ ⟨i|χ⟩ cũng sẽ được thay đổi bởi eiδ, nhưng các biên độ ⟨χ|i⟩ là các liên hợp phức của các biên độ ⟨i|χ⟩; vì vậy, các biên độ trước được thay đổi bởi thừa số e−iδ. Các +iδ và −iδ trong các số mũ triệt tiêu nhau, và chúng ta sẽ có cùng biểu thức như trước. Vì vậy một quy tắc tổng quát là nếu chúng ta thay đổi mọi biên độ đối với một hệ cơ sở cho trước bởi cùng một pha — hoặc thậm chí nếu chúng ta chỉ thay đổi mọi biên độ trong bất kỳ bài toán nào bởi cùng một pha — nó không tạo ra sự khác biệt nào. Do đó, có một sự tự do nào đó để chọn các pha trong ma trận biến đổi của chúng ta. Thỉnh thoảng chúng ta sẽ thực hiện một lựa chọn tùy ý như vậy — thường theo các quy ước đang được dùng phổ biến.
6–2 Biến đổi sang một hệ tọa độ đã quay
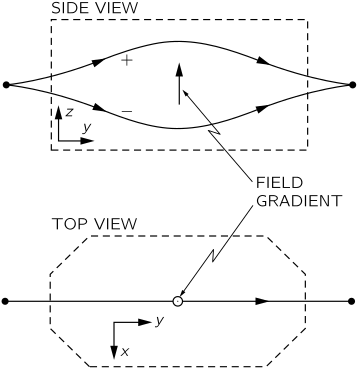
Chúng ta xét lại thiết bị Stern–Gerlach “cải tiến” được mô tả trong chương trước. Một chùm các hạt spin một phần hai, đi vào ở phía trái, nói chung sẽ bị tách thành hai chùm, như được chỉ ra theo sơ đồ trong Hình 6–1. (Có ba chùm đối với spin một.) Như trước, các chùm được đưa lại với nhau trừ khi một trong hai chùm bị chặn lại bởi một “tấm chặn” vốn chặn chùm tại điểm giữa đường của nó. Trong hình chúng ta chỉ ra một mũi tên vốn chỉ theo hướng tăng của độ lớn của trường — chẳng hạn về phía cực nam châm có các cạnh sắc. Mũi tên này chúng ta lấy để biểu diễn trục “hướng lên” của bất kỳ thiết bị cụ thể nào. Nó cố định so với thiết bị và sẽ cho phép chúng ta chỉ ra các hướng tương đối khi chúng ta dùng nhiều thiết bị cùng nhau. Chúng ta cũng giả thiết rằng hướng của từ trường trong mỗi nam châm luôn như nhau đối với mũi tên.
Chúng ta sẽ nói rằng những nguyên tử đi trong chùm “phía trên” ở trong trạng thái (+) đối với thiết bị đó và những nguyên tử trong chùm “phía dưới” ở trong trạng thái (−). (Không có trạng thái “không” đối với các hạt spin một phần hai.)
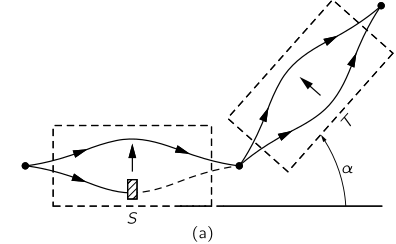
Bây giờ giả sử chúng ta đặt hai thiết bị Stern–Gerlach đã cải tiến của chúng ta nối tiếp nhau, như trong Hình 6–2(a). Thiết bị thứ nhất, mà chúng ta gọi là S, có thể được dùng để chuẩn bị một trạng thái (+S) thuần túy hoặc một trạng thái (−S) thuần túy bằng cách chặn chùm này hay chùm kia. [Như được vẽ, nó chuẩn bị một trạng thái (+S) thuần túy.] Với mỗi điều kiện, có một biên độ nào đó cho một hạt đi ra khỏi S để ở trong chùm (+T) hoặc chùm (−T) của thiết bị thứ hai. Thực ra có đúng bốn biên độ: biên độ để đi từ (+S) tới (+T), từ (+S) tới (−T), từ (−S) tới (+T), từ (−S) tới (−T). Các biên độ này đúng là bốn hệ số của ma trận biến đổi Rji để đi từ biểu diễn-S tới biểu diễn-T. Chúng ta có thể coi thiết bị thứ nhất “chuẩn bị” một trạng thái cụ thể trong một biểu diễn và thiết bị thứ hai “phân tích” trạng thái đó theo biểu diễn thứ hai. Vậy thì, loại câu hỏi chúng ta muốn trả lời là thế này: Nếu một nguyên tử đã được chuẩn bị trong một điều kiện cho trước — chẳng hạn trạng thái (+S) — bằng cách chặn một trong các chùm trong thiết bị S, khả năng nó sẽ lọt qua thiết bị thứ hai T là bao nhiêu nếu thiết bị này được đặt cho, chẳng hạn, trạng thái (−T). Kết quả sẽ, dĩ nhiên, phụ thuộc vào các góc giữa hai hệ S và T.
Chúng ta nên giải thích tại sao chúng ta có thể hy vọng tìm được các hệ số Rji bằng cách suy luận. Bạn biết rằng gần như không thể tin được rằng nếu một hạt có spin của nó xếp thẳng hàng theo hướng +z, lại có một khả năng nào đó để tìm thấy cùng hạt đó với spin của nó chỉ theo hướng +x — hoặc theo bất kỳ hướng nào khác. Thực ra, nó gần như không thể, nhưng không hoàn toàn. Nó gần như không thể đến mức chỉ có một cách duy nhất để nó có thể xảy ra, và đó là lý do chúng ta có thể tìm ra cách duy nhất đó là gì.
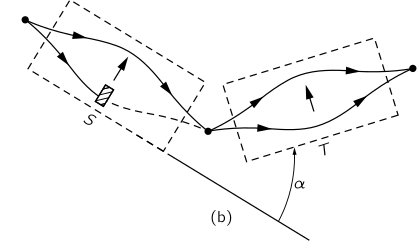
Loại lập luận đầu tiên chúng ta có thể đưa ra là thế này. Giả sử chúng ta có một bố trí như trong Hình 6–2(a), trong đó chúng ta có hai thiết bị S và T, với T nghiêng một góc α so với S, và chúng ta chỉ cho chùm (+) qua S và chùm (−) qua T. Chúng ta sẽ quan sát một con số nào đó cho xác suất các hạt đi ra khỏi S lọt qua T. Bây giờ giả sử chúng ta thực hiện một phép đo khác với thiết bị của Hình 6–2(b). Hướng tương đối của S và T là như nhau, nhưng toàn bộ hệ nằm ở một góc khác trong không gian. Chúng ta muốn giả thiết rằng cả hai thí nghiệm này cho cùng một con số cho khả năng một hạt trong một trạng thái thuần túy đối với S sẽ lọt vào một trạng thái cụ thể nào đó đối với T. Nói cách khác, chúng ta đang giả thiết rằng kết quả của bất kỳ thí nghiệm nào thuộc loại này đều như nhau — rằng vật lý là như nhau — bất kể toàn bộ thiết bị được định hướng trong không gian như thế nào. (Bạn nói: “Điều đó hiển nhiên.” Nhưng nó là một giả thiết, và nó “đúng” chỉ nếu đó đúng là điều thực sự xảy ra.) Điều đó có nghĩa là các hệ số Rji chỉ phụ thuộc vào quan hệ trong không gian của S và T, chứ không phụ thuộc vào tình huống tuyệt đối của S và T. Nói cách khác, Rji chỉ phụ thuộc vào phép quay mang S thành T, vì rõ ràng cái giống nhau trong Hình 6–2(a) và Hình 6–2(b) là phép quay ba chiều vốn sẽ mang thiết bị S vào hướng của thiết bị T. Khi ma trận biến đổi Rji chỉ phụ thuộc vào một phép quay, như ở đây, nó được gọi là một ma trận quay.
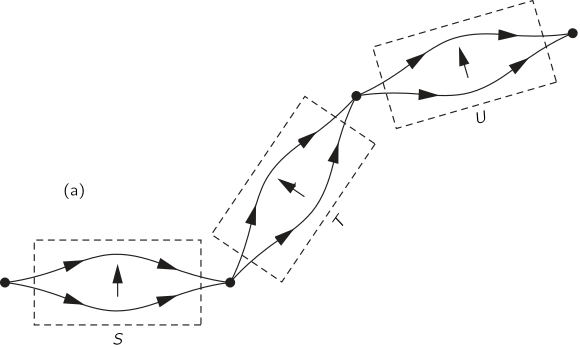
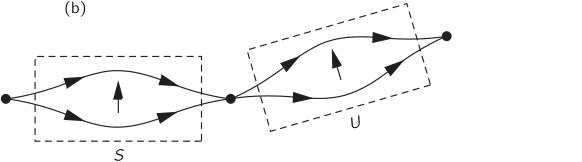
Đối với bước tiếp theo của chúng ta, chúng ta sẽ cần thêm một thông tin nữa. Giả sử chúng ta thêm một thiết bị thứ ba mà chúng ta có thể gọi là U, đi theo T ở một góc tùy ý nào đó, như trong Hình 6–3(a). (Nó bắt đầu trông khủng khiếp, nhưng đó là niềm vui của tư duy trừu tượng — bạn có thể tạo ra các thí nghiệm kỳ lạ nhất chỉ bằng cách vẽ các đường thẳng!) Bây giờ phép biến đổi S → T → U là gì? Cái chúng ta thực sự muốn hỏi là biên độ để đi từ một trạng thái nào đó đối với S tới một trạng thái nào đó khác đối với U, khi chúng ta biết phép biến đổi từ S tới T và từ T tới U. Vậy là chúng ta đang hỏi về một thí nghiệm trong đó cả hai kênh của T đều mở. Chúng ta có thể nhận được đáp án bằng cách áp dụng phương trình (6.5) hai lần liên tiếp. Để đi từ biểu diễn-S tới biểu diễn-T, chúng ta có
Cj′ = ∑i RjiTSCi, (6.6)
trong đó chúng ta đặt các chỉ số trên TS trên R, để chúng ta có thể phân biệt nó với các hệ số RUT chúng ta sẽ có để đi từ T tới U.
Giả thiết các biên độ để ở trong các trạng thái cơ sở của biểu diễn-U là Ck′′, chúng ta có thể liên hệ chúng với các biên độ-T bằng cách dùng phương trình (6.5) một lần nữa; chúng ta được
Ck′′ = ∑j RkjUTCj′. (6.7)
Bây giờ chúng ta có thể kết hợp các phương trình (6.6) và (6.7) để có phép biến đổi tới U trực tiếp từ S. Thay Cj′ từ phương trình (6.6) vào phương trình (6.7), chúng ta có
Ck′′ = ∑j RkjUT ∑i RjiTSCi. (6.8)
Hoặc, vì i không xuất hiện trong RkjUT, chúng ta cũng có thể đặt phép tổng-i ra phía trước, và viết
Ck′′ = ∑i∑j RkjUTRjiTSCi. (6.9)
Đây là công thức cho một phép biến đổi kép.
Tuy nhiên, hãy để ý rằng chừng nào mọi chùm trong T đều không bị chặn, trạng thái đi ra khỏi T là cùng một trạng thái như trạng thái đi vào. Chúng ta cũng có thể thực hiện một phép biến đổi từ biểu diễn-S trực tiếp tới biểu diễn-U. Nó phải giống như đặt thiết bị U ngay sau S, như trong Hình 6–3(b). Trong trường hợp đó, chúng ta sẽ viết
Ck′′ = ∑i RkiUSCi, (6.10)
với các hệ số RkiUS thuộc về phép biến đổi này. Bây giờ, rõ ràng, các phương trình (6.9) và (6.10) phải cho cùng các biên độ Ck′′, và điều này phải đúng bất kể trạng thái gốc φ là gì đã cho chúng ta các biên độ Ci. Vì vậy phải có
RkiUS = ∑j RkjUTRjiTS. (6.11)
Nói cách khác, đối với bất kỳ phép quay S → U nào của một cơ sở tham chiếu, vốn được xem như một sự hợp thành của hai phép quay liên tiếp S → T và T → U, ma trận quay RkiUS có thể được thu được từ các ma trận của hai phép quay bộ phận bằng phương trình (6.11). Nếu muốn, bạn có thể tìm phương trình (6.11) trực tiếp từ phương trình (6.1), vì nó chỉ là một ký hiệu khác cho ⟨kU|iS⟩ = ∑j ⟨kU|jT⟩⟨jT|iS⟩.
Để cho thấu đáo, chúng ta nên thêm các nhận xét trong ngoặc đơn sau đây. Tuy nhiên, chúng không quá quan trọng, vì vậy bạn có thể bỏ qua tới mục tiếp theo nếu muốn. Điều chúng ta đã nói không hoàn toàn đúng. Chúng ta không thể thực sự nói rằng phương trình (6.9) và phương trình (6.10) phải cho đúng cùng các biên độ. Chỉ vật lý phải như nhau; mọi biên độ có thể khác nhau bởi một thừa số pha chung nào đó như eiδ mà không thay đổi kết quả của bất kỳ phép tính nào về thế giới thực. Vì vậy, thay vì phương trình (6.11), tất cả những gì chúng ta thực sự có thể nói là
eiδRkiUS = ∑j RkjUTRjiTS, (6.12)
trong đó δ là một hằng số thực nào đó. Thừa số phụ eiδ này có nghĩa là, dĩ nhiên, các biên độ chúng ta nhận được nếu chúng ta dùng ma trận RUS có thể tất cả khác nhau bởi cùng một pha (e−iδ) so với biên độ chúng ta sẽ nhận được khi dùng hai phép quay RUT và RTS. Chúng ta biết rằng việc mọi biên độ được thay đổi bởi cùng một pha không quan trọng, vì vậy chúng ta có thể cứ bỏ qua thừa số pha này nếu muốn. Tuy nhiên, hóa ra là nếu chúng ta định nghĩa mọi ma trận quay của mình theo một cách cụ thể, thừa số pha phụ này sẽ không bao giờ xuất hiện — δ trong phương trình (6.12) sẽ luôn bằng không. Mặc dù điều đó không quan trọng đối với phần còn lại của các lập luận của chúng ta, chúng ta có thể đưa ra một chứng minh nhanh bằng cách dùng một định lý toán học về các định thức. [Nếu bạn chưa biết nhiều về các định thức, đừng lo lắng về chứng minh này và cứ bỏ qua tới định nghĩa của phương trình (6.15).]
Thứ nhất, chúng ta nên nói rằng phương trình (6.11) là định nghĩa toán học của một “tích” của hai ma trận. (Thật tiện lợi khi có thể nói: “RUS là tích của RUT và RTS.”) Thứ hai, có một định lý của toán học — mà bạn có thể dễ dàng chứng minh đối với các ma trận hai-nhân-hai chúng ta có ở đây — nói rằng định thức của một “tích” của hai ma trận là tích của các định thức của chúng. Áp dụng định lý này vào phương trình (6.12), chúng ta được
ei2δ (det RUS) = (det RUT) · (det RTS). (6.13)
(Chúng ta bỏ các chỉ số dưới, vì chúng không cho chúng ta biết điều gì hữu ích.) Vâng, 2δ là đúng. Hãy nhớ rằng chúng ta đang làm việc với các ma trận hai-nhân-hai; mỗi số hạng trong ma trận RkiUS được nhân với eiδ, vì vậy mỗi tích trong định thức — vốn có hai thừa số — được nhân với ei2δ. Bây giờ hãy lấy căn bậc hai của phương trình (6.13) và chia nó vào phương trình (6.12); chúng ta được
RkiUS / √(det RUS) = ∑j [RkjUT / √(det RUT)] [RjiTS / √(det RTS)]. (6.14)
Thừa số pha phụ đã biến mất.
Bây giờ hóa ra là nếu chúng ta muốn mọi biên độ của chúng ta trong bất kỳ biểu diễn cho trước nào đều được chuẩn hóa (điều đó có nghĩa là, bạn nhớ đấy, ∑i ⟨φ|i⟩⟨i|φ⟩ = 1), các ma trận quay sẽ tất cả có các định thức là các hàm mũ thuần ảo, như eiα. (Chúng ta sẽ không chứng minh điều đó; bạn sẽ thấy nó luôn xảy ra như vậy.) Vì vậy chúng ta có thể, nếu muốn, chọn làm cho mọi ma trận quay R của chúng ta có một pha duy nhất bằng cách làm cho det R = 1. Nó được thực hiện như thế này. Giả sử chúng ta tìm một ma trận quay R theo một cách tùy ý nào đó. Chúng ta đặt ra quy tắc “chuyển đổi” nó thành “dạng chuẩn” bằng cách định nghĩa
Rchuẩn = R / √(det R). (6.15)
Chúng ta có thể làm điều này vì chúng ta chỉ đang nhân mỗi số hạng của R với cùng một thừa số pha, để có được các pha chúng ta muốn. Trong những gì tiếp theo, chúng ta sẽ luôn giả thiết rằng các ma trận của chúng ta đã được đưa về “dạng chuẩn”; khi đó chúng ta có thể dùng phương trình (6.11) mà không có bất kỳ thừa số pha phụ nào.
6–3 Các phép quay quanh trục z
Bây giờ chúng ta đã sẵn sàng tìm ma trận biến đổi Rji giữa hai biểu diễn khác nhau. Với quy tắc hợp thành các phép quay của chúng ta và giả thiết của chúng ta rằng không gian không có hướng ưu tiên, chúng ta có các chìa khóa cần thiết để tìm ma trận của bất kỳ phép quay tùy ý nào. Chỉ có một nghiệm duy nhất. Chúng ta bắt đầu với phép biến đổi tương ứng với một phép quay quanh trục z. Giả sử chúng ta có hai thiết bị S và T được đặt nối tiếp dọc theo một đường thẳng với các trục của chúng song song và chỉ ra khỏi trang, như được chỉ trong Hình 6–4(a). Chúng ta lấy “trục z” của mình theo hướng này. Chắc chắn, nếu chùm đi “lên” (về phía +z) trong thiết bị S, nó cũng sẽ làm vậy trong thiết bị T. Tương tự, nếu nó đi xuống trong S, nó sẽ đi xuống trong T. Tuy nhiên, giả sử thiết bị T được đặt ở một góc khác nào đó, nhưng vẫn với trục của nó song song với trục của S, như trong Hình 6–4(b). Theo trực giác, bạn sẽ nói rằng một chùm (+) trong S vẫn sẽ đi với một chùm (+) trong T, vì các trường và các gradient trường vẫn theo cùng một hướng vật lý. Và điều đó hoàn toàn đúng. Ngoài ra, một chùm (−) trong S vẫn sẽ đi vào một chùm (−) trong T. Cùng một kết quả sẽ áp dụng cho bất kỳ hướng nào của T trong mặt phẳng xy của S. Điều này cho chúng ta biết gì về quan hệ giữa C+′ = ⟨+T|ψ⟩, C−′ = ⟨−T|ψ⟩ và C+ = ⟨+S|ψ⟩, C− = ⟨−S|ψ⟩? Bạn có thể kết luận rằng bất kỳ phép quay nào quanh trục z của “hệ quy chiếu” cho các trạng thái cơ sở đều giữ các biên độ để “lên” và “xuống” như trước. Chúng ta có thể viết C+′ = C+ và C−′ = C− — nhưng điều đó sai. Tất cả những gì chúng ta có thể kết luận là đối với các phép quay như vậy, các xác suất để ở trong chùm “lên” là như nhau đối với các thiết bị S và T. Tức là,
|C+′| = |C+| và |C−′| = |C−|.
Chúng ta không thể nói rằng các pha của các biên độ tham chiếu tới thiết bị T không thể khác nhau đối với hai hướng khác nhau trong (a) và (b) của Hình 6–4.
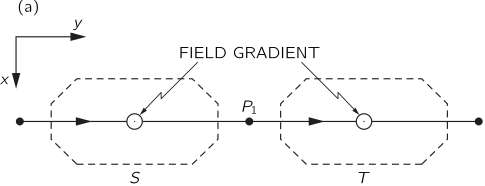
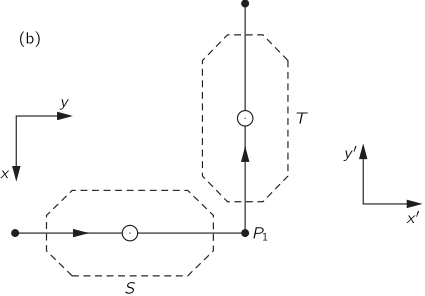
Hai thiết bị trong (a) và (b) của Hình 6–4, thực ra, là khác nhau, như chúng ta có thể thấy theo cách sau. Giả sử chúng ta đặt một thiết bị phía trước S vốn tạo ra một trạng thái (+x) thuần túy. (Trục x chỉ về phía đáy của hình.) Các hạt như vậy sẽ bị tách thành các chùm (+z) và (−z) trong S, nhưng hai chùm sẽ được hợp nhất trở lại để cho một trạng thái (+x) một lần nữa tại P1 — lối ra của S. Điều tương tự xảy ra một lần nữa trong T. Nếu chúng ta cho T được tiếp nối bởi một thiết bị thứ ba U, mà trục của nó theo hướng (+x) và, như được chỉ trong Hình 6–5(a), mọi hạt sẽ đi vào chùm (+) của U. Bây giờ hãy tưởng tượng điều gì xảy ra nếu T và U được xoay cùng nhau 90° tới các vị trí được chỉ trong Hình 6–5(b). Một lần nữa, thiết bị T đưa ra đúng cái nó nhận vào, vì vậy các hạt đi vào U ở trong một trạng thái (+x) đối với S. Nhưng U bây giờ phân tích cho trạng thái (+y) đối với S, vốn khác. (Theo đối xứng, bây giờ chúng ta sẽ kỳ vọng chỉ một nửa số hạt đi vào chùm (+) của U.)
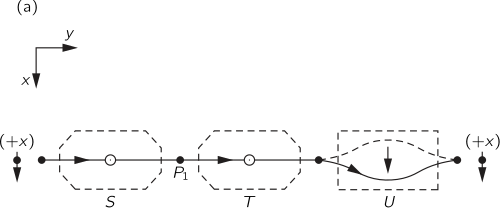
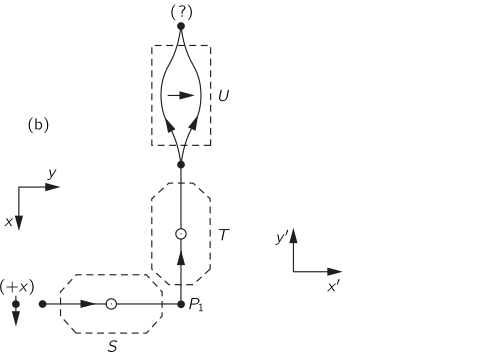
Cái gì có thể đã thay đổi? Các thiết bị T và U vẫn ở trong cùng một quan hệ vật lý với nhau. Vật lý có thể bị thay đổi chỉ vì T và U ở một hướng khác không? Giả thiết ban đầu của chúng ta là không nên. Phải là các biên độ đối với T khác nhau trong hai trường hợp được chỉ trong Hình 6–5 — và, do đó, cũng trong Hình 6–4. Phải có một cách nào đó để một hạt biết rằng nó đã rẽ góc tại P1. Nó có thể biết bằng cách nào? Vâng, tất cả những gì chúng ta đã quyết định là các độ lớn của C+′ và C+ là như nhau trong hai trường hợp, nhưng chúng có thể — thực ra, phải — có các pha khác nhau. Chúng ta kết luận rằng C+′ và C+ phải liên hệ bởi
C+′ = eiλC+,
và rằng C−′ và C− phải liên hệ bởi
C−′ = eiμC−,
trong đó λ và μ là các số thực phải liên hệ theo một cách nào đó với góc giữa S và T.
Điều duy nhất chúng ta có thể nói lúc này về λ và μ là chúng không được bằng nhau [ngoại trừ trường hợp đặc biệt được chỉ trong Hình 6–5(a), khi T ở cùng hướng như S]. Chúng ta đã thấy rằng các thay đổi pha bằng nhau trong mọi biên độ không có hệ quả vật lý nào. Vì cùng lý do đó, chúng ta luôn có thể cộng cùng một lượng tùy ý vào cả λ và μ mà không thay đổi bất cứ điều gì. Vì vậy chúng ta được phép chọn làm cho λ và μ bằng cộng và trừ cùng một số. Tức là, chúng ta luôn có thể lấy
λ′ = λ − (λ + μ)/2, μ′ = μ − (λ + μ)/2.
Khi đó
λ′ = λ/2 − μ/2 = −μ′.
Vì vậy chúng ta áp dụng quy ước2 rằng μ = −λ. Khi đó chúng ta có quy tắc tổng quát rằng đối với một phép quay của thiết bị tham chiếu một góc nào đó quanh trục z, phép biến đổi là
C+′ = e+iλC+, C−′ = e−iλC−. (6.16)
Các giá trị tuyệt đối là như nhau, chỉ các pha là khác nhau. Các thừa số pha này chịu trách nhiệm cho các kết quả khác nhau trong hai thí nghiệm của Hình 6–5.
Bây giờ chúng ta muốn biết định luật liên hệ λ với góc giữa S và T. Chúng ta đã biết đáp án cho một trường hợp. Nếu góc bằng không, λ bằng không. Bây giờ chúng ta sẽ giả thiết rằng độ dịch pha λ là một hàm liên tục của góc φ giữa S và T (xem Hình 6–4) khi φ tiến tới không — như điều đó dường như hợp lý. Nói cách khác, nếu chúng ta quay T khỏi đường thẳng qua S một góc nhỏ ε, λ cũng là một lượng nhỏ, chẳng hạn mε, trong đó m là một số nào đó. Chúng ta viết nó theo cách này vì chúng ta có thể chỉ ra rằng λ phải tỉ lệ với ε. Giả sử chúng ta đặt sau T một thiết bị khác T′ vốn tạo góc ε với T, và, do đó, góc 2ε với S. Khi đó, đối với T, chúng ta có
C+′ = eiλC+,
và đối với T′, chúng ta có
C+′′ = eiλC+′ = ei2λC+.
Nhưng chúng ta biết rằng chúng ta sẽ nhận được cùng kết quả nếu chúng ta đặt T′ ngay sau S. Như vậy, khi góc gấp đôi, pha gấp đôi. Chúng ta rõ ràng có thể mở rộng lập luận và xây dựng bất kỳ phép quay nào bằng một dãy các phép quay vô cùng nhỏ. Chúng ta kết luận rằng đối với bất kỳ góc φ nào, λ tỉ lệ với góc. Vì vậy, chúng ta có thể viết λ = mφ.
Vậy thì, kết quả tổng quát chúng ta nhận được là đối với T được quay quanh trục z một góc φ so với S
C+′ = eimφC+, C−′ = e−imφC−. (6.17)
Đối với góc φ, và đối với mọi phép quay chúng ta nói tới trong tương lai, chúng ta áp dụng quy ước chuẩn rằng một phép quay dương là một phép quay thuận tay phải quanh hướng dương của trục tham chiếu. Một φ dương có chiều quay của một chiếc vít thuận tay phải tiến theo hướng z dương.
Bây giờ chúng ta phải tìm m phải là gì. Thứ nhất, chúng ta có thể thử lập luận này: Giả sử T được quay 360°; khi đó, rõ ràng, nó quay trở lại đúng không độ, và chúng ta sẽ có C+′ = C+ và C−′ = C−, hoặc, điều tương tự, eim2π = 1. Chúng ta được m = 1. Lập luận này sai! Để thấy nó sai, hãy xét rằng T được quay 180°. Nếu m bằng 1, chúng ta sẽ có C+′ = eiπC+ = −C+ và C−′ = e−iπC− = −C−. Tuy nhiên, đây đúng là trạng thái ban đầu một lần nữa. Cả hai biên độ chỉ được nhân với −1, điều này cho trở lại hệ vật lý ban đầu. (Nó lại là một trường hợp của một thay đổi pha chung.) Điều này có nghĩa là nếu góc giữa T và S trong Hình 6–5(b) được tăng lên 180°, hệ (đối với T) sẽ không thể phân biệt được với tình huống không độ, và các hạt sẽ lại đi qua trạng thái (+) của thiết bị U. Tuy nhiên, tại 180°, trạng thái (+) của thiết bị U là trạng thái (−x) của thiết bị S ban đầu. Vì vậy một trạng thái (+x) sẽ trở thành một trạng thái (−x). Nhưng chúng ta đã không làm gì để thay đổi trạng thái ban đầu; đáp án là sai. Chúng ta không thể có m = 1.
Chúng ta phải có tình huống trong đó một phép quay 360° và không một góc nào nhỏ hơn tái tạo cùng một trạng thái vật lý. Điều này sẽ xảy ra nếu m = 1/2. Khi đó, và chỉ khi đó, góc đầu tiên tái tạo cùng một trạng thái vật lý sẽ là φ = 360°.3 Nó cho
C+′ = −C+, C−′ = −C− } 360° quanh trục z. (6.18)
Thật rất kỳ lạ khi nói rằng nếu bạn quay thiết bị 360° bạn nhận được các biên độ mới. Tuy nhiên, chúng không thực sự mới, vì sự thay đổi dấu chung không cho ra vật lý nào khác. Nếu một người khác đã quyết định thay đổi mọi dấu của các biên độ vì anh ta nghĩ rằng anh ta đã quay 360°, điều đó không sao; anh ta nhận được cùng một vật lý.4 Vì vậy đáp án cuối cùng của chúng ta là nếu chúng ta biết các biên độ C+ và C− cho các hạt spin một phần hai đối với một hệ quy chiếu S, và chúng ta sau đó dùng một hệ cơ sở tham chiếu tới T vốn được thu được từ S bằng một phép quay φ quanh trục z, các biên độ mới được cho theo các biên độ cũ bởi
C+′ = eiφ/2C+, C−′ = e−iφ/2C− } φ quanh trục z. (6.19)
6–4 Các phép quay 180° và 90° quanh trục y
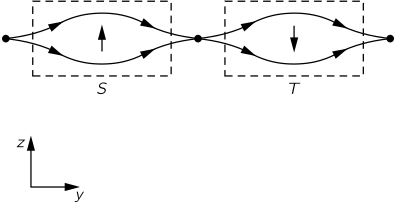
Tiếp theo, chúng ta sẽ cố đoán phép biến đổi cho một phép quay của T so với S là 180° quanh một trục vuông góc với trục z — chẳng hạn, quanh trục y. (Chúng ta đã định nghĩa các trục tọa độ trong Hình 6–1.) Nói cách khác, chúng ta bắt đầu với hai thiết bị Stern–Gerlach giống hệt nhau, với thiết bị thứ hai, T, được lật “ngược đầu” so với thiết bị thứ nhất, S, như trong Hình 6–6. Bây giờ nếu chúng ta nghĩ các hạt của mình như các lưỡng cực từ nhỏ, một hạt ở trong trạng thái (+S) — sao cho nó đi trên đường “phía trên” trong thiết bị thứ nhất — cũng sẽ đi trên đường “phía trên” trong thiết bị thứ hai, sao cho nó sẽ ở trong trạng thái trừ đối với T. (Trong thiết bị T bị lật ngược, cả các gradient lẫn hướng trường đều bị đảo ngược; đối với một hạt có mômen từ của nó theo một hướng cho trước, lực không thay đổi.) Dù sao đi nữa, cái là “lên” đối với S sẽ là “xuống” đối với T. Vậy thì, đối với các vị trí tương đối này của S và T, chúng ta biết rằng phép biến đổi phải cho
|C+′| = |C−|, |C−′| = |C+|.
Như trước, chúng ta không thể loại trừ một số thừa số pha phụ; chúng ta có thể có (đối với 180° quanh trục y)
C+′ = eiβC− và C−′ = eiγC+, (6.20)
trong đó β và γ vẫn còn phải được xác định.
Còn một phép quay 360° quanh trục y thì sao? Vâng, chúng ta đã biết đáp án cho một phép quay 360° quanh trục z — biên độ để ở trong bất kỳ trạng thái nào đều đổi dấu. Một phép quay 360° quanh bất kỳ trục nào luôn đưa chúng ta trở lại vị trí ban đầu. Phải là đối với bất kỳ phép quay 360° nào, kết quả là như một phép quay 360° quanh trục z — mọi biên độ đơn giản đổi dấu. Bây giờ giả sử chúng ta tưởng tượng hai phép quay liên tiếp 180° quanh y — dùng phương trình (6.20) — chúng ta sẽ nhận được kết quả của phương trình (6.18). Nói cách khác,
C+′′ = eiβC−′ = eiβeiγC+ = −C+
và
C−′′ = eiγC+′ = eiγeiβC− = −C−. (6.21)
Điều này có nghĩa là
eiβeiγ = −1 hoặc eiγ = −e−iβ.
Vì vậy phép biến đổi cho một phép quay 180° quanh trục y có thể được viết
C+′ = eiβC−, C−′ = −e−iβC+. (6.22)
Các lập luận chúng ta vừa dùng sẽ áp dụng tốt như nhau cho một phép quay 180° quanh bất kỳ trục nào trong mặt phẳng xy, mặc dù các trục khác nhau dĩ nhiên có thể cho các con số khác nhau cho β. Tuy nhiên, đó là cách duy nhất chúng có thể khác nhau. Bây giờ có một sự tùy ý nào đó trong con số β, nhưng một khi nó được chỉ định cho một trục quay trong mặt phẳng xy, nó được xác định cho bất kỳ trục nào khác. Theo quy ước, người ta chọn đặt β = 0 cho một phép quay 180° quanh trục y.
Để chỉ ra rằng chúng ta có lựa chọn này, giả sử chúng ta tưởng tượng rằng β không bằng không cho một phép quay quanh trục y; khi đó chúng ta có thể chỉ ra rằng có một trục nào đó khác trong mặt phẳng xy, mà thừa số pha tương ứng sẽ bằng không. Hãy tìm thừa số pha βA cho một trục A vốn tạo góc α với trục y, như được chỉ trong Hình 6–7(a). (Để rõ ràng, hình được vẽ với α bằng một số âm, nhưng điều đó không quan trọng.) Bây giờ nếu chúng ta lấy một thiết bị T vốn ban đầu xếp thẳng hàng với thiết bị S và sau đó được quay 180° quanh trục A, các trục của nó — mà chúng ta sẽ gọi là x′′, y′′, và z′′ — sẽ như được chỉ trong Hình 6–7(a). Các biên độ đối với T khi đó sẽ là
C+′′ = eiβAC−, C−′′ = −e−iβAC+. (6.23)
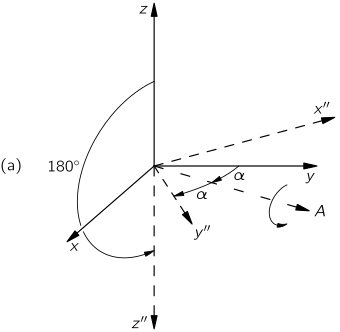
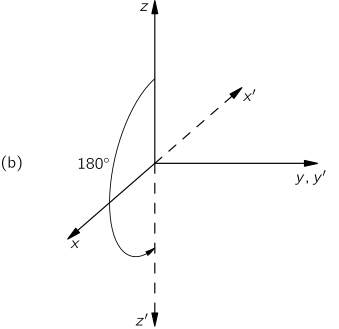
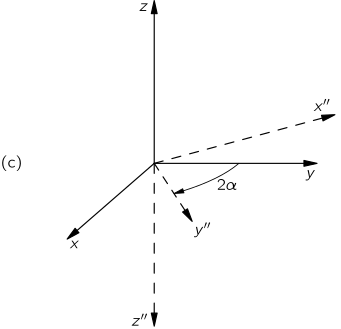
Bây giờ chúng ta có thể nghĩ tới việc đạt tới cùng một hướng bằng hai phép quay liên tiếp được chỉ trong (b) và (c) của hình. Thứ nhất, chúng ta tưởng tượng một thiết bị U vốn được quay so với S là 180° quanh trục y. Các trục x′, y′, và z′ của U sẽ như được chỉ trong Hình 6–7(b), và các biên độ đối với U được cho bởi (6.22).
Bây giờ hãy để ý rằng chúng ta có thể đi từ U tới T bằng một phép quay quanh “trục z” của U, tức là quanh z′, như được chỉ trong Hình 6–7(c). Từ hình bạn có thể thấy rằng góc cần thiết là hai lần góc α nhưng theo hướng ngược lại (đối với z′). Dùng phép biến đổi của (6.19) với φ = −2α, chúng ta được
C+′′ = e−iαC+′, C−′′ = e+iαC−′. (6.24)
Kết hợp các phương trình (6.24) và (6.22), chúng ta được
C+′′ = ei(β−α)C−, C−′′ = −e−i(β−α)C+. (6.25)
Các biên độ này, dĩ nhiên, phải giống như chúng ta đã nhận được trong (6.23). Vì vậy βA phải liên hệ với α và β bởi
βA = β − α. (6.26)
Điều này có nghĩa là nếu góc α giữa trục-A và trục y (của S) bằng β, phép biến đổi cho một phép quay 180° quanh A sẽ có βA = 0.
Bây giờ chừng nào một trục nào đó vuông góc với trục z sẽ có β = 0, chúng ta cũng có thể lấy nó là trục y. Nó thuần túy là vấn đề quy ước, và chúng ta áp dụng quy ước đang được dùng phổ biến. Kết quả của chúng ta: Đối với một phép quay 180° quanh trục y, chúng ta có
C+′ = C−, C−′ = −C+ } 180° quanh trục y. (6.27)
Trong khi chúng ta đang nghĩ về trục y, hãy tiếp theo hỏi về ma trận biến đổi cho một phép quay 90° quanh y. Chúng ta có thể tìm nó vì chúng ta biết rằng hai phép quay liên tiếp 90° quanh cùng một trục phải bằng một phép quay 180°. Chúng ta bắt đầu bằng cách viết phép biến đổi cho 90° ở dạng tổng quát nhất:
C+′ = aC+ + bC−, C−′ = cC+ + dC−. (6.28)
Một phép quay thứ hai 90° quanh cùng một trục sẽ có cùng các hệ số:
C+′′ = aC+′ + bC−′, C−′′ = cC+′ + dC−′. (6.29)
Kết hợp các phương trình (6.28) và (6.29), chúng ta có
C+′′ = a(aC+ + bC−) + b(cC+ + dC−),
C−′′ = c(aC+ + bC−) + d(cC+ + dC−). (6.30)
Tuy nhiên, từ (6.27) chúng ta biết rằng
C+′′ = C−, C−′′ = −C+,
vì vậy chúng ta phải có
ab + bd = 1,
a2 + bc = 0,
ac + cd = −1,
bc + d2 = 0. (6.31)
Bốn phương trình này đủ để xác định mọi ẩn của chúng ta: a, b, c, và d. Nó không khó để làm. Hãy nhìn vào phương trình thứ hai và thứ tư. Suy ra rằng a2 = d2, điều này có nghĩa là a = d hoặc là a = −d. Nhưng a = −d bị loại, vì khi đó phương trình thứ nhất sẽ không đúng. Vì vậy d = a. Dùng điều này, chúng ta có ngay rằng b = 1/2a và c = −1/2a. Bây giờ chúng ta có mọi thứ theo a. Đặt, chẳng hạn, phương trình thứ hai hoàn toàn theo a, chúng ta có
a2 − 1/(4a2) = 0 hoặc a4 = 1/4.
Phương trình này có bốn nghiệm khác nhau, nhưng chỉ hai trong số chúng cho giá trị chuẩn cho định thức. Chúng ta cũng có thể lấy a = 1/√2; khi đó5
a = 1/√2, b = 1/√2,
c = −1/√2, d = 1/√2.
Nói cách khác, đối với hai thiết bị S và T, với T được quay so với S là 90° quanh trục y, phép biến đổi là
C+′ = (1/√2)(C+ + C−), C−′ = (1/√2)(−C+ + C−) } 90° quanh trục y. (6.32)
Dĩ nhiên, chúng ta có thể giải các phương trình này cho C+ và C−, điều này sẽ cho chúng ta phép biến đổi cho một phép quay trừ 90° quanh y. Thay đổi các dấu phẩy xung quanh, chúng ta sẽ kết luận rằng
C+′ = (1/√2)(C+ − C−), C−′ = (1/√2)(C+ + C−) } −90° quanh trục y. (6.33)
6–5 Các phép quay quanh trục x
Bạn có thể đang nghĩ: “Điều này đang trở nên lố bịch. Họ sẽ làm gì tiếp theo, 47° quanh y, rồi 33° quanh x, và cứ thế, mãi mãi?” Không, chúng ta gần xong rồi. Chỉ với hai trong các phép biến đổi chúng ta có — 90° quanh y, và một góc tùy ý quanh z (mà chúng ta đã làm trước nếu bạn nhớ) — chúng ta có thể tạo ra bất kỳ phép quay nào.
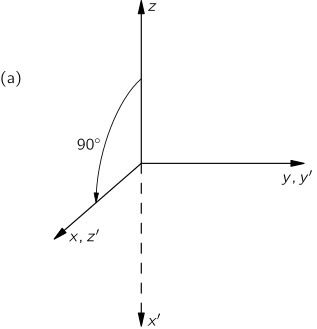
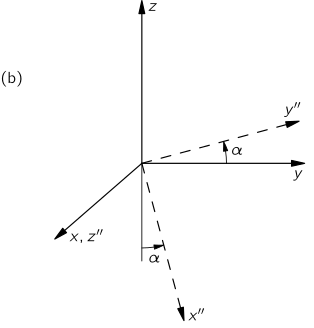
Để minh họa, giả sử chúng ta muốn góc α quanh x. Chúng ta biết cách xử lý góc α quanh z, nhưng bây giờ chúng ta muốn nó quanh x. Chúng ta làm thế nào? Thứ nhất, chúng ta quay trục z xuống trên x — vốn là một phép quay +90° quanh y, như được chỉ trong Hình 6–8. Sau đó chúng ta quay góc α quanh z′. Sau đó chúng ta quay −90° quanh y′′. Kết quả ròng của ba phép quay giống như quay quanh x một góc α. Nó là một tính chất của không gian.
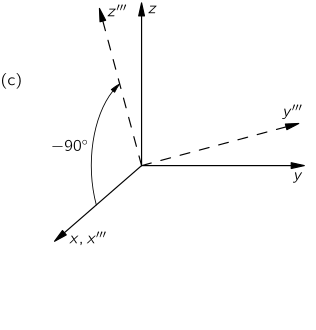
(Các sự kiện này về các hợp thành của các phép quay, và chúng tạo ra cái gì, khó nắm bắt bằng trực giác. Nó khá lạ, vì chúng ta sống trong ba chiều, nhưng thật khó cho chúng ta cảm nhận được điều gì xảy ra nếu chúng ta quay thế này rồi thế kia. Có lẽ, nếu chúng ta là cá hoặc chim và có một sự cảm nhận thực sự về điều gì xảy ra khi chúng ta lộn nhào trong không gian, chúng ta có thể dễ dàng cảm nhận những điều như vậy hơn.)
Dù sao đi nữa, hãy tính ra phép biến đổi cho một phép quay góc α quanh trục x bằng cách dùng những gì chúng ta biết. Từ phép quay thứ nhất +90° quanh y, các biên độ đi theo phương trình (6.32). Gọi các trục đã quay là x′, y′, và z′, phép quay tiếp theo góc α quanh z′ đưa chúng ta tới một hệ x′′, y′′, z′′, mà đối với nó
C+′′ = eiα/2C+′, C−′′ = e−iα/2C−′.
Phép quay cuối cùng −90° quanh y′′ đưa chúng ta tới x′′′, y′′′, z′′′; theo (6.33),
C+′′′ = (1/√2)(C+′′ − C−′′), C−′′′ = (1/√2)(C+′′ + C−′′).
Kết hợp hai phép biến đổi cuối cùng này, chúng ta được
C+′′′ = (1/√2)(e+iα/2C+′ − e−iα/2C−′),
C−′′′ = (1/√2)(e+iα/2C+′ + e−iα/2C−′).
Dùng các phương trình (6.32) cho C+′ và C−′, chúng ta được phép biến đổi hoàn chỉnh:
C+′′′ = ½{e+iα/2(C+ + C−) − e−iα/2(−C+ + C−)},
C−′′′ = ½{e+iα/2(C+ + C−) + e−iα/2(−C+ + C−)}.
Chúng ta có thể đặt các công thức này ở dạng đơn giản hơn bằng cách nhớ rằng
eiθ + e−iθ = 2 cos θ, và eiθ − e−iθ = 2i sin θ.
Chúng ta được
C+′′′ = (cos α/2)C+ + i(sin α/2)C−, C−′′′ = i(sin α/2)C+ + (cos α/2)C− } α quanh trục x. (6.34)
Đây là phép biến đổi của chúng ta cho một phép quay quanh trục x một góc bất kỳ α. Nó chỉ phức tạp hơn các phép biến đổi khác một chút.
6–6 Các phép quay tùy ý
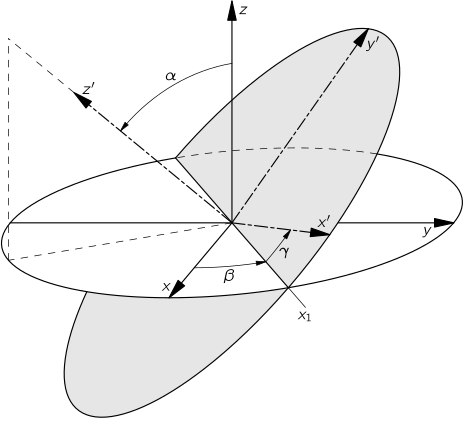
Bây giờ chúng ta có thể thấy cách làm bất kỳ góc nào. Thứ nhất, hãy để ý rằng bất kỳ hướng tương đối nào của hai hệ tọa độ cũng có thể được mô tả theo ba góc, như được chỉ trong Hình 6–9. Nếu chúng ta có một tập hợp các trục x′, y′, và z′ được định hướng theo bất kỳ cách nào so với x, y, và z, chúng ta có thể mô tả quan hệ giữa hai hệ bằng ba góc Euler α, β, và γ, vốn định nghĩa ba phép quay liên tiếp sẽ đưa hệ x, y, z vào hệ x′, y′, z′. Bắt đầu tại x, y, z, chúng ta quay hệ của mình góc β quanh trục z, đưa trục x tới đường x1. Sau đó, chúng ta quay góc α quanh trục x tạm thời này, để đưa z xuống z′. Cuối cùng, một phép quay quanh trục z mới (tức là, z′) một góc γ sẽ đưa trục x vào x′ và trục y vào y′.6 Chúng ta biết các phép biến đổi cho mỗi phép quay trong ba phép quay — chúng được cho trong (6.19) và (6.34). Kết hợp chúng theo thứ tự đúng, chúng ta được
C+′ = cos(α/2) ei(β+γ)/2C+ + i sin(α/2) e−i(β−γ)/2C−,
C−′ = i sin(α/2) ei(β−γ)/2C+ + cos(α/2) e−i(β+γ)/2C−. (6.35)
Vì vậy chỉ bắt đầu từ một số giả thiết về các tính chất của không gian, chúng ta đã suy ra phép biến đổi biên độ cho bất kỳ phép quay nào. Điều đó có nghĩa là nếu chúng ta biết các biên độ cho bất kỳ trạng thái nào của một hạt spin một phần hai để đi vào hai chùm của một thiết bị Stern–Gerlach S, mà các trục của nó là x, y, và z, chúng ta có thể tính phân số nào sẽ đi vào mỗi chùm của một thiết bị T với các trục x′, y′, và z′. Nói cách khác, nếu chúng ta có một trạng thái ψ của một hạt spin một phần hai, mà các biên độ của nó là C+ = ⟨+|ψ⟩ và C− = ⟨−|ψ⟩ để “lên” và “xuống” đối với trục z của hệ x, y, z, chúng ta cũng biết các biên độ C+′ và C−′ để “lên” và “xuống” đối với trục z′ của bất kỳ hệ nào khác x′, y′, z′. Bốn hệ số trong các phương trình (6.35) là các số hạng của “ma trận biến đổi” mà với nó chúng ta có thể chiếu các biên độ của một hạt spin một phần hai vào bất kỳ hệ tọa độ nào khác.
Bây giờ chúng ta sẽ tính một vài ví dụ để chỉ cho các bạn thấy nó hoạt động như thế nào. Hãy lấy câu hỏi đơn giản sau đây. Chúng ta đặt một nguyên tử spin một phần hai qua một thiết bị Stern–Gerlach vốn chỉ truyền trạng thái (+z). Biên độ nó sẽ ở trong trạng thái (+x) là bao nhiêu? Trục +x giống như trục +z′ của một hệ được quay 90° quanh trục y. Đối với bài toán này, vậy thì, đơn giản nhất là dùng các phương trình (6.32) — mặc dù bạn dĩ nhiên có thể dùng các phương trình đầy đủ của (6.35). Vì C+ = 1 và C− = 0, chúng ta được C+′ = 1/√2. Các xác suất là bình phương tuyệt đối của các biên độ này; có 50 phần trăm khả năng hạt sẽ đi qua một thiết bị vốn chọn trạng thái (+x). Nếu chúng ta đã hỏi về trạng thái (−x), biên độ sẽ là −1/√2, điều này cũng cho một xác suất 1/2 — như bạn sẽ kỳ vọng từ tính đối xứng của không gian. Vì vậy nếu một hạt ở trong trạng thái (+z), nó có khả năng như nhau để ở trong (+x) hoặc (−x), nhưng với pha ngược nhau.
Cũng không có sự thiên vị nào trong y. Một hạt trong trạng thái (+z) có cơ hội 50–50 để ở trong (+y) hoặc (−y). Tuy nhiên, đối với các trạng thái này (dùng công thức cho phép quay −90° quanh x), các biên độ là 1/√2 và −i/√2. Trong trường hợp này, hai biên độ có một hiệu pha 90° thay vì 180°, như chúng đã có đối với (+x) và (−x). Thực ra, đó là cách sự phân biệt giữa x và y thể hiện.
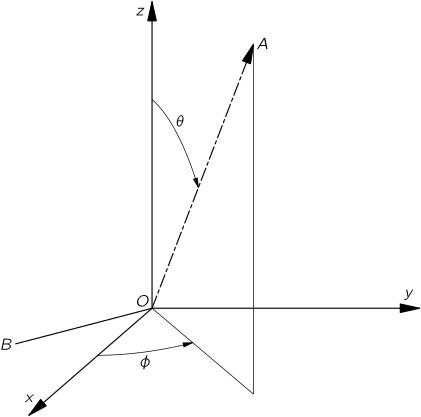
Để là ví dụ cuối cùng của chúng ta, giả sử chúng ta biết rằng một hạt spin một phần hai ở trong một trạng thái ψ sao cho nó được phân cực “lên” dọc theo một trục A nào đó, được định nghĩa bởi các góc θ và φ trong Hình 6–10. Chúng ta muốn biết biên độ C+ mà hạt “lên” dọc theo z và biên độ C− mà nó “xuống” dọc theo z. Chúng ta có thể tìm các biên độ này bằng cách tưởng tượng rằng A là trục z của một hệ mà trục x của nó nằm theo một hướng tùy ý nào đó — chẳng hạn trong mặt phẳng tạo bởi A và z. Khi đó chúng ta có thể đưa hệ của A vào x, y, z bằng ba phép quay. Thứ nhất, chúng ta thực hiện một phép quay −π/2 quanh trục A, vốn đưa trục x vào đường B trong hình. Sau đó chúng ta quay góc θ quanh đường B (trục x mới của hệ A) để đưa A tới trục z. Cuối cùng, chúng ta quay góc (π/2 − φ) quanh z. Nhớ rằng chúng ta chỉ có một trạng thái (+) đối với A, chúng ta được
C+ = cos(θ/2) e−iφ/2, C− = sin(θ/2) e+iφ/2. (6.36)
Cuối cùng, chúng ta muốn tóm tắt các kết quả của chương này ở dạng sẽ hữu ích cho công việc sau này của chúng ta. Thứ nhất, chúng ta nhắc bạn rằng kết quả chính của chúng ta trong các phương trình (6.35) có thể được viết bằng một ký hiệu khác. Hãy để ý rằng các phương trình (6.35) có nghĩa đúng như phương trình (6.4). Tức là, trong các phương trình (6.35) các hệ số của C+ = ⟨+S|ψ⟩ và C− = ⟨−S|ψ⟩ đúng là các biên độ ⟨jT|iS⟩ của phương trình (6.4) — các biên độ mà một hạt trong trạng thái-i đối với S sẽ ở trong trạng thái-j đối với T (khi hướng của T đối với S được cho theo các góc α, β, và γ). Chúng ta cũng đã gọi chúng là RjiTS trong phương trình (6.6). (Chúng ta có rất nhiều ký hiệu!) Chẳng hạn, R−+TS = ⟨−T|+S⟩ là hệ số của C+ trong công thức cho C−′, cụ thể là, i sin(α/2) ei(β−γ)/2. Vì vậy, chúng ta có thể tóm tắt các kết quả của mình dưới dạng một bảng, như chúng ta đã làm trong Bảng 6–1.
| ⟨jT|iS⟩ | +S | −S |
|---|---|---|
| +T | cos(α/2) ei(β+γ)/2 | i sin(α/2) e−i(β−γ)/2 |
| −T | i sin(α/2) ei(β−γ)/2 | cos(α/2) e−i(β+γ)/2 |
Thỉnh thoảng sẽ tiện lợi khi có các biên độ này đã được tính sẵn cho một số trường hợp đặc biệt đơn giản. Hãy để Rz(φ) ký hiệu một phép quay góc φ quanh trục z. Chúng ta cũng có thể để nó ký hiệu ma trận quay tương ứng (bỏ qua các chỉ số dưới i và j, vốn được hiểu ngầm). Theo tinh thần tương tự Rx(φ) và Ry(φ) sẽ ký hiệu các phép quay góc φ quanh trục x hoặc trục y. Chúng ta cho trong Bảng 6–2 các ma trận — các bảng của các biên độ ⟨jT|iS⟩ — vốn chiếu các biên độ từ hệ-S vào hệ-T, trong đó T được thu được từ S bằng phép quay được chỉ định.
| Rz(φ) | ||
|---|---|---|
| ⟨jT|iS⟩ | +S | −S |
| +T | eiφ/2 | 0 |
| −T | 0 | e−iφ/2 |
| Rx(φ) | ||
| ⟨jT|iS⟩ | +S | −S |
| +T | cos(φ/2) | i sin(φ/2) |
| −T | i sin(φ/2) | cos(φ/2) |
| Ry(φ) | ||
| ⟨jT|iS⟩ | +S | −S |
| +T | cos(φ/2) | sin(φ/2) |
| −T | −sin(φ/2) | cos(φ/2) |
1. Chương này là một chuyến tham quan phụ khá dài và trừu tượng, và nó không giới thiệu bất kỳ ý tưởng nào mà chúng ta sẽ không gặp lại bằng một con đường khác trong các chương sau. Vì vậy, bạn có thể bỏ qua nó, và quay lại sau nếu bạn quan tâm.
2. Nhìn theo một cách khác, chúng ta chỉ đang đưa phép biến đổi về “dạng chuẩn” được mô tả trong Mục 6–2 bằng cách dùng phương trình (6.15).
3. Dường như m = −1/2 cũng có thể được. Tuy nhiên, chúng ta thấy trong (6.17) rằng việc đổi dấu chỉ đơn giản định nghĩa lại ký hiệu cho một hạt spin hướng lên.
4. Ngoài ra, nếu một vật gì đó đã được quay bởi một dãy các phép quay nhỏ mà kết quả ròng là đưa nó trở về hướng ban đầu, có thể định nghĩa ý tưởng rằng nó đã được quay 360° — khác với phép quay ròng bằng không — nếu bạn đã theo dõi toàn bộ quá trình. (Điều khá thú vị là, điều này không đúng đối với một phép quay ròng 720°.)
5. Nghiệm còn lại đổi mọi dấu của a, b, c, và d và tương ứng với một phép quay −270°.
6. Với một chút công sức, bạn có thể chỉ ra rằng hệ x, y, z cũng có thể được đưa vào hệ x′, y′, z′ bằng ba phép quay sau đây quanh các trục gốc: (1) quay góc γ quanh trục z gốc; (2) quay góc α quanh trục x gốc; (3) quay góc β quanh trục z gốc.