Chương 14: Từ trường trong các hoàn cảnh khác nhau
Richard P. Feynman — The Feynman Lectures on Physics, Tập II, Chương 14: “The Magnetic Field in Various Situations”
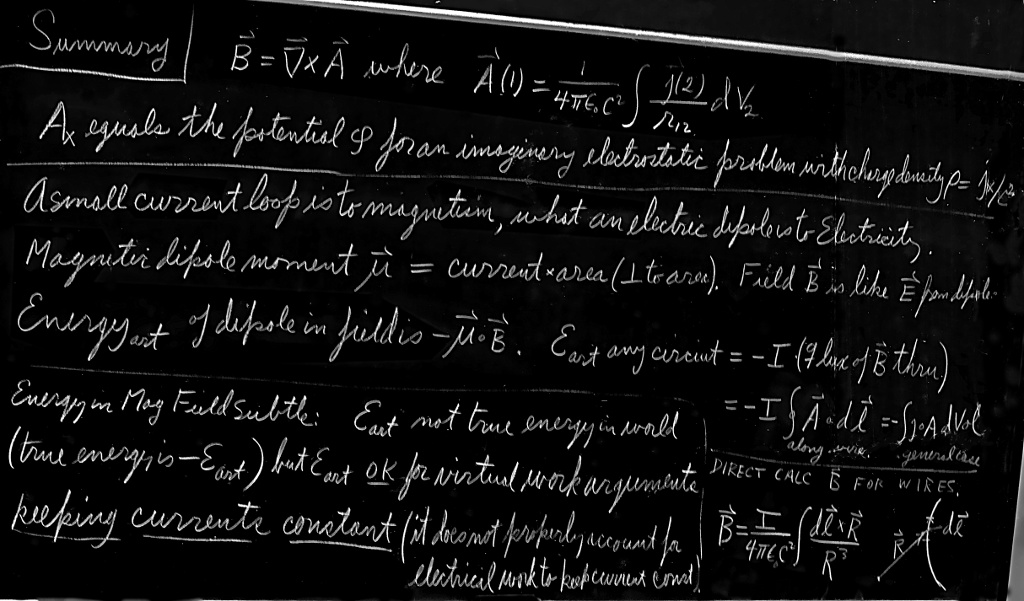
14–1 Thế vector
Trong chương này chúng ta tiếp tục thảo luận về các từ trường gắn với các dòng điện dừng — chủ đề của từ tĩnh học. Từ trường liên hệ với các dòng điện bởi các phương trình cơ bản của chúng ta
∇·B = 0, (14.1)
c2∇×B = j/ϵ0. (14.2)
Bây giờ chúng ta muốn giải các phương trình này về mặt toán học theo một cách tổng quát, tức là, không đòi hỏi bất kỳ đối xứng đặc biệt hay phỏng đoán trực giác nào. Trong tĩnh điện học, chúng ta đã thấy có một thủ tục trực tiếp để tìm trường khi biết vị trí của mọi điện tích: Người ta chỉ việc tính thế vô hướng φ bằng cách lấy một tích phân trên các điện tích — như trong phương trình (4.25). Sau đó nếu muốn điện trường, nó được thu được từ các đạo hàm của φ. Bây giờ chúng ta sẽ chỉ ra rằng có một thủ tục tương ứng để tìm từ trường B nếu chúng ta biết mật độ dòng điện j của mọi điện tích đang chuyển động.
Trong tĩnh điện học, chúng ta đã thấy rằng (vì curl của E luôn bằng không) có thể biểu diễn E dưới dạng gradient của một trường vô hướng φ. Bây giờ curl của B không phải lúc nào cũng bằng không, nên nói chung không thể biểu diễn nó dưới dạng một gradient. Tuy nhiên, divergence của B luôn bằng không, và điều này có nghĩa là chúng ta luôn có thể biểu diễn B dưới dạng curl của một trường vector khác. Bởi vì, như chúng ta đã thấy trong Mục 2–7, divergence của một curl luôn bằng không. Như vậy chúng ta luôn có thể liên hệ B với một trường mà chúng ta sẽ gọi là A bởi
B = ∇×A. (14.3)
Hoặc, bằng cách viết ra các thành phần,
Bx = (∇×A)x = ∂Az/∂y − ∂Ay/∂z,
By = (∇×A)y = ∂Ax/∂z − ∂Az/∂x,
Bz = (∇×A)z = ∂Ay/∂x − ∂Ax/∂y. (14.4)
Viết B = ∇×A đảm bảo rằng phương trình (14.1) được thỏa mãn, vì, một cách tất yếu,
∇·B = ∇·(∇×A) = 0.
Trường A được gọi là thế vector.
Bạn sẽ nhớ rằng thế vô hướng φ không được xác định hoàn toàn bởi định nghĩa của nó. Nếu chúng ta đã tìm được φ cho một bài toán nào đó, chúng ta luôn có thể tìm một thế khác φ′ cũng tốt như vậy bằng cách cộng thêm một hằng số:
φ′ = φ + C.
Thế mới φ′ cho cùng các điện trường, vì gradient ∇C bằng không; φ′ và φ biểu diễn cùng một vật lý.
Tương tự, chúng ta có thể có các thế vector A khác nhau mà vẫn cho cùng các từ trường. Một lần nữa, vì B được thu được từ A bằng phép vi phân, việc cộng một hằng số vào A không làm thay đổi bất cứ điều gì về mặt vật lý. Nhưng A còn có sự tự do còn lớn hơn thế. Chúng ta có thể cộng vào A bất kỳ trường nào là gradient của một trường vô hướng nào đó, mà không làm thay đổi vật lý. Chúng ta có thể chỉ ra điều này như sau. Giả sử chúng ta có một A cho đúng từ trường B cho một tình huống thực nào đó, và hỏi trong những hoàn cảnh nào một thế vector mới khác A′ sẽ cho cùng trường B nếu được thay vào (14.3). Khi đó A và A′ phải có cùng curl:
B = ∇×A′ = ∇×A.
Do đó
∇×A′ − ∇×A = ∇×(A′ − A) = 0.
Nhưng nếu curl của một vector bằng không thì nó phải là gradient của một trường vô hướng nào đó, chẳng hạn ψ, nên A′ − A = ∇ψ. Điều đó có nghĩa là nếu A là một thế vector thỏa đáng cho một bài toán thì, với bất kỳ ψ nào,
A′ = A + ∇ψ (14.5)
cũng sẽ là một thế vector thỏa đáng như vậy, dẫn đến cùng trường B.
Thường thì thật tiện lợi khi loại bớt một phần “sự tự do” của A bằng cách tùy ý đặt thêm một điều kiện khác lên nó (theo cách giống như chúng ta đã thấy tiện lợi — thường xuyên — khi chọn làm cho thế φ bằng không ở các khoảng cách lớn). Chẳng hạn, chúng ta có thể hạn chế A bằng cách tùy ý chọn divergence của A phải là gì. Chúng ta luôn có thể làm điều đó mà không ảnh hưởng đến B. Điều này là bởi vì mặc dù A′ và A có cùng curl, và cho cùng B, chúng không cần có cùng divergence. Quả thật, ∇·A′ = ∇·A + ∇2ψ, và bằng một lựa chọn thích hợp của ψ chúng ta có thể làm cho ∇·A′ thành bất cứ điều gì chúng ta muốn.
Chúng ta nên chọn gì cho ∇·A? Sự lựa chọn nên được thực hiện sao cho có sự tiện lợi toán học lớn nhất và sẽ phụ thuộc vào bài toán chúng ta đang làm. Đối với từ tĩnh học, chúng ta sẽ thực hiện lựa chọn đơn giản
∇·A = 0. (14.6)
(Sau này, khi chúng ta xét đến điện động lực học, chúng ta sẽ thay đổi lựa chọn của mình.) Định nghĩa đầy đủ1 của chúng ta về A khi đó là, vào lúc này, ∇×A = B và ∇·A = 0.
Để có một ít kinh nghiệm với thế vector, trước hết chúng ta hãy xem nó là gì đối với một từ trường đều B0. Lấy trục z của chúng ta theo hướng của B0, chúng ta phải có
Bx = ∂Az/∂y − ∂Ay/∂z = 0,
By = ∂Ax/∂z − ∂Az/∂x = 0,
Bz = ∂Ay/∂x − ∂Ax/∂y = B0. (14.7)
Bằng cách quan sát, chúng ta thấy rằng một nghiệm có thể của các phương trình này là
Ay = xB0, Ax = 0, Az = 0.
Hoặc chúng ta cũng có thể lấy
Ax = −yB0, Ay = 0, Az = 0.
Một nghiệm nữa là một tổ hợp tuyến tính của hai nghiệm trên:
Ax = −½yB0, Ay = ½xB0, Az = 0. (14.8)
Rõ ràng là đối với bất kỳ trường B cụ thể nào, thế vector A là không duy nhất; có nhiều khả năng.
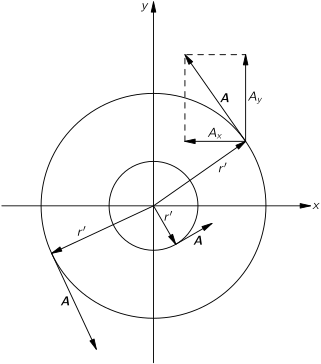
Nghiệm thứ ba, phương trình (14.8), có một số tính chất thú vị. Vì thành phần x tỉ lệ với −y và thành phần y tỉ lệ với +x, A phải vuông góc với vector từ trục z, mà chúng ta sẽ gọi là r′ (dấu “phẩy” là để nhắc chúng ta rằng nó không phải là vector dịch chuyển từ gốc tọa độ). Ngoài ra, độ lớn của A tỉ lệ với √(x2 + y2) và, do đó, tỉ lệ với r′. Vậy A có thể được viết đơn giản (đối với trường đều của chúng ta) là
A = ½B0×r′. (14.9)
Thế vector A có độ lớn B0r′/2 và quay quanh trục z như được chỉ trong Hình 14–1. Nếu, chẳng hạn, trường B là trường dọc trục bên trong một solenoid, thì thế vector lưu thông theo cùng chiều với các dòng điện của solenoid.
Thế vector cho một trường đều có thể được thu được theo một cách khác. Lưu thông của A trên bất kỳ vòng kín Γ nào cũng có thể được liên hệ với tích phân mặt của ∇×A bởi định lý Stokes, phương trình (3.38):
∮Γ A·ds = ∫bên trong Γ (∇×A)·n da. (14.10)
Nhưng tích phân ở vế phải bằng thông lượng của B qua vòng, nên
∮Γ A·ds = ∫bên trong Γ B·n da. (14.11)
Vậy lưu thông của A quanh bất kỳ vòng nào cũng bằng thông lượng của B qua vòng đó. Nếu chúng ta lấy một vòng tròn, bán kính r′ trong một mặt phẳng vuông góc với một trường đều B, thông lượng chỉ là
πr′2B.
Nếu chúng ta chọn gốc tọa độ của mình trên một trục đối xứng, sao cho chúng ta có thể lấy A theo phương vòng tròn và chỉ là một hàm của r′, lưu thông sẽ là
∮A·ds = 2πr′A = πr′2B.
Chúng ta thu được, như trước,
A = Br′/2.
Trong ví dụ chúng ta vừa nêu, chúng ta đã tính thế vector từ từ trường, điều này ngược với việc người ta thường làm. Trong các bài toán phức tạp, thường dễ hơn khi giải tìm thế vector, và sau đó xác định từ trường từ nó. Bây giờ chúng ta sẽ chỉ ra cách có thể làm điều đó.
14–2 Thế vector của các dòng điện đã biết
Vì B được xác định bởi các dòng điện, nên A cũng vậy. Bây giờ chúng ta muốn tìm A theo các dòng điện. Chúng ta bắt đầu với phương trình cơ bản (14.2) của chúng ta:
c2∇×B = j/ϵ0,
điều đó, dĩ nhiên, có nghĩa là
c2∇×(∇×A) = j/ϵ0. (14.12)
Phương trình này là đối với từ tĩnh học cái mà phương trình
∇·∇φ = −ρ/ϵ0 (14.13)
là đối với tĩnh điện học.
Phương trình (14.12) của chúng ta cho thế vector trông lại càng giống phương trình cho φ hơn nếu chúng ta viết lại ∇×(∇×A) bằng cách dùng đồng nhất thức vector, phương trình (2.58):
∇×(∇×A) = ∇(∇·A) − ∇2A. (14.14)
Vì chúng ta đã chọn làm cho ∇·A = 0 (và bây giờ bạn thấy tại sao), phương trình (14.12) trở thành
∇2A = −j/ϵ0c2. (14.15)
Phương trình vector này, dĩ nhiên, có nghĩa là ba phương trình:
∇2Ax = −jx/ϵ0c2, ∇2Ay = −jy/ϵ0c2, ∇2Az = −jz/ϵ0c2. (14.16)
Và mỗi phương trình trong các phương trình này là đồng nhất về mặt toán học với
∇2φ = −ρ/ϵ0. (14.17)
Tất cả những gì chúng ta đã học về việc giải tìm các thế khi ρ được biết đều có thể được dùng để giải tìm mỗi thành phần của A khi j được biết!
Chúng ta đã thấy trong Chương 4 rằng một nghiệm tổng quát cho phương trình tĩnh điện (14.17) là
φ(1) = (1/4πϵ0)∫ ρ(2) dV2/r12.
Vậy chúng ta biết ngay rằng một nghiệm tổng quát cho Ax là
Ax(1) = (1/4πϵ0c2)∫ jx(2) dV2/r12, (14.18)
và tương tự đối với Ay và Az. (Hình 14–2 sẽ nhắc bạn về các quy ước của chúng ta cho r12 và dV2.) Chúng ta có thể kết hợp ba nghiệm dưới dạng vector
A(1) = (1/4πϵ0c2)∫ j(2) dV2/r12, (14.19)
(Bạn có thể kiểm chứng nếu muốn, bằng cách vi phân trực tiếp các thành phần, rằng tích phân này cho A thỏa mãn ∇·A = 0 chừng nào ∇·j = 0, điều mà, như chúng ta đã thấy, phải xảy ra đối với các dòng điện dừng.)
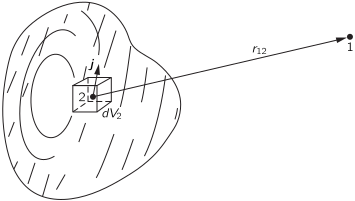
Vậy, chúng ta có một phương pháp tổng quát để tìm từ trường của các dòng điện dừng. Nguyên lý là: thành phần x của thế vector phát sinh từ một mật độ dòng điện j là giống như thế điện φ mà sẽ được tạo ra bởi một mật độ điện tích ρ bằng jx/c2 — và tương tự đối với các thành phần y và z. (Nguyên lý này chỉ hoạt động với các thành phần theo các hướng cố định. Chẳng hạn, thành phần “hướng tâm” của A không đến theo cùng một cách từ thành phần “hướng tâm” của j.) Vậy từ mật độ dòng điện vector j, chúng ta có thể tìm A bằng cách dùng phương trình (14.19) — tức là, chúng ta tìm mỗi thành phần của A bằng cách giải ba bài toán tĩnh điện tưởng tượng cho các phân bố điện tích ρ1 = jx/c2, ρ2 = jy/c2, và ρ3 = jz/c2. Sau đó chúng ta thu được B bằng cách lấy các đạo hàm khác nhau của A để thu được ∇×A. Việc này hơi phức tạp hơn tĩnh điện học một chút, nhưng cùng một ý tưởng. Bây giờ chúng ta sẽ minh họa lý thuyết bằng cách giải tìm thế vector trong một vài trường hợp đặc biệt.
14–3 Một sợi dây thẳng
Đối với ví dụ đầu tiên của chúng ta, chúng ta sẽ lại tìm trường của một sợi dây thẳng — mà chúng ta đã giải trong chương trước bằng cách dùng phương trình (14.2) và một số lập luận về đối xứng. Chúng ta lấy một sợi dây thẳng dài có bán kính a, mang dòng điện dừng I. Không giống như điện tích trên một vật dẫn trong trường hợp tĩnh điện, một dòng điện dừng trong một sợi dây được phân bố đều trên khắp tiết diện của dây. Nếu chúng ta chọn các tọa độ của mình như được chỉ trong Hình 14–3, vector mật độ dòng điện j chỉ có một thành phần z. Độ lớn của nó là
jz = I/πa2 (14.20)
bên trong dây, và bằng không ở bên ngoài.
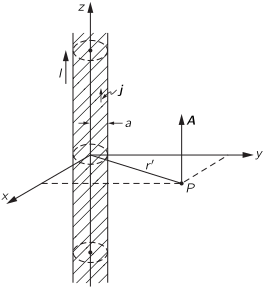
Vì jx và jy đều bằng không, chúng ta có ngay
Ax = 0, Ay = 0.
Để thu được Az chúng ta có thể dùng nghiệm của chúng ta cho thế tĩnh điện φ của một sợi dây với một mật độ điện tích đều ρ = jz/c2. Đối với các điểm bên ngoài một hình trụ tích điện vô hạn, thế tĩnh điện là
φ = −(λ/2πϵ0) ln r′,
trong đó r′ = √(x2 + y2) và λ là điện tích trên một đơn vị dài, πa2ρ. Vậy Az phải là
Az = −(πa2jz/2πϵ0c2) ln r′
đối với các điểm bên ngoài một sợi dây dài mang một dòng điện đều. Vì πa2jz = I, chúng ta cũng có thể viết
Az = −(I/2πϵ0c2) ln r′. (14.21)
Bây giờ chúng ta có thể tìm B từ (14.4). Chỉ có hai trong sáu đạo hàm là không bằng không. Chúng ta thu được
Bx = −(I/2πϵ0c2) ∂/∂y ln r′ = −(I/2πϵ0c2) y/r′2, (14.22)
By = (I/2πϵ0c2) ∂/∂x ln r′ = (I/2πϵ0c2) x/r′2, (14.23)
Bz = 0.
Chúng ta thu được cùng kết quả như trước: B vòng quanh sợi dây, và có độ lớn
B = (1/4πϵ0c2) (2I/r′). (14.24)
14–4 Một solenoid dài
Tiếp theo, chúng ta lại xét solenoid dài vô hạn với một dòng điện vòng trên bề mặt là nI trên một đơn vị dài. (Chúng ta tưởng tượng có n vòng dây trên một đơn vị dài, mang dòng điện I, và chúng ta bỏ qua bước xoắn nhẹ của cuộn dây.)
Giống như chúng ta đã định nghĩa một “mật độ điện tích mặt” σ, ở đây chúng ta định nghĩa một “mật độ dòng điện mặt” J bằng dòng điện trên một đơn vị dài trên bề mặt của solenoid (mà, dĩ nhiên, chỉ là j trung bình nhân với bề dày của lớp quấn mỏng). Độ lớn của J, ở đây, là nI. Dòng điện mặt này (xem Hình 14–4) có các thành phần:
Jx = −J sin φ, Jy = J cos φ, Jz = 0.
Bây giờ chúng ta phải tìm A cho một phân bố dòng điện như vậy.
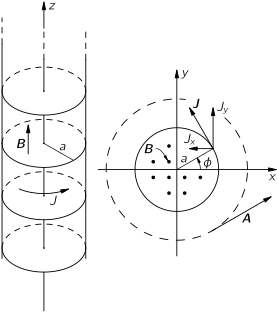
Trước hết, chúng ta muốn tìm Ax cho các điểm bên ngoài solenoid. Kết quả giống như thế tĩnh điện bên ngoài một hình trụ với một mật độ điện tích mặt
σ = σ0 sin φ,
với σ0 = −J/c2. Chúng ta chưa giải một phân bố điện tích như vậy, nhưng chúng ta đã làm một điều tương tự. Phân bố điện tích này tương đương với hai hình trụ đặc tích điện, một dương và một âm, với một sự dịch chuyển tương đối nhẹ của các trục của chúng theo hướng y. Thế của một cặp hình trụ như vậy tỉ lệ với đạo hàm theo y của thế của một hình trụ tích điện đều duy nhất. Chúng ta có thể tính ra hằng số tỉ lệ, nhưng lúc này chúng ta đừng bận tâm về nó.
Thế của một hình trụ tích điện tỉ lệ với ln r′; thế của cặp hình trụ khi đó là
φ ∝ ∂(ln r′)/∂y = y/r′2.
Vậy chúng ta biết rằng
Ax = −K y/r′2, (14.25)
trong đó K là một hằng số nào đó. Theo cùng lập luận đó, chúng ta sẽ tìm được
Ay = K x/r′2. (14.26)
Mặc dù trước đây chúng ta đã nói rằng không có từ trường bên ngoài một solenoid, bây giờ chúng ta thấy rằng có một trường A lưu thông quanh trục z, như trong Hình 14–4. Câu hỏi là: Curl của nó có bằng không không?
Rõ ràng, Bx và By bằng không, và
Bz = ∂/∂x (K x/r′2) − ∂/∂y (−K y/r′2) = K(1/r′2 − 2x2/r′4 + 1/r′2 − 2y2/r′4) = 0.
Vậy từ trường bên ngoài một solenoid rất dài quả thực bằng không, dù thế vector thì không.
Chúng ta có thể kiểm tra kết quả của mình đối chiếu với một điều khác mà chúng ta biết: Lưu thông của thế vector quanh solenoid phải bằng thông lượng của B bên trong cuộn dây (phương trình 14.11). Lưu thông là A·2πr′ hay, vì A = K/r′, lưu thông là 2πK. Hãy để ý rằng nó không phụ thuộc vào r′. Điều đó đúng như nó phải thế nếu không có B ở bên ngoài, vì thông lượng chỉ là độ lớn của B bên trong solenoid nhân với πa2. Nó là như nhau đối với mọi đường tròn có bán kính r′ > a. Chúng ta đã tìm thấy trong chương trước rằng trường bên trong là nI/ϵ0c2, nên chúng ta có thể xác định hằng số K:
2πK = πa2 nI/ϵ0c2,
hay
K = nIa2/2ϵ0c2.
Vậy thế vector ở bên ngoài có độ lớn
A = (nIa2/2ϵ0c2) (1/r′), (14.27)
và luôn vuông góc với vector r′.
Chúng ta đã nghĩ về một cuộn dây solenoid, nhưng chúng ta sẽ tạo ra cùng các trường nếu chúng ta quay một hình trụ dài với một điện tích tĩnh điện trên bề mặt. Nếu chúng ta có một vỏ hình trụ mỏng bán kính a với một điện tích mặt σ, việc quay hình trụ tạo ra một dòng điện mặt J = σv, trong đó v = aω là vận tốc của điện tích mặt. Khi đó sẽ có một từ trường B = σaω/ϵ0c2 bên trong hình trụ.
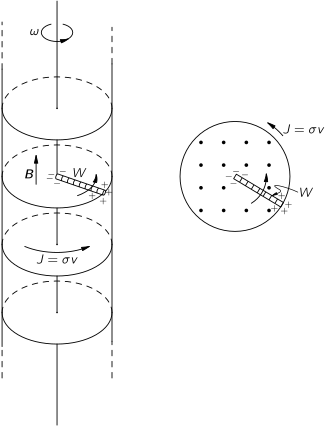
Bây giờ chúng ta có thể nêu ra một câu hỏi thú vị. Giả sử chúng ta đặt một đoạn dây ngắn W vuông góc với trục của hình trụ, kéo dài từ trục ra tới bề mặt, và được gắn chặt vào hình trụ sao cho nó quay cùng với nó, như trong Hình 14–5. Sợi dây này đang chuyển động trong một từ trường, nên các lực v×B sẽ khiến các đầu của sợi dây bị tích điện (chúng sẽ tích điện cho tới khi trường E từ các điện tích vừa cân bằng với lực v×B). Nếu hình trụ có một điện tích dương, đầu của sợi dây ở trục sẽ có một điện tích âm. Bằng cách đo điện tích trên đầu của sợi dây, chúng ta có thể đo tốc độ quay của hệ. Chúng ta sẽ có một “máy đo vận tốc góc”!
Nhưng bạn có đang tự hỏi: “Điều gì xảy ra nếu tôi đặt mình vào hệ quy chiếu của hình trụ đang quay? Khi đó chỉ có một hình trụ tích điện đứng yên, và tôi biết rằng các phương trình tĩnh điện nói rằng sẽ không có điện trường bên trong, nên sẽ không có lực đẩy các điện tích về phía tâm. Vậy hẳn phải có điều gì đó sai.” Nhưng không có gì sai cả. Không có “tính tương đối của chuyển động quay.” Một hệ đang quay không phải là một hệ quy chiếu quán tính, và các định luật vật lý là khác đi. Chúng ta phải chắc chắn chỉ dùng các phương trình của điện từ học đối với các hệ tọa độ quán tính.
Sẽ thật tuyệt nếu chúng ta có thể đo sự quay tuyệt đối của trái đất bằng một hình trụ tích điện như vậy, nhưng tiếc thay hiệu ứng quá nhỏ để có thể quan sát được ngay cả với các dụng cụ tinh vi nhất hiện có.
14–5 Trường của một vòng dây nhỏ; lưỡng cực từ
Chúng ta hãy dùng phương pháp thế vector để tìm từ trường của một vòng dòng điện nhỏ. Như thường lệ, từ “nhỏ” chúng ta chỉ có ý nói rằng chúng ta chỉ quan tâm đến các trường ở các khoảng cách lớn so với kích thước của vòng. Hóa ra là bất kỳ vòng nhỏ nào cũng là một “lưỡng cực từ.” Tức là, nó tạo ra một từ trường giống như điện trường từ một lưỡng cực điện.
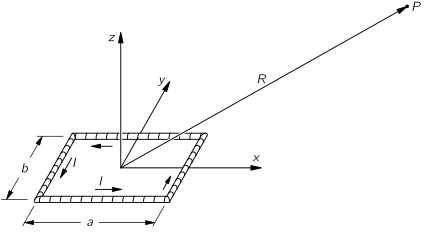
Trước hết chúng ta lấy một vòng hình chữ nhật, và chọn các tọa độ của chúng ta như được chỉ trong Hình 14–6. Không có dòng điện nào theo hướng z, nên Az bằng không. Có các dòng điện theo hướng x trên hai cạnh có độ dài a. Trong mỗi chân, mật độ dòng điện (và dòng điện) là đều. Vậy nghiệm cho Ax đúng như thế tĩnh điện từ hai thanh tích điện (xem Hình 14–7). Vì các thanh có các điện tích trái dấu, thế điện của chúng ở các khoảng cách lớn sẽ chỉ là thế lưỡng cực (Mục 6–5). Tại điểm P trong Hình 14–6, thế sẽ là
φ = (1/4πϵ0) (p·eR)/R2, (14.28)
trong đó p là mômen lưỡng cực của phân bố điện tích. Mômen lưỡng cực, trong trường hợp này, là tổng điện tích trên một thanh nhân với khoảng cách giữa chúng:
p = λab. (14.29)
Mômen lưỡng cực hướng theo chiều y âm, nên cosin của góc giữa R và p là −y/R (trong đó y là tọa độ của P). Vậy chúng ta có
φ = −(1/4πϵ0) (λab/R2) (y/R).
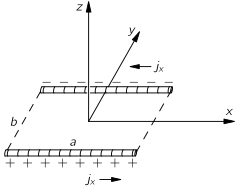
Chúng ta thu được Ax đơn giản bằng cách thay λ bằng I/c2:
Ax = −(Iab/4πϵ0c2) (y/R3). (14.30)
Bằng cùng lập luận,
Ay = (Iab/4πϵ0c2) (x/R3). (14.31)
Một lần nữa, Ay tỉ lệ với x và Ax tỉ lệ với −y, nên thế vector (ở các khoảng cách lớn) đi vòng quanh trục z, lưu thông theo cùng chiều với I trong vòng, như được chỉ trong Hình 14–8.
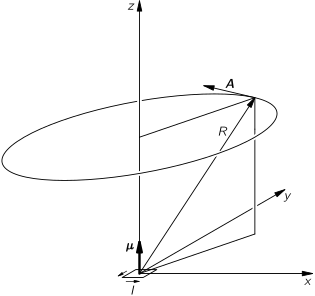
Độ lớn của A tỉ lệ với Iab, vốn là dòng điện nhân với diện tích của vòng. Tích này được gọi là mômen lưỡng cực từ (hay, thường, chỉ là “mômen từ”) của vòng. Chúng ta biểu diễn nó bằng μ:
μ = Iab. (14.32)
Thế vector của một vòng phẳng nhỏ có hình dạng bất kỳ (tròn, tam giác, v.v.) cũng được cho bởi các phương trình (14.30) và (14.31) với điều kiện chúng ta thay Iab bằng
μ = I·(diện tích của vòng). (14.33)
Chúng tôi để việc chứng minh điều này cho bạn.
Chúng ta có thể đặt phương trình của chúng ta dưới dạng vector nếu chúng ta định nghĩa hướng của vector μ là pháp tuyến của mặt phẳng của vòng, với một chiều dương được cho bởi quy tắc bàn tay phải (Hình 14–8). Khi đó chúng ta có thể viết
A = (1/4πϵ0c2) (μ×R)/R3 = (1/4πϵ0c2) (μ×eR)/R2. (14.34)
Chúng ta vẫn còn phải tìm B. Dùng (14.33) và (14.34), cùng với (14.4), chúng ta thu được
Bx = −∂/∂z [(μ/4πϵ0c2) (x/R3)] = ⋯ 3xz/R5 (14.35)
(trong đó ⋯ chúng ta có ý chỉ μ/4πϵ0c2),
By = ∂/∂z (−⋯ y/R3) = ⋯ 3yz/R5,
Bz = ∂/∂x (⋯ x/R3) − ∂/∂y (−⋯ y/R3) = −⋯ (1/R3 − 3z2/R5). (14.36)
Các thành phần của trường B ứng xử đúng như các thành phần của trường E đối với một lưỡng cực hướng dọc theo trục z. (Xem các phương trình (6.14) và (6.15); cũng xem Hình 6–4.) Đó là lý do tại sao chúng ta gọi vòng dây là một lưỡng cực từ. Từ “lưỡng cực” hơi gây hiểu lầm khi áp dụng cho một từ trường vì không có các “cực” từ nào tương ứng với các điện tích. “Trường lưỡng cực” từ không được tạo ra bởi hai “điện tích,” mà bởi một vòng dòng điện sơ cấp.
Thật kỳ lạ, tuy nhiên, khi bắt đầu với các định luật hoàn toàn khác nhau, ∇·E = ρ/ϵ0 và ∇×B = j/ϵ0c2, chúng ta lại có thể kết thúc với cùng một loại trường. Tại sao lại như vậy? Đó là vì các trường lưỡng cực chỉ xuất hiện khi chúng ta ở xa mọi điện tích hay dòng điện. Vậy qua phần lớn không gian liên quan, các phương trình cho E và B là đồng nhất: cả hai đều có divergence bằng không và curl bằng không. Vậy chúng cho cùng các nghiệm. Tuy nhiên, các nguồn mà cấu hình của chúng được chúng ta tóm tắt bằng các mômen lưỡng cực là khá khác nhau về mặt vật lý — trong một trường hợp, đó là một dòng điện lưu thông; trong trường hợp kia, một cặp điện tích, một ở trên và một ở dưới mặt phẳng của vòng đối với trường tương ứng.
14–6 Thế vector của một mạch điện
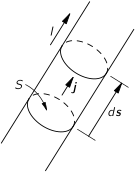
Chúng ta thường quan tâm đến các từ trường được tạo ra bởi các mạch dây trong đó đường kính của dây rất nhỏ so với các kích thước của toàn hệ. Trong những trường hợp như vậy, chúng ta có thể đơn giản hóa các phương trình cho từ trường. Đối với một sợi dây mảnh, chúng ta có thể viết phần tử thể tích của chúng ta là
dV = S ds
trong đó S là diện tích tiết diện của dây và ds là phần tử khoảng cách dọc theo dây. Quả thật, vì vector ds có cùng hướng với j, như được chỉ trong Hình 14–9 (và chúng ta có thể giả thiết rằng j là hằng số trên bất kỳ tiết diện cho trước nào), chúng ta có thể viết một phương trình vector:
j dV = jS ds. (14.37)
Nhưng jS chính là cái chúng ta gọi là dòng điện I trong một sợi dây, nên tích phân của chúng ta cho thế vector (14.19) trở thành
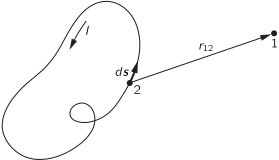
A(1) = (1/4πϵ0c2)∫ I ds2/r12 (14.38)
(xem Hình 14–10). (Chúng ta giả thiết rằng I là như nhau trên khắp mạch. Nếu có vài nhánh với các dòng điện khác nhau, dĩ nhiên chúng ta nên dùng I thích hợp cho mỗi nhánh.)
Một lần nữa, chúng ta có thể tìm các trường từ (14.38) hoặc bằng cách tích phân trực tiếp hoặc bằng cách giải các bài toán tĩnh điện tương ứng.
14–7 Định luật Biot và Savart
Trong khi nghiên cứu tĩnh điện học, chúng ta đã thấy rằng điện trường của một phân bố điện tích đã biết có thể được thu được trực tiếp bằng một tích phân, phương trình (4.16):
E(1) = (1/4πϵ0)∫ ρ(2)e12 dV2/r122.
Như chúng ta đã thấy, việc đánh giá tích phân này thường tốn nhiều công hơn — thực ra có ba tích phân, một cho mỗi thành phần — so với việc làm tích phân cho thế rồi lấy gradient của nó.
Có một tích phân tương tự liên hệ từ trường với các dòng điện. Chúng ta đã có một tích phân cho A, phương trình (14.19); chúng ta có thể thu được một tích phân cho B bằng cách lấy curl của cả hai vế:
B(1) = ∇×A(1) = ∇×[(1/4πϵ0c2)∫ j(2) dV2/r12]. (14.39)
Bây giờ chúng ta phải cẩn thận: Toán tử curl có nghĩa là lấy các đạo hàm của A(1), tức là, nó chỉ tác động lên các tọa độ (x1, y1, z1). Chúng ta có thể di chuyển toán tử ∇× vào bên trong dấu tích phân nếu chúng ta nhớ rằng nó chỉ tác động lên các biến có chỉ số dưới 1, mà, dĩ nhiên, chỉ xuất hiện trong
r12 = [(x1 − x2)2 + (y1 − y2)2 + (z1 − z2)2]1/2. (14.40)
Chúng ta có, đối với thành phần x của B,
Bx = ∂Az/∂y1 − ∂Ay/∂z1 = (1/4πϵ0c2)∫ [jz ∂/∂y1 (1/r12) − jy ∂/∂z1 (1/r12)] dV2 = −(1/4πϵ0c2)∫ [jz(y1 − y2)/r123 − jy(z1 − z2)/r123] dV2. (14.41)
Đại lượng trong ngoặc vuông chỉ là âm của thành phần x của
(j×r12)/r123 = (j×e12)/r122.
Các kết quả tương ứng sẽ được tìm thấy cho các thành phần còn lại, nên chúng ta có
B(1) = (1/4πϵ0c2)∫ [j(2)×e12/r122] dV2. (14.42)
Tích phân cho B trực tiếp theo các dòng điện đã biết. Hình học liên quan cũng giống như hình học được chỉ trong Hình 14–2.
Nếu các dòng điện chỉ tồn tại trong các mạch gồm các dây nhỏ, chúng ta có thể, như trong mục trước, thực hiện ngay tích phân qua sợi dây, thay j dV bằng I ds, trong đó ds là một phần tử độ dài của dây. Khi đó, dùng các ký hiệu trong Hình 14–10,
B(1) = −(1/4πϵ0c2)∫ [I e12×ds2/r122]. (14.43)
(Dấu trừ xuất hiện vì chúng ta đã đảo ngược thứ tự của tích chéo.) Phương trình này cho B được gọi là định luật Biot–Savart, theo tên những người khám phá ra nó. Nó cho một công thức để thu được trực tiếp từ trường được tạo ra bởi các sợi dây mang dòng điện.
Bạn có thể tự hỏi: “Lợi thế của thế vector là gì nếu chúng ta có thể tìm B trực tiếp bằng một tích phân vector? Dù sao thì, A cũng liên quan đến ba tích phân!” Vì tích chéo, các tích phân cho B thường phức tạp hơn, như rõ ràng từ phương trình (14.41). Ngoài ra, vì các tích phân cho A giống như các tích phân của tĩnh điện học, chúng ta có thể đã biết chúng rồi. Cuối cùng, chúng ta sẽ thấy rằng trong các vấn đề lý thuyết cao cấp hơn (trong thuyết tương đối, trong các phát biểu cao cấp của các định luật cơ học, như nguyên lý tác dụng tối thiểu sẽ được thảo luận sau, và trong cơ học lượng tử) thế vector đóng một vai trò quan trọng.
1. Định nghĩa của chúng ta vẫn chưa xác định duy nhất A. Để có một quy định duy nhất, chúng ta còn phải nói điều gì đó về trường A ứng xử như thế nào trên một biên nào đó, hay ở các khoảng cách lớn. Chẳng hạn, đôi khi thật tiện lợi khi chọn một trường tiến về không ở các khoảng cách lớn.