Chương 25: Điện động lực học trong ký hiệu tương đối tính
Richard P. Feynman — The Feynman Lectures on Physics, Tập II, Chương 25: “Electrodynamics in Relativistic Notation”
(Các ảnh chụp của chương 25, trong đó có phần tóm tắt của bài giảng này, bị thất lạc khỏi Lưu trữ Caltech.)
Ôn tập: Chương 15, Tập I, Thuyết tương đối hẹp; Chương 16, Tập I, Năng lượng và động lượng tương đối tính; Chương 17, Tập I, Không-thời gian; Chương 13, Tập II, Từ tĩnh học.
Trong chương này: c = 1
25–1 Các bốn-vector
Bây giờ chúng ta thảo luận việc áp dụng thuyết tương đối hẹp vào điện động lực học. Vì chúng ta đã nghiên cứu thuyết tương đối hẹp trong các Chương 15 đến 17 của Tập I, nên chúng ta sẽ chỉ ôn lại nhanh các ý tưởng cơ bản.
Thực nghiệm cho thấy các định luật vật lý không thay đổi nếu chúng ta chuyển động với vận tốc đều. Bạn không thể biết được mình có đang ở bên trong một con tàu vũ trụ chuyển động đều theo đường thẳng hay không, trừ khi bạn nhìn ra bên ngoài con tàu, hoặc ít nhất thực hiện một quan sát nào đó có liên quan tới thế giới bên ngoài. Bất kỳ định luật vật lý đúng nào mà chúng ta viết ra cũng phải được sắp xếp sao cho sự thật này của tự nhiên được tích hợp sẵn trong đó.
Mối quan hệ giữa không gian và thời gian của hai hệ tọa độ, một hệ, S′, chuyển động đều theo hướng x với tốc độ v so với hệ còn lại, S, được cho bởi phép biến đổi Lorentz:
t′ = (t − vx)/√(1 − v2), y′ = y; x′ = (x − vt)/√(1 − v2), z′ = z. (25.1)
Các định luật vật lý phải như thế nào đó để sau một phép biến đổi Lorentz, dạng mới của các định luật trông đúng y như dạng cũ. Điều này đúng như nguyên lý rằng các định luật vật lý không phụ thuộc vào định hướng của hệ tọa độ của chúng ta. Trong Chương 11 của Tập I, chúng ta đã thấy rằng cách mô tả bằng toán học tính bất biến của vật lý đối với các phép quay là viết các phương trình của chúng ta theo các vector.
Chẳng hạn, nếu chúng ta có hai vector
A = (Ax, Ay, Az) và B = (Bx, By, Bz),
chúng ta đã thấy rằng tổ hợp
A·B = AxBx + AyBy + AzBz
không thay đổi nếu chúng ta biến đổi sang một hệ tọa độ đã quay. Vậy chúng ta biết rằng nếu chúng ta có một tích vô hướng như A·B ở cả hai vế của một phương trình, phương trình sẽ có đúng cùng một dạng trong mọi hệ tọa độ đã quay. Chúng ta cũng đã khám phá ra một toán tử (xem Chương 2),
∇ = (∂/∂x, ∂/∂y, ∂/∂z),
mà khi tác dụng lên một hàm vô hướng, nó cho ra ba đại lượng biến đổi đúng như một vector. Với toán tử này chúng ta đã định nghĩa gradient, và kết hợp với các vector khác, divergence và Laplacian. Cuối cùng chúng ta đã khám phá ra rằng bằng cách lấy tổng của một số tích nhất định của các cặp thành phần của hai vector, chúng ta có thể thu được ba đại lượng mới cư xử như một vector mới. Chúng ta gọi nó là tích có hướng (tích vector) của hai vector. Dùng tích có hướng với toán tử ∇ của chúng ta, khi đó chúng ta đã định nghĩa curl (rotation) của một vector.
Vì chúng ta sẽ quay lại tham chiếu những gì đã làm trong giải tích vector, chúng ta đã đưa vào Bảng 25–1 một bản tóm tắt mọi phép toán vector quan trọng trong ba chiều mà chúng ta đã dùng trước đây. Vấn đề là phải có thể viết các phương trình vật lý sao cho cả hai vế biến đổi theo cùng một cách dưới các phép quay. Nếu một vế là một vector, vế còn lại cũng phải là một vector, và cả hai vế sẽ thay đổi cùng nhau theo đúng cùng một cách nếu chúng ta quay hệ tọa độ của mình. Tương tự, nếu một vế là một vô hướng, vế còn lại cũng phải là một vô hướng, sao cho không vế nào thay đổi khi chúng ta quay tọa độ, và cứ thế.
| Định nghĩa của một vector | A = (Ax, Ay, Az) |
| Tích vô hướng | A·B |
| Toán tử vector vi phân | ∇ |
| Gradient | ∇φ |
| Divergence | ∇·A |
| Laplacian | ∇·∇ = ∇2 |
| Tích có hướng | A × B |
| Curl | ∇ × A |
Bây giờ trong trường hợp thuyết tương đối hẹp, thời gian và không gian hòa trộn không thể tách rời, và chúng ta phải làm những việc tương tự cho bốn chiều. Chúng ta muốn các phương trình của mình giữ nguyên không chỉ đối với các phép quay, mà còn đối với bất kỳ hệ quy chiếu quán tính nào. Điều đó có nghĩa là các phương trình của chúng ta phải bất biến dưới phép biến đổi Lorentz của các phương trình (25.1). Mục đích của chương này là chỉ cho bạn cách có thể làm điều đó. Tuy nhiên, trước khi bắt đầu, chúng ta muốn làm một việc khiến công việc của chúng ta dễ dàng hơn rất nhiều (và tránh được một số nhầm lẫn). Đó là chọn các đơn vị độ dài và thời gian của chúng ta sao cho tốc độ ánh sáng c bằng 1. Bạn có thể nghĩ về nó như việc lấy đơn vị thời gian của chúng ta là thời gian ánh sáng cần để đi một mét (vào khoảng 3×10⁻⁹ giây). Chúng ta thậm chí có thể gọi đơn vị thời gian này là “một mét”. Dùng đơn vị này, mọi phương trình của chúng ta sẽ thể hiện rõ hơn tính đối xứng không-thời gian. Ngoài ra, mọi c sẽ biến mất khỏi các phương trình tương đối tính của chúng ta. (Nếu điều này làm bạn khó chịu, bạn luôn có thể đặt các c trở lại vào bất kỳ phương trình nào bằng cách thay mọi t bằng ct, hoặc, nói chung, bằng cách chèn thêm một c vào bất cứ nơi nào cần thiết để thứ nguyên của các phương trình ra đúng.) Với phần chuẩn bị này, chúng ta sẵn sàng bắt đầu. Chương trình của chúng ta là làm trong bốn chiều của không-thời gian mọi việc chúng ta đã làm với các vector cho ba chiều. Đó thực sự là một trò chơi khá đơn giản; chúng ta chỉ làm việc theo phép tương tự. Phức tạp thực sự duy nhất là ký hiệu (chúng ta đã dùng hết ký hiệu vector cho ba chiều) và một chút đảo dấu.
Trước hết, theo phép tương tự với các vector trong ba chiều, chúng ta định nghĩa một bốn-vector là một tập hợp gồm bốn đại lượng at, ax, ay và az, chúng biến đổi như t, x, y và z khi chúng ta chuyển sang một hệ tọa độ chuyển động. Có một số ký hiệu khác nhau mà người ta dùng cho một bốn-vector; chúng ta sẽ viết aμ, với ý nghĩa là nhóm bốn số (at, ax, ay, az) — nói cách khác, chỉ số dưới μ có thể nhận bốn “giá trị” t, x, y, z. Đôi khi cũng sẽ tiện lợi khi chỉ ra ba thành phần không gian bằng một ba-vector, như thế này: aμ = (at, a).
Chúng ta đã gặp một bốn-vector rồi, gồm năng lượng và động lượng của một hạt (Chương 17, Tập I): Trong ký hiệu mới của chúng ta, chúng ta viết
pμ = (E, p), (25.2)
có nghĩa là bốn-vector pμ được tạo thành từ năng lượng E và ba thành phần của ba-vector p của một hạt.
Trông có vẻ như trò chơi thực sự rất đơn giản — đối với mỗi ba-vector trong vật lý, tất cả những gì chúng ta phải làm là tìm xem thành phần còn lại nên là gì, và chúng ta có một bốn-vector. Để thấy rằng không phải như vậy, hãy xét vector vận tốc với các thành phần
vx = dx/dt, vy = dy/dt, vz = dz/dt.
Câu hỏi là: Thành phần thời gian là gì? Bản năng hẳn sẽ cho đáp án đúng. Vì các bốn-vector giống như t, x, y, z, chúng ta sẽ đoán rằng thành phần thời gian là
vt = dt/dt = 1.
Điều này sai. Lý do là t trong mỗi mẫu số không phải là một bất biến khi chúng ta thực hiện một phép biến đổi Lorentz. Các tử số có cách cư xử đúng để tạo thành một bốn-vector, nhưng dt ở mẫu số phá hỏng mọi chuyện; nó không đối xứng và không giống nhau trong hai hệ khác nhau.
Hóa ra bốn thành phần “vận tốc” mà chúng ta đã viết ra sẽ trở thành các thành phần của một bốn-vector nếu chúng ta chỉ cần chia cho √(1 − v2). Chúng ta có thể thấy điều đó đúng vì nếu chúng ta bắt đầu với bốn-vector động lượng
pμ = (E, p) = (m0/√(1 − v2), m0v/√(1 − v2)), (25.3)
và chia nó cho khối lượng nghỉ m0, là một vô hướng bất biến trong bốn chiều, chúng ta có
pμ/m0 = (1/√(1 − v2), v/√(1 − v2)), (25.4)
mà vẫn phải là một bốn-vector. (Việc chia cho một vô hướng bất biến không làm thay đổi các tính chất biến đổi.) Vậy chúng ta có thể định nghĩa “bốn-vector vận tốc” uμ bởi
ut = 1/√(1 − v2), uy = vy/√(1 − v2); ux = vx/√(1 − v2), uz = vz/√(1 − v2). (25.5)
Bốn-vận tốc là một đại lượng hữu ích; chẳng hạn, chúng ta có thể viết
pμ = m0uμ. (25.6)
Đây là dạng điển hình mà một phương trình đúng về mặt tương đối tính phải có; mỗi vế là một bốn-vector. (Vế phải là một bất biến nhân với một bốn-vector, mà vẫn là một bốn-vector.)
25–2 Tích vô hướng
Nếu bạn muốn, đó là một sự tình cờ của cuộc sống rằng dưới các phép quay tọa độ, khoảng cách của một điểm tới gốc tọa độ không thay đổi. Điều này có nghĩa về mặt toán học là r2 = x2 + y2 + z2 là một bất biến. Nói cách khác, sau một phép quay r′2 = r2, hay
x′2 + y′2 + z′2 = x2 + y2 + z2.
Bây giờ câu hỏi là: Có tồn tại một đại lượng tương tự bất biến dưới phép biến đổi Lorentz hay không? Có. Từ phương trình (25.1) bạn có thể thấy rằng
t′2 − x′2 = t2 − x2.
Điều đó khá đẹp, ngoại trừ việc nó phụ thuộc vào một lựa chọn cụ thể của hướng x. Chúng ta có thể khắc phục điều đó bằng cách trừ đi y2 và z2. Khi đó bất kỳ phép biến đổi Lorentz nào cộng thêm một phép quay sẽ giữ nguyên đại lượng đó. Vậy đại lượng tương tự với r2 cho ba chiều, trong bốn chiều là
t2 − x2 − y2 − z2.
Nó là một bất biến dưới cái gọi là “nhóm Lorentz đầy đủ” — có nghĩa là đối với phép biến đổi gồm cả các phép tịnh tiến với vận tốc không đổi và các phép quay.
Bây giờ vì tính bất biến này là một vấn đề đại số chỉ phụ thuộc vào các quy tắc biến đổi của phương trình (25.1) — cộng với các phép quay — nên nó đúng đối với bất kỳ bốn-vector nào (theo định nghĩa, tất cả chúng đều biến đổi như nhau). Vậy đối với một bốn-vector aμ chúng ta có rằng
at′2 − ax′2 − ay′2 − az′2 = at2 − ax2 − ay2 − az2.
Chúng ta sẽ gọi đại lượng này là bình phương của “độ dài” của bốn-vector aμ. (Đôi khi người ta đổi dấu của mọi số hạng và gọi độ dài là ax2 + ay2 + az2 − at2, nên bạn sẽ phải để ý.)
Bây giờ nếu chúng ta có hai vector aμ và bμ, các thành phần tương ứng của chúng biến đổi theo cùng một cách, nên tổ hợp
atbt − axbx − ayby − azbz
cũng là một đại lượng bất biến (vô hướng). (Thực tế chúng ta đã chứng minh điều này trong Chương 17 của Tập I.) Rõ ràng biểu thức này khá tương tự với tích vô hướng (dot product) của các vector. Thực tế, chúng ta sẽ gọi nó là tích chấm hay tích vô hướng của hai bốn-vector. Có vẻ hợp lý khi viết nó là aμ·bμ, để nó trông giống một tích chấm. Nhưng, không may, người ta không làm như vậy; nó thường được viết không có dấu chấm. Vậy chúng ta sẽ tuân theo quy ước và viết tích vô hướng đơn giản là aμbμ. Vậy, theo định nghĩa,
aμbμ = atbt − axbx − ayby − azbz. (25.7)
Bất cứ khi nào bạn thấy hai chỉ số dưới giống hệt nhau đi cùng nhau (đôi khi chúng ta sẽ phải dùng ν hay một chữ cái nào khác thay cho μ) thì có nghĩa là bạn phải lấy bốn tích và cộng lại, nhớ dấu trừ đối với các tích của các thành phần không gian. Với quy ước này, tính bất biến của tích vô hướng dưới một phép biến đổi Lorentz có thể được viết là
aμ′bμ′ = aμbμ.
Vì ba số hạng cuối trong (25.7) chính là tích vô hướng trong ba chiều, nên thường tiện lợi hơn khi viết
aμbμ = atbt − a·b.
Cũng rõ ràng là độ dài bốn chiều mà chúng ta đã mô tả ở trên có thể được viết là aμaμ:
aμaμ = at2 − ax2 − ay2 − az2 = at2 − a·a. (25.8)
Đôi khi cũng sẽ tiện lợi khi viết đại lượng này là aμ2:
aμ2 ≡ aμaμ.
Bây giờ chúng ta sẽ cho bạn một minh họa về tính hữu ích của các tích vô hướng của bốn-vector. Các phản proton (P̄) được tạo ra trong các máy gia tốc lớn bởi phản ứng
P + P → P + P + P + P̄.
Tức là, một proton năng lượng cao va chạm với một proton đứng yên (chẳng hạn, trong một bia hydro được đặt trong chùm tia), và nếu proton tới có đủ năng lượng, một cặp proton–phản proton có thể được tạo ra, ngoài hai proton ban đầu.1 Câu hỏi là: Phải cấp bao nhiêu năng lượng cho proton tới để khiến phản ứng này có thể xảy ra về mặt năng lượng?
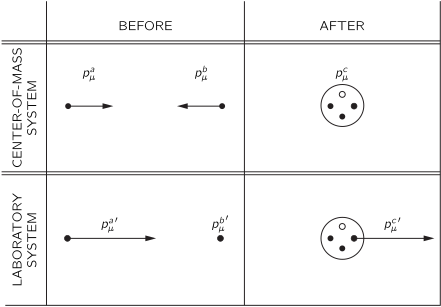
Cách dễ nhất để thu được đáp án là xét phản ứng trông như thế nào trong hệ khối tâm (CM) (xem Hình 25–1). Chúng ta sẽ gọi proton tới là a và bốn-động lượng của nó là pμa. Tương tự, chúng ta sẽ gọi proton bia là b và bốn-động lượng của nó là pμb. Nếu proton tới có vừa vừa đủ năng lượng để khiến phản ứng xảy ra, trạng thái cuối cùng — tình huống sau va chạm — sẽ gồm một khối chứa ba proton và một phản proton đứng yên trong hệ CM. Nếu năng lượng tới cao hơn một chút, các hạt ở trạng thái cuối cùng sẽ có một ít động năng và chuyển động tách ra xa nhau; nếu năng lượng tới thấp hơn một chút, sẽ không có đủ năng lượng để tạo ra bốn hạt.
Nếu chúng ta gọi pμc là tổng bốn-động lượng của toàn bộ khối trong trạng thái cuối cùng, định luật bảo toàn năng lượng và động lượng cho chúng ta biết rằng
pa + pb = pc,
và
Ea + Eb = Ec.
Kết hợp hai phương trình này, chúng ta có thể viết rằng
pμa + pμb = pμc. (25.9)
Bây giờ điều quan trọng là đây là một phương trình giữa các bốn-vector, và do đó, đúng trong bất kỳ hệ quy chiếu quán tính nào. Chúng ta có thể dùng sự thật này để đơn giản hóa các phép tính của mình. Chúng ta bắt đầu bằng cách lấy “độ dài” của mỗi vế của phương trình (25.9); chúng, dĩ nhiên, cũng bằng nhau. Chúng ta thu được
(pμa + pμb)(pμa + pμb) = pμcpμc. (25.10)
Vì pμcpμc là một bất biến, chúng ta có thể tính nó trong bất kỳ hệ tọa độ nào. Trong hệ CM, thành phần thời gian của pμc là năng lượng nghỉ của bốn proton, cụ thể là 4M, và phần không gian p bằng không; vậy pμc = (4M, 0). Chúng ta đã dùng sự thật rằng khối lượng nghỉ của một phản proton bằng khối lượng nghỉ của một proton, và chúng ta đã gọi khối lượng chung này là M.
Vậy, phương trình (25.10) trở thành
pμapμa + 2pμapμb + pμbpμb = 16M2. (25.11)
Bây giờ pμapμa và pμbpμb rất dễ, vì “độ dài” của bốn-vector động lượng của bất kỳ hạt nào chính là bình phương khối lượng của hạt:
pμpμ = E2 − p2 = M2.
Điều này có thể được chỉ ra bằng phép tính trực tiếp hoặc, khéo léo hơn, bằng cách nhận thấy rằng đối với một hạt đứng yên pμ = (M, 0), nên pμpμ = M2. Nhưng vì nó là một bất biến, nó bằng M2 trong bất kỳ hệ nào. Dùng các kết quả này trong phương trình (25.11), chúng ta có
2pμapμb = 14M2
hay
pμapμb = 7M2. (25.12)
Bây giờ chúng ta cũng có thể tính pμapμb = pμa′pμb′ trong hệ phòng thí nghiệm. Bốn-vector pμa′ có thể được viết là (Ea′, pa′), trong khi pμb′ = (M, 0), vì nó mô tả một proton đứng yên. Vậy, pμa′pμb′ cũng phải bằng MEa′; và vì chúng ta biết tích vô hướng là một bất biến, điều này về số phải giống như những gì chúng ta đã tìm thấy trong (25.12). Vậy chúng ta có rằng
Ea′ = 7M,
đó là kết quả chúng ta đang tìm. Năng lượng toàn phần của proton ban đầu phải ít nhất là 7M (khoảng 6,6 GeV vì M = 938 MeV) hay, trừ đi khối lượng nghỉ M, động năng phải ít nhất là 6M (khoảng 5,6 GeV). Máy gia tốc Bevatron ở Berkeley được thiết kế để cấp khoảng 6,2 GeV động năng cho các proton mà nó gia tốc, để có thể tạo ra các phản proton.
Vì các tích vô hướng là bất biến, chúng luôn thú vị để tính. Thế còn “độ dài” của bốn-vận tốc uμuμ thì sao?
uμuμ = ut2 − u2 = 1/(1 − v2) − v2/(1 − v2) = 1.
Vậy, uμ là bốn-vector đơn vị.
25–3 Gradient bốn chiều
Việc tiếp theo chúng ta phải thảo luận là đại lượng tương tự bốn chiều của gradient. Chúng ta nhớ lại (Chương 14, Tập I) rằng ba toán tử vi phân ∂/∂x, ∂/∂y, ∂/∂z biến đổi như một ba-vector và được gọi là gradient. Sơ đồ tương tự hẳn cũng hoạt động trong bốn chiều; tức là, chúng ta có thể đoán rằng gradient bốn chiều nên là (∂/∂t, ∂/∂x, ∂/∂y, ∂/∂z). Điều này sai.
Để thấy lỗi, hãy xét một hàm vô hướng φ chỉ phụ thuộc vào x và t. Sự thay đổi của φ, nếu chúng ta tạo một thay đổi nhỏ Δt trong t trong khi giữ x không đổi, là
Δφ = (∂φ/∂t) Δt. (25.13)
Mặt khác, theo một người quan sát chuyển động,
Δφ = (∂φ/∂x′) Δx′ + (∂φ/∂t′) Δt′.
Chúng ta có thể biểu diễn Δx′ và Δt′ theo Δt bằng cách dùng phương trình (25.1). Nhớ rằng chúng ta đang giữ x không đổi, nên Δx = 0, chúng ta viết
Δx′ = −[v/√(1 − v2)] Δt; Δt′ = Δt/√(1 − v2).
Vậy,
Δφ = (∂φ/∂x′)(−[v/√(1 − v2)] Δt) + (∂φ/∂t′)(Δt/√(1 − v2)) = [(∂φ/∂t′) − v(∂φ/∂x′)] Δt/√(1 − v2).
So sánh kết quả này với phương trình (25.13), chúng ta học được rằng
∂φ/∂t = (1/√(1 − v2)) [(∂φ/∂t′) − v(∂φ/∂x′)]. (25.14)
Một phép tính tương tự cho
∂φ/∂x = (1/√(1 − v2)) [(∂φ/∂x′) − v(∂φ/∂t′)]. (25.15)
Bây giờ chúng ta có thể thấy rằng gradient khá lạ. Các công thức cho x và t theo x′ và t′ [thu được bằng cách giải phương trình (25.1)] là:
t = (t′ + vx′)/√(1 − v2), x = (x′ + vt′)/√(1 − v2).
Đây là cách một bốn-vector phải biến đổi. Nhưng các phương trình (25.14) và (25.15) có một vài dấu sai!
Đáp án là thay vì (∂/∂t, ∇) không đúng, chúng ta phải định nghĩa toán tử gradient bốn chiều, mà chúng ta sẽ gọi là ∇μ, bởi
∇μ = (∂/∂t, −∇) = (∂/∂t, −∂/∂x, −∂/∂y, −∂/∂z). (25.16)
Với định nghĩa này, các khó khăn về dấu gặp ở trên biến mất, và ∇μ cư xử như một bốn-vector phải thế. (Việc có những dấu trừ đó khá phiền, nhưng thế giới là như vậy.) Dĩ nhiên, điều có ý nghĩa khi nói rằng ∇μ “cư xử như một bốn-vector” đơn giản là gradient bốn chiều của một vô hướng là một bốn-vector. Nếu φ là một trường vô hướng bất biến thực sự (bất biến Lorentz) thì ∇μφ là một trường bốn-vector.
Được rồi, bây giờ chúng ta đã có các vector, các gradient và các tích vô hướng, việc tiếp theo là tìm một bất biến tương tự với divergence của giải tích vector ba chiều. Rõ ràng, đại lượng tương tự là tạo biểu thức ∇μbμ, trong đó bμ là một trường bốn-vector mà các thành phần của nó là các hàm của không gian và thời gian. Chúng ta định nghĩa divergence của bốn-vector bμ = (bt, b) là tích vô hướng của ∇μ và bμ:
∇μbμ = (∂/∂t)bt − (−∂/∂x)bx − (−∂/∂y)by − (−∂/∂z)bz = (∂/∂t)bt + ∇·b, (25.17)
trong đó ∇·b là divergence ba chiều thông thường của ba-vector b. Lưu ý rằng người ta phải cẩn thận với các dấu. Một số dấu trừ đến từ định nghĩa của tích vô hướng, phương trình (25.7); các dấu còn lại được đòi hỏi vì các thành phần không gian của ∇μ là −∂/∂x, v.v., như trong phương trình (25.16). Divergence được định nghĩa bởi (25.17) là một bất biến và cho cùng một đáp án trong mọi hệ tọa độ khác nhau bởi một phép biến đổi Lorentz.
Hãy xem một ví dụ vật lý trong đó divergence bốn chiều xuất hiện. Chúng ta có thể dùng nó để giải bài toán về các trường xung quanh một sợi dây chuyển động. Chúng ta đã thấy (Mục 13–7) rằng mật độ điện tích ρ và mật độ dòng điện j tạo thành một bốn-vector jμ = (ρ, j). Nếu một sợi dây không tích điện mang dòng điện jx, thì trong một hệ chuyển động qua nó với vận tốc v (dọc theo x), sợi dây sẽ có mật độ điện tích và mật độ dòng điện [thu được từ phép biến đổi Lorentz, các phương trình (25.1)] như sau:
ρ′ = −vjx/√(1 − v2), jx′ = jx/√(1 − v2).
Đây chính là những gì chúng ta đã tìm thấy trong Chương 13. Khi đó chúng ta có thể dùng các nguồn này trong các phương trình Maxwell trong hệ chuyển động để tìm các trường.
Định luật bảo toàn điện tích, Mục 13–2, cũng có một dạng đơn giản trong ký hiệu bốn-vector. Hãy xét divergence bốn chiều của jμ:
∇μjμ = ∂ρ/∂t + ∇·j. (25.18)
Định luật bảo toàn điện tích nói rằng dòng điện chảy ra trên một đơn vị thể tích phải bằng tốc độ giảm của mật độ điện tích. Nói cách khác, rằng
∇·j = −∂ρ/∂t.
Đưa điều này vào phương trình (25.18), định luật bảo toàn điện tích có dạng đơn giản
∇μjμ = 0. (25.19)
Vì ∇μjμ là một vô hướng bất biến, nếu nó bằng không trong một hệ thì nó bằng không trong mọi hệ. Chúng ta có kết quả rằng nếu điện tích được bảo toàn trong một hệ tọa độ, nó được bảo toàn trong mọi hệ tọa độ chuyển động với vận tốc đều.
Trong ví dụ cuối cùng của chúng ta, chúng ta muốn xét tích vô hướng của toán tử gradient ∇μ với chính nó. Trong ba chiều, một tích như vậy cho ra Laplacian
∇2 = ∇·∇ = ∂2/∂x2 + ∂2/∂y2 + ∂2/∂z2.
Chúng ta thu được gì trong bốn chiều? Điều đó dễ. Tuân theo các quy tắc của chúng ta cho các tích vô hướng và các gradient, chúng ta thu được
∇μ∇μ = (∂/∂t)(∂/∂t) − (−∂/∂x)(−∂/∂x) − (−∂/∂y)(−∂/∂y) − (−∂/∂z)(−∂/∂z) = ∂2/∂t2 − ∇2.
Toán tử này, là đại lượng tương tự của Laplacian ba chiều, được gọi là toán tử d’Alembert và có một ký hiệu đặc biệt:
□2 = ∇μ∇μ = ∂2/∂t2 − ∇2. (25.20)
Từ định nghĩa của nó, nó là một toán tử vô hướng bất biến; nếu nó tác dụng lên một trường bốn-vector, nó tạo ra một trường bốn-vector mới. (Một số người định nghĩa toán tử d’Alembert với dấu ngược lại so với phương trình (25.20), nên bạn sẽ phải cẩn thận khi đọc tài liệu.)
Bây giờ chúng ta đã tìm thấy các đại lượng tương đương bốn chiều của hầu hết các đại lượng ba chiều mà chúng ta đã liệt kê trong Bảng 25–1. (Chúng ta chưa có các đại lượng tương đương của tích có hướng và phép toán curl; chúng ta sẽ không đến được chúng cho tới chương tiếp theo.) Có thể giúp bạn nhớ chúng đi như thế nào nếu chúng ta đặt mọi định nghĩa và kết quả quan trọng lại với nhau ở một chỗ, vậy chúng ta đã làm một bản tóm tắt như vậy trong Bảng 25–2.
| Ba chiều | Bốn chiều | |
|---|---|---|
| Vector | A = (Ax, Ay, Az) | aμ = (at, ax, ay, az) = (at, a) |
| Tích vô hướng | A·B = AxBx + AyBy + AzBz | aμbμ = atbt − axbx − ayby − azbz = atbt − a·b |
| Toán tử vector | ∇ = (∂/∂x, ∂/∂y, ∂/∂z) | ∇μ = (∂/∂t, −∂/∂x, −∂/∂y, −∂/∂z) = (∂/∂t, −∇) |
| Gradient | ∇ψ = (∂ψ/∂x, ∂ψ/∂y, ∂ψ/∂z) | ∇μφ = (∂φ/∂t, −∂φ/∂x, −∂φ/∂y, −∂φ/∂z) = (∂φ/∂t, −∇φ) |
| Divergence | ∇·A = ∂Ax/∂x + ∂Ay/∂y + ∂Az/∂z | ∇μaμ = ∂at/∂t + ∂ax/∂x + ∂ay/∂y + ∂az/∂z = ∂at/∂t + ∇·a |
| Laplacian và toán tử d’Alembert | ∇·∇ = ∂2/∂x2 + ∂2/∂y2 + ∂2/∂z2 = ∇2 | ∇μ∇μ = ∂2/∂t2 − ∂2/∂x2 − ∂2/∂y2 − ∂2/∂z2 = ∂2/∂t2 − ∇2 = □2 |
25–4 Điện động lực học trong ký hiệu bốn chiều
Chúng ta đã gặp toán tử d’Alembert, mà không gọi nó bằng cái tên đó, trong Mục 18–6; các phương trình vi phân chúng ta đã tìm thấy ở đó cho các thế có thể được viết trong các ký hiệu mới như sau:
□2φ = ρ/ε0, □2A = j/ε0. (25.21)
Bốn đại lượng ở vế phải của hai phương trình trong (25.21) là ρ, jx, jy, jz chia cho ε0, là một hằng số phổ quát sẽ giống nhau trong mọi hệ tọa độ nếu cùng một đơn vị điện tích được dùng trong mọi hệ. Vậy bốn đại lượng ρ/ε0, jx/ε0, jy/ε0, jz/ε0 cũng biến đổi như một bốn-vector. Chúng ta có thể viết chúng là jμ/ε0. Toán tử d’Alembert không thay đổi khi hệ tọa độ thay đổi, nên các đại lượng φ, Ax, Ay, Az cũng phải biến đổi như một bốn-vector — điều đó có nghĩa là chúng là các thành phần của một bốn-vector. Tóm lại,
Aμ = (φ, A)
là một bốn-vector. Cái chúng ta gọi là thế vô hướng và thế vector thực sự là các khía cạnh khác nhau của cùng một vật vật lý. Chúng thuộc về nhau. Và nếu chúng được giữ cùng nhau, tính bất biến tương đối tính của thế giới là hiển nhiên. Chúng ta gọi Aμ là bốn-thế.
Trong ký hiệu bốn-vector, các phương trình (25.21) trở thành đơn giản là
□2Aμ = jμ/ε0. (25.22)
Vật lý của phương trình này đúng y như các phương trình Maxwell. Nhưng có một niềm vui nào đó trong việc có thể viết lại chúng dưới một dạng thanh lịch. Dạng đẹp cũng có ý nghĩa; nó chỉ ra trực tiếp tính bất biến của điện động lực học dưới phép biến đổi Lorentz.
Hãy nhớ rằng các phương trình (25.21) chỉ có thể được suy ra từ các phương trình Maxwell nếu chúng ta áp đặt điều kiện gauge
∂φ/∂t + ∇·A = 0, (25.23)
mà chính là nói rằng ∇μAμ = 0; điều kiện gauge nói rằng divergence của bốn-vector Aμ bằng không. Điều kiện này được gọi là điều kiện Lorenz. Nó rất tiện lợi vì nó là một điều kiện bất biến và do đó các phương trình Maxwell giữ nguyên dạng của phương trình (25.22) đối với mọi hệ.
25–5 Bốn-thế của một điện tích chuyển động
Mặc dù nó đã ngầm chứa trong những gì chúng ta đã nói, hãy viết ra các định luật biến đổi cho φ và A trong một hệ chuyển động theo φ và A trong một hệ đứng yên. Vì Aμ = (φ, A) là một bốn-vector, các phương trình phải trông đúng như các phương trình (25.1), ngoại trừ việc t được thay bằng φ, và x được thay bằng A. Vậy,
φ′ = (φ − vAx)/√(1 − v2), Ay′ = Ay; Ax′ = (Ax − vφ)/√(1 − v2), Az′ = Az. (25.24)
Điều này giả thiết rằng hệ tọa độ có dấu phẩy đang chuyển động với tốc độ v theo hướng x dương, như được đo trong hệ tọa độ không dấu phẩy.
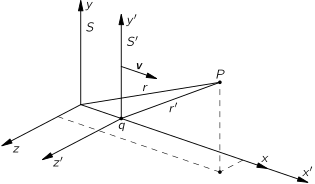
Chúng ta sẽ xét một ví dụ về tính hữu ích của ý tưởng bốn-thế. Các thế vector và thế vô hướng của một điện tích q chuyển động với tốc độ v dọc theo trục x là gì? Bài toán dễ dàng trong một hệ tọa độ chuyển động cùng với điện tích, vì trong hệ này điện tích đang đứng yên. Giả sử rằng điện tích ở gốc của hệ S′, như được chỉ ra trong Hình 25–2. Khi đó thế vô hướng trong hệ chuyển động được cho bởi
φ′ = q/(4πε0r′), (25.25)
trong đó r′ là khoảng cách từ q tới điểm trường, như được đo trong hệ chuyển động. Thế vector A′, dĩ nhiên, bằng không.
Bây giờ việc tìm φ và A, các thế như được đo trong các tọa độ đứng yên, là trực tiếp. Các quan hệ ngược lại với các phương trình (25.24) là
φ = (φ′ + vAx′)/√(1 − v2), Ay = Ay′; Ax = (Ax′ + vφ′)/√(1 − v2), Az = Az′. (25.26)
Dùng φ′ được cho bởi phương trình (25.25), và A′ = 0, chúng ta thu được
φ = [q/(4πε0)] · [1/(r′√(1 − v2))] = [q/(4πε0)] · 1/[√(1 − v2)√(x′2 + y′2 + z′2)].
Điều này cho chúng ta thế vô hướng φ mà chúng ta sẽ thấy trong S, nhưng, không may, được biểu diễn theo các tọa độ của S′. Chúng ta có thể thu được mọi thứ theo t, x, y, z bằng cách thay cho t′, x′, y′ và z′, dùng (25.1). Chúng ta thu được
φ = [q/(4πε0)] · [1/√(1 − v2)] · 1/√([(x − vt)/√(1 − v2)]2 + y2 + z2). (25.27)
Tuân theo cùng thủ tục đối với các thành phần của A, bạn có thể chỉ ra rằng
A = vφ. (25.28)
Đây là các công thức giống như chúng ta đã suy ra bằng một phương pháp khác trong Chương 21.
25–6 Tính bất biến của các phương trình điện động lực học
Chúng ta đã thấy rằng các thế φ và A hợp lại tạo thành một bốn-vector mà chúng ta gọi là Aμ, và rằng các phương trình sóng — các phương trình đầy đủ xác định Aμ theo jμ — có thể được viết như trong phương trình (25.22). Phương trình này, cùng với định luật bảo toàn điện tích, phương trình (25.19), cho chúng ta định luật cơ bản của trường điện từ:
□2Aμ = (1/ε0) jμ, ∇μjμ = 0. (25.29)
Ở đó, trong một khoảng nhỏ xíu trên trang giấy, là mọi phương trình Maxwell — đẹp và đơn giản. Chúng ta có học được điều gì từ việc viết các phương trình theo cách này, ngoài việc chúng đẹp và đơn giản hay không? Trước hết, nó có điều gì khác với những gì chúng ta đã có trước đây khi chúng ta viết mọi thứ ra thành mọi thành phần khác nhau hay không? Chúng ta có thể từ phương trình này suy ra điều gì đó không thể suy ra từ các phương trình sóng cho các thế theo các điện tích và các dòng điện hay không? Đáp án chắc chắn là không. Việc duy nhất chúng ta đã làm là thay đổi tên của mọi thứ — dùng một ký hiệu mới. Chúng ta đã viết một ký hiệu hình vuông để biểu diễn các đạo hàm, nhưng nó vẫn có nghĩa không hơn không kém đạo hàm cấp hai theo t, trừ đạo hàm cấp hai theo x, trừ đạo hàm cấp hai theo y, trừ đạo hàm cấp hai theo z. Và μ có nghĩa là chúng ta có bốn phương trình, mỗi phương trình cho μ = t, x, y hoặc z. Vậy thì ý nghĩa của sự thật rằng các phương trình có thể được viết dưới dạng đơn giản này là gì? Từ góc nhìn suy ra bất cứ điều gì một cách trực tiếp, nó chẳng có ý nghĩa gì. Tuy nhiên, có lẽ tính đơn giản của các phương trình có nghĩa là tự nhiên cũng có một tính đơn giản nào đó.
Hãy để chúng tôi chỉ cho bạn một điều thú vị mà chúng tôi vừa mới khám phá gần đây: Mọi định luật vật lý đều có thể được chứa trong một phương trình. Phương trình đó là
U = 0. (25.30)
Thật là một phương trình đơn giản! Dĩ nhiên, cần phải biết ký hiệu có nghĩa là gì. U là một đại lượng vật lý mà chúng ta sẽ gọi là “tính phi-thế-giới” (unworldliness) của tình huống. Và chúng ta có một công thức cho nó. Đây là cách bạn tính tính phi-thế-giới. Bạn lấy mọi định luật vật lý đã biết và viết chúng dưới một dạng đặc biệt. Chẳng hạn, giả sử bạn lấy định luật cơ học, F = ma, và viết lại nó thành F − ma = 0. Khi đó bạn có thể gọi (F − ma) — mà, dĩ nhiên, phải bằng không — là “độ lệch” của cơ học. Tiếp theo, bạn lấy bình phương của độ lệch này và gọi nó là U1, có thể được gọi là “tính phi-thế-giới của các hiệu ứng cơ học”. Nói cách khác, bạn lấy
U1 = (F − ma)2. (25.31)
Bây giờ bạn viết một định luật vật lý khác, chẳng hạn, ∇·E = ρ/ε0 và định nghĩa
U2 = (∇·E − ρ/ε0)2,
mà bạn có thể gọi là “tính phi-thế-giới Gauss của điện học”. Bạn tiếp tục viết U3, U4, và cứ thế — mỗi cái cho mỗi định luật vật lý tồn tại.
Cuối cùng bạn gọi tổng tính phi-thế-giới U của thế giới là tổng của các tính phi-thế-giới khác nhau Ui từ mọi hiện tượng con liên quan; tức là, U = ∑Ui. Khi đó “định luật tự nhiên” vĩ đại là
U = 0. (25.32)
“Định luật” này có nghĩa, dĩ nhiên, là tổng các bình phương của mọi độ lệch riêng lẻ bằng không, và cách duy nhất tổng của rất nhiều bình phương có thể bằng không là mỗi số hạng trong chúng bằng không.
Vậy “định luật đẹp đẽ đơn giản” trong phương trình (25.32) tương đương với toàn bộ chuỗi các phương trình mà bạn đã viết ra ban đầu. Do đó hoàn toàn hiển nhiên rằng một ký hiệu đơn giản chỉ giấu sự phức tạp trong các định nghĩa của các ký hiệu không phải là tính đơn giản thực sự. Nó chỉ là một trò bịp. Vẻ đẹp xuất hiện trong phương trình (25.32) — chỉ từ sự thật rằng một số phương trình được giấu bên trong nó — không hơn gì một trò bịp. Khi bạn mở gói toàn bộ thứ đó ra, bạn quay lại nơi bạn đã ở trước đây.
Tuy nhiên, có nhiều hơn thế trong tính đơn giản của các định luật điện từ được viết dưới dạng của phương trình (25.29). Nó có ý nghĩa nhiều hơn, đúng như một lý thuyết giải tích vector có ý nghĩa nhiều hơn. Sự thật rằng các phương trình điện từ có thể được viết trong một ký hiệu rất đặc biệt được thiết kế cho hình học bốn chiều của các phép biến đổi Lorentz — nói cách khác, như một phương trình vector trong không gian bốn chiều — có nghĩa là nó bất biến dưới các phép biến đổi Lorentz. Chính vì các phương trình Maxwell bất biến dưới các phép biến đổi đó nên chúng có thể được viết dưới một dạng đẹp.
Không phải ngẫu nhiên mà các phương trình điện động lực học có thể được viết dưới dạng thanh lịch đẹp đẽ của phương trình (25.29). Thuyết tương đối được phát triển vì người ta đã thấy bằng thực nghiệm rằng các hiện tượng được tiên đoán bởi các phương trình Maxwell là giống nhau trong mọi hệ quán tính. Và chính bằng cách nghiên cứu các tính chất biến đổi của các phương trình Maxwell mà Lorentz đã khám phá ra phép biến đổi của ông như phép biến đổi giữ các phương trình bất biến.
Tuy nhiên, có một lý do khác để viết các phương trình của chúng ta theo cách này. Người ta đã khám phá ra — sau khi Einstein đoán rằng nó có thể như vậy — rằng mọi định luật vật lý đều bất biến dưới phép biến đổi Lorentz. Đó là nguyên lý tương đối. Do đó, nếu chúng ta phát minh ra một ký hiệu chỉ ra ngay lập tức khi một định luật được viết ra liệu nó có bất biến hay không, chúng ta có thể chắc chắn rằng trong khi cố tạo ra các lý thuyết mới, chúng ta sẽ chỉ viết các phương trình phù hợp với nguyên lý tương đối.
Sự thật rằng các phương trình Maxwell đơn giản trong ký hiệu đặc biệt này không phải là một phép màu, vì ký hiệu được phát minh ra với chúng trong tâm trí. Nhưng điều thú vị về mặt vật lý là mọi định luật vật lý — sự lan truyền của các sóng meson hay hành vi của các neutrino trong phân rã beta, và cứ thế — phải có cùng tính bất biến này dưới cùng một phép biến đổi. Khi đó khi bạn đang chuyển động với vận tốc đều trong một con tàu vũ trụ, mọi định luật tự nhiên biến đổi cùng nhau theo cách sao cho không hiện tượng mới nào xuất hiện. Chính vì nguyên lý tương đối là một sự thật của tự nhiên nên trong ký hiệu của các bốn-vector, các phương trình của thế giới sẽ trông đơn giản.
1. Bạn rất có thể sẽ hỏi: Tại sao không xét các phản ứng P + P → P + P + P̄, hay thậm chí P + P → P + P̄, mà rõ ràng đòi hỏi ít năng lượng hơn? Đáp án là một nguyên lý gọi là bảo toàn baryon cho chúng ta biết đại lượng “số proton trừ số phản proton” không thể thay đổi. Đại lượng này là 2 ở vế trái của phản ứng của chúng ta. Do đó, nếu chúng ta muốn một phản proton ở vế phải, chúng ta cũng phải có ba proton (hay các baryon khác).