Chương 38: Tính đàn hồi
Richard P. Feynman — The Feynman Lectures on Physics, Tập II, Chương 38: “Elasticity”
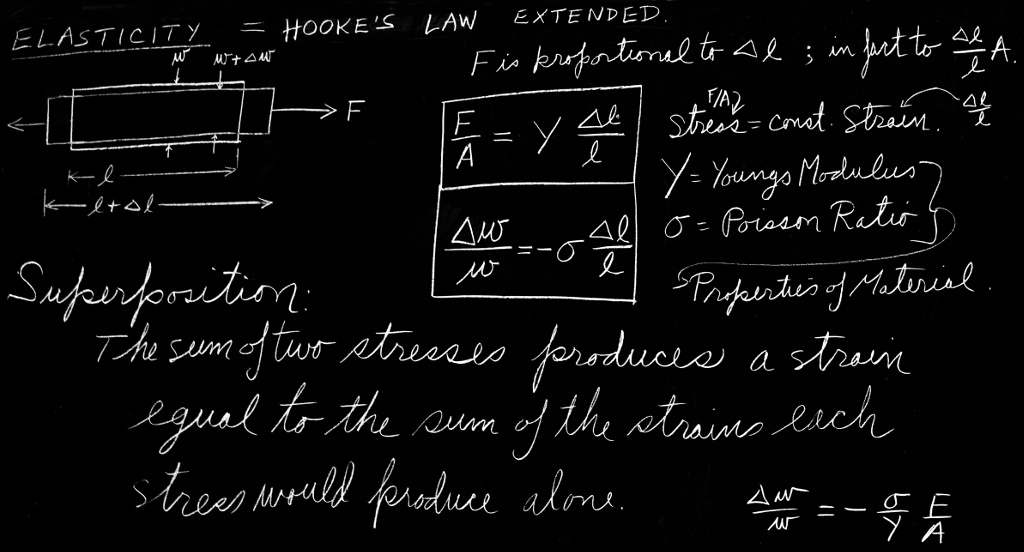
Ôn lại: Chương 47, Tập I, Âm thanh; Phương trình sóng.
38–1 Định luật Hooke
Chủ đề đàn hồi học nghiên cứu hành vi của những chất có tính chất khôi phục lại kích thước và hình dạng của chúng khi các lực gây ra biến dạng được gỡ bỏ. Ở mức độ nào đó, ta thấy tính chất đàn hồi này ở mọi vật rắn. Nếu có thời gian để bàn về chủ đề này một cách thấu đáo, chúng ta hẳn sẽ muốn tìm hiểu nhiều thứ: hành vi của các vật liệu, các định luật tổng quát của tính đàn hồi, lý thuyết tổng quát về tính đàn hồi, bộ máy nguyên tử quyết định các tính chất đàn hồi, và cuối cùng là các giới hạn của các định luật đàn hồi khi các lực trở nên quá lớn đến mức xảy ra chảy dẻo và đứt gãy. Sẽ tốn nhiều thời gian hơn thời gian chúng ta có để bao quát mọi chủ đề này một cách chi tiết, nên chúng ta sẽ phải bỏ qua một số điều. Chẳng hạn, chúng ta sẽ không bàn về tính dẻo hay các giới hạn của các định luật đàn hồi. (Chúng ta đã chạm qua các chủ đề này một chút khi nói về các sai lệch mạng trong kim loại.) Chúng ta cũng sẽ không thể bàn về các cơ chế bên trong của tính đàn hồi — vì vậy phần trình bày của chúng ta sẽ không có được sự trọn vẹn mà chúng ta đã cố gắng đạt được ở các chương trước. Mục đích của chúng ta chủ yếu là giúp bạn làm quen với một số cách xử lý các bài toán thực tế như sự uốn của các dầm.
Khi bạn đẩy vào một mẩu vật liệu, nó “nhún” xuống — vật liệu bị biến dạng. Nếu lực đủ nhỏ, độ dịch chuyển tương đối của các điểm khác nhau trong vật liệu tỉ lệ với lực — ta nói hành vi này là đàn hồi. Chúng ta sẽ chỉ bàn về hành vi đàn hồi. Trước hết, chúng ta sẽ viết ra các định luật cơ bản của tính đàn hồi, rồi sau đó áp dụng chúng vào một số tình huống khác nhau.
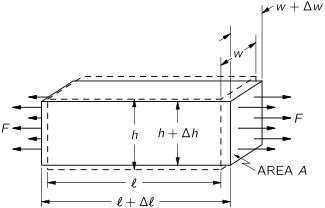
Giả sử chúng ta lấy một khối vật liệu hình hộp chữ nhật có chiều dài l, chiều rộng w và chiều cao h, như trong Hình 38–1. Nếu chúng ta kéo hai đầu bằng một lực F, thì chiều dài tăng thêm một lượng Δl. Trong mọi trường hợp, chúng ta sẽ giả thiết rằng độ thay đổi chiều dài là một phần nhỏ của chiều dài ban đầu. Trên thực tế, đối với các vật liệu như gỗ và thép, vật liệu sẽ đứt gãy nếu độ thay đổi chiều dài vượt quá vài phần trăm của chiều dài ban đầu. Đối với một số lượng lớn vật liệu, thực nghiệm cho thấy rằng với các độ giãn đủ nhỏ, lực tỉ lệ với độ giãn
F ∝ Δl. (38.1)
Hệ thức này được gọi là định luật Hooke.
Độ dài ra Δl của thanh cũng sẽ phụ thuộc vào chiều dài của nó. Chúng ta có thể tìm ra sự phụ thuộc đó bằng lập luận sau đây. Nếu chúng ta gắn chặt hai khối giống hệt nhau nối đầu nhau, các lực như nhau tác dụng lên mỗi khối; mỗi khối sẽ giãn ra Δl. Như vậy, độ giãn của một khối có chiều dài 2l sẽ gấp đôi độ giãn của một khối có cùng tiết diện ngang nhưng chiều dài l. Để thu được một con số đặc trưng cho vật liệu hơn, và ít phụ thuộc vào hình dạng cụ thể hơn, chúng ta chọn làm việc với tỉ số Δl/l của độ giãn trên chiều dài ban đầu. Tỉ số này tỉ lệ với lực nhưng không phụ thuộc vào l:
F ∝ Δl/l. (38.2)
Lực F cũng sẽ phụ thuộc vào diện tích của khối. Giả sử chúng ta đặt hai khối cạnh nhau. Khi đó với một độ giãn Δl cho trước, chúng ta sẽ có lực F trên mỗi khối, tức gấp đôi trên tổ hợp hai khối. Lực, với một lượng giãn cho trước, phải tỉ lệ với diện tích tiết diện ngang A của khối. Để thu được một định luật trong đó hệ số tỉ lệ không phụ thuộc vào kích thước của vật, chúng ta viết định luật Hooke cho một khối hộp chữ nhật dưới dạng
F = YA·Δl/l. (38.3)
Hằng số Y chỉ là tính chất của bản chất vật liệu; nó được gọi là mô-đun Young. (Thông thường bạn sẽ thấy mô-đun Young được gọi là E. Nhưng chúng ta đã dùng E cho điện trường, năng lượng và suất điện động, nên chúng tôi thích dùng một chữ cái khác hơn.)
Lực trên một đơn vị diện tích được gọi là ứng suất, và độ giãn trên một đơn vị chiều dài — độ giãn tương đối — được gọi là biến dạng. Do đó phương trình (38.3) có thể được viết lại theo cách sau:
F/A = Y × (Δl/l),
Ứng suất = (Mô-đun Young) × (Biến dạng). (38.4)
Định luật Hooke còn có một phần nữa: Khi bạn kéo giãn một khối vật liệu theo một hướng, nó co lại theo các hướng vuông góc với hướng kéo giãn. Độ co của chiều rộng tỉ lệ với chiều rộng w và cũng tỉ lệ với Δl/l. Độ co ngang theo cùng một tỉ lệ cho cả chiều rộng lẫn chiều cao, và thường được viết
Δw/w = Δh/h = −σ·Δl/l, (38.5)
trong đó hằng số σ là một tính chất khác của vật liệu, gọi là hệ số Poisson. Nó luôn có dấu dương và là một số nhỏ hơn 1/2. (Việc σ nói chung là dương thì “hợp lý”, nhưng không hoàn toàn rõ ràng là nó buộc phải như vậy.)
Hai hằng số Y và σ xác định hoàn toàn các tính chất đàn hồi của một vật liệu đồng nhất đẳng hướng (tức là không phải tinh thể). Trong các vật liệu tinh thể, sự kéo giãn và co lại có thể khác nhau theo các hướng khác nhau, nên có thể có nhiều hằng số đàn hồi hơn. Tạm thời chúng ta sẽ giới hạn phần thảo luận của mình ở các vật liệu đồng nhất đẳng hướng mà tính chất của chúng có thể được mô tả bằng Y và σ. Như thường lệ, có nhiều cách khác nhau để mô tả mọi vật — một số người thích mô tả các tính chất đàn hồi của vật liệu bằng các hằng số khác. Bao giờ cũng cần hai hằng số, và chúng có thể được liên hệ với σ và Y.
Định luật tổng quát cuối cùng mà chúng ta cần là nguyên lý chồng chập. Vì hai định luật (38.4) và (38.5) là tuyến tính theo các lực và theo các độ dịch chuyển, nguyên lý chồng chập sẽ có hiệu lực. Nếu bạn có một tập hợp lực và thu được một số độ dịch chuyển nào đó, rồi bạn cộng thêm một tập hợp lực mới và thu được một số độ dịch chuyển thêm vào, thì các độ dịch chuyển kết quả sẽ là tổng của các độ dịch chuyển mà bạn sẽ thu được khi hai tập hợp lực tác dụng độc lập.
Giờ chúng ta đã có mọi nguyên lý tổng quát — nguyên lý chồng chập cùng các phương trình (38.4) và (38.5) — và tính đàn hồi chỉ có vậy thôi. Nhưng điều đó cũng giống như nói rằng một khi bạn có các định luật Newton thì cơ học chỉ có vậy. Hay, với các phương trình Maxwell cho trước, thì điện học chỉ có vậy. Dĩ nhiên, đúng là với các nguyên lý này bạn đã có rất nhiều, bởi vì với khả năng toán học hiện tại của mình, bạn có thể đi được một chặng đường dài. Tuy nhiên, chúng ta sẽ xử lý một vài ứng dụng đặc biệt.
38–2 Các biến dạng đều
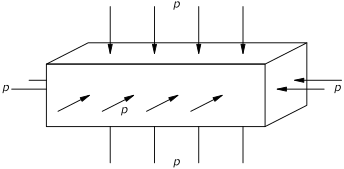
Lấy ví dụ đầu tiên, hãy tìm xem điều gì xảy ra với một khối hộp chữ nhật chịu áp suất thủy tĩnh đều. Hãy đặt một khối ở dưới nước trong một bể áp lực. Khi đó sẽ có một lực hướng vào trong tác dụng lên mọi mặt của khối, tỉ lệ với diện tích (xem Hình 38–2). Vì áp suất thủy tĩnh là đều, ứng suất (lực trên đơn vị diện tích) trên mỗi mặt của khối là như nhau. Trước hết chúng ta sẽ tính độ thay đổi của chiều dài. Độ thay đổi chiều dài của khối có thể được xem như tổng của các thay đổi chiều dài sẽ xảy ra trong ba bài toán độc lập được phác họa trong Hình 38–3.
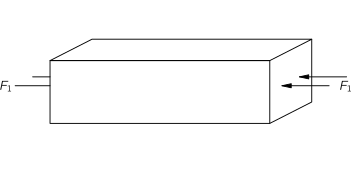
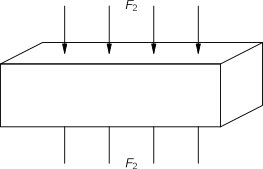
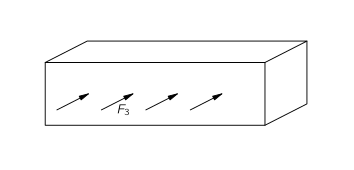
Bài toán 1. Nếu chúng ta đẩy vào hai đầu của khối bằng một áp suất p, biến dạng nén là p/Y, và nó âm,
Δl1/l = −p/Y.
Bài toán 2. Nếu chúng ta đẩy vào hai mặt bên của khối bằng áp suất p, biến dạng nén vẫn là p/Y, nhưng lúc này chúng ta muốn biến dạng theo chiều dài. Chúng ta có thể thu được nó từ biến dạng ngang nhân với −σ. Biến dạng ngang là
Δw/w = −p/Y;
nên
Δl2/l = +σp/Y.
Bài toán 3. Nếu chúng ta đẩy lên mặt trên của khối, biến dạng nén một lần nữa là p/Y, và biến dạng tương ứng theo hướng ngang vẫn là −σp/Y. Ta được
Δl3/l = +σp/Y.
Kết hợp các kết quả của ba bài toán — tức là lấy Δl = Δl1 + Δl2 + Δl3 — ta được
Δl/l = −(p/Y)(1 − 2σ). (38.6)
Bài toán, dĩ nhiên, đối xứng theo cả ba hướng; do đó suy ra
Δw/w = Δh/h = −(p/Y)(1 − 2σ). (38.7)
Độ thay đổi của thể tích dưới áp suất thủy tĩnh cũng là một điều đáng quan tâm. Vì V = lwh, chúng ta có thể viết, đối với các độ dịch chuyển nhỏ,
ΔV/V = Δl/l + Δw/w + Δh/h.
Dùng (38.6) và (38.7), ta có
ΔV/V = −3(p/Y)(1 − 2σ). (38.8)
Người ta thích gọi ΔV/V là biến dạng thể tích và viết
p = −K·ΔV/V.
Ứng suất thể tích p tỉ lệ với biến dạng thể tích — lại là định luật Hooke. Hệ số K được gọi là mô-đun khối; nó liên hệ với các hằng số khác theo
K = Y/[3(1 − 2σ)]. (38.9)
Vì K có một vai trò thực tế đáng kể, nhiều sổ tay tra cứu cho Y và K thay vì Y và σ. Nếu bạn muốn σ, bạn luôn có thể suy ra nó từ phương trình (38.9). Ta cũng thấy từ phương trình (38.9) rằng hệ số Poisson, σ, phải nhỏ hơn một nửa. Nếu không, mô-đun khối K sẽ âm, và vật liệu sẽ giãn ra khi áp suất tăng. Điều đó sẽ cho phép chúng ta lấy năng lượng cơ học ra khỏi bất kỳ khối vật liệu nào — nó sẽ có nghĩa là khối vật liệu ở trạng thái cân bằng không bền. Nếu nó bắt đầu giãn ra, nó sẽ tự tiếp tục giãn cùng với sự giải phóng năng lượng.
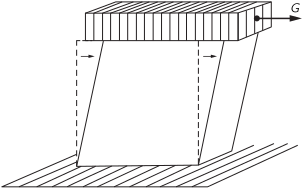
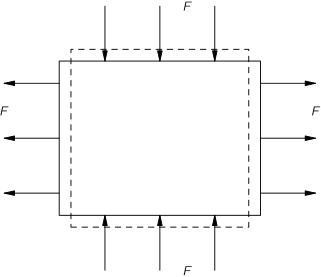
Giờ chúng ta muốn xét điều gì xảy ra khi bạn đặt một biến dạng “trượt” lên một vật nào đó. Theo biến dạng trượt, chúng ta muốn nói đến kiểu biến dạng được chỉ ra trong Hình 38–4. Như một bước chuẩn bị cho việc này, hãy nhìn vào các biến dạng trong một khối lập phương vật liệu chịu các lực được chỉ ra trong Hình 38–5. Một lần nữa chúng ta có thể tách nó thành hai bài toán: các lực đẩy theo chiều đứng, và các lực kéo theo chiều ngang. Gọi A là diện tích của mặt khối lập phương, ta có đối với độ thay đổi của chiều dài ngang
Δl/l = (1/Y)(F/A) + σ(1/Y)(F/A) = [(1 + σ)/Y](F/A). (38.10)
Độ thay đổi của chiều cao đứng chỉ là số đối của biểu thức này.
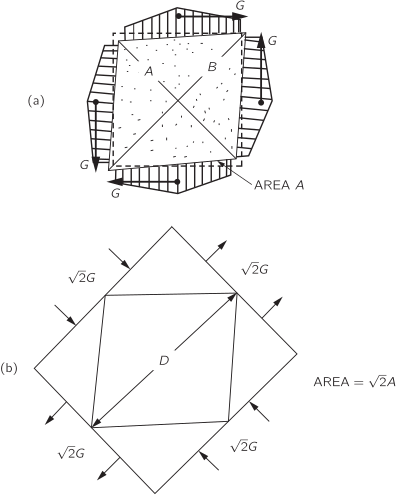
Giờ giả sử chúng ta có cùng khối lập phương đó và đặt lên nó các lực trượt được chỉ ra trong Hình 38–6(a). Lưu ý rằng mọi lực đều phải bằng nhau nếu muốn không có mô-men xoắn ròng và khối lập phương ở trạng thái cân bằng. (Các lực tương tự cũng phải tồn tại trong Hình 38–4, vì khối vật liệu ở trạng thái cân bằng. Chúng được cung cấp thông qua “keo dán” giữ khối vật liệu vào bàn.) Khối lập phương khi đó được nói là ở trạng thái trượt thuần túy. Nhưng lưu ý rằng nếu chúng ta cắt khối lập phương bằng một mặt phẳng ở góc 45° — chẳng hạn dọc theo đường chéo A trong hình — thì tổng lực tác dụng xuyên qua mặt phẳng là pháp tuyến với mặt phẳng và bằng √2G. Diện tích mà lực này tác dụng lên là √2A; do đó, ứng suất kéo pháp tuyến với mặt phẳng này đơn giản là G/A. Tương tự, nếu chúng ta xét một mặt phẳng ở góc 45° theo chiều ngược lại — đường chéo B trong hình — ta thấy có một ứng suất nén pháp tuyến với mặt phẳng này bằng −G/A. Từ điều này, ta thấy rằng ứng suất trong một trạng thái “trượt thuần túy” tương đương với một tổ hợp của ứng suất kéo và ứng suất nén có cường độ bằng nhau và vuông góc với nhau, và ở góc 45° so với các mặt gốc của khối lập phương. Các ứng suất và biến dạng bên trong cũng giống như những gì chúng ta sẽ tìm thấy trong khối vật liệu lớn hơn với các lực được chỉ ra trong Hình 38–6(b). Nhưng đây là bài toán chúng ta đã giải rồi. Độ thay đổi chiều dài của đường chéo được cho bởi phương trình (38.10),
ΔD/D = [(1 + σ)/Y](G/A). (38.11)
(Một đường chéo bị rút ngắn; đường chéo kia bị kéo dài ra.)
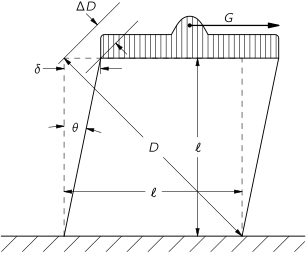
Thường thì thuận tiện khi biểu diễn một biến dạng trượt theo góc mà khối lập phương bị xoắn vặn — góc θ trong Hình 38–7. Từ hình học của hình vẽ, bạn có thể thấy rằng độ dịch chuyển ngang δ của cạnh trên bằng √2ΔD. Vì vậy
θ = δ/l = √2ΔD/l = 2ΔD/D. (38.12)
Ứng suất trượt g được định nghĩa là lực tiếp tuyến trên một mặt chia cho diện tích, g = G/A. Dùng phương trình (38.11) trong (38.12), ta được
θ = 2[(1 + σ)/Y]g.
Hay, viết điều này dưới dạng “ứng suất = hằng số nhân biến dạng”,
g = μθ. (38.13)
Hệ số tỉ lệ μ được gọi là mô-đun trượt (hay, đôi khi, hệ số cứng). Nó được cho theo Y và σ bởi
μ = Y/[2(1 + σ)]. (38.14)
Một điều tình cờ là, mô-đun trượt phải dương — nếu không bạn có thể lấy công ra khỏi một khối tự trượt. Từ phương trình (38.14), σ phải lớn hơn −1. Vậy là ta biết rằng σ phải nằm giữa −1 và +1/2; tuy nhiên, trong thực tế, nó luôn lớn hơn không.
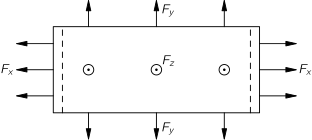
Lấy ví dụ cuối cùng về loại tình huống mà các ứng suất đều khắp vật liệu, hãy xét bài toán một khối bị kéo giãn, đồng thời bị ràng buộc sao cho không thể xảy ra co ngang. (Về mặt kỹ thuật, nén nó trong khi giữ cho các mặt bên không phình ra thì hơi dễ hơn — nhưng đó là cùng một bài toán.) Điều gì xảy ra? À, hẳn phải có các lực ngang giữ cho nó không thay đổi độ dày — các lực mà chúng ta không biết ngay từ đầu nhưng sẽ phải tính ra. Đây là cùng một loại bài toán chúng ta đã làm, chỉ với đại số hơi khác một chút. Chúng ta hình dung các lực trên cả ba phía, như chỉ ra trong Hình 38–8; chúng ta tính các thay đổi của các kích thước, và chúng ta chọn các lực ngang sao cho chiều rộng và chiều cao không đổi. Theo các lập luận thông thường, ta được đối với ba biến dạng:
Δlx/lx = (1/Y)(Fx/Ax) − (σ/Y)(Fy/Ay) − (σ/Y)(Fz/Az) = (1/Y)[Fx/Ax − σ(Fy/Ay + Fz/Az)], (38.15)
Δly/ly = (1/Y)[Fy/Ay − σ(Fx/Ax + Fz/Az)], (38.16)
Δlz/lz = (1/Y)[Fz/Az − σ(Fx/Ax + Fy/Ay)]. (38.17)
Giờ vì Δly và Δlz được giả thiết bằng không, các phương trình (38.16) và (38.17) cho hai phương trình liên hệ Fy và Fz với Fx. Giải chúng đồng thời, ta được
Fy/Ay = Fz/Az = [σ/(1 − σ)]·(Fx/Ax). (38.18)
Thay vào (38.15), ta có
Δlx/lx = (1/Y)(1 − 2σ2/(1 − σ))·(Fx/Ax) = (1/Y)[(1 − σ − 2σ2)/(1 − σ)]·(Fx/Ax). (38.19)
Thông thường, bạn sẽ thấy điều này được lật ngược lại, và với đa thức bậc hai theo σ đã được phân tích thành thừa số, nó khi đó được viết
F/A = [(1 − σ)/((1 + σ)(1 − 2σ))]·Y·(Δl/l). (38.20)
Khi chúng ta ràng buộc các mặt bên, mô-đun Young bị nhân với một hàm phức tạp của σ. Như bạn có thể thấy dễ dàng nhất từ phương trình (38.19), thừa số đứng trước Y luôn lớn hơn 1. Việc kéo giãn khối khi các mặt bên bị giữ cố định thì khó hơn — điều đó cũng có nghĩa là một khối bền hơn khi các mặt bên bị giữ so với khi chúng không bị giữ.
38–3 Thanh xoắn; sóng trượt
Giờ hãy hướng sự chú ý của chúng ta tới một ví dụ phức tạp hơn vì các phần khác nhau của vật liệu bị ứng suất với các mức độ khác nhau. Chúng ta xét một thanh bị xoắn như thanh mà bạn sẽ tìm thấy trong một trục truyền động của một máy móc nào đó, hay trong một hệ treo bằng sợi thạch anh dùng trong một dụng cụ tinh vi. Như bạn có lẽ đã biết từ các thí nghiệm với con lắc xoắn, mô-men xoắn trên một thanh bị xoắn tỉ lệ với góc xoắn — hằng số tỉ lệ hiển nhiên phụ thuộc vào chiều dài của thanh, vào bán kính của thanh, và vào các tính chất của vật liệu. Câu hỏi là: theo cách nào? Giờ chúng ta đã ở vị thế có thể trả lời câu hỏi này; nó chỉ là vấn đề xử lý một ít hình học.
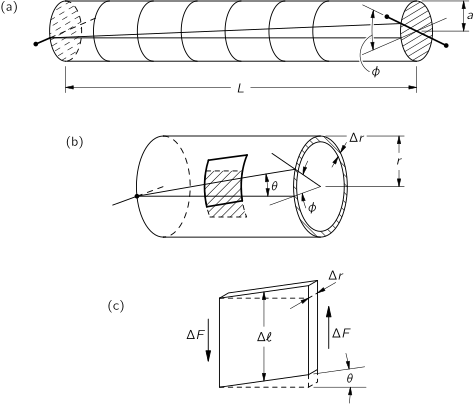
Hình 38–9(a) cho thấy một thanh trụ có chiều dài L và bán kính a, với một đầu bị xoắn đi một góc ϕ so với đầu kia. Nếu chúng ta muốn liên hệ các biến dạng với những gì đã biết, chúng ta có thể nghĩ thanh được cấu tạo từ nhiều vỏ trụ và tính riêng điều gì xảy ra với mỗi vỏ. Chúng ta bắt đầu bằng cách nhìn vào một hình trụ mỏng, ngắn có bán kính r (nhỏ hơn a) và độ dày Δr — như được vẽ trong Hình 38–9(b). Giờ nếu chúng ta nhìn vào một mẩu của hình trụ này mà ban đầu là một hình vuông nhỏ, ta thấy nó đã bị biến dạng thành một hình bình hành. Mỗi phần tử như vậy của hình trụ đều chịu trượt, và góc trượt θ là
θ = rϕ/L.
Ứng suất trượt g trong vật liệu do đó là [theo phương trình (38.13)],
g = μθ = μrϕ/L. (38.21)
Ứng suất trượt là lực tiếp tuyến ΔF trên đầu của hình vuông chia cho diện tích Δl Δr của đầu đó [xem Hình 38–9(c)]
g = ΔF/(Δl Δr).
Lực ΔF trên đầu của một hình vuông như vậy đóng góp một mô-men xoắn Δτ quanh trục của thanh bằng
Δτ = rΔF = rgΔl Δr. (38.22)
Tổng mô-men xoắn τ là tổng của các mô-men xoắn như vậy trên một vòng tròn đầy đủ của hình trụ. Vì vậy, ghép đủ các mẩu lại sao cho các Δl cộng lại thành 2πr, ta tìm thấy tổng mô-men xoắn, đối với một ống rỗng, là
rg(2πr)Δr. (38.23)
Hay, dùng (38.21),
τ = 2πμ(r3Δrϕ/L). (38.24)
Chúng ta thu được rằng độ cứng quay, τ/ϕ, của một ống rỗng tỉ lệ với lập phương của bán kính r và với độ dày Δr, và tỉ lệ nghịch với chiều dài L.
Giờ chúng ta có thể hình dung một thanh đặc được cấu tạo từ một chuỗi các ống đồng tâm, mỗi ống bị xoắn cùng một góc ϕ (mặc dù các ứng suất bên trong khác nhau đối với mỗi ống). Tổng mô-men xoắn là tổng của các mô-men xoắn cần thiết để quay mỗi vỏ; đối với thanh đặc
τ = 2πμ(ϕ/L)∫r3 dr,
trong đó tích phân chạy từ r = 0 đến r = a, bán kính của thanh. Tích phân lên, ta có
τ = μ(πa4/2L)ϕ. (38.25)
Đối với một thanh chịu xoắn, mô-men xoắn tỉ lệ với góc xoắn và tỉ lệ với lũy thừa bốn của đường kính — một thanh dày gấp đôi thì cứng gấp mười sáu lần đối với xoắn.
Trước khi rời chủ đề xoắn, hãy áp dụng những điều vừa học vào một bài toán thú vị: các sóng xoắn. Nếu bạn lấy một thanh dài và đột ngột xoắn một đầu, một sóng xoắn sẽ lan dọc theo thanh, như phác họa trong Hình 38–10(a). Điều đó hơi hào hứng hơn một sự xoắn tĩnh — hãy xem chúng ta có thể tính ra điều gì xảy ra hay không.
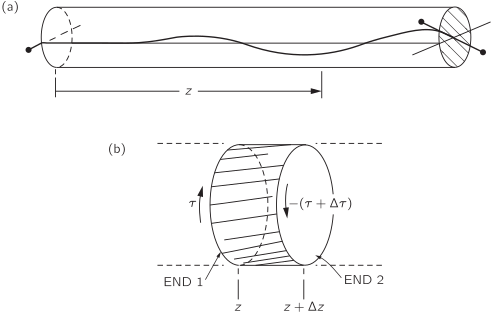
Đặt z là khoảng cách tới một điểm nào đó dọc theo thanh. Đối với xoắn tĩnh, mô-men xoắn là như nhau ở khắp nơi dọc theo thanh, và tỉ lệ với ϕ/L, tổng góc xoắn trên tổng chiều dài. Cái quan trọng đối với vật liệu là biến dạng xoắn cục bộ, mà bạn sẽ thấy là ∂ϕ/∂z. Khi sự xoắn dọc theo thanh không đều, chúng ta nên thay phương trình (38.25) bằng
τ(z) = μ(πa4/2)·∂ϕ/∂z. (38.26)
Giờ hãy nhìn vào điều gì xảy ra với một phần tử có chiều dài Δz được phóng to trong Hình 38–10(b). Có một mô-men xoắn τ(z) ở đầu 1 của mẩu thanh nhỏ, và một mô-men xoắn khác τ(z + Δz) ở đầu 2. Nếu Δz đủ nhỏ, chúng ta có thể dùng khai triển Taylor và viết
τ(z + Δz) = τ(z) + (∂τ/∂z)Δz. (38.27)
Mô-men xoắn ròng Δτ tác dụng lên mẩu thanh nhỏ giữa z và z + Δz rõ ràng là hiệu số giữa τ(z) và τ(z + Δz), hay Δτ = (∂τ/∂z)Δz. Lấy đạo hàm phương trình (38.26), ta được
Δτ = μ(πa4/2)(∂2ϕ/∂z2)Δz. (38.28)
Tác dụng của mô-men xoắn ròng này là tạo ra một gia tốc góc cho lát mỏng nhỏ của thanh. Khối lượng của lát mỏng là
ΔM = (πa2Δz)ρ,
trong đó ρ là mật độ của vật liệu. Chúng ta đã tính ra trong Chương 19, Tập I, rằng mô-men quán tính của một hình trụ tròn là mr2/2; gọi mô-men quán tính của mẩu của chúng ta là ΔI, ta có
ΔI = (π/2)ρa4Δz. (38.29)
Định luật Newton nói rằng mô-men xoắn bằng mô-men quán tính nhân với gia tốc góc, hay
Δτ = ΔI·∂2ϕ/∂t2. (38.30)
Ghép mọi thứ lại với nhau, ta được
μ(πa4/2)(∂2ϕ/∂z2)Δz = (π/2)ρa4Δz(∂2ϕ/∂t2),
hay
∂2ϕ/∂z2 − (ρ/μ)∂2ϕ/∂t2 = 0. (38.31)
Bạn sẽ nhận ra đây là phương trình sóng một chiều. Chúng ta đã tìm thấy rằng các sóng xoắn sẽ lan truyền dọc theo thanh với tốc độ
Ctrượt = √(μ/ρ). (38.32)
Thanh càng đặc (nặng) — với cùng độ cứng — thì sóng càng chậm; và thanh càng cứng, sóng càng nhanh chóng lan xuống. Tốc độ không phụ thuộc vào đường kính của thanh.
Sóng xoắn là một ví dụ đặc biệt của sóng trượt. Nói chung, sóng trượt là những sóng trong đó các biến dạng không làm thay đổi thể tích của bất kỳ phần nào của vật liệu. Trong sóng xoắn, chúng ta có một sự phân bố đặc biệt của các ứng suất trượt như vậy — cụ thể là, phân bố trên một vòng tròn. Nhưng đối với bất kỳ cách sắp xếp nào của các ứng suất trượt, sóng sẽ lan truyền với cùng một tốc độ — tốc độ cho bởi phương trình (38.32). Chẳng hạn, các nhà địa chấn học tìm thấy những sóng trượt như vậy di chuyển trong lòng trái đất.
Chúng ta có thể có một loại sóng khác trong thế giới đàn hồi bên trong một vật liệu rắn. Nếu bạn đẩy một vật gì đó, bạn có thể khởi phát các sóng “dọc” — còn gọi là sóng “nén”. Chúng giống như các sóng âm trong không khí hay trong nước — các độ dịch chuyển cùng hướng với hướng lan truyền của sóng. (Tại các bề mặt của một vật đàn hồi còn có thể có các loại sóng khác nữa — gọi là “sóng Rayleigh” hay “sóng Love”. Trong chúng, các biến dạng không thuần túy dọc cũng không thuần túy ngang. Chúng ta sẽ không có thời gian nghiên cứu chúng.)
Nhân đang nói về chủ đề sóng, vậy vận tốc của các sóng nén thuần túy trong một vật rắn lớn như trái đất là bao nhiêu? Chúng ta nói “lớn” bởi vì tốc độ âm thanh trong một vật dày khác với tốc độ của nó, chẳng hạn, dọc theo một thanh mỏng. Theo một vật “dày” chúng ta muốn nói một vật trong đó các kích thước ngang lớn hơn nhiều so với bước sóng của âm thanh. Khi đó, khi chúng ta đẩy vào vật, nó không thể giãn ra theo chiều ngang — nó chỉ có thể nén theo một chiều. May mắn thay, chúng ta đã xử lý trường hợp đặc biệt của sự nén của một vật liệu đàn hồi bị ràng buộc. Chúng ta cũng đã xử lý trong Chương 47, Tập I, tốc độ của sóng âm trong một chất khí. Theo cùng các lập luận đó, bạn có thể thấy rằng tốc độ âm thanh trong một chất rắn bằng √(Y′/ρ), trong đó Y′ là “mô-đun dọc” — hay áp suất chia cho độ thay đổi tương đối của chiều dài — đối với trường hợp bị ràng buộc. Đây chính là tỉ số của Δl/l trên F/A mà chúng ta đã thu được trong phương trình (38.20). Vì vậy tốc độ của các sóng dọc được cho bởi
Cdọc2 = Y′/ρ = [(1 − σ)/((1 + σ)(1 − 2σ))]·(Y/ρ). (38.33)
Miễn là σ nằm giữa không và 1/2, mô-đun trượt μ nhỏ hơn mô-đun Young Y, và Y′ cũng lớn hơn Y, nên
μ < Y < Y′.
Điều này có nghĩa là các sóng dọc di chuyển nhanh hơn các sóng trượt. Một trong những cách chính xác nhất để đo các hằng số đàn hồi của một chất là đo mật độ của vật liệu và tốc độ của hai loại sóng. Từ thông tin này người ta có thể thu được cả Y lẫn σ. Một điều tình cờ là, bằng cách đo hiệu thời gian đến của hai loại sóng từ một trận động đất, một nhà địa chấn học có thể ước lượng — ngay cả chỉ từ các tín hiệu tại một trạm duy nhất — khoảng cách tới trận động đất.
38–4 Dầm bị uốn
Giờ chúng ta muốn nhìn vào một vấn đề thực tế khác — sự uốn của một thanh hay một dầm. Các lực là như thế nào khi chúng ta uốn một thanh có tiết diện ngang tùy ý? Chúng ta sẽ tính nó trong khi nghĩ về một thanh có tiết diện ngang tròn, nhưng đáp án của chúng ta sẽ đúng cho mọi hình dạng. Tuy nhiên, để tiết kiệm thời gian, chúng ta sẽ đi tắt một vài chỗ, nên lý thuyết mà chúng ta xây dựng sẽ chỉ là gần đúng. Các kết quả của chúng ta sẽ chỉ đúng khi bán kính cong của chỗ uốn lớn hơn nhiều so với độ dày của dầm.
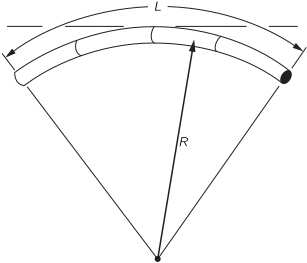
Giả sử bạn nắm hai đầu của một thanh thẳng và uốn nó thành một đường cong nào đó như đường cong được chỉ ra trong Hình 38–11. Điều gì diễn ra bên trong thanh? À, nếu nó cong, điều đó có nghĩa là vật liệu ở phía trong của đường cong bị nén và vật liệu ở phía ngoài bị kéo giãn. Có một mặt nào đó chạy ít nhiều song song với trục của thanh mà không bị kéo giãn cũng không bị nén. Nó được gọi là mặt trung hòa. Bạn hẳn sẽ kỳ vọng mặt này ở gần “giữa” của tiết diện ngang. Có thể chứng minh được (nhưng chúng ta sẽ không làm điều đó ở đây) rằng, đối với sự uốn nhỏ của các dầm đơn giản, mặt trung hòa đi qua “trọng tâm” của tiết diện ngang. Điều này chỉ đúng đối với sự uốn “thuần túy” — nếu bạn không đồng thời kéo giãn hay nén dầm.
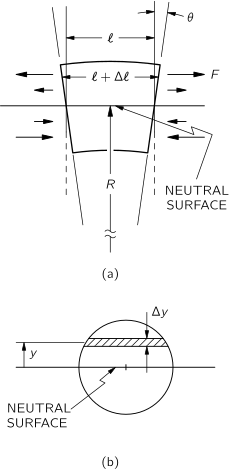
Đối với uốn thuần túy, vậy thì, một lát cắt ngang mỏng của thanh bị biến dạng như chỉ ra trong Hình 38–12(a). Vật liệu bên dưới mặt trung hòa có một biến dạng nén tỉ lệ với khoảng cách từ mặt trung hòa; và vật liệu bên trên bị kéo giãn, cũng tỉ lệ với khoảng cách của nó từ mặt trung hòa. Vì vậy độ giãn dọc trục Δl tỉ lệ với chiều cao y. Hằng số tỉ lệ chính là l trên bán kính cong của thanh — xem Hình 38–12:
Δl/l = y/R.
Vì vậy lực trên một đơn vị diện tích — ứng suất — trong một dải nhỏ ở độ cao y cũng tỉ lệ với khoảng cách từ mặt trung hòa
ΔF/ΔA = Yy/R. (38.34)
Giờ hãy nhìn vào các lực sẽ tạo ra một biến dạng như vậy. Các lực tác dụng lên đoạn nhỏ được vẽ trong Hình 38–12 được chỉ ra trong hình. Nếu chúng ta nghĩ về bất kỳ mặt cắt ngang nào, các lực tác dụng qua nó hướng theo một chiều ở phía trên mặt trung hòa và theo chiều ngược lại ở phía dưới. Chúng đi thành từng cặp để tạo thành một “mô-men uốn” ℳ — theo đó chúng ta muốn nói mô-men xoắn quanh đường trung hòa. Chúng ta có thể tính tổng mô-men bằng cách tích phân lực nhân với khoảng cách từ mặt trung hòa đối với một trong các mặt của đoạn trong Hình 38–12:
ℳ = ∫tiết diện y dF. (38.35)
Từ phương trình (38.34), dF = Yy/R dA, nên
ℳ = (Y/R)∫y2 dA.
Tích phân của y2 dA là cái chúng ta có thể gọi là “mô-men quán tính” của tiết diện ngang hình học quanh một trục ngang đi qua “khối tâm” của nó;1 chúng ta sẽ gọi nó là I:
ℳ = YI/R, (38.36)
I = ∫y2 dA. (38.37)
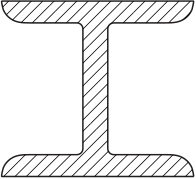
Vậy thì phương trình (38.36) cho chúng ta mối liên hệ giữa mô-men uốn ℳ và độ cong 1/R của dầm. “Độ cứng” của dầm tỉ lệ với Y và với mô-men quán tính I. Nói cách khác, nếu bạn muốn dầm cứng nhất có thể với một lượng cho trước, chẳng hạn, nhôm, bạn muốn đặt càng nhiều nhôm càng tốt càng xa mặt trung hòa càng tốt, để tạo ra mô-men quán tính lớn. Tuy nhiên, bạn không thể đẩy điều này tới cực đoan, bởi vì khi đó vật sẽ không cong như chúng ta đã giả thiết — nó sẽ oằn hoặc xoắn và trở nên yếu hơn trở lại. Nhưng giờ bạn đã thấy tại sao các dầm kết cấu được làm dưới dạng chữ I hay chữ H — như chỉ ra trong Hình 38–13.
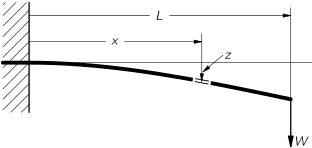
Lấy một ví dụ về việc sử dụng phương trình dầm (38.36) của chúng ta, hãy tính độ võng của một dầm công-xôn với một lực tập trung W tác dụng ở đầu tự do, như phác họa trong Hình 38–14. (Theo “công-xôn” chúng ta đơn giản muốn nói rằng dầm được đỡ theo cách mà cả vị trí lẫn độ dốc đều cố định ở một đầu — nó bị cắm vào một bức tường xi măng.) Hình dạng của dầm là như thế nào? Đặt độ võng ở khoảng cách x từ đầu cố định là z; chúng ta muốn biết z(x). Chúng ta sẽ chỉ tính nó đối với các độ võng nhỏ. Chúng ta cũng sẽ giả thiết rằng dầm dài so với tiết diện ngang của nó. Giờ, như bạn đã biết từ các khóa học toán của mình, độ cong 1/R của bất kỳ đường cong z(x) nào cũng được cho bởi
1/R = (d2z/dx2)/[1 + (dz/dx)2]3/2. (38.38)
Vì chúng ta chỉ quan tâm đến các độ dốc nhỏ — đây thường là trường hợp trong các kết cấu kỹ thuật — chúng ta bỏ qua (dz/dx)2 so với 1, và lấy
1/R = d2z/dx2. (38.39)
Chúng ta cũng cần biết mô-men uốn ℳ. Nó là một hàm của x bởi vì nó bằng mô-men xoắn quanh trục trung hòa của bất kỳ tiết diện ngang nào. Hãy bỏ qua trọng lượng của dầm và chỉ lấy lực hướng xuống W ở đầu dầm. (Bạn có thể tự đưa trọng lượng của dầm vào nếu muốn.) Khi đó mô-men uốn tại x là
ℳ(x) = W(L − x),
bởi vì đó là mô-men xoắn quanh điểm tại x, do trọng lượng W gây ra — mô-men xoắn mà dầm phải chịu tại x. Ta được
W(L − x) = YI/R = YI·d2z/dx2
hay
d2z/dx2 = (W/YI)(L − x). (38.40)
Phương trình này chúng ta có thể tích phân mà không cần mẹo nào; ta được
z = (W/YI)(Lx2/2 − x3/6), (38.41)
dùng các giả thiết của chúng ta rằng z(0) = 0 và dz/dx cũng bằng không tại x = 0. Đó là hình dạng của dầm. Độ dịch chuyển của đầu dầm là
z(L) = (W/YI)·L3/3; (38.42)
độ dịch chuyển của đầu một dầm tăng theo lập phương của chiều dài.
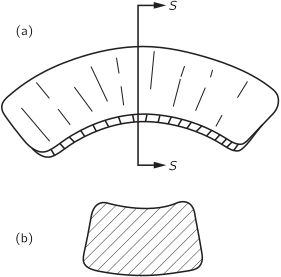
Khi xây dựng lý thuyết dầm gần đúng của chúng ta, chúng ta đã giả thiết rằng tiết diện ngang của dầm không thay đổi khi dầm bị uốn. Khi độ dày của dầm nhỏ so với bán kính cong, tiết diện ngang thay đổi rất ít và kết quả của chúng ta là ổn. Tuy nhiên, nói chung, hiệu ứng này không thể bỏ qua, như bạn có thể dễ dàng tự chứng minh bằng cách uốn một cục tẩy cao su mềm trong các ngón tay. Nếu tiết diện ngang ban đầu là hình chữ nhật, bạn sẽ thấy rằng khi nó bị uốn, nó phình ra ở phía dưới (xem Hình 38–15). Điều này xảy ra bởi vì khi chúng ta nén phía dưới, vật liệu giãn ra theo chiều ngang — như được mô tả bởi hệ số Poisson. Cao su dễ uốn hay kéo giãn, nhưng nó hơi giống một chất lỏng ở chỗ nó khó thay đổi thể tích — điều này thể hiện rõ ràng khi bạn uốn cục tẩy. Đối với một vật liệu không nén được, hệ số Poisson sẽ đúng bằng 1/2 — đối với cao su nó gần như vậy.
38–5 Hiện tượng oằn
Giờ chúng ta muốn dùng lý thuyết dầm của mình để hiểu lý thuyết về sự “oằn” của các dầm, hay cột, hay thanh. Hãy xét tình huống được phác họa trong Hình 38–16, trong đó một thanh mà bình thường sẽ thẳng bị giữ ở hình dạng cong của nó bởi hai lực đối ngược đẩy vào hai đầu của thanh. Chúng ta muốn tính hình dạng của thanh và độ lớn của các lực ở hai đầu.
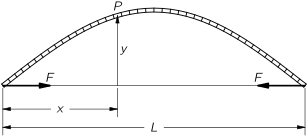
Đặt độ võng của thanh khỏi đường thẳng nối hai đầu là y(x), trong đó x là khoảng cách từ một đầu. Mô-men uốn ℳ tại điểm P trong hình bằng lực F nhân với cánh tay đòn, tức khoảng cách vuông góc y,
ℳ(x) = Fy. (38.43)
Dùng phương trình dầm (38.36), ta có
YI/R = Fy. (38.44)
Đối với các độ võng nhỏ, chúng ta có thể lấy 1/R = −d2y/dx2 (dấu trừ vì độ cong hướng xuống dưới). Ta được
d2y/dx2 = −(F/YI)y, (38.45)
đây là phương trình vi phân của một sóng sin. Vì vậy đối với các độ võng nhỏ, đường cong của một dầm bị uốn như vậy là một đường cong sin. “Bước sóng” λ của sóng sin gấp đôi khoảng cách L giữa hai đầu. Nếu độ uốn nhỏ, đây chính là gấp đôi chiều dài chưa uốn của thanh. Vì vậy đường cong là
y = K sin πx/L.
Lấy đạo hàm cấp hai, ta được
d2y/dx2 = −(π2/L2)y.
So sánh điều này với phương trình (38.45), ta thấy lực là
F = π2YI/L2. (38.46)
Đối với các độ uốn nhỏ, lực không phụ thuộc vào độ dịch chuyển uốn y!
Vậy thì, về mặt vật lý, chúng ta có điều sau đây. Nếu lực nhỏ hơn F cho bởi phương trình (38.46), sẽ không có sự uốn nào cả. Nhưng nếu nó hơi lớn hơn lực này, vật liệu sẽ đột ngột uốn đi một lượng lớn — tức là, đối với các lực ở trên lực tới hạn π2YI/L2 (thường gọi là “lực Euler”) dầm sẽ “oằn”. Nếu tải trọng trên tầng hai của một tòa nhà vượt quá lực Euler đối với các cột đỡ, tòa nhà sẽ sụp đổ. Một nơi khác mà lực oằn quan trọng nhất là trong các tên lửa không gian. Một mặt, tên lửa phải có khả năng tự đỡ trọng lượng của chính nó trên bệ phóng và chịu đựng các ứng suất trong quá trình tăng tốc; mặt khác, việc giữ trọng lượng của kết cấu ở mức tối thiểu là quan trọng, để khả năng mang tải và nhiên liệu có thể được làm càng lớn càng tốt.
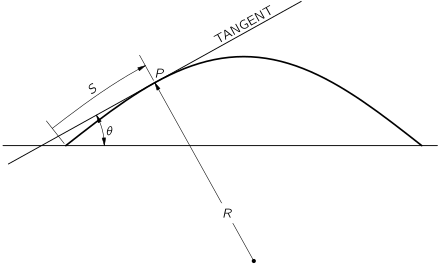
Thực ra một dầm sẽ không nhất thiết sụp đổ hoàn toàn khi lực vượt quá lực Euler. Khi các độ dịch chuyển trở nên lớn, lực lớn hơn cái chúng ta đã tìm được vì các số hạng trong 1/R ở phương trình (38.38) mà chúng ta đã bỏ qua. Để tìm các lực đối với một độ uốn lớn của dầm, chúng ta phải quay lại phương trình chính xác, phương trình (38.44), mà chúng ta đã có trước khi dùng hệ thức gần đúng giữa R và y. Phương trình (38.44) có một tính chất hình học khá đơn giản.2 Việc tính ra nó hơi phức tạp, nhưng khá thú vị. Thay vì mô tả đường cong theo x và y, chúng ta có thể dùng hai biến mới: S, khoảng cách dọc theo đường cong, và θ, độ dốc của tiếp tuyến với đường cong. Xem Hình 38–17. Độ cong là tốc độ thay đổi của góc theo khoảng cách:
1/R = dθ/dS.
Do đó chúng ta có thể viết phương trình chính xác (38.44) dưới dạng
dθ/dS = −(F/YI)y.
Nếu chúng ta lấy đạo hàm của phương trình này theo S và thay dy/dS bằng sin θ, ta được
d2θ/dS2 = −(F/YI) sin θ. (38.47)
[Nếu θ nhỏ, chúng ta quay lại được phương trình (38.45). Mọi thứ đều ổn.]
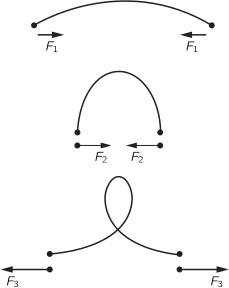
Giờ có thể nó làm bạn vui hoặc không, khi biết rằng phương trình (38.47) đúng là cùng một phương trình bạn thu được đối với các dao động biên độ lớn của một con lắc — với F/YI được thay bằng một hằng số khác, dĩ nhiên. Chúng ta đã học từ rất lâu, trong Chương 9, Tập I, cách tìm nghiệm của một phương trình như vậy bằng một phép tính số.3 Các đáp án bạn thu được là một số đường cong hấp dẫn — được biết đến như các đường cong của “Elastica”. Hình 38–18 cho thấy ba đường cong đối với các giá trị khác nhau của F/YI.
1. Dĩ nhiên, nó thực ra là mô-men quán tính của một lát cắt có khối lượng trên một đơn vị diện tích bằng đơn vị.
2. Nhân tiện, cùng phương trình này cũng xuất hiện trong các tình huống vật lý khác — chẳng hạn, mặt khum tại bề mặt của một chất lỏng chứa giữa hai mặt phẳng song song — và cùng một cách giải hình học có thể được sử dụng.
3. Các nghiệm cũng có thể được biểu diễn theo một số hàm nào đó, gọi là “hàm elliptic Jacobi”, mà người khác đã tính sẵn.