Chương 9: Các định luật động lực học của Newton
Richard P. Feynman — The Feynman Lectures on Physics, Tập I, Chương 9: “Newton’s Laws of Dynamics”
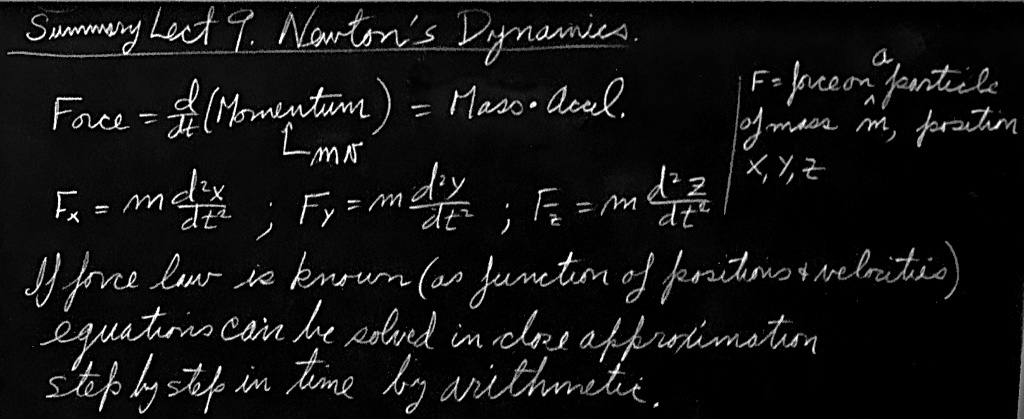
Tóm tắt: Các định luật động lực học của Newton
Lực = d/dt (Động lượng) = Khối lượng · Gia tốc | Động lượng = mv
Fx = m d2x/dt2, Fy = m d2y/dt2, Fz = m d2z/dt2
F = lực tác dụng lên một hạt có khối lượng m, vị trí (x, y, z).
Nếu định luật lực được biết (dưới dạng hàm của các vị trí và các vận tốc), các phương trình có thể được giải với xấp xỉ gần từng bước một theo thời gian bằng số học.
9–1 Động lượng và lực
Việc khám phá các định luật động lực học, hay các định luật chuyển động, là một thời khắc kịch tính trong lịch sử khoa học. Trước thời Newton, các chuyển động của những thứ như các hành tinh là một bí ẩn, nhưng sau Newton đã có sự hiểu biết đầy đủ. Ngay cả những độ lệch nhỏ so với các định luật Kepler, do các nhiễu loạn của các hành tinh, cũng có thể tính được. Các chuyển động của con lắc, của các bộ dao động có lò xo và quả nặng trong đó, và cứ như vậy, đều có thể được phân tích đầy đủ sau khi các định luật Newton được phát biểu. Chương này cũng vậy: trước chương này chúng ta không thể tính một khối lượng trên một lò xo sẽ chuyển động như thế nào; chúng ta lại càng không thể tính các nhiễu loạn trên hành tinh Thiên Vương tinh do Mộc tinh và Thổ tinh. Sau chương này chúng ta sẽ có thể tính không chỉ chuyển động của khối lượng dao động, mà còn cả các nhiễu loạn trên hành tinh Thiên Vương tinh do Mộc tinh và Thổ tinh gây ra!
Galileo đã tạo một bước tiến lớn trong sự hiểu biết về chuyển động khi ông khám phá nguyên lý quán tính: nếu một vật được để yên, không bị nhiễu loạn, nó tiếp tục chuyển động với một vận tốc hằng định theo một đường thẳng nếu nó ban đầu đang chuyển động, hoặc nó tiếp tục đứng yên nếu nó vừa đang đứng yên. Dĩ nhiên điều này không bao giờ dường như là trường hợp trong tự nhiên, bởi vì nếu chúng ta trượt một khối hộp ngang qua một cái bàn nó sẽ dừng lại, nhưng đó là vì nó không được để yên cho chính nó — nó đang cọ xát với cái bàn. Cần một trí tưởng tượng nhất định để tìm ra quy tắc đúng, và trí tưởng tượng đó đã được Galileo cung cấp.
Dĩ nhiên, điều tiếp theo cần thiết là một quy tắc để tìm ra một vật thay đổi tốc độ của nó như thế nào nếu có một thứ gì đó đang tác động lên nó. Đó là đóng góp của Newton. Newton đã viết xuống ba định luật: Định luật Thứ nhất chỉ là một sự phát biểu lại nguyên lý quán tính của Galileo vừa được mô tả. Định luật Thứ hai đưa ra một cách cụ thể để xác định vận tốc thay đổi như thế nào dưới các ảnh hưởng khác nhau gọi là các lực. Định luật Thứ ba mô tả các lực đến một mức nào đó, và chúng ta sẽ thảo luận điều đó vào một dịp khác. Ở đây chúng ta sẽ chỉ thảo luận Định luật Thứ hai, nó khẳng định rằng chuyển động của một vật bị thay đổi bởi các lực theo cách này: tốc độ thay đổi theo thời gian của một đại lượng gọi là động lượng tỉ lệ với lực. Chúng ta sẽ phát biểu điều này bằng toán học trong chốc lát, nhưng trước hết chúng ta hãy giải thích ý tưởng.
Động lượng không giống như vận tốc. Nhiều từ được sử dụng trong vật lý, và tất cả chúng đều có những ý nghĩa chính xác trong vật lý, mặc dù chúng có thể không có những ý nghĩa chính xác như vậy trong ngôn ngữ hằng ngày. Động lượng là một ví dụ, và chúng ta phải định nghĩa nó một cách chính xác. Nếu chúng ta tác dụng một cú đẩy nào đó bằng tay lên một vật nhẹ, nó di chuyển dễ dàng; nếu chúng ta đẩy cũng mạnh như vậy lên một vật khác nặng hơn nhiều theo nghĩa thông thường, thì nó di chuyển chậm chạp hơn nhiều. Thật ra, chúng ta phải đổi các từ “nhẹ” và “nặng” thành ít khối lượng hơn và nhiều khối lượng hơn, bởi vì có một sự khác biệt cần được hiểu giữa trọng lượng của một vật và quán tính của nó. (Việc làm cho nó chuyển động khó đến mức nào là một chuyện, và nó nặng bao nhiêu là một chuyện khác.) Trọng lượng và quán tính tỉ lệ với nhau, và trên bề mặt Trái Đất thường được coi là bằng nhau về số, điều gây ra một sự nhầm lẫn nào đó cho sinh viên. Trên Sao Hỏa, các trọng lượng sẽ khác nhưng lượng lực cần thiết để vượt qua quán tính sẽ như cũ.
Chúng ta dùng thuật ngữ khối lượng như một thước đo định lượng của quán tính, và chúng ta có thể đo khối lượng, chẳng hạn, bằng cách quay một vật trong một vòng tròn ở một tốc độ nào đó và đo chúng ta cần bao nhiêu lực để giữ nó trong vòng tròn. Theo cách này chúng ta tìm thấy một lượng khối lượng nào đó cho mọi vật. Bây giờ động lượng của một vật là tích của hai phần: khối lượng của nó và vận tốc của nó. Như vậy Định luật Thứ hai của Newton có thể được viết bằng toán học như thế này:
F = d/dt (mv). (9.1)
Bây giờ có vài điểm cần được xét. Khi viết xuống bất kỳ định luật nào như thế này, chúng ta sử dụng nhiều ý tưởng trực giác, hàm ý, và giả thiết lúc đầu được kết hợp một cách xấp xỉ vào “định luật” của chúng ta. Sau này chúng ta có thể phải quay lại và nghiên cứu chi tiết hơn chính xác mỗi số hạng có nghĩa là gì, nhưng nếu chúng ta cố làm điều này quá sớm chúng ta sẽ bị rối. Như vậy lúc đầu chúng ta coi vài thứ là hiển nhiên. Trước hết, rằng khối lượng của một vật là hằng định; nó không thật sự như vậy, nhưng chúng ta sẽ bắt đầu với xấp xỉ Newton rằng khối lượng là hằng định, như cũ mọi lúc, và rằng, hơn nữa, khi chúng ta đặt hai vật lại với nhau, khối lượng của chúng cộng lại. Những ý tưởng này dĩ nhiên được Newton hàm ý khi ông viết phương trình của mình, bởi vì nếu không nó sẽ vô nghĩa. Ví dụ, giả sử khối lượng biến thiên nghịch đảo với vận tốc; khi đó động lượng sẽ không bao giờ thay đổi trong bất kỳ hoàn cảnh nào, vậy định luật không có nghĩa gì trừ khi bạn biết khối lượng thay đổi theo vận tốc như thế nào. Lúc đầu chúng ta nói, nó không thay đổi.
Sau đó có một số hàm ý liên quan đến lực. Như một xấp xỉ thô chúng ta nghĩ về lực như một loại đẩy hay kéo mà chúng ta thực hiện bằng cơ bắp của mình, nhưng chúng ta có thể định nghĩa nó chính xác hơn bây giờ khi chúng ta đã có định luật chuyển động này. Điều quan trọng nhất cần nhận ra là mối quan hệ này liên quan không chỉ đến những thay đổi trong độ lớn của động lượng hay của vận tốc mà còn trong hướng của chúng. Nếu khối lượng là hằng định, thì Phương trình (9.1) cũng có thể được viết là
F = m dv/dt = ma. (9.2)
Gia tốc a là tốc độ thay đổi của vận tốc, và Định luật Thứ hai của Newton nói nhiều hơn việc tác dụng của một lực cho trước biến thiên nghịch đảo với khối lượng; nó cũng nói rằng hướng của sự thay đổi trong vận tốc và hướng của lực là như nhau. Như vậy chúng ta phải hiểu rằng một sự thay đổi trong một vận tốc, hay một gia tốc, có một ý nghĩa rộng hơn trong ngôn ngữ thông thường: Vận tốc của một vật đang chuyển động có thể thay đổi bằng việc nó tăng tốc, chậm lại (khi nó chậm lại, chúng ta nói nó tăng tốc với một gia tốc âm), hoặc thay đổi hướng chuyển động của nó. Một gia tốc vuông góc với vận tốc đã được thảo luận trong Chương 7. Ở đó chúng ta đã thấy rằng một vật chuyển động trong một vòng tròn bán kính R với một tốc độ nào đó v dọc theo vòng tròn sẽ rơi ra khỏi một đường đi thẳng một khoảng bằng ½(v2/R)t2 nếu t rất nhỏ. Như vậy công thức cho gia tốc vuông góc với chuyển động là
a = v2/R, (9.3)
và một lực vuông góc với vận tốc sẽ làm cho một vật chuyển động theo một đường cong mà bán kính cong của nó có thể được tìm bằng cách chia lực cho khối lượng để thu được gia tốc, và sau đó sử dụng (9.3).
9–2 Tốc độ và vận tốc
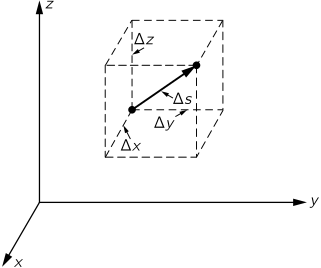
Để làm cho ngôn ngữ của chúng ta chính xác hơn, chúng ta sẽ đưa ra một định nghĩa nữa trong cách chúng ta sử dụng các từ tốc độ (speed) và vận tốc (velocity). Thông thường chúng ta nghĩ tốc độ và vận tốc là như nhau, và trong ngôn ngữ thông thường chúng là như nhau. Nhưng trong vật lý chúng ta đã tận dụng sự kiện rằng có hai từ và đã chọn sử dụng chúng để phân biệt hai ý tưởng. Chúng ta phân biệt cẩn thận vận tốc, nó có cả độ lớn và hướng, với tốc độ, mà chúng ta chọn để có nghĩa là độ lớn của vận tốc, nhưng không bao gồm hướng. Chúng ta có thể công thức hóa điều này chính xác hơn bằng cách mô tả các tọa độ x-, y-, và z- của một vật thay đổi theo thời gian như thế nào. Giả sử, chẳng hạn, rằng ở một thời điểm nào đó một vật đang chuyển động như cho thấy trong Hình 9–1. Trong một khoảng thời gian nhỏ cho trước Δt nó sẽ di chuyển một khoảng nào đó Δx theo hướng-x, Δy theo hướng-y, và Δz theo hướng-z. Tác dụng tổng cộng của ba thay đổi tọa độ này là một độ dời Δs dọc theo đường chéo của một hình hộp song song có các cạnh là Δx, Δy, và Δz. Theo vận tốc, độ dời Δx là thành phần-x của vận tốc nhân với Δt, và tương tự cho Δy và Δz:
Δx = vx Δt, Δy = vy Δt, Δz = vz Δt. (9.4)
9–3 Các thành phần của vận tốc, gia tốc, và lực
Trong Phương trình (9.4) chúng ta đã phân giải vận tốc thành các thành phần bằng cách cho biết vật đang chuyển động nhanh bao nhiêu theo hướng-x, hướng-y, và hướng-z. Vận tốc được xác định đầy đủ, cả về độ lớn lẫn hướng, nếu chúng ta cho các giá trị số của ba thành phần trực giao của nó:
vx = dx/dt, vy = dy/dt, vz = dz/dt. (9.5)
Mặt khác, tốc độ của vật là
ds/dt = |v| = √(vx2 + vy2 + vz2). (9.6)
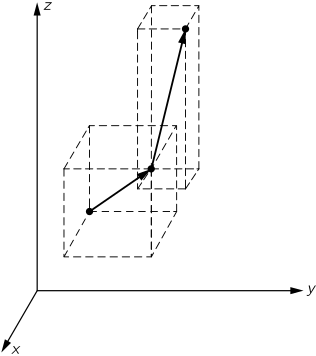
Tiếp theo, giả sử rằng, do tác dụng của một lực, vận tốc thay đổi thành một hướng khác nào đó và một độ lớn khác, như cho thấy trong Hình 9–2. Chúng ta có thể phân tích tình huống có vẻ phức tạp này khá đơn giản nếu chúng ta đánh giá các thay đổi trong các thành phần-x, -y, và -z của vận tốc. Sự thay đổi trong thành phần của vận tốc theo hướng-x trong một thời gian Δt là Δvx = ax Δt, trong đó ax là cái chúng ta gọi là thành phần-x của gia tốc. Tương tự, chúng ta thấy rằng Δvy = ay Δt và Δvz = az Δt. Theo các số hạng này, chúng ta thấy rằng Định luật Thứ hai của Newton, khi nói rằng lực cùng hướng với gia tốc, thật sự là ba định luật, theo nghĩa thành phần của lực theo hướng-x, -y, hay -z bằng khối lượng nhân với tốc độ thay đổi của thành phần tương ứng của vận tốc:
Fx = m(dvx/dt) = m(d2x/dt2) = max,
Fy = m(dvy/dt) = m(d2y/dt2) = may,
Fz = m(dvz/dt) = m(d2z/dt2) = maz. (9.7)
Đúng như vận tốc và gia tốc đã được phân giải thành các thành phần bằng cách chiếu một đoạn thẳng biểu diễn đại lượng, và hướng của nó, lên ba trục tọa độ, thì cũng vậy, theo cùng cách, một lực theo một hướng cho trước được biểu diễn bằng những thành phần nào đó theo các hướng-x, -y, và -z:
Fx = F cos (x, F),
Fy = F cos (y, F),
Fz = F cos (z, F), (9.8)
trong đó F là độ lớn của lực và (x, F) biểu diễn góc giữa trục-x và hướng của F, v.v.
Định luật Thứ hai của Newton được cho dưới dạng đầy đủ trong Phương trình (9.7). Nếu chúng ta biết các lực tác dụng lên một vật và phân giải chúng thành các thành phần-x, -y, và -z, thì chúng ta có thể tìm chuyển động của vật từ các phương trình này. Chúng ta hãy xét một ví dụ đơn giản. Giả sử không có lực nào theo các hướng-y và -z, lực duy nhất là theo hướng-x, chẳng hạn theo chiều dọc. Phương trình (9.7) cho chúng ta biết rằng sẽ có những thay đổi trong vận tốc theo hướng thẳng đứng, nhưng không có thay đổi nào theo hướng nằm ngang. Điều này đã được chứng minh bằng một thiết bị đặc biệt trong Chương 7 (xem Hình 7–3). Một vật đang rơi chuyển động theo chiều ngang mà không có bất kỳ thay đổi nào trong chuyển động ngang, trong khi nó chuyển động theo chiều dọc theo cùng cách nó sẽ chuyển động nếu chuyển động ngang bằng không. Nói cách khác, các chuyển động theo các hướng-x, -y, và -z là độc lập nếu các lực không liên kết với nhau.
9–4 Lực là gì?
Để sử dụng các định luật Newton, chúng ta phải có một công thức nào đó cho lực; những định luật này nói hãy chú ý đến các lực. Nếu một vật đang tăng tốc, một tác nhân nào đó đang hoạt động; hãy tìm nó. Chương trình của chúng ta cho tương lai của động lực học phải là tìm các định luật cho lực. Bản thân Newton đã tiếp tục đưa ra một số ví dụ. Trong trường hợp trọng lực ông đã đưa ra một công thức cụ thể cho lực. Trong trường hợp các lực khác ông đã đưa ra một phần của thông tin trong Định luật Thứ ba của mình, mà chúng ta sẽ nghiên cứu trong chương tiếp theo, liên quan đến sự bằng nhau của tác dụng và phản tác dụng.
Mở rộng ví dụ trước của chúng ta, các lực tác dụng lên các vật gần bề mặt Trái Đất là gì? Gần bề mặt Trái Đất, lực theo hướng thẳng đứng do trọng lực tỉ lệ với khối lượng của vật và gần như không phụ thuộc vào chiều cao đối với các chiều cao nhỏ so với bán kính Trái Đất R: F = GmM/R2 = mg, trong đó g = GM/R2 được gọi là gia tốc trọng trường. Như vậy định luật trọng lực cho chúng ta biết rằng trọng lượng tỉ lệ với khối lượng; lực theo hướng thẳng đứng và là khối lượng nhân với g. Một lần nữa chúng ta thấy rằng chuyển động theo hướng nằm ngang là ở vận tốc hằng định. Chuyển động thú vị là theo hướng thẳng đứng, và Định luật Thứ hai của Newton cho chúng ta biết
mg = m(d2x/dt2). (9.9)
Triệt tiêu các m, chúng ta thấy rằng gia tốc theo hướng-x là hằng định và bằng g. Điều này dĩ nhiên là định luật nổi tiếng của sự rơi tự do dưới trọng lực, nó dẫn đến các phương trình
vx = v0 + gt, x = x0 + v0t + ½gt2. (9.10)
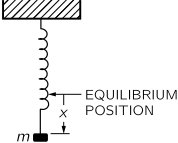
Làm một ví dụ khác, chúng ta hãy giả sử rằng chúng ta đã có thể chế tạo một thiết bị (Hình 9–3) tác dụng một lực tỉ lệ với khoảng cách và hướng ngược lại — một lò xo. Nếu chúng ta quên đi trọng lực, dĩ nhiên được cân bằng bởi độ giãn ban đầu của lò xo, và chỉ nói về các lực dư, chúng ta thấy rằng nếu chúng ta kéo khối lượng xuống, lò xo kéo lên, trong khi nếu chúng ta đẩy nó lên lò xo kéo xuống. Máy này đã được thiết kế cẩn thận sao cho lực lớn hơn, càng chúng ta kéo nó lên nhiều hơn, đúng theo tỉ lệ với độ dời khỏi điều kiện cân bằng, và lực hướng lên tương tự tỉ lệ với việc chúng ta kéo xuống bao xa. Nếu chúng ta quan sát động lực học của máy này, chúng ta thấy một chuyển động khá đẹp — lên, xuống, lên, xuống, … Câu hỏi là, các phương trình Newton có mô tả đúng chuyển động này không? Chúng ta hãy xem liệu chúng ta có thể tính chính xác nó chuyển động như thế nào với dao động tuần hoàn này, bằng cách áp dụng định luật Newton (9.7). Trong trường hợp hiện tại, phương trình là
−kx = m(dvx/dt). (9.11)
Ở đây chúng ta có một tình huống trong đó vận tốc theo hướng-x thay đổi với một tốc độ tỉ lệ với x. Sẽ không thu được gì bằng cách giữ lại nhiều hằng số, vậy chúng ta sẽ tưởng tượng hoặc thang thời gian đã thay đổi hoặc có một sự tình cờ trong các đơn vị, sao cho chúng ta tình cờ có k/m = 1. Như vậy chúng ta sẽ cố giải phương trình
dvx/dt = −x. (9.12)
Để tiến hành, chúng ta phải biết vx là gì, nhưng dĩ nhiên chúng ta biết rằng vận tốc là tốc độ thay đổi của vị trí.
9–5 Ý nghĩa của các phương trình động lực học
Bây giờ chúng ta hãy cố phân tích Phương trình (9.12) thật sự có nghĩa gì. Giả sử rằng ở một thời điểm cho trước t vật có một vận tốc nào đó vx và vị trí x. Vận tốc là gì và vị trí là gì ở một thời điểm muộn hơn một chút t + ε? Nếu chúng ta có thể trả lời câu hỏi này bài toán của chúng ta được giải quyết, bởi vì khi đó chúng ta có thể bắt đầu với điều kiện đã cho và tính nó thay đổi như thế nào trong khoảnh khắc đầu tiên, khoảnh khắc tiếp theo, khoảnh khắc tiếp theo, và cứ như vậy, và theo cách này dần dần phát triển chuyển động. Để cụ thể, chúng ta hãy giả sử rằng ở thời điểm t = 0 chúng ta được cho x = 1 và vx = 0. Tại sao vật chuyển động chút nào? Bởi vì có một lực tác dụng lên nó khi nó ở bất kỳ vị trí nào ngoại trừ x = 0. Nếu x > 0, lực đó hướng lên. Do đó vận tốc đang bằng không bắt đầu thay đổi, vì định luật chuyển động. Một khi nó bắt đầu tích lũy một vận tốc nào đó vật bắt đầu di chuyển lên, và cứ như vậy. Bây giờ ở bất kỳ thời điểm t nào, nếu ε rất nhỏ, chúng ta có thể biểu diễn vị trí ở thời điểm t + ε theo vị trí ở thời điểm t và vận tốc ở thời điểm t với một xấp xỉ rất tốt dưới dạng
x(t + ε) = x(t) + ε vx(t). (9.13)
ε càng nhỏ, biểu thức này càng chính xác, nhưng nó vẫn chính xác hữu ích ngay cả khi ε không nhỏ đến mức biến mất. Bây giờ còn vận tốc thì sao? Để thu được vận tốc muộn hơn, vận tốc ở thời điểm t + ε, chúng ta cần biết vận tốc thay đổi như thế nào, tức gia tốc. Và chúng ta sẽ tìm gia tốc như thế nào? Đó là nơi định luật động lực học xuất hiện. Định luật động lực học cho chúng ta biết gia tốc là gì. Nó nói gia tốc là −x.
vx(t + ε) = vx(t) + ε ax(t) = vx(t) − ε x(t). (9.14), (9.15)
Phương trình (9.14) chỉ là động học; nó nói rằng một vận tốc thay đổi vì sự hiện diện của gia tốc. Nhưng Phương trình (9.15) là động lực học, bởi vì nó liên hệ gia tốc với lực; nó nói rằng ở thời điểm cụ thể này đối với bài toán cụ thể này, bạn có thể thay gia tốc bằng −x(t). Do đó, nếu chúng ta biết cả x và v ở một thời điểm cho trước, chúng ta biết gia tốc, nó cho chúng ta biết vận tốc mới, và chúng ta biết vị trí mới — đây là cách bộ máy hoạt động. Vận tốc thay đổi một chút vì lực, và vị trí thay đổi một chút vì vận tốc.
9–6 Nghiệm số của các phương trình
Bây giờ chúng ta hãy thật sự giải bài toán. Giả sử rằng chúng ta lấy ε = 0,100 giây. Sau khi chúng ta làm mọi việc nếu chúng ta thấy rằng điều này không đủ nhỏ chúng ta có thể phải quay lại và làm lại với ε = 0,010 giây. Bắt đầu với giá trị ban đầu x(0) = 1,00 của chúng ta, x(0,1) là gì? Nó là vị trí cũ x(0) cộng với vận tốc (đang bằng không) nhân với 0,10 giây. Như vậy x(0,1) vẫn là 1,00 bởi vì nó chưa bắt đầu di chuyển. Nhưng vận tốc mới ở 0,10 giây sẽ là vận tốc cũ v(0) = 0 cộng với ε nhân với gia tốc. Gia tốc là −x(0) = −1,00. Như vậy
v(0,1) = 0,00 − 0,10 × 1,00 = −0,10.
Bây giờ ở 0,20 giây
x(0,2) = x(0,1) + ε v(0,1) = 1,00 − 0,10 × 0,10 = 0,99
và
v(0,2) = v(0,1) + ε a(0,1) = −0,10 − 0,10 × 1,00 = −0,20.
Và cứ như vậy, và cứ như vậy, và cứ như vậy, chúng ta có thể tính phần còn lại của chuyển động, và đó đúng là điều chúng ta sẽ làm. Tuy nhiên, cho các mục đích thực tế có một số mẹo nhỏ mà nhờ đó chúng ta có thể tăng độ chính xác. Nếu chúng ta tiếp tục phép tính này như chúng ta đã bắt đầu, chúng ta sẽ thấy chuyển động chỉ khá thô bởi vì ε = 0,100 giây khá thô, và chúng ta sẽ phải đi đến một khoảng rất nhỏ, chẳng hạn ε = 0,01. Khi đó để đi qua một khoảng thời gian tổng hợp lý sẽ mất rất nhiều chu trình tính toán. Vậy chúng ta sẽ tổ chức công việc theo một cách sẽ tăng độ chính xác của các phép tính của chúng ta, sử dụng cùng khoảng thô ε = 0,10 giây. Điều này có thể được thực hiện nếu chúng ta thực hiện một cải tiến tinh tế trong kỹ thuật phân tích.
Hãy lưu ý rằng vị trí mới là vị trí cũ cộng với khoảng thời gian ε nhân với vận tốc. Nhưng vận tốc khi nào? Vận tốc ở đầu khoảng thời gian là một vận tốc và vận tốc ở cuối khoảng thời gian là một vận tốc khác. Cải tiến của chúng ta là sử dụng vận tốc ở giữa chừng. Nếu chúng ta biết tốc độ bây giờ, nhưng tốc độ đang thay đổi, thì chúng ta sẽ không thu được đáp án đúng bằng cách đi ở cùng tốc độ như bây giờ. Chúng ta nên sử dụng một tốc độ nào đó giữa tốc độ “bây giờ” và tốc độ “khi đó” ở cuối khoảng. Những cân nhắc tương tự cũng áp dụng cho vận tốc: để tính các thay đổi của vận tốc, chúng ta nên sử dụng gia tốc ở giữa hai thời điểm mà vận tốc sẽ được tìm. Như vậy các phương trình mà chúng ta thật sự sẽ sử dụng sẽ là một thứ gì đó như thế này: vị trí muộn hơn bằng vị trí trước cộng với ε nhân với vận tốc ở thời điểm ở giữa khoảng. Tương tự, vận tốc ở điểm giữa này là vận tốc ở một thời điểm ε trước đó (nằm ở giữa khoảng trước) cộng với ε nhân với gia tốc ở thời điểm t. Tức là, chúng ta sử dụng các phương trình
x(t + ε) = x(t) + ε v(t + ε/2),
v(t + ε/2) = v(t − ε/2) + ε a(t),
a(t) = −x(t). (9.16)
Chỉ còn một vấn đề nhỏ: v(ε/2) là gì? Lúc bắt đầu, chúng ta được cho v(0), không phải v(−ε/2). Để bắt đầu phép tính của chúng ta, chúng ta sẽ sử dụng một phương trình đặc biệt, cụ thể, v(ε/2) = v(0) + (ε/2)a(0).
| t | x | vx | ax |
|---|---|---|---|
| 0,0 | 1,000 | 0,000 | −1,000 |
| 0,05 | −0,050 | ||
| 0,1 | 0,995 | −0,995 | |
| 0,15 | −0,150 | ||
| 0,2 | 0,980 | −0,980 | |
| 0,25 | −0,248 | ||
| 0,3 | 0,955 | −0,955 | |
| 0,35 | −0,343 | ||
| 0,4 | 0,921 | −0,921 | |
| 0,45 | −0,435 | ||
| 0,5 | 0,877 | −0,877 | |
| 0,55 | −0,523 | ||
| 0,6 | 0,825 | −0,825 | |
| 0,65 | −0,605 | ||
| 0,7 | 0,764 | −0,764 | |
| 0,75 | −0,682 | ||
| 0,8 | 0,696 | −0,696 | |
| 0,85 | −0,751 | ||
| 0,9 | 0,621 | −0,621 | |
| 0,95 | −0,814 | ||
| 1,0 | 0,540 | −0,540 | |
| 1,05 | −0,868 | ||
| 1,1 | 0,453 | −0,453 | |
| 1,15 | −0,913 | ||
| 1,2 | 0,362 | −0,362 | |
| 1,25 | −0,949 | ||
| 1,3 | 0,267 | −0,267 | |
| 1,35 | −0,976 | ||
| 1,4 | 0,169 | −0,169 | |
| 1,45 | −0,993 | ||
| 1,5 | 0,070 | −0,070 | |
| 1,55 | −1,000 | ||
| 1,6 | −0,030 | +0,030 |
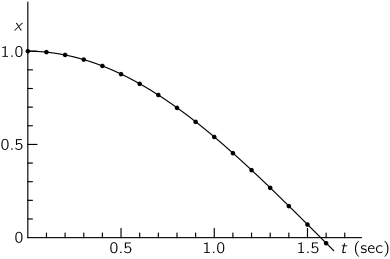
Bây giờ chúng ta đã sẵn sàng thực hiện phép tính của mình. Để tiện lợi, chúng ta có thể sắp xếp công việc dưới dạng một bảng, với các cột cho thời gian, vị trí, vận tốc, và gia tốc, và các dòng ở giữa cho vận tốc, như cho thấy trong Bảng 9–1. Một bảng như vậy, dĩ nhiên, chỉ là một cách thuận tiện để biểu diễn các giá trị số thu được từ tập hợp các phương trình (9.16), và thật ra bản thân các phương trình không bao giờ cần được viết ra. Chúng ta chỉ điền vào các ô khác nhau trong bảng từng ô một. Bảng này bây giờ cho chúng ta một ý tưởng rất tốt về chuyển động: nó bắt đầu từ đứng yên, trước hết nhặt lấy một ít vận tốc hướng lên (âm) và nó mất một phần khoảng cách của nó. Gia tốc khi đó nhỏ hơn một chút nhưng nó vẫn đang tăng tốc độ. Nhưng khi nó tiếp tục nó tăng tốc độ ngày càng chậm hơn, cho đến khi nó đi qua x = 0 ở khoảng t = 1,50 giây chúng ta có thể dự đoán một cách tin tưởng rằng nó sẽ tiếp tục đi, nhưng bây giờ nó sẽ ở phía bên kia; vị trí x sẽ trở nên âm, gia tốc do đó dương. Như vậy tốc độ giảm xuống. Thật thú vị khi so sánh những số này với hàm x = cos t, điều được thực hiện trong Hình 9–4. Sự phù hợp nằm trong độ chính xác ba chữ số có nghĩa của phép tính của chúng ta! Chúng ta sẽ thấy sau này rằng x = cos t là nghiệm toán học chính xác của phương trình chuyển động của chúng ta, nhưng đó là một minh họa ấn tượng về sức mạnh của phép phân tích số rằng một phép tính dễ dàng như vậy lại cho những kết quả chính xác đến thế.
9–7 Chuyển động hành tinh
Phép phân tích ở trên rất đẹp cho chuyển động của một lò xo dao động, nhưng chúng ta có thể phân tích chuyển động của một hành tinh quanh mặt trời không? Chúng ta hãy xem liệu chúng ta có thể đi đến một xấp xỉ của một elip cho quỹ đạo không. Chúng ta sẽ giả sử rằng mặt trời nặng vô hạn, theo nghĩa chúng ta sẽ không bao gồm chuyển động của nó. Giả sử một hành tinh bắt đầu ở một nơi nào đó và đang chuyển động với một vận tốc nào đó; nó đi quanh mặt trời theo một đường cong nào đó, và chúng ta sẽ cố phân tích, bằng các định luật chuyển động của Newton và định luật hấp dẫn của ông, đường cong đó là gì. Bằng cách nào? Ở một thời điểm cho trước nó ở một vị trí nào đó trong không gian. Nếu khoảng cách xuyên tâm từ mặt trời đến vị trí này được gọi là r, thì chúng ta biết rằng có một lực hướng vào trong mà, theo định luật hấp dẫn, bằng một hằng số nhân với tích của khối lượng mặt trời và khối lượng hành tinh chia cho bình phương của khoảng cách. Để phân tích điều này xa hơn chúng ta phải tìm ra gia tốc nào sẽ được tạo ra bởi lực này. Chúng ta sẽ cần các thành phần của gia tốc dọc theo hai hướng, mà chúng ta gọi là x và y. Như vậy nếu chúng ta xác định vị trí của hành tinh ở một thời điểm cho trước bằng cách cho x và y (chúng ta sẽ giả sử rằng z luôn bằng không bởi vì không có lực nào theo hướng-z và, nếu không có vận tốc ban đầu vz, sẽ không có gì làm cho z khác không), lực hướng dọc theo đường thẳng nối hành tinh với mặt trời, như cho thấy trong Hình 9–5.
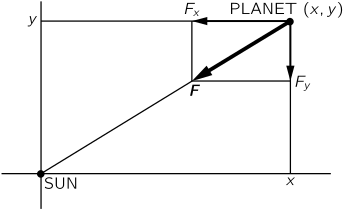
Từ hình này chúng ta thấy rằng thành phần nằm ngang của lực liên quan đến lực đầy đủ theo cùng cách mà khoảng cách nằm ngang x liên quan đến cạnh huyền đầy đủ r, bởi vì hai tam giác là đồng dạng. Ngoài ra, nếu x dương, Fx âm. Tức là, Fx/|F| = −x/r, hay Fx = −|F|x/r = −GMmx/r3. Bây giờ chúng ta sử dụng định luật động lực học để thấy rằng thành phần lực này bằng khối lượng của hành tinh nhân với tốc độ thay đổi của vận tốc của nó theo hướng-x. Như vậy chúng ta tìm thấy các định luật sau:
m(dvx/dt) = −GMmx/r3,
m(dvy/dt) = −GMmy/r3,
r = √(x2 + y2). (9.17)
Đây, vậy, là tập hợp các phương trình chúng ta phải giải. Một lần nữa, để đơn giản hóa công việc số, chúng ta sẽ giả sử rằng đơn vị thời gian, hay khối lượng của mặt trời, đã được điều chỉnh như vậy (hoặc may mắn ở phía chúng ta) sao cho GM ≡ 1. Đối với ví dụ cụ thể của chúng ta, chúng ta sẽ giả sử rằng vị trí ban đầu của hành tinh là ở x = 0,500 và y = 0,000, và rằng vận tốc hoàn toàn theo hướng-y lúc bắt đầu, và có độ lớn 1,630. Bây giờ chúng ta thực hiện phép tính như thế nào? Chúng ta lại lập một bảng với các cột cho thời gian, vị trí-x, vận tốc-x vx, và gia tốc-x ax; sau đó, ngăn cách bởi một đường đôi, ba cột cho vị trí, vận tốc, và gia tốc theo hướng-y. Để thu được các gia tốc chúng ta sẽ cần Phương trình (9.17); nó cho chúng ta biết rằng gia tốc theo hướng-x là −x/r3, và gia tốc theo hướng-y là −y/r3, và rằng r là căn bậc hai của x2 + y2. Như vậy, cho x và y, chúng ta phải thực hiện một ít tính toán ở bên, lấy căn bậc hai của tổng của các bình phương để tìm r và sau đó, để sẵn sàng tính hai gia tốc, cũng hữu ích khi đánh giá 1/r3. Công việc này có thể được thực hiện khá dễ dàng bằng cách sử dụng một bảng các bình phương, lập phương, và nghịch đảo: khi đó chúng ta chỉ cần nhân x với 1/r3, điều chúng ta thực hiện trên một thước tính.
Phép tính của chúng ta như vậy tiến hành theo các bước sau, sử dụng các khoảng thời gian ε = 0,100: Các giá trị ban đầu ở t = 0:
x(0) = 0,500, y(0) = 0,000
vx(0) = 0,000, vy(0) = +1,630
Từ những giá trị này chúng ta tìm:
r(0) = 0,500, 1/r3(0) = 8,000
ax(0) = −4,000, ay(0) = 0,000
Như vậy chúng ta có thể tính các vận tốc vx(0,05) và vy(0,05):
vx(0,05) = 0,000 − 4,000 × 0,050 = −0,200;
vy(0,05) = 1,630 + 0,000 × 0,050 = 1,630.
Bây giờ các phép tính chính của chúng ta bắt đầu:
x(0,1) = 0,500 − 0,20 × 0,1 = 0,480
y(0,1) = 0,0 + 1,63 × 0,1 = 0,163
r(0,1) = √(0,4802 + 0,1632) = 0,507
1/r3(0,1) = 7,677
ax(0,1) = −0,480 × 7,677 = −3,685
ay(0,1) = −0,163 × 7,677 = −1,250
vx(0,15) = −0,200 − 3,685 × 0,1 = −0,568
vy(0,15) = 1,630 − 1,250 × 0,1 = 1,505
x(0,2) = 0,480 − 0,568 × 0,1 = 0,423
y(0,2) = 0,163 + 1,505 × 0,1 = 0,313
v.v.
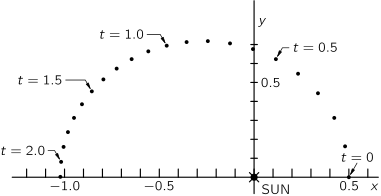
Theo cách này chúng ta thu được các giá trị cho trong Bảng 9–2, và trong khoảng 20 bước chúng ta đã đuổi theo hành tinh đi nửa vòng quanh mặt trời! Trong Hình 9–6 các tọa độ-x và -y cho trong Bảng 9–2 được vẽ lên. Các chấm biểu diễn các vị trí ở dãy các thời điểm cách nhau một phần mười của một đơn vị; chúng ta thấy rằng lúc bắt đầu hành tinh di chuyển nhanh và ở cuối nó di chuyển chậm, và như vậy hình dạng của đường cong được xác định. Như vậy chúng ta thấy rằng chúng ta thật sự biết cách tính chuyển động của các hành tinh!
| t | x | vx | ax | y | vy | ay | r | 1/r3 |
|---|---|---|---|---|---|---|---|---|
| 0,0 | 0,500 | −4,000 | 0,000 | 0,000 | 0,500 | 8,000 | ||
| −0,200 | 1,630 | |||||||
| 0,1 | 0,480 | −3,685 | 0,163 | −1,251 | 0,507 | 7,677 | ||
| −0,568 | 1,505 | |||||||
| 0,2 | 0,423 | −2,897 | 0,313 | −2,146 | 0,527 | 6,847 | ||
| −0,858 | 1,290 | |||||||
| 0,3 | 0,337 | −1,958 | 0,443 | −2,569 | 0,556 | 5,805 | ||
| −1,054 | 1,033 | |||||||
| 0,4 | 0,232 | −1,112 | 0,546 | −2,617 | 0,593 | 4,794 | ||
| −1,165 | 0,772 | |||||||
| 0,5 | 0,115 | −0,454 | 0,623 | −2,449 | 0,634 | 3,931 | ||
| −1,211 | 0,527 | |||||||
| 0,6 | −0,006 | +0,018 | 0,676 | −2,190 | 0,676 | 3,241 | ||
| −1,209 | 0,308 | |||||||
| 0,7 | −0,127 | +0,342 | 0,706 | −1,911 | 0,718 | 2,705 | ||
| −1,175 | 0,117 | |||||||
| 0,8 | −0,244 | +0,559 | 0,718 | −1,646 | 0,758 | 2,292 | ||
| −1,119 | −0,048 | |||||||
| 0,9 | −0,356 | +0,702 | 0,713 | −1,408 | 0,797 | 1,974 | ||
| −1,048 | −0,189 | |||||||
| 1,0 | −0,461 | +0,796 | 0,694 | −1,200 | 0,833 | 1,728 | ||
| −0,969 | −0,309 | |||||||
| 1,1 | −0,558 | +0,856 | 0,664 | −1,019 | 0,867 | 1,536 | ||
| −0,883 | −0,411 | |||||||
| 1,2 | −0,646 | +0,895 | 0,623 | −0,862 | 0,897 | 1,385 | ||
| −0,794 | −0,497 | |||||||
| 1,3 | −0,725 | +0,919 | 0,573 | −0,726 | 0,924 | 1,267 | ||
| −0,702 | −0,569 | |||||||
| 1,4 | −0,795 | +0,933 | 0,516 | −0,605 | 0,948 | 1,174 | ||
| −0,608 | −0,630 | |||||||
| 1,5 | −0,856 | +0,942 | 0,453 | −0,498 | 0,969 | 1,100 | ||
| −0,514 | −0,680 | |||||||
| 1,6 | −0,908 | +0,947 | 0,385 | −0,402 | 0,986 | 1,043 | ||
| −0,420 | −0,720 | |||||||
| 1,7 | −0,950 | +0,950 | 0,313 | −0,313 | 1,000 | 1,000 | ||
| −0,325 | −0,751 | |||||||
| 1,8 | −0,982 | +0,952 | 0,238 | −0,230 | 1,010 | 0,969 | ||
| −0,229 | −0,774 | |||||||
| 1,9 | −1,005 | +0,953 | 0,160 | −0,152 | 1,018 | 0,949 | ||
| −0,134 | −0,790 | |||||||
| 2,0 | −1,018 | +0,955 | 0,081 | −0,076 | 1,022 | 0,938 | ||
| −0,038 | −0,797 | |||||||
| 2,1 | −1,022 | +0,957 | 0,002 | −0,002 | 1,022 | 0,936 | ||
| +0,057 | −0,797 | |||||||
| 2,2 | −1,017 | +0,959 | −0,078 | +0,074 | 1,020 | 0,944 |
Ghi chú cuối Bảng 9–2 (trang gốc): Cắt trục-x ở 2,101 giây, ∴ chu kỳ = 4,20 giây. vx = 0 ở 2,086 giây. Cắt x ở −1,022, ∴ bán trục lớn = (1,022 + 0,500)/2 = 0,761. vy = −0,797. Thời gian dự đoán π(0,761)3/2 = π(0,663) = 2,082.
Bây giờ chúng ta hãy xem chúng ta có thể tính chuyển động của Hải Vương tinh, Mộc tinh, Thiên Vương tinh, hay bất kỳ hành tinh nào khác như thế nào. Nếu chúng ta có rất nhiều hành tinh, và để mặt trời cũng chuyển động, chúng ta có thể làm điều tương tự không? Dĩ nhiên chúng ta có thể. Chúng ta tính lực tác dụng lên một hành tinh cụ thể, chúng ta hãy nói hành tinh số i, nó có một vị trí xi, yi, zi (i = 1 có thể biểu diễn mặt trời, i = 2 Thủy tinh, i = 3 Kim tinh, và cứ như vậy). Chúng ta phải biết các vị trí của mọi hành tinh. Lực tác dụng lên một hành tinh là do mọi vật thể khác được đặt, chúng ta hãy nói, ở các vị trí xj, yj, zj. Do đó các phương trình là
mi dvix/dt = Σj −Gmimj(xi − xj)/rij3,
mi dviy/dt = Σj −Gmimj(yi − yj)/rij3,
mi dviz/dt = Σj −Gmimj(zi − zj)/rij3. (9.18)
Hơn nữa, chúng ta định nghĩa rij là khoảng cách giữa hai hành tinh i và j; nó bằng
rij = √[(xi − xj)2 + (yi − yj)2 + (zi − zj)2]. (9.19)
Ngoài ra, Σ có nghĩa là một tổng trên mọi giá trị của j — mọi vật thể khác — ngoại trừ, dĩ nhiên, j = i. Như vậy tất cả những gì chúng ta phải làm là tạo thêm nhiều cột, rất nhiều cột nữa. Chúng ta cần chín cột cho các chuyển động của Mộc tinh, chín cột cho các chuyển động của Thổ tinh, và cứ như vậy. Sau đó khi chúng ta có mọi vị trí và vận tốc ban đầu chúng ta có thể tính mọi gia tốc từ Phương trình (9.18) bằng cách trước hết tính mọi khoảng cách, sử dụng Phương trình (9.19). Nó sẽ mất bao lâu để làm điều đó? Nếu bạn làm nó ở nhà, nó sẽ mất một thời gian rất dài! Nhưng trong thời hiện đại chúng ta có những máy thực hiện số học rất nhanh; một máy tính rất tốt có thể mất 1 micro giây, tức là, một phần triệu của một giây, để thực hiện một phép cộng. Để thực hiện một phép nhân mất lâu hơn, chẳng hạn 10 micro giây. Có thể trong một chu trình tính toán, tùy thuộc vào bài toán, chúng ta có thể có 30 phép nhân, hay một thứ gì đó như vậy, vậy một chu trình sẽ mất 300 micro giây. Điều đó có nghĩa là chúng ta có thể thực hiện 3000 chu trình tính toán mỗi giây. Để thu được một độ chính xác, chẳng hạn, một phần trong một tỷ, chúng ta sẽ cần 4 × 10⁵ chu trình để tương ứng với một vòng quay của một hành tinh quanh mặt trời. Điều đó tương ứng với một thời gian tính toán 130 giây hay khoảng hai phút. Như vậy chỉ mất hai phút để đi theo Mộc tinh quanh mặt trời, với mọi nhiễu loạn của mọi hành tinh đúng đến một phần trong một tỷ, bằng phương pháp này! (Hóa ra sai số biến thiên gần như bình phương của khoảng ε. Nếu chúng ta làm khoảng nhỏ hơn một nghìn lần, nó chính xác hơn một triệu lần. Vậy, chúng ta hãy làm khoảng nhỏ hơn 10.000 lần.)
Vậy, như chúng ta đã nói, chúng ta bắt đầu chương này mà không biết cách tính ngay cả chuyển động của một khối lượng trên một lò xo. Bây giờ, được trang bị sức mạnh to lớn của các định luật Newton, chúng ta không chỉ có thể tính những chuyển động đơn giản như vậy mà còn, chỉ cho một máy để xử lý số học, ngay cả những chuyển động cực kỳ phức tạp của các hành tinh, đến bất kỳ mức độ chính xác nào chúng ta muốn!