Chương 18: Quay trong hai chiều
Richard P. Feynman — The Feynman Lectures on Physics, Tập I, Chương 18: “Rotation in Two Dimensions”
18–1 Khối tâm
Trong các chương trước, chúng ta đã nghiên cứu cơ học của các điểm, hay các hạt nhỏ mà cấu trúc bên trong của chúng không khiến chúng ta bận tâm. Trong vài chương tiếp theo, chúng ta sẽ nghiên cứu việc áp dụng các định luật Newton cho những vật phức tạp hơn. Khi thế giới trở nên phức tạp hơn, nó cũng trở nên thú vị hơn, và chúng ta sẽ thấy rằng các hiện tượng gắn với cơ học của một vật phức tạp hơn một điểm đơn thuần thật sự khá ấn tượng. Dĩ nhiên các hiện tượng này không chứa gì ngoài các tổ hợp của các định luật Newton, nhưng đôi khi thật khó tin rằng chỉ có F = ma đang hoạt động.
Các vật phức tạp hơn mà chúng ta xử lý có thể thuộc nhiều loại: nước đang chảy, các thiên hà đang xoáy, và cứ thế. Vật “phức tạp” đơn giản nhất để phân tích, ở bước đầu, là cái chúng ta gọi là một vật rắn, một vật thể rắn quay trong khi nó chuyển động loanh quanh. Tuy nhiên, ngay cả một vật đơn giản như vậy cũng có thể có một chuyển động hết sức phức tạp, và vì vậy trước hết chúng ta sẽ xét các khía cạnh đơn giản nhất của chuyển động như vậy, trong đó một vật có kích thước quay quanh một trục cố định. Một điểm cho trước trên một vật như vậy khi đó chuyển động trong một mặt phẳng vuông góc với trục này. Sự quay như vậy của một vật quanh một trục cố định được gọi là quay phẳng hay quay trong hai chiều. Sau này chúng ta sẽ tổng quát hóa các kết quả lên ba chiều, nhưng khi làm vậy chúng ta sẽ thấy rằng, không giống trường hợp cơ học hạt thông thường, các phép quay rất tinh tế và khó hiểu trừ khi trước hết chúng ta có một nền tảng vững chắc trong hai chiều.
Định lý thú vị đầu tiên về chuyển động của các vật phức tạp có thể được quan sát đang hoạt động nếu chúng ta ném lên không trung một vật làm bằng nhiều khối và nan, được giữ với nhau bằng dây. Dĩ nhiên chúng ta biết nó đi theo một parabol, bởi vì chúng ta đã nghiên cứu điều đó cho một hạt. Nhưng bây giờ vật của chúng ta không phải là một hạt; nó lắc lư và nó rung rinh, và cứ thế. Dù vậy nó vẫn đi theo một parabol; người ta có thể nhìn thấy điều đó. Cái gì đi theo parabol? Chắc chắn không phải điểm ở góc của khối, bởi vì điểm đó đang rung rinh loanh quanh; cũng không phải đầu của thanh gỗ, hay giữa của thanh gỗ, hay giữa của khối. Nhưng một cái gì đó đi theo parabol, có một “trung tâm” hiệu dụng chuyển động theo parabol. Vậy định lý đầu tiên của chúng ta về các vật phức tạp là chứng minh rằng có một vị trí trung bình có thể định nghĩa được về mặt toán học, nhưng không nhất thiết là một điểm của chính vật chất, mà đi theo parabol. Điều này được gọi là định lý về khối tâm, và chứng minh của nó như sau.
Chúng ta có thể coi bất kỳ vật nào cũng được làm bằng rất nhiều hạt nhỏ, các nguyên tử, với nhiều lực khác nhau giữa chúng. Đặt i là một chỉ số xác định một trong các hạt. (Có hàng triệu hạt, vậy i đi tới 1023, hay gì đó tương tự.) Khi đó lực trên hạt thứ i là, dĩ nhiên, khối lượng nhân với gia tốc của hạt đó:
Fi = mi(d2ri/dt2). (18.1)
Trong vài chương tiếp theo, các vật chuyển động của chúng ta sẽ là những vật mà mọi bộ phận đều chuyển động với tốc độ chậm hơn rất nhiều so với tốc độ ánh sáng, và chúng ta sẽ dùng phép gần đúng phi tương đối tính cho mọi đại lượng. Trong những hoàn cảnh này khối lượng là hằng số, vậy
Fi = d2(miri)/dt2. (18.2)
Nếu bây giờ chúng ta cộng lực trên mọi hạt, tức là, nếu chúng ta lấy tổng của mọi Fi cho mọi chỉ số khác nhau, chúng ta thu được tổng lực, F. Ở vế bên kia của phương trình, chúng ta thu được cùng một thứ như thể chúng ta đã cộng trước khi lấy đạo hàm:
∑i Fi = F = d2(∑i miri)/dt2. (18.3)
Vậy tổng lực là đạo hàm cấp hai của các khối lượng nhân với vị trí của chúng, cộng lại với nhau.
Bây giờ tổng lực trên mọi hạt cũng chính là ngoại lực. Vì sao? Mặc dù có đủ loại lực trên các hạt do dây, các sự rung rinh, các sự kéo và đẩy, và các lực nguyên tử, và ai mà biết được gì nữa, và chúng ta phải cộng tất cả chúng lại với nhau, chúng ta được cứu bởi Định luật Ba của Newton. Giữa bất kỳ hai hạt nào, tác dụng và phản tác dụng đều bằng nhau, vậy khi chúng ta cộng mọi phương trình lại với nhau, nếu bất kỳ hai hạt nào có lực giữa chúng thì nó triệt tiêu trong tổng; do đó kết quả thuần chỉ là những lực phát sinh từ các hạt khác không được bao gồm trong bất kỳ vật nào mà chúng ta quyết định lấy tổng trên đó. Vậy nếu phương trình (18.3) là tổng trên một số hạt nào đó, mà cùng nhau được gọi là “vật”, thì ngoại lực trên toàn bộ vật bằng tổng của mọi lực trên mọi hạt cấu thành của nó.
Bây giờ sẽ thật tuyệt nếu chúng ta có thể viết phương trình (18.3) thành tổng khối lượng nhân với một gia tốc nào đó. Chúng ta có thể. Đặt M là tổng của mọi khối lượng, tức là tổng khối lượng. Khi đó nếu chúng ta định nghĩa một vectơ nào đó R là
R = ∑i miri/M, (18.4)
thì phương trình (18.3) sẽ đơn giản là
F = d2(MR)/dt2 = M(d2R/dt2), (18.5)
vì M là một hằng số. Như vậy chúng ta thấy rằng ngoại lực bằng tổng khối lượng nhân với gia tốc của một điểm tưởng tượng mà vị trí của nó là R. Điểm này được gọi là khối tâm của vật. Nó là một điểm ở đâu đó ở “giữa” của vật, một kiểu trung bình của r trong đó các ri khác nhau có trọng số hay tầm quan trọng tỉ lệ với các khối lượng.
Chúng ta sẽ thảo luận định lý quan trọng này chi tiết hơn trong một chương sau, và vì vậy chúng ta sẽ giới hạn các nhận xét của mình ở hai điểm: Thứ nhất, nếu các ngoại lực bằng không, nếu vật đang trôi nổi trong không gian trống rỗng, nó có thể xoáy, và rung rinh, và vặn vẹo, và làm đủ mọi thứ. Nhưng khối tâm, vị trí được phát minh nhân tạo, được tính ra này, ở đâu đó ở giữa, sẽ chuyển động với một vận tốc không đổi. Đặc biệt, nếu ban đầu nó đứng yên, nó sẽ tiếp tục đứng yên. Vậy nếu chúng ta có một cái hộp nào đó, có lẽ là một con tàu không gian, với người ở bên trong, và chúng ta tính vị trí của khối tâm và thấy nó đang đứng yên, thì khối tâm sẽ tiếp tục đứng yên nếu không có ngoại lực nào tác dụng lên hộp. Dĩ nhiên, con tàu không gian có thể di chuyển một chút trong không gian, nhưng đó là vì mọi người đang đi qua đi lại bên trong; khi một người đi về phía trước, con tàu đi về phía sau sao cho giữ vị trí trung bình của mọi khối lượng ở đúng cùng một chỗ.
Vậy đẩy bằng tên lửa là hoàn toàn không thể vì người ta không thể di chuyển khối tâm sao? Không; nhưng dĩ nhiên chúng ta thấy rằng để đẩy phần thú vị của tên lửa, một phần không thú vị phải bị ném đi. Nói cách khác, nếu chúng ta bắt đầu với một tên lửa có vận tốc bằng không và chúng ta phun một ít khí ra đầu sau, thì khối khí nhỏ này đi một đường trong khi con tàu tên lửa đi đường kia, nhưng khối tâm vẫn đúng ở nơi nó đã ở trước đó. Vậy chúng ta đơn giản là di chuyển phần mà chúng ta quan tâm chống lại phần mà chúng ta không quan tâm.
Điểm thứ hai về khối tâm, là lý do chúng ta đưa nó vào cuộc thảo luận của mình lúc này, là rằng nó có thể được xử lý tách biệt khỏi các chuyển động “nội bộ” của một vật, và do đó có thể được bỏ qua trong cuộc thảo luận của chúng ta về sự quay.
18–2 Sự quay của một vật rắn
Bây giờ hãy thảo luận về các phép quay. Dĩ nhiên một vật thông thường không đơn giản chỉ quay, nó lắc lư, rung và uốn cong, vậy để đơn giản hóa vấn đề chúng ta sẽ thảo luận chuyển động của một vật lý tưởng không tồn tại mà chúng ta gọi là một vật rắn. Điều này có nghĩa là một vật trong đó các lực giữa các nguyên tử mạnh đến mức, và có tính chất đến mức, các lực nhỏ cần để di chuyển nó không làm nó uốn cong. Hình dạng của nó giữ nguyên về cơ bản khi nó chuyển động loanh quanh. Nếu chúng ta muốn nghiên cứu chuyển động của một vật như vậy, và đồng ý bỏ qua chuyển động của khối tâm của nó, thì chỉ còn một việc duy nhất còn lại cho nó làm, và đó là quay. Chúng ta phải mô tả điều đó. Bằng cách nào? Giả sử có một đường thẳng nào đó trong vật giữ nguyên vị trí (có lẽ nó bao gồm khối tâm và có lẽ không), và vật đang quay quanh đường thẳng cụ thể này như một trục. Chúng ta định nghĩa sự quay như thế nào? Điều đó đủ dễ, vì nếu chúng ta đánh dấu một điểm ở đâu đó trên vật, bất cứ đâu trừ trên trục, chúng ta luôn luôn có thể nói chính xác vật đang ở đâu, nếu chúng ta chỉ biết điểm này đã đi tới đâu. Thứ duy nhất cần để mô tả vị trí của điểm đó là một góc. Vậy sự quay bao gồm một nghiên cứu về các biến thiên của góc theo thời gian.
Để nghiên cứu sự quay, chúng ta quan sát góc mà một vật đã quay qua. Dĩ nhiên, chúng ta không nhắc đến bất kỳ góc cụ thể nào bên trong chính vật; không phải là chúng ta vẽ một góc nào đó trên vật. Chúng ta đang nói về sự thay đổi góc của vị trí của toàn bộ vật, từ thời điểm này sang thời điểm khác.
Trước hết, hãy nghiên cứu động học của các phép quay. Góc sẽ thay đổi theo thời gian, và đúng như chúng ta đã nói về vị trí và vận tốc trong một chiều, chúng ta có thể nói về vị trí góc và vận tốc góc trong phép quay phẳng. Trên thực tế, có một mối quan hệ rất thú vị giữa quay trong hai chiều và dịch chuyển một chiều, trong đó hầu như mọi đại lượng đều có tương ứng của nó. Trước hết, chúng ta có góc θ xác định vật đã đi vòng quanh bao xa; điều này thay thế khoảng cách s, đại lượng xác định nó đã đi dọc theo bao xa. Theo cùng một cách, chúng ta có một vận tốc quay, ω = dθ/dt, cho chúng ta biết góc thay đổi bao nhiêu trong một giây, đúng như v = ds/dt mô tả một vật chuyển động nhanh như thế nào, hay nó di chuyển bao xa trong một giây. Nếu góc được đo bằng radian, thì vận tốc góc ω sẽ là bao nhiêu đó radian trên giây. Vận tốc góc càng lớn, vật quay càng nhanh, góc thay đổi càng nhanh. Chúng ta có thể tiếp tục: chúng ta có thể lấy đạo hàm của vận tốc góc theo thời gian, và chúng ta có thể gọi α = dω/dt = d2θ/dt2 là gia tốc góc. Đó sẽ là tương ứng của gia tốc thông thường.
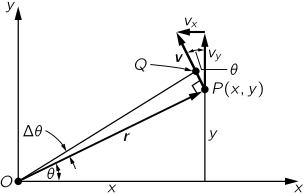
Bây giờ dĩ nhiên chúng ta sẽ phải liên hệ động lực học của sự quay với các định luật động lực học của các hạt mà vật được làm bằng, vậy chúng ta phải tìm ra một hạt cụ thể chuyển động như thế nào khi vận tốc góc là bao nhiêu đó. Để làm điều này, hãy lấy một hạt nào đó nằm tại khoảng cách r từ trục và nói rằng nó ở một vị trí nào đó P(x, y) tại một thời điểm cho trước, theo cách thông thường (Hình 18–1). Nếu tại một thời điểm Δt sau đó góc của toàn bộ vật đã quay qua Δθ, thì hạt này được mang theo cùng với nó. Nó ở cùng một bán kính cách O như trước, nhưng được mang tới Q. Điều đầu tiên chúng ta muốn biết là khoảng cách x thay đổi bao nhiêu và khoảng cách y thay đổi bao nhiêu. Nếu OP được gọi là r, thì độ dài PQ là r Δθ, vì cách các góc được định nghĩa. Khi đó sự thay đổi trong x, là hình chiếu của r Δθ theo hướng x:
Δx = −PQ sin θ = −r Δθ·(y/r) = −y Δθ. (18.6)
Tương tự,
Δy = +x Δθ. (18.7)
Nếu vật đang quay với một vận tốc góc cho trước ω, chúng ta thấy, bằng cách chia cả hai vế của (18.6) và (18.7) cho Δt, rằng vận tốc của hạt là
vx = −ωy và vy = +ωx. (18.8)
Dĩ nhiên nếu chúng ta muốn tìm độ lớn của vận tốc, chúng ta chỉ việc viết
v = √(vx2 + vy2) = √(ω2y2 + ω2x2) = ω√(x2 + y2) = ωr. (18.9)
Không có gì bí ẩn rằng giá trị của độ lớn của vận tốc này là ωr; trên thực tế, nó phải hiển nhiên, bởi vì khoảng cách mà nó di chuyển là r Δθ và khoảng cách nó di chuyển trong một giây là r Δθ/Δt, hay rω.
Bây giờ hãy chuyển sang xét động lực học của sự quay. Ở đây một khái niệm mới, lực, phải được đưa vào. Hãy hỏi xem chúng ta có thể phát minh ra một thứ gì đó mà chúng ta sẽ gọi là mômen lực (tiếng Latin torquere, xoắn) có cùng mối quan hệ với sự quay như lực có với chuyển động thẳng hay không. Một lực là thứ cần để tạo ra chuyển động thẳng, và thứ làm cho một vật quay là một “lực quay” hay một “lực xoắn”, tức là một mômen lực. Về mặt định tính, một mômen lực là một “sự xoắn”; một mômen lực là gì về mặt định lượng? Chúng ta sẽ đi tới lý thuyết về mômen lực về mặt định lượng bằng cách nghiên cứu công thực hiện khi quay một vật, vì một cách rất hay để định nghĩa một lực là nói nó thực hiện bao nhiêu công khi nó tác dụng qua một độ dời cho trước. Chúng ta sẽ cố gắng duy trì sự tương tự giữa các đại lượng thẳng và các đại lượng góc bằng cách cho công mà chúng ta thực hiện khi chúng ta quay một vật một chút trong khi có các lực tác dụng lên nó, bằng mômen lực nhân với góc mà nó quay qua. Nói cách khác, định nghĩa của mômen lực sẽ được sắp xếp sao cho định lý về công có một tương ứng tuyệt đối: lực nhân khoảng cách là công, và mômen lực nhân góc sẽ là công. Điều đó cho chúng ta biết mômen lực là gì. Chẳng hạn, hãy xét một vật rắn nào đó với nhiều lực tác dụng lên nó, và một trục mà quanh nó vật quay. Trước hết hãy tập trung vào một lực và giả sử rằng lực này được đặt tại một điểm nào đó (x, y). Bao nhiêu công sẽ được thực hiện nếu chúng ta quay vật qua một góc rất nhỏ? Điều đó dễ. Công thực hiện là
ΔW = Fx Δx + Fy Δy. (18.10)
Chúng ta chỉ cần thay các phương trình (18.6) và (18.7) cho Δx và Δy để thu được
ΔW = (xFy − yFx)Δθ. (18.11)
Tức là, lượng công mà chúng ta đã thực hiện, trên thực tế, bằng góc mà chúng ta đã quay vật qua, nhân với một tổ hợp trông kỳ lạ của lực và khoảng cách. “Tổ hợp kỳ lạ” này là cái chúng ta gọi là mômen lực. Vậy, định nghĩa sự thay đổi của công là mômen lực nhân với góc, bây giờ chúng ta có công thức cho mômen lực theo các lực. (Rõ ràng, mômen lực không phải là một ý tưởng hoàn toàn mới độc lập với cơ học Newton — mômen lực phải có một định nghĩa xác định theo lực.)
Khi có nhiều lực tác dụng, công được thực hiện, dĩ nhiên, là tổng của các công được thực hiện bởi mọi lực, vậy ΔW sẽ là một đống số hạng, tất cả cộng lại với nhau, cho mọi lực, tuy nhiên mỗi số hạng đều tỉ lệ với Δθ. Chúng ta có thể đưa Δθ ra ngoài và do đó có thể nói rằng sự thay đổi của công bằng tổng của mọi mômen lực do mọi lực khác nhau đang tác dụng, nhân với Δθ. Tổng này chúng ta có thể gọi là tổng mômen lực, τ. Như vậy các mômen lực cộng lại theo các quy tắc thông thường của đại số, nhưng sau này chúng ta sẽ thấy rằng điều này chỉ là vì chúng ta đang làm việc trong một mặt phẳng. Nó giống như động học một chiều, trong đó các lực cộng lại một cách đại số đơn giản, nhưng chỉ vì chúng đều cùng một hướng. Trong ba chiều thì phức tạp hơn. Như vậy, đối với phép quay hai chiều,
τi = xiFyi − yiFxi (18.12)
và
τ = ∑ τi. (18.13)
Phải nhấn mạnh rằng mômen lực là đối với một trục cho trước. Nếu một trục khác được chọn, sao cho mọi xi và yi đều thay đổi, giá trị của mômen lực cũng (thường) thay đổi theo.
Bây giờ chúng ta tạm dừng một chút để lưu ý rằng phần giới thiệu mômen lực ở trên của chúng ta, thông qua ý tưởng về công, cho chúng ta một kết quả rất quan trọng đối với một vật ở trạng thái cân bằng: nếu mọi lực trên một vật cân bằng cả đối với tịnh tiến lẫn đối với quay, không chỉ tổng lực bằng không, mà tổng của mọi mômen lực cũng bằng không, bởi vì nếu một vật ở trạng thái cân bằng, không có công nào được thực hiện bởi các lực đối với một độ dời nhỏ. Do đó, vì ΔW = τ Δθ = 0, tổng của mọi mômen lực phải bằng không. Vậy có hai điều kiện cho cân bằng: rằng tổng của các lực bằng không, và rằng tổng của các mômen lực bằng không. Hãy chứng minh rằng chỉ cần chắc chắn rằng tổng các mômen lực quanh bất kỳ một trục nào (trong hai chiều) bằng không là đủ.
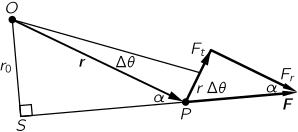
Bây giờ hãy xét một lực duy nhất, và cố gắng tìm ra, về mặt hình học, cái thứ kỳ lạ xFy − yFx này là gì. Trong Hình 18–2 chúng ta thấy một lực F tác dụng tại một điểm r. Khi vật đã quay qua một góc nhỏ Δθ, công được thực hiện, dĩ nhiên, là thành phần của lực theo hướng của độ dời nhân với độ dời. Nói cách khác, chỉ thành phần tiếp tuyến của lực mới có ý nghĩa, và thành phần này phải được nhân với khoảng cách r Δθ. Do đó chúng ta thấy rằng mômen lực cũng bằng thành phần tiếp tuyến của lực (vuông góc với bán kính) nhân với bán kính. Điều đó có ý nghĩa theo ý tưởng thông thường của chúng ta về mômen lực, bởi vì nếu lực hoàn toàn theo hướng xuyên tâm, nó sẽ không đặt bất kỳ “sự xoắn” nào lên vật; rõ ràng là hiệu ứng xoắn chỉ nên liên quan đến phần của lực không kéo ra ngoài từ tâm, và điều đó có nghĩa là thành phần tiếp tuyến. Hơn nữa, rõ ràng là một lực cho trước hiệu quả hơn trên một cánh tay dài hơn là gần trục. Trên thực tế, nếu chúng ta lấy trường hợp chúng ta đẩy đúng trên trục, chúng ta không xoắn chút nào! Vậy thật có ý nghĩa rằng lượng xoắn, hay mômen lực, tỉ lệ với cả khoảng cách xuyên tâm lẫn thành phần tiếp tuyến của lực.
Vẫn còn một công thức thứ ba cho mômen lực rất thú vị. Chúng ta vừa thấy rằng mômen lực là lực nhân bán kính nhân sin của góc α, trong Hình 18–2. Nhưng nếu chúng ta kéo dài đường tác dụng của lực và vẽ đường OS, khoảng cách vuông góc tới đường tác dụng của lực (cánh tay đòn của lực) chúng ta lưu ý rằng cánh tay đòn này ngắn hơn r đúng theo cùng tỉ lệ mà phần tiếp tuyến của lực nhỏ hơn tổng lực. Do đó công thức cho mômen lực cũng có thể được viết thành độ lớn của lực nhân với độ dài của cánh tay đòn.
Mômen lực cũng thường được gọi là mômen của lực. Nguồn gốc của thuật ngữ này không rõ ràng, nhưng nó có thể liên quan đến sự kiện rằng “moment” bắt nguồn từ tiếng Latin movimentum, và rằng khả năng của một lực làm di chuyển một vật (dùng lực trên một đòn bẩy hay xà beng) tăng theo độ dài của cánh tay đòn. Trong toán học “moment” có nghĩa là được trọng số bởi khoảng cách của nó tới một trục bao xa.
18–3 Mômen động lượng
Mặc dù cho tới nay chúng ta mới chỉ xét trường hợp đặc biệt của một vật rắn, các tính chất của mômen lực và các mối quan hệ toán học của chúng cũng thú vị ngay cả khi một vật không rắn. Trên thực tế, chúng ta có thể chứng minh một định lý rất đáng chú ý: đúng như ngoại lực là tốc độ thay đổi của một đại lượng p, mà chúng ta gọi là tổng động lượng của một tập hợp hạt, thì ngoại mômen lực là tốc độ thay đổi của một đại lượng L mà chúng ta gọi là mômen động lượng của nhóm hạt.
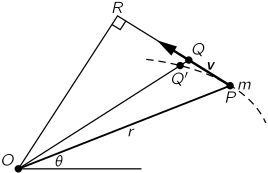
Để chứng minh điều này, chúng ta sẽ giả sử rằng có một hệ hạt mà trên đó có một số lực tác dụng và tìm ra điều gì xảy ra với hệ do các mômen lực gây bởi các lực này. Trước hết, dĩ nhiên, chúng ta nên xét chỉ một hạt. Trong Hình 18–3 là một hạt có khối lượng m, và một trục O; hạt không nhất thiết quay theo một đường tròn quanh O, nó có thể chuyển động theo một elip, như một hành tinh đi quanh mặt trời, hay theo một đường cong nào khác. Nó chuyển động theo một cách nào đó, và có các lực trên nó, và nó gia tốc theo công thức thông thường rằng thành phần x của lực là khối lượng nhân với thành phần x của gia tốc, v.v. Nhưng hãy xem mômen lực làm gì. Mômen lực bằng xFy − yFx, và lực theo hướng x hay y là khối lượng nhân với gia tốc theo hướng x hay y:
τ = xFy − yFx = xm(d2y/dt2) − ym(d2x/dt2). (18.14)
Bây giờ, mặc dù điều này không có vẻ là đạo hàm của bất kỳ đại lượng đơn giản nào, nó trên thực tế là đạo hàm của đại lượng xm(dy/dt) − ym(dx/dt):
d/dt [xm(dy/dt) − ym(dx/dt)] = xm(d2y/dt2) + (dx/dt)m(dy/dt) − ym(d2x/dt2) − (dy/dt)m(dx/dt) = xm(d2y/dt2) − ym(d2x/dt2). (18.15)
Vậy quả thật mômen lực là tốc độ thay đổi của một cái gì đó theo thời gian! Vậy chúng ta chú ý tới “cái gì đó”, chúng ta đặt cho nó một cái tên: chúng ta gọi nó là L, mômen động lượng:
L = xm(dy/dt) − ym(dx/dt) = xpy − ypx. (18.16)
Mặc dù cuộc thảo luận hiện tại của chúng ta là phi tương đối tính, dạng thứ hai cho L được cho ở trên là đúng về mặt tương đối tính. Vậy chúng ta đã thấy rằng cũng có một tương ứng quay cho động lượng, và rằng tương ứng này, mômen động lượng, được cho bởi một biểu thức theo các thành phần của động lượng thẳng mà trông đúng như công thức cho mômen lực theo các thành phần lực! Như vậy, nếu chúng ta muốn biết mômen động lượng của một hạt quanh một trục, chúng ta lấy chỉ thành phần của động lượng là tiếp tuyến, và nhân nó với bán kính. Nói cách khác, cái có ý nghĩa đối với mômen động lượng không phải là nó đi ra xa khỏi gốc tọa độ nhanh như thế nào, mà là nó đi vòng quanh gốc tọa độ nhiều như thế nào. Chỉ phần tiếp tuyến của động lượng mới có ý nghĩa đối với mômen động lượng. Hơn nữa, đường của động lượng kéo dài càng xa, mômen động lượng càng lớn. Và cũng vậy, bởi vì các sự kiện hình học là như nhau dù đại lượng được ghi nhãn là p hay F, có một cánh tay đòn (không giống cánh tay đòn của lực trên hạt!) thu được bằng cách kéo dài đường của động lượng và tìm khoảng cách vuông góc tới trục. Như vậy mômen động lượng là độ lớn của động lượng nhân với cánh tay đòn động lượng. Vậy chúng ta có ba công thức cho mômen động lượng, đúng như chúng ta có ba công thức cho mômen lực:
L = xpy − ypx = rptiếp tuyến = p·cánh tay đòn. (18.17)
Giống như mômen lực, mômen động lượng phụ thuộc vào vị trí của trục mà quanh nó nó được tính.
Trước khi tiến tới xử lý nhiều hơn một hạt, hãy áp dụng các kết quả trên cho một hành tinh đi quanh mặt trời. Lực theo hướng nào? Lực hướng về phía mặt trời. Khi đó, mômen lực trên vật là gì? Dĩ nhiên, điều này phụ thuộc vào nơi chúng ta lấy trục, nhưng chúng ta thu được một kết quả rất đơn giản nếu chúng ta lấy nó tại chính mặt trời, vì mômen lực là lực nhân với cánh tay đòn, hay thành phần của lực vuông góc với r, nhân với r. Nhưng không có lực tiếp tuyến nào, vậy không có mômen lực nào quanh một trục tại mặt trời! Do đó, mômen động lượng của hành tinh đi quanh mặt trời phải giữ không đổi. Hãy xem điều đó có nghĩa là gì. Thành phần tiếp tuyến của vận tốc, nhân với khối lượng, nhân với bán kính, sẽ không đổi, bởi vì đó là mômen động lượng, và tốc độ thay đổi của mômen động lượng là mômen lực, và, trong bài toán này, mômen lực bằng không. Dĩ nhiên vì khối lượng cũng là một hằng số, điều này có nghĩa là vận tốc tiếp tuyến nhân với bán kính là một hằng số. Nhưng đây là điều chúng ta đã biết đối với chuyển động của một hành tinh. Giả sử chúng ta xét một lượng thời gian nhỏ Δt. Hành tinh sẽ di chuyển bao xa khi nó chuyển động từ P tới Q (Hình 18–3)? Nó sẽ quét qua bao nhiêu diện tích? Bỏ qua diện tích rất nhỏ QQ′P so với diện tích lớn hơn nhiều OPQ, nó đơn giản là một nửa đáy PQ nhân với chiều cao, OR. Nói cách khác, diện tích được quét qua trong một đơn vị thời gian sẽ bằng vận tốc nhân với cánh tay đòn của vận tốc (nhân với một nửa). Như vậy tốc độ thay đổi của diện tích tỉ lệ với mômen động lượng, đại lượng không đổi. Vậy định luật Kepler về các diện tích bằng nhau trong các khoảng thời gian bằng nhau là một cách mô tả bằng lời của phát biểu về định luật bảo toàn mômen động lượng, khi không có mômen lực nào được tạo ra bởi lực.
18–4 Bảo toàn mômen động lượng
Bây giờ chúng ta sẽ đi tiếp để xét điều gì xảy ra khi có một số lớn hạt, khi một vật được làm bằng nhiều mảnh với nhiều lực tác dụng giữa chúng và lên chúng từ bên ngoài. Dĩ nhiên, chúng ta đã biết rằng, quanh bất kỳ trục cố định cho trước nào, mômen lực trên hạt thứ i (vốn là lực trên hạt thứ i nhân với cánh tay đòn của lực đó) bằng tốc độ thay đổi của mômen động lượng của hạt đó, và rằng mômen động lượng của hạt thứ i là động lượng của nó nhân với cánh tay đòn động lượng của nó. Bây giờ giả sử chúng ta cộng các mômen lực τi cho mọi hạt và gọi nó là tổng mômen lực τ. Khi đó đây sẽ là tốc độ thay đổi của tổng các mômen động lượng của mọi hạt Li, và điều đó định nghĩa một đại lượng mới mà chúng ta gọi là tổng mômen động lượng L. Đúng như tổng động lượng của một vật là tổng các động lượng của mọi bộ phận, thì mômen động lượng là tổng các mômen động lượng của mọi bộ phận. Khi đó tốc độ thay đổi của tổng L là tổng mômen lực:
τ = ∑ τi = ∑ dLi/dt = dL/dt. (18.18)
Bây giờ có vẻ như tổng mômen lực là một thứ phức tạp. Có mọi nội lực đó và mọi ngoại lực phải được xét. Nhưng, nếu chúng ta hiểu định luật tác dụng và phản tác dụng của Newton là nói, không đơn giản rằng tác dụng và phản tác dụng bằng nhau, mà còn rằng chúng hướng đúng ngược nhau dọc theo cùng một đường thẳng (Newton có thể hay không thể đã thật sự nói điều này, nhưng ông ngầm giả thiết nó), thì hai mômen lực trên các vật phản tác dụng lẫn nhau, do tương tác lẫn nhau của chúng, sẽ bằng nhau và ngược nhau bởi vì các cánh tay đòn đối với bất kỳ trục nào đều bằng nhau. Do đó các mômen lực nội bộ cân bằng nhau từng cặp một, và vậy chúng ta có định lý đáng chú ý rằng tốc độ thay đổi của tổng mômen động lượng quanh bất kỳ trục nào bằng ngoại mômen lực quanh trục đó!
τ = ∑ τi = τngoại = dL/dt. (18.19)
Như vậy chúng ta có một định lý rất mạnh về chuyển động của các tập hợp lớn hạt, cho phép chúng ta nghiên cứu chuyển động tổng thể mà không phải nhìn vào bộ máy chi tiết bên trong. Định lý này đúng cho bất kỳ tập hợp vật nào, dù chúng tạo thành một vật rắn hay không.
Một trường hợp cực kỳ quan trọng của định lý trên là định luật bảo toàn mômen động lượng: nếu không có mômen lực bên ngoài nào tác dụng lên một hệ hạt, mômen động lượng giữ không đổi.
Một trường hợp đặc biệt có tầm quan trọng lớn là trường hợp của một vật rắn, tức là, một vật có hình dạng xác định đang chỉ quay vòng quanh. Hãy xét một vật cố định trong các kích thước hình học của nó, và đang quay quanh một trục cố định. Các bộ phận khác nhau của vật giữ cùng mối quan hệ với nhau tại mọi thời điểm. Bây giờ hãy cố gắng tìm tổng mômen động lượng của vật này. Nếu khối lượng của một trong các hạt của nó là mi, và vị trí hay địa điểm của nó là tại (xi, yi), thì bài toán là tìm mômen động lượng của hạt đó, bởi vì tổng mômen động lượng là tổng các mômen động lượng của mọi hạt như vậy trong vật. Đối với một vật đi vòng quanh theo một đường tròn, mômen động lượng, dĩ nhiên, là khối lượng nhân với vận tốc nhân với khoảng cách từ trục, và vận tốc bằng vận tốc góc nhân với khoảng cách từ trục:
Li = miviri = miri2ω, (18.20)
hay, lấy tổng trên mọi hạt i, chúng ta thu được
L = Iω, (18.21)
trong đó
I = ∑i miri2. (18.22)
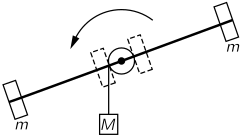
Đây là tương ứng của định luật rằng động lượng là khối lượng nhân với vận tốc. Vận tốc được thay thế bằng vận tốc góc, và chúng ta thấy rằng khối lượng được thay thế bằng một thứ mới mà chúng ta gọi là mômen quán tính I, tương ứng với khối lượng. Các phương trình (18.21) và (18.22) nói rằng một vật có quán tính đối với sự quay phụ thuộc, không chỉ vào các khối lượng, mà vào chúng ở bao xa khỏi trục. Vậy, nếu chúng ta có hai vật có cùng khối lượng, khi chúng ta đặt các khối lượng ra xa trục hơn, quán tính đối với sự quay sẽ cao hơn. Điều này dễ dàng được chứng minh bằng thiết bị được cho thấy trong Hình 18–4, trong đó một vật nặng M được giữ không rơi rất nhanh bởi vì nó phải quay thanh có tải nặng lớn. Lúc đầu, các khối lượng m ở gần trục, và M tăng tốc với một tốc độ nào đó. Nhưng khi chúng ta thay đổi mômen quán tính bằng cách đặt hai khối lượng m ra xa trục hơn nhiều, thì chúng ta thấy rằng M gia tốc chậm hơn nhiều so với trước, bởi vì vật có nhiều quán tính chống lại sự quay hơn. Mômen quán tính là quán tính chống lại sự quay, và là tổng các đóng góp của mọi khối lượng, nhân với khoảng cách của chúng bình phương, từ trục.
Có một khác biệt quan trọng giữa khối lượng và mômen quán tính rất ấn tượng. Khối lượng của một vật không bao giờ thay đổi, nhưng mômen quán tính của nó có thể bị thay đổi. Nếu chúng ta đứng trên một bệ có thể quay không ma sát với hai tay dang ra, và cầm một số quả tạ trong tay trong khi chúng ta quay chậm, chúng ta có thể thay đổi mômen quán tính của mình bằng cách kéo hai tay vào, nhưng khối lượng của chúng ta không thay đổi. Khi chúng ta làm điều này, đủ mọi điều tuyệt vời xảy ra, vì định luật bảo toàn mômen động lượng: Nếu mômen lực bên ngoài bằng không, thì mômen động lượng, mômen quán tính nhân với omega, giữ không đổi. Ban đầu, chúng ta đang quay với một mômen quán tính lớn I1 ở một vận tốc góc thấp ω1, và mômen động lượng là I1ω1. Sau đó chúng ta thay đổi mômen quán tính của mình bằng cách kéo hai tay vào, chẳng hạn tới một giá trị nhỏ hơn I2. Khi đó tích Iω, vốn phải giữ nguyên như cũ vì tổng mômen động lượng phải giữ nguyên như cũ, là I2ω2. Vậy I1ω1 = I2ω2. Tức là, nếu chúng ta giảm mômen quán tính, chúng ta phải tăng vận tốc góc.