Chương 20: Quay trong không gian
Richard P. Feynman — The Feynman Lectures on Physics, Tập I, Chương 20: “Rotation in Space”
20–1 Mômen lực trong ba chiều
Trong chương này chúng ta sẽ bàn về một trong những hệ quả đáng chú ý và thú vị nhất của cơ học: cách ứng xử của một bánh xe đang quay. Để làm được điều đó, trước hết chúng ta phải mở rộng cách phát biểu toán học của chuyển động quay — các nguyên lý về mômen động lượng, mômen lực, v.v. — sang không gian ba chiều. Chúng ta sẽ không dùng các phương trình này trong toàn bộ tính tổng quát của chúng và nghiên cứu mọi hệ quả của chúng, vì việc đó sẽ mất nhiều năm, và chúng ta phải sớm chuyển sang các chủ đề khác. Trong một khóa học nhập môn, chúng ta chỉ có thể trình bày các định luật cơ bản và áp dụng chúng cho một số rất ít tình huống đặc biệt đáng chú ý.
Trước hết, chúng ta nhận thấy rằng nếu có một chuyển động quay trong ba chiều, dù là của một vật rắn hay của bất kỳ hệ nào khác, thì những gì chúng ta đã suy ra cho hai chiều vẫn đúng. Tức là, vẫn đúng rằng xFy − yFx là mômen lực “trong mặt phẳng xy”, hay mômen lực “quanh trục z”. Cũng hóa ra rằng mômen lực này vẫn bằng tốc độ thay đổi của xpy − ypx, vì nếu quay lại quá trình suy ra phương trình (18.15) từ các định luật Newton, chúng ta thấy rằng ta không hề phải giả thiết chuyển động nằm trong một mặt phẳng; khi lấy đạo hàm của xpy − ypx, ta được xFy − yFx, vậy định lý này vẫn đúng. Đại lượng xpy − ypx khi đó được gọi là mômen động lượng thuộc về mặt phẳng xy, hay mômen động lượng quanh trục z. Điều này đúng, chúng ta có thể dùng bất kỳ cặp trục nào khác và được một phương trình khác. Chẳng hạn, chúng ta có thể dùng mặt phẳng yz, và từ tính đối xứng rõ ràng rằng nếu chỉ thay y cho x và z cho y, chúng ta sẽ tìm được yFz − zFy là mômen lực và ypz − zpy là mômen động lượng gắn với mặt phẳng yz. Dĩ nhiên chúng ta có thể có một mặt phẳng nữa, mặt phẳng zx, và đối với mặt phẳng này chúng ta sẽ tìm được zFx − xFz = d/dt (zpx − xpz).
Việc có thể suy ra ba phương trình này cho chuyển động của một hạt duy nhất là khá rõ ràng. Hơn nữa, nếu cộng những đại lượng như xpy − ypx lại với nhau cho nhiều hạt và gọi đó là mômen động lượng toàn phần, chúng ta sẽ có ba loại cho ba mặt phẳng xy, yz và zx, và nếu làm điều tương tự với các lực, chúng ta cũng sẽ nói về mômen lực trong các mặt phẳng xy, yz và zx. Như vậy chúng ta sẽ có các định luật rằng mômen lực ngoài gắn với bất kỳ mặt phẳng nào cũng bằng tốc độ thay đổi của mômen động lượng gắn với mặt phẳng đó. Đây chỉ là một sự tổng quát hóa của những gì chúng ta đã viết trong hai chiều.
Nhưng lúc này có người có thể nói: “À, nhưng còn có nhiều mặt phẳng hơn nữa; xét cho cùng, chúng ta không thể lấy một mặt phẳng nào đó khác ở một góc nào đó, và tính mômen lực trên mặt phẳng đó từ các lực hay sao? Vì chúng ta sẽ phải viết một bộ phương trình khác cho mỗi mặt phẳng như vậy, chúng ta sẽ có rất nhiều phương trình!” Điều thú vị là, hóa ra nếu chúng ta tính tổ hợp x′Fy′ − y′Fx′ cho một mặt phẳng khác, đo x′, Fy′, v.v. trong mặt phẳng đó, thì kết quả có thể được viết dưới dạng một tổ hợp nào đó của ba biểu thức cho các mặt phẳng xy, yz và zx. Không có gì mới cả. Nói cách khác, nếu chúng ta biết ba mômen lực trong các mặt phẳng xy, yz và zx là gì, thì mômen lực trong bất kỳ mặt phẳng nào khác, và tương ứng cả mômen động lượng, đều có thể viết thành một tổ hợp nào đó của ba mômen này: sáu phần trăm của cái này và chín mươi hai phần trăm của cái kia, v.v. Tính chất này bây giờ chúng ta sẽ phân tích.
Giả sử rằng trong các trục xyz, Joe đã tính xong mọi mômen lực và mọi mômen động lượng của mình trong các mặt phẳng của anh ta. Nhưng Moe có các trục x′, y′, z′ theo một hướng nào đó khác. Để việc này dễ dàng hơn một chút, chúng ta sẽ giả sử rằng chỉ có các trục x và y đã bị quay đi. Trục x′ và y′ của Moe là mới, nhưng trục z′ của anh ta hóa ra lại trùng với trục cũ. Tức là, anh ta có các mặt phẳng mới, chẳng hạn cho yz và zx. Do đó anh ta có các mômen lực và mômen động lượng mới mà anh ta sẽ tính ra. Chẳng hạn, mômen lực của anh ta trong mặt phẳng x′y′ sẽ bằng x′Fy′ − y′Fx′, và cứ như thế. Điều chúng ta phải làm bây giờ là tìm mối quan hệ giữa các mômen lực mới và các mômen lực cũ, để chúng ta có thể tạo ra một mối liên hệ từ một bộ trục này sang bộ trục kia. Có người có thể nói: “Điều đó trông đúng y như những gì chúng ta đã làm với các vectơ.” Và quả thật, đó chính xác là điều chúng ta định làm. Rồi người đó có thể nói: “Vậy thì, mômen lực chẳng phải chỉ là một vectơ thôi sao?” Hóa ra nó đúng là một vectơ, nhưng chúng ta không biết điều đó ngay từ đầu nếu không làm một phép phân tích. Vì vậy trong các bước sau đây chúng ta sẽ thực hiện phép phân tích đó. Chúng ta sẽ không bàn mọi bước một cách chi tiết, vì chúng ta chỉ muốn minh họa cách nó hoạt động. Các mômen lực do Joe tính là
τxy = xFy − yFx, τyz = yFz − zFy, τzx = zFx − xFz. (20.1)
Chúng ta tạm rẽ sang một bên tại điểm này để lưu ý rằng trong những trường hợp như thế này, người ta có thể nhận được dấu sai cho một đại lượng nào đó nếu các tọa độ không được xử lý đúng cách. Tại sao không viết τyz = zFy − yFz? Vấn đề nảy sinh từ sự kiện rằng một hệ tọa độ có thể hoặc “thuận tay phải” hoặc “thuận tay trái”. Sau khi đã chọn (một cách tùy ý) một dấu cho, chẳng hạn, τxy, thì các biểu thức đúng cho hai đại lượng còn lại luôn có thể tìm được bằng cách hoán vị các chữ cái xyz theo một trong hai thứ tự vòng tròn  hoặc
 .
Bây giờ Moe tính các mômen lực trong hệ của anh ta:
τx′y′ = x′Fy′ − y′Fx′, τy′z′ = y′Fz′ − z′Fy′, τz′x′ = z′Fx′ − x′Fz′. (20.2)
Bây giờ chúng ta giả sử rằng một hệ tọa độ được quay đi một góc cố định θ, sao cho các trục z và z′ trùng nhau. (Góc θ này không liên quan gì đến các vật đang quay hay bất cứ điều gì đang xảy ra bên trong hệ tọa độ. Nó chỉ là mối quan hệ giữa các trục mà một người dùng và các trục mà người kia dùng, và được giả sử là hằng số.) Như vậy tọa độ của hai hệ liên hệ với nhau bởi
x′ = x cos θ + y sin θ, y′ = y cos θ − x sin θ, z′ = z. (20.3)
Tương tự, vì lực là một vectơ, nó biến đổi sang hệ mới theo cùng cách như x, y và z, vì một vật là vectơ khi và chỉ khi các thành phần khác nhau của nó biến đổi theo cùng cách như x, y và z:
Fx′ = Fx cos θ + Fy sin θ, Fy′ = Fy cos θ − Fx sin θ, Fz′ = Fz. (20.4)
Bây giờ chúng ta có thể tìm ra mômen lực biến đổi như thế nào bằng cách chỉ việc thay thế cho x′, y′ và z′ các biểu thức (20.3), và cho Fx′, Fy′, Fz′ những biểu thức cho bởi (20.4), tất cả vào (20.2). Vậy, chúng ta có một chuỗi số hạng khá dài cho τx′y′ và (lúc đầu khá ngạc nhiên) hóa ra nó rút gọn xuống đúng thành xFy − yFx, mà chúng ta nhận ra là mômen lực trong mặt phẳng xy:
τx′y′ = (x cos θ + y sin θ)(Fy cos θ − Fx sin θ) − (y cos θ − x sin θ)(Fx cos θ + Fy sin θ) = xFy(cos2 θ + sin2 θ) − yFx(sin2 θ + cos2 θ) + xFx(−sin θ cos θ + sin θ cos θ) + yFy(sin θ cos θ − sin θ cos θ) = xFy − yFx = τxy. (20.5)
Kết quả đó là rõ ràng, vì nếu chúng ta chỉ quay các trục của mình trong mặt phẳng, thì chuyển động xoắn quanh z trong mặt phẳng đó không khác gì trước, bởi vì đó là cùng một mặt phẳng! Điều sẽ thú vị hơn là biểu thức cho τy′z′, vì đó là một mặt phẳng mới. Bây giờ chúng ta làm đúng điều tương tự với mặt phẳng y′z′, và nó ra như sau:
τy′z′ = (y cos θ − x sin θ)Fz − z(Fy cos θ − Fx sin θ) = (yFz − zFy) cos θ + (zFx − xFz) sin θ = τyz cos θ + τzx sin θ. (20.6)
Cuối cùng, chúng ta làm điều đó cho z′x′:
τz′x′ = z(Fx cos θ + Fy sin θ) − (x cos θ + y sin θ)Fz = (zFx − xFz) cos θ − (yFz − zFy) sin θ = τzx cos θ − τyz sin θ. (20.7)
Chúng ta muốn có một quy tắc để tìm các mômen lực trong các trục mới theo các mômen lực trong các trục cũ, và bây giờ chúng ta đã có quy tắc đó. Làm sao chúng ta có thể nhớ được quy tắc này? Nếu nhìn kỹ vào (20.5), (20.6) và (20.7), chúng ta thấy rằng có một mối quan hệ chặt chẽ giữa các phương trình này và các phương trình cho x, y và z. Nếu, bằng cách nào đó, chúng ta có thể gọi τxy là thành phần z của một thứ gì đó, gọi nó là thành phần z của τ chẳng hạn, thì mọi chuyện sẽ ổn; chúng ta sẽ hiểu (20.5) như một phép biến đổi vectơ, vì thành phần z sẽ không thay đổi, đúng như nó phải thế. Tương tự, nếu chúng ta gắn với mặt phẳng yz thành phần x của vectơ mới được phát minh của chúng ta, và với mặt phẳng zx thành phần y, thì các biểu thức biến đổi này sẽ đọc thành
τz′ = τz, τx′ = τx cos θ + τy sin θ, τy′ = τy cos θ − τx sin θ, (20.8)
mà đó chính là quy tắc cho các vectơ!
Như vậy chúng ta đã chứng minh rằng chúng ta có thể đồng nhất tổ hợp xFy − yFx với cái mà chúng ta thường gọi là thành phần z của một vectơ được phát minh một cách nhân tạo nào đó. Mặc dù mômen lực là một chuyển động xoắn trên một mặt phẳng, và nó không có tính chất vectơ tiên nghiệm, về mặt toán học nó quả thật ứng xử như một vectơ. Vectơ này vuông góc với mặt phẳng của chuyển động xoắn, và độ dài của nó tỉ lệ với độ mạnh của chuyển động xoắn. Ba thành phần của một đại lượng như vậy sẽ biến đổi như một vectơ thật.
Vậy chúng ta biểu diễn các mômen lực bằng các vectơ; với mỗi mặt phẳng mà mômen lực được cho là đang tác dụng lên, chúng ta gắn một đường thẳng vuông góc, theo một quy tắc. Nhưng “vuông góc” vẫn để dấu chưa được xác định. Để dấu được đúng, chúng ta phải chấp nhận một quy tắc sẽ cho chúng ta biết rằng nếu mômen lực theo một nghĩa nào đó nằm trên mặt phẳng xy, thì trục mà chúng ta muốn gắn với nó nằm theo hướng z “hướng lên”. Tức là, ai đó phải định nghĩa “phải” và “trái” cho chúng ta. Giả sử rằng hệ tọa độ là x, y, z theo một hệ thuận tay phải, thì quy tắc sẽ là như sau: nếu chúng ta nghĩ chuyển động xoắn như thể chúng ta đang vặn một con vít có ren thuận tay phải, thì hướng của vectơ mà chúng ta sẽ gắn với chuyển động xoắn đó là hướng mà con vít sẽ tiến tới.
Tại sao mômen lực là một vectơ? Quả là một điều kỳ diệu may mắn khi chúng ta có thể gắn một trục duy nhất với một mặt phẳng, và do đó có thể gắn một vectơ với mômen lực; đó là một tính chất đặc biệt của không gian ba chiều. Trong hai chiều, mômen lực là một vô hướng thông thường, và không cần phải gắn hướng nào với nó cả. Trong ba chiều, nó là một vectơ. Nếu chúng ta có bốn chiều, chúng ta sẽ gặp khó khăn lớn, bởi vì (nếu chúng ta có thời gian, chẳng hạn, là chiều thứ tư) chúng ta sẽ không chỉ có các mặt phẳng như xy, yz và zx, chúng ta còn có các mặt phẳng tx, ty và tz. Sẽ có sáu mặt phẳng như vậy, và người ta không thể biểu diễn sáu đại lượng thành một vectơ trong bốn chiều.
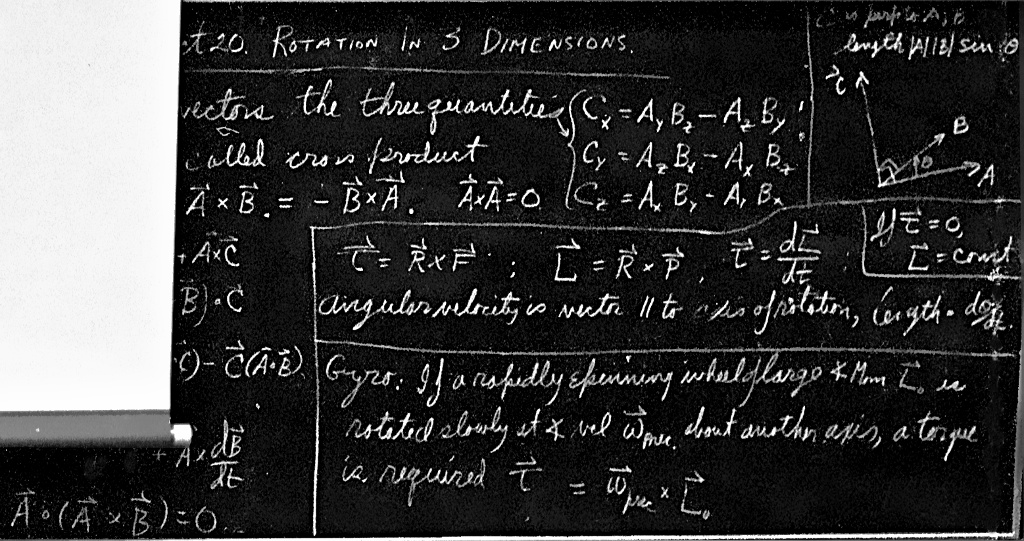
Chúng ta sẽ sống trong ba chiều một thời gian dài, vì vậy thật tốt khi nhận thấy rằng cách xử lý toán học trên đây không phụ thuộc vào sự kiện rằng x là vị trí và F là lực; nó chỉ phụ thuộc vào các định luật biến đổi của các vectơ. Do đó nếu, thay cho x, chúng ta dùng thành phần x của một vectơ nào khác, điều đó sẽ không tạo ra khác biệt gì. Nói cách khác, nếu chúng ta tính axby − aybx, trong đó a và b là các vectơ, và gọi nó là thành phần z của một đại lượng mới nào đó c, thì các đại lượng mới này tạo thành một vectơ c. Chúng ta cần một ký hiệu toán học cho mối quan hệ của vectơ mới, với ba thành phần của nó, với các vectơ a và b. Ký hiệu đã được nghĩ ra cho việc này là c = a × b. Khi đó, ngoài tích vô hướng thông thường trong lý thuyết phân tích vectơ, chúng ta có một loại tích mới, gọi là tích vectơ hay tích có hướng.
Như vậy, nếu c = a × b, điều này cũng chính là viết
cx = aybz − azby, cy = azbx − axbz, cz = axby − aybx. (20.9)
Nếu chúng ta đảo ngược thứ tự của a và b, gọi a là b và b là a, chúng ta sẽ có dấu của c bị đảo ngược, bởi vì cz sẽ là bxay − byax. Do đó tích có hướng không giống phép nhân thông thường, trong đó ab = ba; đối với tích có hướng, b × a = −a × b. Từ đây, chúng ta có thể chứng minh ngay rằng nếu a = b, tích có hướng bằng không. Như vậy, a × a = 0.
Tích có hướng rất quan trọng để biểu diễn các đặc điểm của chuyển động quay, và điều quan trọng là chúng ta phải hiểu mối quan hệ hình học của ba vectơ a, b và c. Dĩ nhiên mối quan hệ theo các thành phần được cho trong phương trình (20.9) và từ đó người ta có thể xác định mối quan hệ trong hình học là gì. Câu trả lời là, thứ nhất, vectơ c vuông góc với cả a lẫn b. (Hãy thử tính c · a, và xem nó có rút gọn thành không hay không.) Thứ hai, độ lớn của c hóa ra bằng độ lớn của a nhân độ lớn của b nhân sin của góc giữa hai vectơ đó. Vectơ c chỉ theo hướng nào? Hãy tưởng tượng chúng ta quay a thành b qua một góc nhỏ hơn 180°; một con vít có ren thuận tay phải quay theo cách này sẽ tiến theo hướng của c. Sự kiện rằng chúng ta nói một con vít thuận tay phải thay vì một con vít thuận tay trái là một quy ước, và là một lời nhắc nhở thường trực rằng nếu a và b là các vectơ “trung thực” theo nghĩa thông thường, thì loại “vectơ” mới mà chúng ta đã tạo ra bằng a × b là nhân tạo, hay hơi khác về tính chất so với a và b, bởi vì nó được tạo ra bằng một quy tắc đặc biệt. Nếu a và b được gọi là các vectơ thông thường, chúng ta có một tên đặc biệt cho chúng, chúng ta gọi chúng là vectơ cực. Ví dụ của các vectơ như vậy là tọa độ r, lực F, động lượng p, vận tốc v, điện trường E, v.v.; đây là các vectơ cực thông thường. Các vectơ chỉ liên quan đến đúng một tích có hướng trong định nghĩa của chúng được gọi là vectơ trục hay giả vectơ. Ví dụ của các giả vectơ, dĩ nhiên, là mômen lực τ và mômen động lượng L. Cũng hóa ra rằng vận tốc góc ω là một giả vectơ, cũng như từ trường B.
Để hoàn thiện các tính chất toán học của các vectơ, chúng ta nên biết mọi quy tắc cho phép nhân của chúng, dùng tích vô hướng và tích có hướng. Trong các ứng dụng của chúng ta lúc này, chúng ta sẽ cần rất ít trong số đó, nhưng vì tính đầy đủ chúng ta sẽ viết xuống mọi quy tắc cho phép nhân vectơ để chúng ta có thể dùng các kết quả sau này. Các quy tắc đó là
(a) a × (b + c) = a × b + a × c, (b) (αa) × b = α(a × b), (c) a · (b × c) = (a × b) · c, (d) a × (b × c) = b(a · c) − c(a · b), (e) a × a = 0, (f) a · (a × b) = 0. (20.10)
20–2 Các phương trình quay dùng tích có hướng
Bây giờ chúng ta hãy hỏi xem có phương trình nào trong vật lý có thể được viết bằng tích có hướng hay không. Câu trả lời, dĩ nhiên, là có rất nhiều phương trình có thể được viết như vậy. Chẳng hạn, chúng ta thấy ngay rằng mômen lực bằng vectơ vị trí tích có hướng với lực:
τ = r × F. (20.11)
Đây là một bản tóm tắt dạng vectơ của ba phương trình τx = yFz − zFy, v.v. Theo cùng cách đó, vectơ mômen động lượng, nếu chỉ có một hạt hiện diện, là khoảng cách từ gốc tọa độ nhân với động lượng vectơ:
L = r × p. (20.12)
Đối với chuyển động quay trong không gian ba chiều, định luật động lực học tương tự như định luật F = dp/dt của Newton, là rằng vectơ mômen lực là tốc độ thay đổi theo thời gian của vectơ mômen động lượng:
τ = dL/dt. (20.13)
Nếu chúng ta cộng tổng (20.13) trên nhiều hạt, mômen lực ngoài trên một hệ là tốc độ thay đổi của mômen động lượng toàn phần:
τngoài = dLtoàn phần/dt. (20.14)
Một định lý khác: Nếu mômen lực ngoài toàn phần bằng không, thì vectơ mômen động lượng toàn phần của hệ là một hằng số. Đây gọi là định luật bảo toàn mômen động lượng. Nếu không có mômen lực trên một hệ cho trước, mômen động lượng của nó không thể thay đổi.
Thế còn vận tốc góc thì sao? Nó có phải là một vectơ không? Chúng ta đã bàn về việc quay một vật rắn quanh một trục cố định, nhưng trong chốc lát giả sử rằng chúng ta quay nó đồng thời quanh hai trục. Nó có thể đang quay quanh một trục bên trong một cái hộp, trong khi cái hộp đang quay quanh một trục nào đó khác. Kết quả thuần của các chuyển động hợp thành như vậy là vật đơn giản quay quanh một trục mới nào đó! Điều kỳ diệu về trục mới này là nó có thể được tìm ra bằng cách này. Nếu tốc độ quay trong mặt phẳng xy được viết thành một vectơ theo hướng z mà độ dài của nó bằng tốc độ quay trong mặt phẳng, và nếu một vectơ khác được vẽ theo hướng y, chẳng hạn, là tốc độ quay trong mặt phẳng zx, thì nếu chúng ta cộng hai vectơ này lại với nhau như một vectơ, độ lớn của kết quả cho chúng ta biết vật đang quay nhanh như thế nào, và hướng cho chúng ta biết nó quay trong mặt phẳng nào, theo quy tắc hình bình hành. Tức là, nói một cách đơn giản, vận tốc góc là một vectơ, trong đó chúng ta vẽ độ lớn của các chuyển động quay trong ba mặt phẳng thành các hình chiếu vuông góc với các mặt phẳng đó.1
Như một ứng dụng đơn giản của việc dùng vectơ vận tốc góc, chúng ta có thể tính công suất đang được tiêu tốn bởi mômen lực tác dụng lên một vật rắn. Công suất, dĩ nhiên, là tốc độ thay đổi của công theo thời gian; trong ba chiều, công suất hóa ra là P = τ · ω.
Mọi công thức chúng ta đã viết cho chuyển động quay trong mặt phẳng đều có thể được tổng quát hóa sang ba chiều. Chẳng hạn, nếu một vật rắn đang quay quanh một trục nào đó với vận tốc góc ω, chúng ta có thể hỏi: “Vận tốc của một điểm tại một vị trí xuyên tâm r nào đó là bao nhiêu?” Chúng ta sẽ để lại như một bài tập cho sinh viên việc chứng minh rằng vận tốc của một hạt trong một vật rắn được cho bởi v = ω × r, trong đó ω là vận tốc góc và r là vị trí. Cũng như vậy, như một ví dụ khác của tích có hướng, chúng ta đã có một công thức cho lực Coriolis, công thức này cũng có thể được viết bằng tích có hướng: Fc = 2mv × ω. Tức là, nếu một hạt đang chuyển động với vận tốc v trong một hệ tọa độ mà trên thực tế đang quay với vận tốc góc ω, và chúng ta muốn suy nghĩ theo hệ tọa độ đang quay, thì chúng ta phải cộng thêm giả lực Fc.
20–3 Con quay hồi chuyển
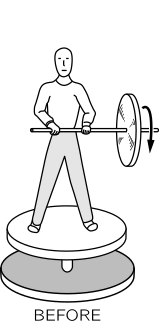
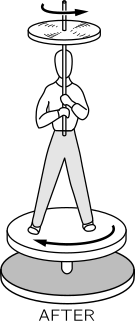
Bây giờ chúng ta hãy quay lại định luật bảo toàn mômen động lượng. Định luật này có thể được minh họa bằng một bánh xe quay nhanh, hay con quay hồi chuyển, như sau (xem Hình 20–1). Nếu chúng ta ngồi trên một chiếc ghế xoay và cầm bánh xe đang quay với trục của nó nằm ngang, bánh xe có một mômen động lượng quanh trục nằm ngang. Mômen động lượng quanh trục thẳng đứng không thể thay đổi vì trục quay (không ma sát) của ghế, vậy nếu chúng ta quay trục của bánh xe thành thẳng đứng, thì bánh xe sẽ có mômen động lượng quanh trục thẳng đứng, bởi vì bây giờ nó đang quay quanh trục này. Nhưng hệ (bánh xe, chúng ta và ghế) không thể có một thành phần thẳng đứng, vậy chúng ta và ghế phải quay theo hướng ngược với chiều quay của bánh xe, để cân bằng nó.
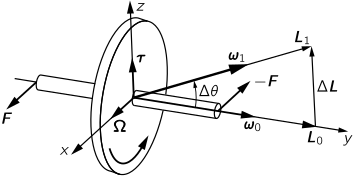
Trước hết chúng ta hãy phân tích chi tiết hơn điều chúng ta vừa mô tả. Điều đáng ngạc nhiên, và điều chúng ta phải hiểu, là nguồn gốc của các lực làm chúng ta và ghế quay vòng khi chúng ta quay trục của con quay hồi chuyển về phía thẳng đứng. Hình 20–2 cho thấy bánh xe đang quay nhanh quanh trục y. Do đó vận tốc góc của nó nằm quanh trục đó và, hóa ra, mômen động lượng của nó cũng nằm theo hướng đó. Bây giờ giả sử rằng chúng ta muốn quay bánh xe quanh trục x với một vận tốc góc nhỏ Ω; cần những lực nào? Sau một khoảng thời gian ngắn Δt, trục đã quay đến một vị trí mới, nghiêng một góc Δθ so với phương ngang. Vì phần lớn mômen động lượng là do chuyển động quay quanh trục của bánh xe gây ra (rất ít được đóng góp bởi chuyển động quay chậm), chúng ta thấy rằng vectơ mômen động lượng đã thay đổi. Sự thay đổi trong mômen động lượng là gì? Mômen động lượng không thay đổi về độ lớn, nhưng nó thay đổi về hướng một lượng Δθ. Độ lớn của vectơ ΔL như vậy là ΔL = L0 Δθ, vậy mômen lực, vốn là tốc độ thay đổi theo thời gian của mômen động lượng, là τ = ΔL/Δt = L0 Δθ/Δt = L0Ω. Tính đến hướng của các đại lượng khác nhau, chúng ta thấy rằng
τ = Ω × L0. (20.15)
Như vậy, nếu Ω và L0 đều nằm ngang, như được cho thấy trong hình, τ là thẳng đứng. Để tạo ra một mômen lực như vậy, các lực nằm ngang F và −F phải được áp dụng tại các đầu của trục bánh xe. Các lực này được áp dụng như thế nào? Bằng tay của chúng ta, khi chúng ta cố quay trục của bánh xe vào hướng thẳng đứng. Nhưng định luật thứ ba của Newton đòi hỏi rằng các lực bằng nhau và ngược chiều (và các mômen lực bằng nhau và ngược chiều) tác dụng lên chúng ta. Điều này làm chúng ta quay theo chiều ngược lại quanh trục thẳng đứng z.
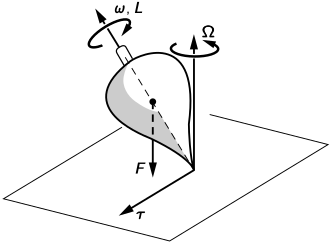
Kết quả này có thể được tổng quát hóa cho một con quay quay nhanh. Trong trường hợp quen thuộc của một con quay (đồ chơi), trọng lực tác dụng lên khối tâm của nó tạo ra một mômen lực quanh điểm tiếp xúc với sàn (xem Hình 20–3). Mômen lực này nằm theo hướng ngang, và làm con quay tiến động với trục của nó chuyển động trên một nón tròn quanh phương thẳng đứng. Nếu Ω là vận tốc góc (theo phương thẳng đứng) của tiến động, chúng ta lại tìm được rằng
τ = dL/dt = Ω × L0.
Như vậy, khi chúng ta áp dụng một mômen lực lên một con quay quay nhanh, hướng của chuyển động tiến động nằm theo hướng của mômen lực, hay vuông góc với các lực tạo ra mômen lực.
Bây giờ chúng ta có thể tuyên bố rằng chúng ta hiểu tiến động của các con quay hồi chuyển, và quả thật chúng ta hiểu, về mặt toán học. Tuy nhiên, đây là một điều toán học mà, theo một nghĩa nào đó, hiện ra như một “phép màu”. Hóa ra, khi chúng ta đi vào vật lý ngày càng cao hơn, nhiều điều đơn giản có thể được suy ra bằng toán học nhanh hơn là chúng có thể thật sự được hiểu theo một nghĩa cơ bản hay đơn giản. Đây là một đặc điểm kỳ lạ, và khi chúng ta đi vào công việc ngày càng cao hơn, có những hoàn cảnh trong đó toán học sẽ tạo ra các kết quả mà không ai thật sự có thể hiểu theo bất kỳ cách trực tiếp nào. Một ví dụ là phương trình Dirac, phương trình này hiện ra dưới một dạng rất đơn giản và đẹp, nhưng các hệ quả của nó thì khó hiểu. Trong trường hợp cụ thể của chúng ta, tiến động của một con quay trông giống như một loại phép màu nào đó liên quan đến các góc vuông và các vòng tròn, và các chuyển động xoắn và các con vít thuận tay phải. Điều chúng ta nên cố làm là hiểu nó theo một cách vật lý hơn.
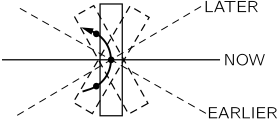
Làm sao chúng ta có thể giải thích mômen lực theo các lực thật và các gia tốc? Chúng ta lưu ý rằng khi bánh xe đang tiến động, các hạt đang đi vòng quanh bánh xe không thật sự chuyển động trong một mặt phẳng bởi vì bánh xe đang tiến động (xem Hình 20–4). Như chúng ta đã giải thích trước đây (Hình 19–4), các hạt đang băng qua trục tiến động chuyển động theo các đường cong, và điều này đòi hỏi việc áp dụng một lực ngang. Lực này được cung cấp bởi việc chúng ta đẩy lên trục bánh xe, trục này sau đó truyền lực đến vành bánh xe qua các nan hoa. “Khoan đã,” có người nói, “thế còn các hạt đang đi ngược lại ở phía bên kia thì sao?” Không mất nhiều thời gian để quyết định rằng phải có một lực theo hướng ngược lại ở phía đó. Như vậy lực thuần mà chúng ta phải áp dụng bằng không. Các lực cân bằng nhau, nhưng một lực phải được áp dụng ở một phía của bánh xe, và lực kia phải được áp dụng ở phía bên kia của bánh xe. Chúng ta có thể áp dụng các lực này một cách trực tiếp, nhưng vì bánh xe là đặc, chúng ta được phép làm điều đó bằng cách đẩy lên trục bánh xe, vì các lực có thể được mang lên qua các nan hoa.
Điều chúng ta đã chứng minh được cho đến nay là nếu bánh xe đang tiến động, nó có thể cân bằng mômen lực do trọng lực hay một mômen lực áp dụng nào đó khác. Nhưng tất cả những gì chúng ta đã cho thấy là đây là một nghiệm của một phương trình. Tức là, nếu mômen lực được cho, và nếu chúng ta cho chuyển động quay bắt đầu đúng cách, thì bánh xe sẽ tiến động trơn tru và đều. Nhưng chúng ta chưa chứng minh (và điều đó không đúng) rằng một tiến động đều là chuyển động tổng quát nhất mà một vật đang quay có thể trải qua dưới tác dụng của một mômen lực cho trước. Chuyển động tổng quát còn liên quan đến một sự “lắc lư” quanh tiến động trung bình. Sự “lắc lư” này được gọi là chương động.
Một số người thích nói rằng khi người ta tác dụng một mômen lực lên một con quay hồi chuyển, nó quay và nó tiến động, và rằng mômen lực tạo ra tiến động. Thật rất kỳ lạ là khi người ta đột nhiên buông một con quay hồi chuyển ra, nó không rơi dưới tác dụng của trọng lực, mà lại chuyển động sang ngang! Tại sao lực hướng xuống của trọng lực, lực mà chúng ta biết và cảm nhận, lại làm nó đi sang ngang? Mọi công thức trên đời như (20.15) sẽ không cho chúng ta biết điều đó, bởi vì (20.15) là một phương trình đặc biệt, chỉ đúng sau khi con quay hồi chuyển đang tiến động một cách đẹp đẽ. Điều thật sự xảy ra, một cách chi tiết, là như sau. Nếu chúng ta giữ trục hoàn toàn cố định, sao cho nó không thể tiến động theo bất kỳ cách nào (nhưng con quay vẫn đang quay) thì không có mômen lực nào tác dụng, kể cả mômen lực từ trọng lực, bởi vì nó được cân bằng bởi các ngón tay của chúng ta. Nhưng nếu chúng ta đột nhiên buông tay ra, thì ngay lập tức sẽ có một mômen lực từ trọng lực. Bất kỳ ai tỉnh táo cũng sẽ nghĩ rằng con quay sẽ rơi, và đó là điều nó bắt đầu làm, như có thể thấy nếu con quay không quay quá nhanh.
Con quay hồi chuyển quả thật rơi, như chúng ta kỳ vọng. Nhưng ngay khi nó rơi, nó khi đó đang quay, và nếu chuyển động quay này tiếp tục, một mômen lực sẽ là cần thiết. Trong sự vắng mặt của một mômen lực theo hướng này, con quay hồi chuyển bắt đầu “rơi” theo hướng ngược với hướng của lực còn thiếu. Điều này cho con quay hồi chuyển một thành phần chuyển động quanh trục thẳng đứng, như nó sẽ có trong tiến động ổn định. Nhưng chuyển động thực tế “vượt quá” vận tốc tiến động ổn định, và trục thật sự lại dâng lên đến mức mà nó bắt đầu. Đường đi mà đầu của trục vạch ra là một đường cycloid (đường đi được vạch ra bởi một viên sỏi bị kẹt trong gai lốp của một chiếc xe hơi). Thông thường, chuyển động này quá nhanh để mắt có thể theo kịp, và nó tắt dần nhanh chóng vì ma sát trong các ổ trục của khung treo, chỉ để lại sự trôi tiến động ổn định (Hình 20–5). Bánh xe quay càng chậm, chương động càng rõ ràng.
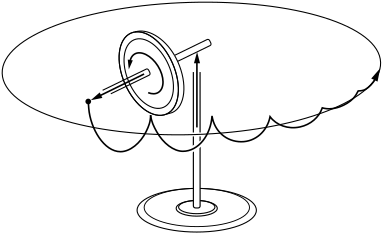
Khi chuyển động ổn định lại, trục của con quay hồi chuyển thấp hơn một chút so với lúc bắt đầu. Tại sao? (Đây là những chi tiết phức tạp hơn, nhưng chúng ta đưa chúng vào bởi vì chúng ta không muốn người đọc có ý tưởng rằng con quay hồi chuyển là một phép màu tuyệt đối. Nó là một điều kỳ diệu, nhưng nó không phải là một phép màu.) Nếu chúng ta đang giữ trục hoàn toàn nằm ngang, và đột nhiên buông tay ra, thì phương trình tiến động đơn giản sẽ cho chúng ta biết rằng nó tiến động, rằng nó đi vòng trong một mặt phẳng ngang. Nhưng điều đó là không thể! Mặc dù chúng ta đã bỏ qua nó trước đây, sự thật là bánh xe có một ít mômen quán tính quanh trục tiến động, và nếu nó đang chuyển động quanh trục đó, dù chậm, nó có một mômen động lượng yếu quanh trục. Nó đến từ đâu? Nếu các trục quay là hoàn hảo, không có mômen lực nào quanh trục thẳng đứng. Vậy thì làm sao nó có thể tiến động nếu không có sự thay đổi nào trong mômen động lượng? Câu trả lời là chuyển động cycloid của đầu trục tắt dần xuống thành chuyển động đều, trung bình của tâm của vòng tròn lăn tương đương. Tức là, nó ổn định lại ở một vị trí hơi thấp. Bởi vì nó thấp, mômen động lượng quay bây giờ có một thành phần thẳng đứng nhỏ, mà đó chính xác là điều cần thiết cho tiến động. Vậy bạn thấy nó phải đi xuống một chút, để có thể đi vòng. Nó phải nhượng bộ một chút trước trọng lực; bằng cách quay trục của nó xuống một chút, nó duy trì chuyển động quay quanh trục thẳng đứng. Đó, vậy, là cách một con quay hồi chuyển hoạt động.
20–4 Mômen động lượng của một vật rắn
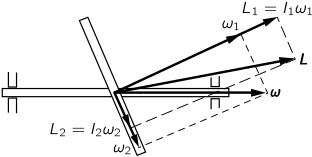
Trước khi rời khỏi chủ đề về chuyển động quay trong ba chiều, chúng ta sẽ bàn, ít nhất một cách định tính, một vài hiệu ứng xảy ra trong chuyển động quay ba chiều mà không hiển nhiên. Hiệu ứng chính là, nói chung, mômen động lượng của một vật rắn không nhất thiết nằm cùng hướng với vận tốc góc. Xét một bánh xe được gắn lên một trục theo một cách lệch lạc, nhưng với trục đi qua khối tâm, cho chắc chắn (Hình 20–6). Khi chúng ta quay bánh xe quanh trục, bất kỳ ai cũng biết rằng sẽ có sự rung lắc tại các ổ trục vì cách lệch lạc mà chúng ta đã gắn nó. Về mặt định tính, chúng ta biết rằng trong hệ đang quay có lực ly tâm tác dụng lên bánh xe, cố ném khối lượng của nó ra xa trục nhất có thể. Điều này có xu hướng sắp mặt phẳng của bánh xe sao cho nó vuông góc với trục. Để chống lại xu hướng này, một mômen lực được tác dụng bởi các ổ trục. Nếu có một mômen lực được tác dụng bởi các ổ trục, phải có một tốc độ thay đổi của mômen động lượng. Làm sao có thể có một tốc độ thay đổi của mômen động lượng khi chúng ta chỉ đơn giản quay bánh xe quanh trục?
Giả sử chúng ta phân tích vận tốc góc ω thành các thành phần ω1 và ω2 vuông góc và song song với mặt phẳng của bánh xe. Mômen động lượng là gì? Các mômen quán tính quanh hai trục này là khác nhau, vậy các thành phần mômen động lượng, vốn (chỉ trong các trục đặc biệt, riêng biệt này) bằng các mômen quán tính nhân với các thành phần vận tốc góc tương ứng, nằm trong một tỉ lệ khác so với các thành phần vận tốc góc. Do đó vectơ mômen động lượng nằm theo một hướng trong không gian không dọc theo trục. Khi chúng ta quay vật, chúng ta phải quay vectơ mômen động lượng trong không gian, vậy chúng ta phải tác dụng các mômen lực lên trục.
Mặc dù việc chứng minh nó ở đây là quá phức tạp, có một tính chất rất quan trọng và thú vị của mômen quán tính mà dễ mô tả và dễ dùng, và là cơ sở của phép phân tích trên của chúng ta. Tính chất này là như sau: Bất kỳ vật rắn nào, ngay cả một vật không đều như một củ khoai tây, đều sở hữu ba trục vuông góc lẫn nhau đi qua khối tâm, sao cho mômen quán tính quanh một trong các trục này có giá trị lớn nhất có thể cho bất kỳ trục nào qua khối tâm, mômen quán tính quanh một trục khác trong các trục này có giá trị nhỏ nhất có thể, và mômen quán tính quanh trục thứ ba nằm ở giữa hai giá trị này (hoặc bằng một trong hai giá trị đó). Các trục này được gọi là các trục chính của vật, và chúng có tính chất quan trọng là nếu vật đang quay quanh một trong các trục đó, mômen động lượng của nó nằm cùng hướng với vận tốc góc. Đối với một vật có các trục đối xứng, các trục chính nằm dọc theo các trục đối xứng.
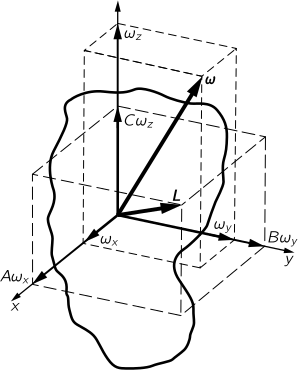
Nếu chúng ta lấy các trục x, y và z dọc theo các trục chính, và gọi các mômen quán tính chính tương ứng là A, B và C, chúng ta có thể dễ dàng tính mômen động lượng và động năng quay của vật cho bất kỳ vận tốc góc ω nào. Nếu chúng ta phân giải ω thành các thành phần ωx, ωy và ωz dọc theo các trục x, y, z, và dùng các vectơ đơn vị i, j, k, cũng dọc theo x, y, z, chúng ta có thể viết mômen động lượng là
L = Aωxi + Bωyj + Cωzk. (20.16)
Động năng quay là
KE = ½(Aωx2 + Bωy2 + Cωz2) = ½L · ω. (20.17)
1. Rằng điều này là đúng có thể được suy ra bằng cách hợp thành các độ dời của các hạt của vật trong một khoảng thời gian vô cùng bé Δt. Nó không hiển nhiên, và được để lại cho những ai quan tâm thử tìm ra nó.