Chương 21: Dao động tử điều hòa
Richard P. Feynman — The Feynman Lectures on Physics, Tập I, Chương 21: “The Harmonic Oscillator”
21–1 Phương trình vi phân tuyến tính
Trong việc học vật lý, thông thường khóa học được chia thành một loạt các chủ đề, như cơ học, điện học, quang học, v.v., và người ta học chủ đề này nối tiếp chủ đề kia. Chẳng hạn, khóa học này cho đến nay chủ yếu đã bàn về cơ học. Nhưng một điều kỳ lạ xảy ra hết lần này đến lần khác: các phương trình xuất hiện trong các lĩnh vực khác nhau của vật lý, và ngay cả trong các khoa học khác, thường gần như hoàn toàn giống nhau, vậy nên nhiều hiện tượng có những vật tương tự trong các lĩnh vực khác nhau này. Lấy ví dụ đơn giản nhất, sự truyền của sóng âm về nhiều mặt tương tự với sự truyền của sóng ánh sáng. Nếu chúng ta nghiên cứu âm học rất chi tiết, chúng ta khám phá ra rằng phần lớn công việc cũng giống như nó sẽ là nếu chúng ta nghiên cứu quang học rất chi tiết. Vậy việc nghiên cứu một hiện tượng trong một lĩnh vực có thể cho phép mở rộng kiến thức của chúng ta trong một lĩnh vực khác. Tốt nhất là nhận ra ngay từ đầu rằng những sự mở rộng như vậy là có thể, vì nếu không người ta có thể không hiểu lý do để dành nhiều thời gian và năng lượng cho cái có vẻ chỉ là một phần nhỏ của cơ học.
Dao động tử điều hòa, mà chúng ta sắp nghiên cứu, có những vật tương tự gần gũi trong nhiều lĩnh vực khác; mặc dù chúng ta bắt đầu với một ví dụ cơ học về một vật nặng trên một lò xo, hay một con lắc với biên độ dao động nhỏ, hay một số thiết bị cơ học nào đó khác, chúng ta thật sự đang nghiên cứu một phương trình vi phân nhất định. Phương trình này xuất hiện hết lần này đến lần khác trong vật lý và trong các khoa học khác, và trên thực tế nó là một phần của rất nhiều hiện tượng đến mức việc nghiên cứu kỹ nó rất đáng công sức của chúng ta. Một số hiện tượng liên quan đến phương trình này là dao động của một khối lượng trên một lò xo; dao động của điện tích chảy qua lại trong một mạch điện; dao động của một âm thoa đang tạo ra sóng âm; các dao động tương tự của các electron trong một nguyên tử, vốn tạo ra sóng ánh sáng; các phương trình cho hoạt động của một hệ thống servo, như một bộ điều nhiệt đang cố điều chỉnh một nhiệt độ; các tương tác phức tạp trong các phản ứng hóa học; sự tăng trưởng của một quần thể vi khuẩn trong tương tác với nguồn thức ăn và các chất độc mà vi khuẩn tạo ra; cáo ăn thỏ ăn cỏ, và cứ như thế; mọi hiện tượng này đều tuân theo các phương trình rất tương tự lẫn nhau, và đây là lý do tại sao chúng ta nghiên cứu dao động tử cơ học một cách chi tiết như vậy. Các phương trình được gọi là phương trình vi phân tuyến tính với hệ số hằng. Một phương trình vi phân tuyến tính với hệ số hằng là một phương trình vi phân gồm một tổng của vài số hạng, mỗi số hạng là một đạo hàm của biến phụ thuộc theo biến độc lập, và được nhân với một hằng số nào đó. Như vậy
an dnx/dtn + an−1 dn−1x/dtn−1 + … + a1 dx/dt + a0x = f(t) (21.1)
được gọi là một phương trình vi phân tuyến tính cấp n với hệ số hằng (mỗi ai là hằng số).
21–2 Dao động tử điều hòa
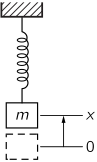
Có lẽ hệ cơ học đơn giản nhất mà chuyển động của nó tuân theo một phương trình vi phân tuyến tính với hệ số hằng là một khối lượng trên một lò xo: trước hết lò xo giãn ra để cân bằng trọng lực; một khi nó đã cân bằng, chúng ta sau đó bàn về độ dời theo phương thẳng đứng của khối lượng khỏi vị trí cân bằng của nó (Hình 21–1). Chúng ta sẽ gọi độ dời hướng lên này là x, và chúng ta cũng sẽ giả sử rằng lò xo là hoàn toàn tuyến tính, trong trường hợp đó lực kéo trở lại khi lò xo bị giãn chính xác tỉ lệ với lượng giãn. Tức là, lực là −kx (với dấu trừ để nhắc chúng ta rằng nó kéo trở lại). Như vậy khối lượng nhân gia tốc phải bằng −kx:
m d2x/dt2 = −kx. (21.2)
Để đơn giản, giả sử rằng tình cờ (hay chúng ta thay đổi đơn vị đo thời gian của mình) tỉ số k/m = 1. Trước hết chúng ta sẽ nghiên cứu phương trình
d2x/dt2 = −x. (21.3)
Sau này chúng ta sẽ quay lại phương trình (21.2) với k và m hiện diện một cách tường minh.
Chúng ta đã phân tích phương trình (21.3) một cách chi tiết bằng số; khi chúng ta lần đầu giới thiệu chủ đề cơ học, chúng ta đã giải phương trình này (xem phương trình (9.12)) để tìm chuyển động. Bằng phép tích phân số chúng ta tìm được một đường cong (Hình 9–4) cho thấy rằng nếu m ban đầu bị dời đi, nhưng đứng yên, nó sẽ đi xuống và đi qua không; khi đó chúng ta đã không theo dõi nó xa hơn nữa, nhưng dĩ nhiên chúng ta biết rằng nó cứ tiếp tục đi lên và đi xuống — nó dao động. Khi chúng ta tính chuyển động bằng số, chúng ta tìm được rằng nó đi qua điểm cân bằng tại t = 1,570. Độ dài của toàn bộ chu trình là bốn lần độ dài này, hay t0 = 6,28 “giây”. Điều này được tìm bằng số, trước khi chúng ta biết nhiều về phép tính vi tích phân. Chúng ta giả sử rằng trong thời gian đó Khoa Toán đã đưa ra một hàm mà, khi được lấy đạo hàm hai lần, bằng chính nó với dấu trừ. (Dĩ nhiên, có những cách để tiếp cận hàm này một cách trực tiếp, nhưng chúng phức tạp hơn việc đã biết đáp án là gì.) Hàm đó là x = cos t. Nếu chúng ta lấy đạo hàm của nó, chúng ta tìm được dx/dt = −sin t và d2x/dt2 = −cos t = −x. Hàm x = cos t bắt đầu, tại t = 0, với x = 1, và không có vận tốc ban đầu; đó là tình huống mà chúng ta đã bắt đầu khi làm công việc bằng số.
Bây giờ chúng ta biết rằng x = cos t, chúng ta có thể tính một giá trị chính xác cho thời gian mà tại đó nó sẽ đi qua x = 0. Đáp án là t = π/2, hay 1,57080. Chúng ta đã sai ở chữ số cuối vì các sai số của phân tích số, nhưng nó rất gần!
Bây giờ để đi xa hơn với bài toán gốc, chúng ta khôi phục các đơn vị thời gian thành giây thật. Nghiệm khi đó là gì? Trước hết, chúng ta có thể nghĩ rằng chúng ta có thể đưa các hằng số k và m vào bằng cách nhân cos t với một cái gì đó. Vậy chúng ta hãy thử phương trình x = A cos t; khi đó chúng ta tìm được dx/dt = −A sin t, và d2x/dt2 = −A cos t = −x. Như vậy chúng ta khám phá ra, với sự kinh hoàng, rằng chúng ta đã không thành công trong việc giải phương trình (21.2), mà chúng ta lại được phương trình (21.3)! Sự kiện đó minh họa một trong những tính chất quan trọng nhất của các phương trình vi phân tuyến tính: nếu chúng ta nhân một nghiệm của phương trình với bất kỳ hằng số nào, nó lại là một nghiệm. Lý do toán học cho điều này là rõ ràng. Nếu x là một nghiệm, và chúng ta nhân cả hai vế của phương trình, chẳng hạn với A, chúng ta thấy rằng mọi đạo hàm cũng được nhân với A, và do đó Ax cũng là một nghiệm tốt của phương trình gốc như x vậy. Vật lý của nó là như sau. Nếu chúng ta có một vật nặng trên một lò xo, và kéo nó xuống gấp đôi, lực gấp đôi, gia tốc tạo thành gấp đôi, vận tốc nó thu được trong một thời gian cho trước gấp đôi, khoảng cách nó đi được trong một thời gian cho trước gấp đôi; nhưng nó phải đi một khoảng cách gấp đôi để quay lại gốc tọa độ bởi vì nó bị kéo xuống gấp đôi. Vậy nó mất cùng một thời gian để quay lại gốc tọa độ, bất kể độ dời ban đầu. Nói cách khác, với một phương trình tuyến tính, chuyển động có cùng một mẫu hình thời gian, bất kể nó “mạnh” như thế nào.
Đó là điều sai phải làm — nó chỉ dạy chúng ta rằng chúng ta có thể nhân nghiệm với bất cứ thứ gì, và nó thỏa mãn cùng một phương trình, nhưng không phải một phương trình khác. Sau một ít thử và sai để đi đến một phương trình với một hằng số khác nhân với x, chúng ta tìm được rằng chúng ta phải thay đổi thang đo của thời gian. Nói cách khác, phương trình (21.2) có một nghiệm dạng
x = cos ω0t. (21.4)
(Điều quan trọng là nhận ra rằng trong trường hợp hiện tại, ω0 không phải là một vận tốc góc của một vật đang quay, nhưng chúng ta sẽ hết các chữ cái nếu chúng ta không được phép dùng cùng một chữ cái cho nhiều hơn một thứ.) Lý do chúng ta đặt một chỉ số dưới “0” trên ω là vì chúng ta sắp có thêm nhiều omega nữa trước lâu; chúng ta hãy nhớ rằng ω0 đề cập đến chuyển động tự nhiên của dao động tử này. Bây giờ chúng ta thử phương trình (21.4) và lần này chúng ta thành công hơn, bởi vì dx/dt = −ω0 sin ω0t và d2x/dt2 = −ω02 cos ω0t = −ω02x. Vậy cuối cùng chúng ta đã giải được phương trình mà chúng ta thật sự muốn giải. Phương trình d2x/dt2 = −ω02x chính là phương trình (21.2) nếu ω02 = k/m.
Điều tiếp theo chúng ta phải khảo sát là ý nghĩa vật lý của ω0. Chúng ta biết rằng hàm cosin tự lặp lại khi góc mà nó đề cập là 2π. Vậy x = cos ω0t sẽ lặp lại chuyển động của nó, nó sẽ đi qua một chu trình hoàn chỉnh, khi “góc” thay đổi một lượng 2π. Đại lượng ω0t thường được gọi là pha của chuyển động. Để ω0t thay đổi một lượng 2π, thời gian phải thay đổi một lượng t0, gọi là chu kỳ của một dao động hoàn chỉnh; dĩ nhiên t0 phải sao cho ω0t0 = 2π. Tức là, ω0t0 phải chiếm một chu trình của góc, và khi đó mọi thứ sẽ tự lặp lại — nếu chúng ta tăng t thêm t0, chúng ta cộng thêm 2π vào pha. Như vậy
t0 = 2π/ω0 = 2π√(m/k). (21.5)
Như vậy nếu chúng ta có một khối lượng nặng hơn, nó sẽ mất nhiều thời gian hơn để dao động qua lại trên một lò xo. Đó là bởi vì nó có quán tính lớn hơn, và vậy, trong khi các lực là như nhau, nó mất nhiều thời gian hơn để làm khối lượng chuyển động. Hay, nếu lò xo mạnh hơn, nó sẽ chuyển động nhanh hơn, và điều đó là đúng: chu kỳ nhỏ hơn nếu lò xo mạnh hơn.
Lưu ý rằng chu kỳ dao động của một khối lượng trên một lò xo không phụ thuộc theo bất kỳ cách nào vào cách nó đã được bắt đầu, vào việc chúng ta kéo nó xuống bao xa. Chu kỳ được xác định, nhưng biên độ của dao động không được xác định bởi phương trình chuyển động (21.2). Biên độ được xác định, trên thực tế, bởi cách chúng ta buông nó ra, bởi cái mà chúng ta gọi là điều kiện ban đầu hay điều kiện khởi đầu.
Trên thực tế, chúng ta chưa hoàn toàn tìm được nghiệm tổng quát nhất có thể của phương trình (21.2). Có các nghiệm khác. Điều đó nên rõ ràng tại sao: bởi vì mọi trường hợp được bao phủ bởi x = a cos ω0t đều bắt đầu với một độ dời ban đầu và không có vận tốc ban đầu. Nhưng có thể, chẳng hạn, khối lượng bắt đầu tại x = 0, và chúng ta sau đó có thể cho nó một cú đá xung kích, sao cho nó có một tốc độ nào đó tại t = 0. Một chuyển động như vậy không được biểu diễn bởi một cosin — nó được biểu diễn bởi một sin. Nói cách khác, nếu x = cos ω0t là một nghiệm, thì chẳng phải hiển nhiên rằng nếu chúng ta tình cờ bước vào phòng vào một thời điểm nào đó (mà chúng ta sẽ gọi là “t = 0”) và thấy khối lượng khi nó đang đi qua x = 0, nó sẽ cứ tiếp tục đi đúng như vậy hay sao? Do đó, x = cos ω0t không thể là nghiệm tổng quát nhất; phải có thể dời điểm bắt đầu của thời gian, có thể nói như vậy. Như một ví dụ, chúng ta có thể viết nghiệm theo cách này: x = a cos ω0(t − t1), trong đó t1 là một hằng số nào đó. Điều này cũng tương ứng với việc dời gốc thời gian đến một thời điểm mới nào đó. Hơn nữa, chúng ta có thể khai triển cos (ω0t + Δ) = cos ω0t cos Δ − sin ω0t sin Δ, và viết
x = A cos ω0t + B sin ω0t,
trong đó A = a cos Δ và B = −a sin Δ. Bất kỳ dạng nào trong các dạng này cũng là một cách có thể để viết nghiệm đầy đủ, tổng quát của (21.2): tức là, mọi nghiệm của phương trình vi phân d2x/dt2 = −ω02x tồn tại trên đời đều có thể được viết là
(a) x = a cos ω0(t − t1), hay (b) x = a cos (ω0t + Δ), hay (c) x = A cos ω0t + B sin ω0t. (21.6)
Một số đại lượng trong (21.6) có tên: ω0 được gọi là tần số góc; nó là số radian mà pha thay đổi trong một giây. Nó được xác định bởi phương trình vi phân. Các hằng số còn lại không được xác định bởi phương trình, mà bởi cách chuyển động được bắt đầu. Trong các hằng số này, a đo độ dời lớn nhất mà khối lượng đạt được, và được gọi là biên độ của dao động. Hằng số Δ đôi khi được gọi là pha của dao động, nhưng đó là một sự nhầm lẫn, bởi vì những người khác gọi ω0t + Δ là pha, và nói pha thay đổi theo thời gian. Chúng ta có thể nói rằng Δ là một độ lệch pha khỏi một điểm không được định nghĩa nào đó. Chúng ta hãy nói nó theo cách khác. Các Δ khác nhau tương ứng với các chuyển động ở các pha khác nhau. Điều đó là đúng, nhưng việc chúng ta có muốn gọi Δ là pha, hay không, là một câu hỏi khác.
21–3 Chuyển động điều hòa và chuyển động tròn
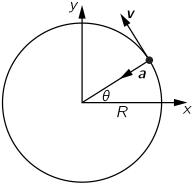
Sự kiện rằng các cosin có liên quan trong nghiệm của phương trình (21.2) gợi ý rằng có thể có một mối quan hệ nào đó với các đường tròn. Dĩ nhiên, điều này là nhân tạo, bởi vì thật sự không có đường tròn nào liên quan trong chuyển động thẳng — nó chỉ đi lên và đi xuống. Chúng ta có thể chỉ ra rằng, trên thực tế, chúng ta đã giải phương trình vi phân đó khi chúng ta nghiên cứu cơ học của chuyển động tròn. Nếu một hạt chuyển động trên một đường tròn với một tốc độ không đổi v, vectơ bán kính từ tâm của đường tròn đến hạt quay qua một góc mà kích thước của nó tỉ lệ với thời gian. Nếu chúng ta gọi góc này là θ = vt/R (Hình 21–2) thì dθ/dt = ω0 = v/R. Chúng ta biết rằng có một gia tốc a = v2/R = ω02R hướng về tâm. Bây giờ chúng ta cũng biết rằng vị trí x, tại một thời điểm cho trước, là bán kính của đường tròn nhân với cos θ, và rằng y là bán kính nhân với sin θ:
x = R cos θ, y = R sin θ.
Bây giờ thế còn gia tốc thì sao? Thành phần x của gia tốc, d2x/dt2, là gì? Chúng ta đã tính nó ra bằng hình học; nó là độ lớn của gia tốc nhân với cosin của góc chiếu, với dấu trừ bởi vì nó hướng về tâm:
ax = −a cos θ = −ω02R cos θ = −ω02x. (21.7)
Nói cách khác, khi một hạt đang chuyển động trên một đường tròn, thành phần nằm ngang của chuyển động của nó có một gia tốc tỉ lệ với độ dời nằm ngang khỏi tâm. Dĩ nhiên chúng ta cũng có nghiệm cho chuyển động trên một đường tròn: x = R cos ω0t.
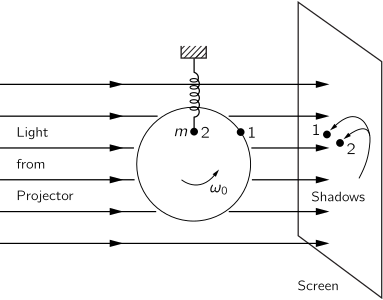
Phương trình (21.7) không phụ thuộc vào bán kính của đường tròn, vậy đối với một đường tròn có bán kính bất kỳ, người ta tìm được cùng một phương trình cho một ω0 cho trước. Như vậy, vì vài lý do, chúng ta kỳ vọng rằng độ dời của một khối lượng trên một lò xo sẽ hóa ra tỉ lệ với cos ω0t, và sẽ, trên thực tế, là đúng cùng một chuyển động như chúng ta sẽ thấy nếu chúng ta nhìn vào thành phần x của vị trí của một vật đang quay trên một đường tròn với vận tốc góc ω0. Như một kiểm chứng cho điều này, người ta có thể nghĩ ra một thí nghiệm để cho thấy rằng chuyển động lên-xuống của một khối lượng trên một lò xo là cùng một chuyển động như của một điểm đang đi vòng trên một đường tròn. Trong Hình 21–3, một đèn hồ quang chiếu lên một màn hình tạo ra các bóng của một chốt tay quay trên một trục và của một khối lượng đang dao động theo phương thẳng đứng, cạnh nhau. Nếu chúng ta buông khối lượng vào đúng lúc từ đúng chỗ, và nếu tốc độ của trục được điều chỉnh cẩn thận sao cho các tần số khớp nhau, mỗi bóng sẽ đi theo bóng kia một cách chính xác. Người ta cũng có thể kiểm chứng nghiệm số mà chúng ta đã thu được trước đây với hàm cosin, và xem nó có khớp rất tốt hay không.
Tại đây chúng ta có thể chỉ ra rằng bởi vì chuyển động đều trên một đường tròn có quan hệ toán học rất chặt chẽ với chuyển động dao động lên-xuống, chúng ta có thể phân tích chuyển động dao động theo một cách đơn giản hơn nếu chúng ta tưởng tượng nó là hình chiếu của một thứ gì đó đang đi trên một đường tròn. Nói cách khác, mặc dù khoảng cách y không có ý nghĩa gì trong bài toán dao động tử, chúng ta vẫn có thể bổ sung một cách nhân tạo phương trình (21.2) với một phương trình khác dùng y, và đặt hai phương trình lại với nhau. Nếu chúng ta làm điều này, chúng ta sẽ có thể phân tích dao động tử một chiều của mình bằng các chuyển động tròn, điều này dễ dàng hơn nhiều so với việc phải giải một phương trình vi phân. Thủ thuật khi làm điều này là dùng các số phức, một thủ tục mà chúng ta sẽ giới thiệu trong chương tiếp theo.
21–4 Điều kiện ban đầu
Bây giờ chúng ta hãy xét điều gì xác định các hằng số A và B, hay a và Δ. Dĩ nhiên các hằng số này được xác định bởi cách chúng ta bắt đầu chuyển động. Nếu chúng ta bắt đầu chuyển động chỉ với một độ dời nhỏ, đó là một loại dao động; nếu chúng ta bắt đầu với một độ dời ban đầu và sau đó đẩy lên khi chúng ta buông ra, chúng ta được một chuyển động vẫn khác nữa. Các hằng số A và B, hay a và Δ, hay bất kỳ cách diễn đạt nào khác, dĩ nhiên được xác định bởi cách chuyển động bắt đầu, không phải bởi bất kỳ đặc điểm nào khác của tình huống. Chúng được gọi là điều kiện ban đầu. Chúng ta muốn liên hệ các điều kiện ban đầu với các hằng số. Mặc dù điều này có thể được làm bằng bất kỳ dạng nào trong các dạng (21.6), hóa ra nó dễ nhất nếu chúng ta dùng phương trình (21.6c). Giả sử rằng tại t = 0 chúng ta đã bắt đầu với một độ dời ban đầu x0 và một vận tốc nào đó v0. Đây là cách tổng quát nhất mà chúng ta có thể bắt đầu chuyển động. (Đúng là chúng ta không thể quy định gia tốc mà nó bắt đầu, bởi vì gia tốc đó được xác định bởi lò xo, một khi chúng ta quy định x0.) Bây giờ chúng ta hãy tính A và B. Chúng ta bắt đầu với phương trình cho x,
x = A cos ω0t + B sin ω0t.
Vì sau này chúng ta cũng sẽ cần vận tốc, chúng ta lấy đạo hàm của x và thu được
v = −ω0A sin ω0t + ω0B cos ω0t.
Các biểu thức này đúng cho mọi t, nhưng chúng ta có kiến thức đặc biệt về x và v tại t = 0. Vậy nếu chúng ta đặt t = 0 vào các phương trình này, ở vế trái chúng ta được x0 và v0, bởi vì đó là những gì x và v là tại t = 0; cũng vậy, chúng ta biết rằng cosin của không bằng một, và sin của không bằng không. Do đó chúng ta được
x0 = A · 1 + B · 0 = A
và
v0 = −ω0A · 0 + ω0B · 1 = ω0B.
Vậy đối với trường hợp cụ thể này chúng ta tìm được rằng
A = x0, B = v0/ω0.
Từ các giá trị này của A và B, chúng ta có thể được a và Δ nếu chúng ta muốn.
Đó là kết thúc của nghiệm của chúng ta, nhưng có một điều thú vị về mặt vật lý để kiểm chứng, và đó là sự bảo toàn năng lượng. Vì không có các tổn thất do ma sát, năng lượng nên được bảo toàn. Chúng ta hãy dùng công thức x = a cos (ω0t + Δ); khi đó, v = −ω0a sin (ω0t + Δ). Bây giờ chúng ta hãy tìm ra động năng T là gì, và thế năng U là gì. Thế năng tại bất kỳ thời điểm nào là ½kx2, trong đó x là độ dời và k là hằng số của lò xo. Nếu chúng ta thay thế cho x, dùng biểu thức của chúng ta ở trên, chúng ta được
U = ½kx2 = ½ka2 cos2 (ω0t + Δ).
Dĩ nhiên thế năng không phải là hằng số; thế năng không bao giờ trở nên âm, một cách tự nhiên — luôn luôn có một ít năng lượng trong lò xo, nhưng lượng năng lượng dao động theo x. Động năng, mặt khác, là ½mv2, và bằng cách thay thế cho v chúng ta được
T = ½mv2 = ½mω02a2 sin2 (ω0t + Δ).
Bây giờ động năng bằng không khi x ở cực đại, bởi vì khi đó không có vận tốc; mặt khác, nó cực đại khi x đang đi qua không, bởi vì khi đó nó đang chuyển động nhanh nhất. Sự biến thiên này của động năng đúng ngược với sự biến thiên của thế năng. Nhưng năng lượng toàn phần nên là một hằng số. Nếu chúng ta lưu ý rằng k = mω02, chúng ta thấy rằng
T + U = ½mω02a2 [cos2 (ω0t + Δ) + sin2 (ω0t + Δ)] = ½mω02a2.
Năng lượng phụ thuộc vào bình phương của biên độ; nếu chúng ta có biên độ gấp đôi, chúng ta được một dao động có năng lượng gấp bốn lần. Thế năng trung bình là một nửa giá trị cực đại và, do đó, là một nửa năng lượng toàn phần, và động năng trung bình cũng vậy, là một nửa năng lượng toàn phần.
21–5 Dao động cưỡng bức
Tiếp theo chúng ta sẽ bàn về dao động tử điều hòa cưỡng bức, tức là một dao động tử trong đó có một lực dẫn động bên ngoài đang tác dụng. Phương trình khi đó là như sau:
m d2x/dt2 = −kx + F(t). (21.8)
Chúng ta muốn tìm ra điều gì xảy ra trong các hoàn cảnh này. Lực dẫn động bên ngoài có thể có nhiều loại phụ thuộc hàm khác nhau vào thời gian; loại đầu tiên chúng ta sẽ phân tích là rất đơn giản — chúng ta sẽ giả sử rằng lực đang dao động:
F(t) = F0 cos ωt. (21.9)
Tuy nhiên, lưu ý rằng ω này không nhất thiết là ω0: chúng ta có ω trong sự kiểm soát của mình; việc cưỡng bức có thể được thực hiện ở các tần số khác nhau. Vậy chúng ta thử giải phương trình (21.8) với lực đặc biệt (21.9). Nghiệm của (21.8) là gì? Một nghiệm đặc biệt, (sau này chúng ta sẽ bàn các trường hợp tổng quát hơn) là
x = C cos ωt, (21.10)
trong đó hằng số là cần được xác định. Nói cách khác, chúng ta có thể giả sử rằng nếu chúng ta cứ đẩy qua đẩy lại, khối lượng sẽ đi theo qua lại đồng nhịp với lực. Dù sao chúng ta cũng có thể thử nó. Vậy chúng ta đặt (21.10) và (21.9) vào (21.8), và được
−mω2C cos ωt = −mω02C cos ωt + F0 cos ωt. (21.11)
Chúng ta cũng đã đặt vào k = mω02, để chúng ta sẽ hiểu phương trình tốt hơn ở cuối. Bây giờ bởi vì cosin xuất hiện ở khắp nơi, chúng ta có thể chia nó ra, và điều đó cho thấy rằng (21.10), trên thực tế, là một nghiệm, với điều kiện chúng ta chọn C đúng. Đáp án là C phải là
C = F0/m(ω02 − ω2). (21.12)
Tức là, m dao động ở cùng tần số như lực, nhưng với một biên độ phụ thuộc vào tần số của lực, và cũng phụ thuộc vào tần số của chuyển động tự nhiên của dao động tử. Nó có nghĩa là, thứ nhất, nếu ω rất nhỏ so với ω0, thì độ dời và lực nằm cùng hướng. Mặt khác, nếu chúng ta lắc nó qua lại rất nhanh, thì (21.12) cho chúng ta biết rằng C là âm nếu ω nằm trên tần số tự nhiên ω0 của dao động tử điều hòa. (Chúng ta sẽ gọi ω0 là tần số tự nhiên của dao động tử điều hòa, và ω là tần số áp dụng.) Ở tần số rất cao, mẫu số có thể trở nên rất lớn, và khi đó biên độ không còn nhiều.
Dĩ nhiên nghiệm chúng ta đã tìm được là nghiệm chỉ khi mọi thứ được bắt đầu đúng cách, vì nếu không có một phần mà thông thường tắt dần sau một thời gian. Phần còn lại này được gọi là đáp ứng quá độ đối với F(t), trong khi (21.10) và (21.12) được gọi là đáp ứng trạng thái ổn định.
Theo công thức (21.12) của chúng ta, một điều rất đáng chú ý cũng nên xảy ra: nếu ω gần như chính xác bằng ω0, thì C nên tiến tới vô cực. Vậy nếu chúng ta điều chỉnh tần số của lực để “đúng nhịp” với tần số tự nhiên, thì chúng ta nên được một độ dời khổng lồ. Điều này được biết rõ bởi bất kỳ ai đã đẩy một đứa trẻ trên một chiếc xích đu. Nó không hoạt động tốt lắm nếu chúng ta nhắm mắt và đẩy ở một tốc độ nào đó một cách ngẫu nhiên. Nếu chúng ta tình cờ có đúng thời điểm, thì xích đu đi rất cao, nhưng nếu chúng ta có thời điểm sai, thì đôi khi chúng ta có thể đang đẩy khi chúng ta nên kéo, và cứ như thế, và nó không hoạt động.
Nếu chúng ta làm ω đúng bằng ω0, chúng ta tìm được rằng nó nên dao động ở biên độ vô cực, điều này, dĩ nhiên, là không thể. Lý do nó không xảy ra là vì có điều gì đó không ổn với phương trình, có một số số hạng ma sát khác, và các lực khác, mà không có trong (21.8) nhưng xảy ra trong thế giới thật. Vậy biên độ không đạt tới vô cực vì một lý do nào đó; có thể là lò xo bị gãy!