Chương 2: Phép tính vi phân của các trường vectơ
Richard P. Feynman — The Feynman Lectures on Physics, Tập II, Chương 2: “Differential Calculus of Vector Fields”
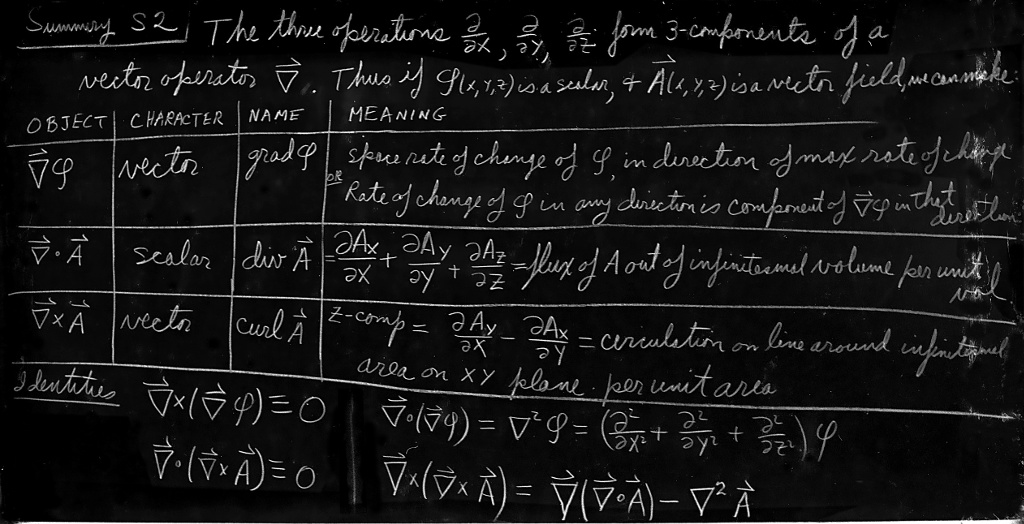
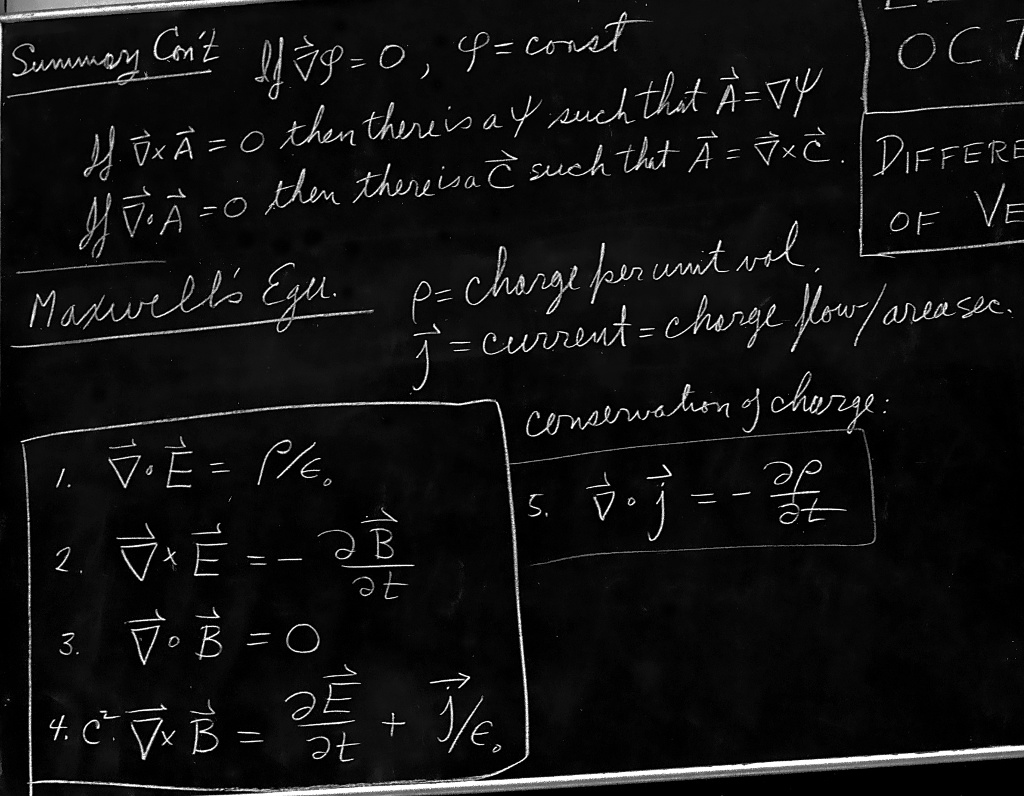
Ôn tập: Chương 11, Tập I — Vectơ.
2–1 Hiểu vật lý
Nhà vật lý cần có khả năng nhìn các bài toán từ nhiều quan điểm. Việc phân tích chính xác các bài toán vật lý thực thường khá phức tạp, và bất kỳ tình huống vật lý cụ thể nào cũng có thể quá phức tạp để phân tích trực tiếp bằng cách giải phương trình vi phân. Nhưng người ta vẫn có thể có một ý niệm rất tốt về hành vi của một hệ nếu có một cảm nhận nào đó về đặc tính của nghiệm trong các hoàn cảnh khác nhau. Các ý tưởng như các đường sức, điện dung, điện trở và độ tự cảm, cho các mục đích như vậy, là rất hữu ích. Vì vậy chúng ta sẽ dành nhiều thời gian để phân tích chúng. Bằng cách này chúng ta sẽ có được cảm nhận về điều gì nên xảy ra trong các tình huống điện từ khác nhau. Mặt khác, không có mô hình phỏng đoán nào, như các đường sức, là thực sự đầy đủ và chính xác cho mọi tình huống. Chỉ có một cách chính xác duy nhất để trình bày các định luật, và đó là bằng các phương trình vi phân. Chúng có ưu điểm là cơ bản và, theo như chúng ta biết, chính xác. Nếu bạn đã học các phương trình vi phân, bạn luôn có thể quay lại với chúng. Không có gì phải học lại từ đầu cả.
Sẽ mất của bạn một thời gian để hiểu điều gì nên xảy ra trong các hoàn cảnh khác nhau. Bạn sẽ phải giải các phương trình. Mỗi lần bạn giải các phương trình, bạn sẽ học được điều gì đó về đặc tính của các nghiệm. Để giữ các nghiệm này trong đầu, cũng sẽ hữu ích khi nghiên cứu ý nghĩa của chúng theo các đường sức và các khái niệm khác. Đó là cách bạn sẽ thực sự “hiểu” các phương trình. Đó là sự khác biệt giữa toán học và vật lý. Các nhà toán học, hay những người có đầu óc rất toán học, thường bị lạc hướng khi “nghiên cứu” vật lý bởi vì họ đánh mất vật lý khỏi tầm nhìn. Họ nói: “Nhìn này, các phương trình vi phân này — các phương trình Maxwell — là tất cả những gì có trong điện động lực học; các nhà vật lý thừa nhận rằng không có gì không chứa trong các phương trình. Các phương trình phức tạp, nhưng xét cho cùng chúng chỉ là các phương trình toán học và nếu tôi hiểu chúng về mặt toán học từ trong ra ngoài, tôi sẽ hiểu vật lý từ trong ra ngoài.” Chỉ là nó không vận hành theo cách đó. Các nhà toán học nghiên cứu vật lý với quan điểm đó — và đã có nhiều người như vậy — thường đóng góp rất ít cho vật lý và, trên thực tế, ít cho cả toán học. Họ thất bại bởi vì các tình huống vật lý thực trong thế giới thực phức tạp đến mức cần phải có một sự hiểu biết rộng hơn nhiều về các phương trình.
Hiểu một phương trình thực sự nghĩa là gì — tức là, theo một nghĩa rộng hơn nghĩa toán học thuần túy — đã được Dirac mô tả. Ông nói: “Tôi hiểu một phương trình nghĩa là gì nếu tôi có một cách hình dung ra các đặc tính của nghiệm của nó mà không thực sự giải nó.” Vì vậy nếu chúng ta có một cách biết điều gì nên xảy ra trong các hoàn cảnh cho trước mà không thực sự giải các phương trình, thì chúng ta “hiểu” các phương trình, khi áp dụng vào các hoàn cảnh này. Một sự hiểu biết vật lý là một thứ hoàn toàn phi toán học, không chính xác và thiếu chuẩn xác, nhưng tuyệt đối cần thiết cho một nhà vật lý.
Thông thường, một khóa học như thế này được dạy bằng cách phát triển dần các ý tưởng vật lý — bằng cách bắt đầu với các tình huống đơn giản và tiến tới các tình huống ngày càng phức tạp hơn. Điều này đòi hỏi bạn liên tục quên đi những điều bạn đã học trước đó — những điều đúng trong một số tình huống nhất định, nhưng không đúng nói chung. Chẳng hạn, “định luật” rằng lực điện phụ thuộc vào bình phương khoảng cách không luôn đúng. Chúng ta thích cách tiếp cận ngược lại. Chúng ta thích lấy trước các định luật hoàn chỉnh, rồi quay lại và áp dụng chúng vào các tình huống đơn giản, phát triển các ý tưởng vật lý trong quá trình đó. Và đó là điều chúng ta sẽ làm.
Cách tiếp cận của chúng ta hoàn toàn ngược với cách tiếp cận lịch sử, trong đó người ta phát triển chủ đề theo các thí nghiệm mà nhờ chúng thông tin đã được thu thập. Nhưng chủ đề vật lý đã được phát triển trong 200 năm qua bởi một số người rất tài tình, và vì chúng ta chỉ có một thời gian hạn chế để thu thập kiến thức của mình, chúng ta không thể nào bao quát mọi thứ họ đã làm. Không may, một trong những thứ mà chúng ta sẽ có xu hướng đánh mất trong các bài giảng này là sự phát triển lịch sử, thực nghiệm. Người ta hy vọng rằng trong phòng thí nghiệm, một phần sự thiếu hụt này có thể được sửa chữa. Bạn cũng có thể bổ sung những gì chúng ta buộc phải bỏ qua bằng cách đọc Encyclopedia Britannica, vốn có các bài viết lịch sử xuất sắc về điện và về các phần khác của vật lý. Bạn cũng sẽ tìm thấy thông tin lịch sử trong nhiều sách giáo khoa về điện và từ.
2–2 Các trường vô hướng và trường vectơ — T và h
Bây giờ chúng ta bắt đầu với quan điểm trừu tượng, toán học của lý thuyết điện và từ. Ý tưởng cuối cùng là giải thích ý nghĩa của các định luật được đưa ra trong Chương 1. Nhưng để làm điều này, trước tiên chúng ta phải giải thích một ký hiệu mới và kỳ lạ mà chúng ta muốn sử dụng. Vì vậy, hãy quên điện từ học trong chốc lát và thảo luận về toán học của các trường vectơ. Nó có tầm quan trọng rất lớn, không chỉ đối với điện từ học, mà đối với mọi loại hoàn cảnh vật lý. Cũng như phép tính vi phân và tích phân thông thường quan trọng đối với mọi ngành của vật lý, phép tính vi phân của các vectơ cũng vậy. Chúng ta chuyển sang chủ đề đó.
Liệt kê dưới đây là một vài sự kiện từ đại số vectơ. Ta giả thiết rằng bạn đã biết chúng.
A·B = vô hướng = AxBx + AyBy + AzBz (2.1)
A×B = vectơ (2.2)
(A×B)z = AxBy − AyBx
(A×B)x = AyBz − AzBy
(A×B)y = AzBx − AxBz
A×A = 0 (2.3)
A·(A×B) = 0 (2.4)
A·(B×C) = (A×B)·C (2.5)
A×(B×C) = B(A·C) − C(A·B) (2.6)
Chúng ta cũng sẽ muốn dùng hai đẳng thức sau đây từ phép tính vi tích phân:
Δf(x,y,z) = (∂f/∂x) Δx + (∂f/∂y) Δy + (∂f/∂z) Δz, (2.7)
∂2f/∂x ∂y = ∂2f/∂y ∂x. (2.8)
Phương trình đầu tiên (2.7), dĩ nhiên, chỉ đúng trong giới hạn mà Δx, Δy và Δz tiến về không.
Trường vật lý đơn giản nhất có thể là một trường vô hướng. Theo bạn nhớ, một trường, đối với chúng ta, nghĩa là một đại lượng phụ thuộc vào vị trí trong không gian. Theo một trường vô hướng chúng ta chỉ đơn thuần có nghĩa là một trường được đặc trưng tại mỗi điểm bởi một số duy nhất — một vô hướng. Dĩ nhiên con số có thể thay đổi theo thời gian, nhưng lúc này chúng ta không cần lo về điều đó. Chúng ta sẽ nói về trường trông như thế nào tại một thời điểm cho trước. Như một ví dụ về một trường vô hướng, hãy xét một khối vật liệu rắn đã được nung nóng ở một số nơi và làm lạnh ở những nơi khác, sao cho nhiệt độ của vật thể thay đổi từ điểm này sang điểm khác theo một cách phức tạp. Khi đó nhiệt độ sẽ là một hàm của x, y và z, vị trí trong không gian đo trong một hệ tọa độ vuông góc. Nhiệt độ là một trường vô hướng.
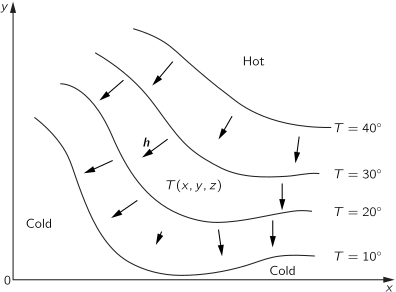
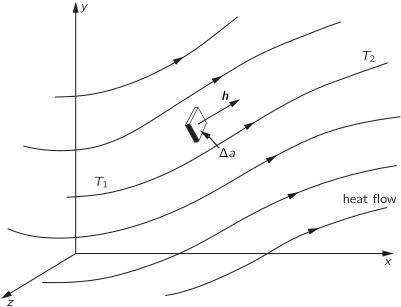
Một cách nghĩ về các trường vô hướng là tưởng tượng các “đường mức” vốn là các mặt tưởng tượng vẽ qua mọi điểm mà tại đó trường có cùng một giá trị, cũng như các đường đồng mức trên bản đồ nối các điểm có cùng độ cao. Đối với một trường nhiệt độ, các đường mức được gọi là các “mặt đẳng nhiệt” hay các đường đẳng nhiệt. Hình 2–1 minh họa một trường nhiệt độ và cho thấy sự phụ thuộc của T vào x và y khi z = 0. Một vài đường đẳng nhiệt được vẽ ra.
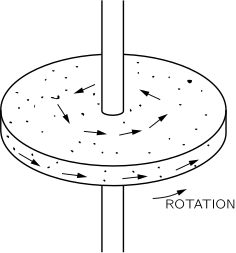
Cũng có các trường vectơ. Ý tưởng rất đơn giản. Một vectơ được cho tại mỗi điểm trong không gian. Vectơ thay đổi từ điểm này sang điểm khác. Như một ví dụ, hãy xét một vật đang quay. Vận tốc của vật chất của vật thể tại bất kỳ điểm nào là một vectơ vốn là một hàm của vị trí (Hình 2–2). Như một ví dụ thứ hai, hãy xét dòng nhiệt trong một khối vật liệu. Nếu nhiệt độ trong khối cao ở một nơi và thấp ở một nơi khác, sẽ có một dòng nhiệt từ các nơi nóng hơn tới các nơi lạnh hơn. Nhiệt sẽ chảy theo các hướng khác nhau trong các phần khác nhau của khối. Dòng nhiệt là một đại lượng có hướng mà chúng ta gọi là h. Độ lớn của nó là một thước đo có bao nhiêu nhiệt đang chảy. Các ví dụ của vectơ dòng nhiệt cũng được biểu diễn trong Hình 2–1.
Hãy đưa ra một định nghĩa chính xác hơn của h: Độ lớn của vectơ dòng nhiệt tại một điểm là lượng năng lượng nhiệt đi qua, trên một đơn vị thời gian và trên một đơn vị diện tích, qua một phần tử mặt vô cùng nhỏ vuông góc với hướng của dòng chảy. Vectơ chỉ theo hướng của dòng chảy (xem Hình 2–3). Bằng ký hiệu: Nếu ΔJ là năng lượng nhiệt đi qua trong một đơn vị thời gian qua phần tử mặt Δa, thì
h = (ΔJ/Δa) ef, (2.9)
trong đó ef là một vectơ đơn vị theo hướng của dòng chảy.
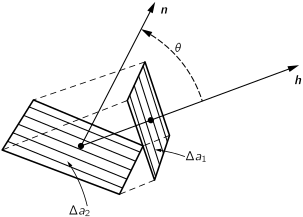
Vectơ h có thể được định nghĩa theo một cách khác — theo các thành phần của nó. Chúng ta hỏi có bao nhiêu nhiệt chảy qua một mặt nhỏ ở bất kỳ góc nào đối với dòng chảy. Trong Hình 2–4 chúng ta biểu diễn một mặt nhỏ Δa2 nghiêng đối với Δa1, vốn vuông góc với dòng chảy. Vectơ đơn vị n là pháp tuyến với mặt Δa2. Góc θ giữa n và h là như nhau như góc giữa các mặt (vì h là pháp tuyến với Δa1). Bây giờ dòng nhiệt trên một đơn vị diện tích qua Δa2 là bao nhiêu? Dòng chảy qua Δa2 là như nhau như qua Δa1; chỉ có các diện tích là khác nhau. Trên thực tế, Δa1 = Δa2 cos θ. Dòng nhiệt qua Δa2 là
ΔJ/Δa2 = (ΔJ/Δa1) cos θ = h·n. (2.10)
Chúng ta diễn giải phương trình này: dòng nhiệt (trên một đơn vị thời gian và trên một đơn vị diện tích) qua bất kỳ phần tử mặt nào mà pháp tuyến đơn vị của nó là n, được cho bởi h·n. Một cách tương đương, chúng ta có thể nói: thành phần của dòng nhiệt vuông góc với phần tử mặt Δa2 là h·n. Chúng ta có thể, nếu muốn, coi các phát biểu này định nghĩa h. Chúng ta sẽ áp dụng cùng các ý tưởng này cho các trường vectơ khác.
2–3 Đạo hàm của các trường — gradient
Khi các trường thay đổi theo thời gian, chúng ta có thể mô tả sự thay đổi bằng cách đưa ra các đạo hàm của chúng đối với t. Chúng ta muốn mô tả các sự thay đổi theo vị trí theo một cách tương tự, bởi vì chúng ta quan tâm đến mối quan hệ giữa, chẳng hạn, nhiệt độ ở một nơi và nhiệt độ ở một nơi gần đó. Chúng ta sẽ lấy đạo hàm của nhiệt độ đối với vị trí như thế nào? Chúng ta vi phân nhiệt độ đối với x? Hay đối với y, hay z?
Các định luật vật lý hữu ích không phụ thuộc vào định hướng của hệ tọa độ. Do đó, chúng nên được viết dưới một dạng mà trong đó hoặc cả hai vế đều là vô hướng hoặc cả hai vế đều là vectơ. Đạo hàm của một trường vô hướng, chẳng hạn ∂T/∂x, là gì? Nó là một vô hướng, hay một vectơ, hay là gì? Nó không là vô hướng cũng không là vectơ, như bạn có thể dễ dàng nhận thấy, bởi vì nếu chúng ta lấy một trục x khác, ∂T/∂x chắc chắn sẽ khác. Nhưng hãy chú ý: Chúng ta có ba đạo hàm có thể: ∂T/∂x, ∂T/∂y và ∂T/∂z. Vì có ba loại đạo hàm và chúng ta biết rằng cần ba số để tạo thành một vectơ, có lẽ ba đạo hàm này là các thành phần của một vectơ:
(∂T/∂x, ∂T/∂y, ∂T/∂z) ?= một vectơ. (2.11)
Dĩ nhiên nói chung không đúng rằng bất kỳ ba số nào cũng tạo thành một vectơ. Nó chỉ đúng nếu, khi chúng ta quay hệ tọa độ, các thành phần của vectơ biến đổi qua lại với nhau theo cách đúng. Vì vậy cần phải phân tích các đạo hàm này thay đổi như thế nào bởi một phép quay của hệ tọa độ. Chúng ta sẽ chỉ ra rằng (2.11) thực sự là một vectơ. Các đạo hàm quả thực biến đổi theo cách đúng khi hệ tọa độ được quay.
Chúng ta có thể thấy điều này theo vài cách. Một cách là đặt một câu hỏi mà đáp án của nó độc lập với hệ tọa độ, và cố gắng biểu diễn đáp án dưới một dạng “bất biến”. Chẳng hạn, nếu S = A·B, và nếu A và B là các vectơ, chúng ta biết — bởi vì chúng ta đã chứng minh điều đó trong Chương 11 của Tập I — rằng S là một vô hướng. Chúng ta biết rằng S là một vô hướng mà không cần khảo sát xem nó có thay đổi với các thay đổi của hệ tọa độ hay không. Nó không thể, bởi vì nó là một tích vô hướng của hai vectơ. Tương tự, nếu chúng ta có ba số B1, B2 và B3 và chúng ta phát hiện ra rằng đối với mọi vectơ A
AxB1 + AyB2 + AzB3 = S, (2.12)
trong đó S là như nhau đối với bất kỳ hệ tọa độ nào, thì phải là ba số B1, B2, B3 là các thành phần Bx, By, Bz của một vectơ B nào đó.
Bây giờ hãy nghĩ về trường nhiệt độ. Giả sử chúng ta lấy hai điểm P1 và P2, cách nhau bởi khoảng nhỏ ΔR. Nhiệt độ tại P1 là T1 và tại P2 là T2, và hiệu ΔT = T2 − T1. Nhiệt độ tại các điểm thực, vật lý này chắc chắn không phụ thuộc vào trục nào chúng ta chọn để đo các tọa độ. Đặc biệt, ΔT là một số độc lập với hệ tọa độ. Nó là một vô hướng.
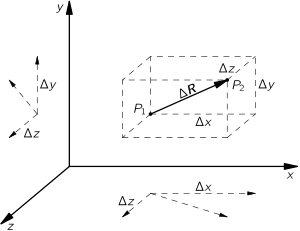
Nếu chúng ta chọn một tập hợp trục nào đó thuận tiện, chúng ta có thể viết T1 = T(x,y,z) và T2 = T(x + Δx, y + Δy, z + Δz), trong đó Δx, Δy và Δz là các thành phần của vectơ ΔR (Hình 2–5). Nhớ lại Phương trình (2.7), chúng ta có thể viết
ΔT = (∂T/∂x) Δx + (∂T/∂y) Δy + (∂T/∂z) Δz. (2.13)
Vế trái của Phương trình (2.13) là một vô hướng. Vế phải là tổng của ba tích với Δx, Δy và Δz, vốn là các thành phần của một vectơ. Suy ra rằng ba số ∂T/∂x, ∂T/∂y, ∂T/∂z cũng là các thành phần x-, y- và z- của một vectơ. Chúng ta viết vectơ mới này bằng ký hiệu ∇T. Ký hiệu ∇ (gọi là “del”) là một Δ lộn ngược, và được cho là nhắc chúng ta nhớ về phép vi phân. Người ta đọc ∇T theo nhiều cách khác nhau: “del-T”, hay “gradient của T”, hay “grad T”;1
grad T = ∇T = (∂T/∂x, ∂T/∂y, ∂T/∂z). (2.14)
Dùng ký hiệu này, chúng ta có thể viết lại Phương trình (2.13) dưới dạng gọn hơn,
ΔT = ∇T·ΔR. (2.15)
Bằng lời, phương trình này nói rằng hiệu nhiệt độ giữa hai điểm gần nhau là tích vô hướng của gradient của T và vectơ độ dời giữa các điểm. Dạng của Phương trình (2.15) cũng minh họa rõ ràng chứng minh trên đây của chúng ta rằng ∇T thực sự là một vectơ.
Có lẽ bạn vẫn chưa bị thuyết phục? Hãy chứng minh nó theo một cách khác. (Mặc dù nếu bạn nhìn kỹ, bạn có thể thấy rằng nó thực sự là cùng một chứng minh dưới dạng dài dòng hơn!) Chúng ta sẽ chỉ ra rằng các thành phần của ∇T biến đổi đúng như các thành phần của R. Nếu chúng làm vậy, ∇T là một vectơ theo định nghĩa ban đầu của chúng ta về một vectơ trong Chương 11 của Tập I. Chúng ta lấy một hệ tọa độ mới x′, y′, z′, và trong hệ mới này chúng ta tính ∂T/∂x′, ∂T/∂y′ và ∂T/∂z′. Để làm mọi thứ đơn giản hơn một chút, chúng ta đặt z = z′, để chúng ta có thể quên tọa độ z đi. (Bạn có thể tự kiểm tra trường hợp tổng quát hơn.)
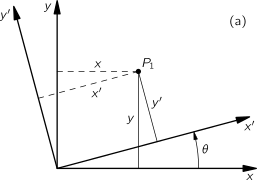
Chúng ta lấy một hệ x′y′ quay một góc θ đối với hệ xy, như trong Hình 2–6(a). Đối với một điểm (x,y) các tọa độ trong hệ có dấu phẩy là
x′ = x cos θ + y sin θ, (2.16)
y′ = −x sin θ + y cos θ. (2.17)
Hoặc, giải ra x và y,
x = x′ cos θ − y′ sin θ, (2.18)
y = x′ sin θ + y′ cos θ. (2.19)
Nếu bất kỳ cặp số nào biến đổi bằng các phương trình này theo cùng cách như x và y, chúng là các thành phần của một vectơ.
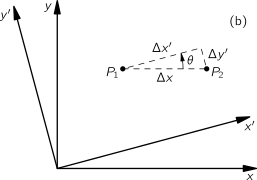
Bây giờ hãy nhìn vào hiệu nhiệt độ giữa hai điểm gần nhau P1 và P2, được chọn như trong Hình 2–6(b). Nếu chúng ta tính với các tọa độ x- và y-, chúng ta sẽ viết
ΔT = (∂T/∂x) Δx (2.20)
— vì Δy bằng không.
Một phép tính trong hệ có dấu phẩy sẽ cho điều gì? Chúng ta sẽ viết
ΔT = (∂T/∂x′) Δx′ + (∂T/∂y′) Δy′. (2.21)
Nhìn vào Hình 2–6(b), chúng ta thấy rằng
Δx′ = Δx cos θ, (2.22)
và
Δy′ = −Δx sin θ, (2.23)
vì Δy′ là âm khi Δx là dương. Thay các điều này vào Phương trình (2.21), chúng ta tìm được rằng
ΔT = (∂T/∂x′) Δx cos θ − (∂T/∂y′) Δx sin θ (2.24)
= [(∂T/∂x′) cos θ − (∂T/∂y′) sin θ] Δx. (2.25)
So sánh Phương trình (2.25) với (2.20), chúng ta thấy rằng
∂T/∂x = (∂T/∂x′) cos θ − (∂T/∂y′) sin θ. (2.26)
Phương trình này nói rằng ∂T/∂x thu được từ ∂T/∂x′ và ∂T/∂y′, đúng như x thu được từ x′ và y′ trong Phương trình (2.18). Vì vậy ∂T/∂x là thành phần x của một vectơ. Các lập luận cùng loại sẽ chỉ ra rằng ∂T/∂y và ∂T/∂z là các thành phần y- và z-. Vì vậy ∇T chắc chắn là một vectơ. Nó là một trường vectơ suy ra từ trường vô hướng T.
2–4 Toán tử ∇
Bây giờ chúng ta có thể làm một điều cực kỳ thú vị và tài tình — và đặc trưng cho những điều làm cho toán học trở nên đẹp. Lập luận rằng grad T, hay ∇T, là một vectơ đã không phụ thuộc vào việc chúng ta đang vi phân trường vô hướng nào. Mọi lập luận sẽ diễn ra như nhau nếu T được thay bằng bất kỳ trường vô hướng nào. Vì các phương trình biến đổi là như nhau bất kể chúng ta vi phân cái gì, chúng ta cũng có thể bỏ T đi và thay Phương trình (2.26) bằng phương trình toán tử
∂/∂x = (∂/∂x′) cos θ − (∂/∂y′) sin θ. (2.27)
Chúng ta để các toán tử, như Jeans đã nói, “đói chờ một cái gì đó để vi phân.”
Vì chính các toán tử vi phân biến đổi như các thành phần của một vectơ cần phải thế, chúng ta có thể gọi chúng là các thành phần của một toán tử vectơ. Chúng ta có thể viết,
∇ = (∂/∂x, ∂/∂y, ∂/∂z), (2.28)
điều này dĩ nhiên có nghĩa là,
∇x = ∂/∂x, ∇y = ∂/∂y, ∇z = ∂/∂z. (2.29)
Chúng ta đã trừu xuất gradient ra khỏi T — đó là ý tưởng tuyệt vời.
Dĩ nhiên, bạn phải luôn nhớ rằng ∇ là một toán tử. Một mình, nó không có nghĩa gì cả. Nếu ∇ tự nó không có nghĩa gì cả, thì nó có nghĩa gì nếu chúng ta nhân nó với một vô hướng — chẳng hạn T — để thu được tích T∇? (Người ta luôn có thể nhân một vectơ với một vô hướng.) Nó vẫn không có nghĩa gì cả. Thành phần x của nó là,
T ∂/∂x, (2.30)
vốn không phải là một số, mà vẫn là một loại toán tử nào đó. Tuy nhiên, theo đại số vectơ chúng ta vẫn sẽ gọi T∇ là một vectơ.
Bây giờ hãy nhân ∇ với một vô hướng ở phía bên kia, để chúng ta có tích (∇T). Trong đại số thông thường
TA = AT (2.31)
nhưng chúng ta phải nhớ rằng đại số toán tử hơi khác với đại số vectơ thông thường.
Với các toán tử, chúng ta phải luôn giữ đúng thứ tự, để các phép toán có ý nghĩa thích hợp. Bạn sẽ không gặp khó khăn gì nếu bạn chỉ nhớ rằng toán tử ∇ tuân theo cùng quy ước như ký hiệu đạo hàm. Cái phải được vi phân phải được đặt ở bên phải của ∇. Thứ tự là quan trọng.
Giữ trong đầu vấn đề thứ tự này, chúng ta hiểu rằng T∇ là một toán tử, nhưng tích ∇T không còn là một toán tử đói nữa; toán tử đã được thỏa mãn hoàn toàn. Nó quả thực là một vectơ vật lý có một ý nghĩa. Nó biểu diễn tốc độ thay đổi theo không gian của T. Thành phần x của ∇T là tốc độ T thay đổi theo hướng x nhanh như thế nào. Hướng của vectơ ∇T là gì? Chúng ta biết rằng tốc độ thay đổi của T theo bất kỳ hướng nào là thành phần của ∇T theo hướng đó (xem Phương trình (2.15)). Suy ra rằng hướng của ∇T là hướng mà trong đó nó có thành phần lớn nhất có thể — nói cách khác, hướng mà trong đó T thay đổi nhanh nhất. Gradient của T có hướng của sườn dốc lên dốc nhất (theo T).
2–5 Các phép toán với ∇
Chúng ta có thể làm bất kỳ đại số nào khác với toán tử vectơ ∇ không? Hãy thử kết hợp nó với một vectơ. Chúng ta có thể kết hợp hai vectơ bằng cách tạo một tích vô hướng. Chúng ta có thể tạo các tích
(một vectơ)·∇, hoặc ∇·(một vectơ).
Cái đầu tiên vẫn chưa có nghĩa gì cả, bởi vì nó vẫn là một toán tử. Ý nghĩa cuối cùng của nó sẽ là gì sẽ phụ thuộc vào cái mà nó được cho tác dụng lên. Tích thứ hai là một trường vô hướng nào đó. (A·B luôn là một vô hướng.)
Hãy thử tích vô hướng của ∇ với một trường vectơ mà chúng ta biết, chẳng hạn h. Chúng ta viết ra các thành phần:
∇·h = ∇xhx + ∇yhy + ∇zhz, (2.32)
hay,
∇·h = ∂hx/∂x + ∂hy/∂y + ∂hz/∂z. (2.33)
Tổng là bất biến dưới một phép biến đổi tọa độ. Nếu chúng ta chọn một hệ khác (được chỉ bằng các dấu phẩy), chúng ta sẽ có2
∇′·h = ∂hx′/∂x′ + ∂hy′/∂y′ + ∂hz′/∂z′, (2.34)
vốn là cùng một số như số thu được từ Phương trình (2.33), mặc dù nó trông khác. Tức là,
∇′·h = ∇·h (2.35)
đối với mọi điểm trong không gian. Vì vậy ∇·h là một trường vô hướng, vốn phải biểu diễn một đại lượng vật lý nào đó. Bạn nên nhận ra rằng tổ hợp các đạo hàm trong ∇·h khá đặc biệt. Có đủ loại tổ hợp khác như ∂hy/∂x, vốn không là vô hướng cũng không là các thành phần của vectơ.
Đại lượng vô hướng ∇·(một vectơ) cực kỳ hữu ích trong vật lý. Nó đã được đặt tên là divergence (độ phân kỳ). Chẳng hạn,
∇·h = div h = “divergence của h.” (2.36)
Cũng như chúng ta đã làm đối với ∇T, chúng ta có thể gán một ý nghĩa vật lý cho ∇·h. Tuy nhiên, chúng ta sẽ hoãn điều đó lại đến sau.
Trước tiên, chúng ta muốn xem chúng ta còn có thể nấu nướng được gì nữa với toán tử vectơ ∇. Một tích có hướng thì sao? Chúng ta phải kỳ vọng rằng
∇×h = một vectơ. (2.37)
Nó là một vectơ mà các thành phần của nó chúng ta có thể viết theo quy tắc thông thường cho các tích có hướng (xem Phương trình (2.2)):
(∇×h)z = ∇xhy − ∇yhx = ∂hy/∂x − ∂hx/∂y. (2.38)
Tương tự,
(∇×h)x = ∇yhz − ∇zhy = ∂hz/∂y − ∂hy/∂z, (2.39)
và
(∇×h)y = ∇zhx − ∇xhz = ∂hx/∂z − ∂hz/∂x. (2.40)
Tổ hợp ∇×h được gọi là “curl của h” (độ xoáy của h). Lý do của cái tên và ý nghĩa vật lý của tổ hợp sẽ được thảo luận sau.
Tóm tắt lại, chúng ta có ba loại tổ hợp với ∇:
∇T = grad T = một vectơ,
∇·h = div h = một vô hướng,
∇×h = curl h = một vectơ.
Dùng các tổ hợp này, chúng ta có thể viết về các sự thay đổi theo không gian của các trường theo một cách thuận tiện — theo một cách tổng quát, ở chỗ nó không phụ thuộc vào bất kỳ tập hợp trục cụ thể nào.
Như một ví dụ về việc dùng toán tử vi phân vectơ ∇ của chúng ta, chúng ta viết một tập hợp các phương trình vectơ chứa cùng các định luật của điện từ học mà chúng ta đã đưa ra bằng lời trong Chương 1. Chúng được gọi là các phương trình Maxwell:
Các phương trình Maxwell
(1) ∇·E = ρ/ε0
(2) ∇×E = −∂B/∂t
(3) ∇·B = 0
(4) c2 ∇×B = ∂E/∂t + j/ε0 (2.41)
trong đó ρ (rho), “mật độ điện tích”, là lượng điện tích trên một đơn vị thể tích, và j, “mật độ dòng điện”, là tốc độ mà điện tích chảy qua một đơn vị diện tích trên giây. Bốn phương trình này chứa lý thuyết cổ điển hoàn chỉnh của trường điện từ. Bạn thấy chúng ta có thể thu được một dạng đơn giản thanh lịch như thế nào với ký hiệu mới của chúng ta!
2–6 Phương trình vi phân của dòng nhiệt
Hãy đưa ra một ví dụ khác về một định luật vật lý được viết dưới ký hiệu vectơ. Định luật không phải là một định luật chính xác, nhưng đối với nhiều kim loại và một số chất khác dẫn nhiệt nó khá chính xác. Bạn biết rằng nếu bạn lấy một tấm vật liệu và nung nóng một mặt tới nhiệt độ T2 và làm lạnh mặt kia tới một nhiệt độ khác T1 thì nhiệt sẽ chảy qua vật liệu từ T2 tới T1 [Hình 2–7(a)]. Dòng nhiệt tỉ lệ với diện tích A của các mặt, và với hiệu nhiệt độ. Nó cũng tỉ lệ nghịch với d, khoảng cách giữa các tấm. (Đối với một hiệu nhiệt độ cho trước, tấm càng mỏng dòng nhiệt càng lớn.) Đặt J là năng lượng nhiệt đi qua tấm trong một đơn vị thời gian, chúng ta viết
J = κ(T2 − T1) A/d. (2.42)
Hằng số tỉ lệ κ (kappa) được gọi là hệ số dẫn nhiệt.
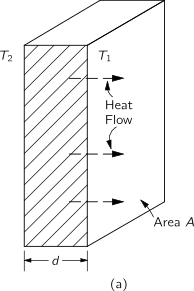
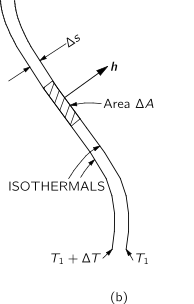
Điều gì sẽ xảy ra trong một trường hợp phức tạp hơn? Chẳng hạn trong một khối vật liệu có hình dạng kỳ quặc trong đó nhiệt độ thay đổi theo những cách đặc biệt? Giả sử chúng ta nhìn vào một mảnh nhỏ xíu của khối và tưởng tượng một tấm như tấm của Hình 2–7(a) ở quy mô thu nhỏ. Chúng ta định hướng các mặt song song với các mặt đẳng nhiệt, như trong Hình 2–7(b), để Phương trình (2.42) đúng cho tấm nhỏ.
Nếu diện tích của tấm nhỏ là ΔA, dòng nhiệt trên một đơn vị thời gian là
ΔJ = κ ΔT ΔA/Δs, (2.43)
trong đó Δs là bề dày của tấm. Bây giờ ΔJ/ΔA chúng ta đã định nghĩa trước đây là độ lớn của h, mà hướng của nó là dòng nhiệt. Dòng nhiệt sẽ đi từ T1 + ΔT về phía T1 và vì vậy nó sẽ vuông góc với các đường đẳng nhiệt, như được vẽ trong Hình 2–7(b). Ngoài ra, ΔT/Δs đúng là tốc độ thay đổi của T theo vị trí. Và vì sự thay đổi vị trí là vuông góc với các đường đẳng nhiệt, ΔT/Δs của chúng ta là tốc độ thay đổi lớn nhất. Do đó, nó đúng là độ lớn của ∇T.
Bây giờ vì hướng của ∇T ngược với hướng của h, chúng ta có thể viết (2.43) như một phương trình vectơ:
h = −κ ∇T. (2.44)
(Dấu trừ là cần thiết bởi vì nhiệt chảy “xuống dốc” theo nhiệt độ.) Phương trình (2.44) là phương trình vi phân của sự dẫn nhiệt trong các vật liệu khối. Bạn thấy rằng nó là một phương trình vectơ đúng nghĩa. Mỗi vế là một vectơ nếu κ chỉ là một số. Nó là sự tổng quát hóa cho các trường hợp tùy ý của mối quan hệ đặc biệt (2.42) cho các tấm chữ nhật. Sau này chúng ta nên học cách viết đủ loại quan hệ vật lý sơ cấp như (2.42) dưới ký hiệu vectơ tinh tế hơn. Ký hiệu này hữu ích không chỉ bởi vì nó làm cho các phương trình trông đơn giản hơn. Nó cũng cho thấy rõ nhất nội dung vật lý của các phương trình mà không cần tham chiếu tới bất kỳ hệ tọa độ nào được chọn tùy ý.
2–7 Đạo hàm cấp hai của các trường vectơ
Cho đến nay chúng ta mới chỉ có các đạo hàm cấp một. Tại sao không phải là các đạo hàm cấp hai? Chúng ta có thể có vài tổ hợp:
(a) ∇·(∇T)
(b) ∇×(∇T)
(c) ∇(∇·h)
(d) ∇·(∇×h)
(e) ∇×(∇×h) (2.45)
Bạn có thể kiểm tra rằng đây là mọi tổ hợp có thể.
Hãy nhìn trước vào tổ hợp thứ hai, (b). Nó có cùng dạng như
A×(A T) = (A×A)T = 0,
vì A×A luôn bằng không. Vì vậy chúng ta nên có
curl (grad T) = ∇×(∇T) = 0. (2.46)
Chúng ta có thể thấy phương trình này xuất hiện như thế nào nếu chúng ta thực hiện một lần với các thành phần:
[∇×(∇T)]z = ∇x(∇T)y − ∇y(∇T)x = (∂/∂x)(∂T/∂y) − (∂/∂y)(∂T/∂x), (2.47)
vốn bằng không (theo Phương trình (2.8)). Nó diễn ra như vậy đối với các thành phần khác. Vì vậy ∇×(∇T) = 0, đối với bất kỳ sự phân bố nhiệt độ nào — trên thực tế, đối với bất kỳ hàm vô hướng nào.
Bây giờ hãy lấy một ví dụ khác. Hãy xem chúng ta có thể tìm thêm một trường hợp bằng không nữa không. Tích vô hướng của một vectơ với một tích có hướng chứa vectơ đó bằng không:
A·(A×B) = 0, (2.48)
bởi vì A×B vuông góc với A, và vì vậy không có các thành phần theo hướng A. Cùng tổ hợp này xuất hiện trong (d) của (2.45), vì vậy chúng ta có
∇·(∇×h) = div (curl h) = 0. (2.49)
Lại nữa, dễ dàng chỉ ra rằng nó bằng không bằng cách thực hiện các phép toán với các thành phần.
Bây giờ chúng ta sẽ phát biểu hai định lý toán học mà chúng ta sẽ không chứng minh. Chúng là các định lý rất thú vị và hữu ích mà các nhà vật lý nên biết.
Trong một bài toán vật lý, chúng ta thường xuyên tìm thấy rằng curl của một đại lượng nào đó — chẳng hạn của trường vectơ A — bằng không. Bây giờ chúng ta đã thấy (Phương trình (2.46)) rằng curl của một gradient bằng không, điều này dễ nhớ bởi vì cách các vectơ vận hành. Khi đó, chắc chắn có thể là A là gradient của một đại lượng nào đó, bởi vì khi đó curl của nó nhất thiết sẽ bằng không. Định lý thú vị là nếu curl A bằng không, thì A luôn là gradient của một cái gì đó — có một trường vô hướng ψ (psi) sao cho A bằng grad ψ. Nói cách khác, chúng ta có
Định lý: Nếu ∇×A = 0, thì tồn tại một ψ sao cho A = ∇ψ. (2.50)
Có một định lý tương tự nếu divergence của A bằng không. Chúng ta đã thấy trong Phương trình (2.49) rằng divergence của curl của một cái gì đó luôn bằng không. Nếu bạn bắt gặp một trường vectơ D mà đối với nó ∇·D bằng không, thì bạn có thể kết luận rằng D là curl của một trường vectơ C nào đó.
Định lý: Nếu ∇·D = 0, thì tồn tại một C sao cho D = ∇×C. (2.51)
Khi nhìn vào các tổ hợp có thể của hai toán tử ∇, chúng ta đã tìm thấy rằng hai trong số chúng luôn cho không. Bây giờ chúng ta nhìn vào những tổ hợp không bằng không. Lấy tổ hợp ∇·(∇T), vốn đứng đầu danh sách của chúng ta. Nó, nói chung, không bằng không. Chúng ta viết ra các thành phần:
∇T = i ∇xT + j ∇yT + k ∇zT.
Khi đó,
∇·(∇T) = ∇x(∇xT) + ∇y(∇yT) + ∇z(∇zT) = ∂2T/∂x2 + ∂2T/∂y2 + ∂2T/∂z2, (2.52)
vốn, nói chung, sẽ cho ra một số nào đó. Nó là một trường vô hướng.
Bạn thấy rằng chúng ta không cần giữ các dấu ngoặc, mà có thể viết, mà không có bất kỳ khả năng nhầm lẫn nào,
∇·(∇T) = ∇·∇T = (∇·∇)T = ∇2T. (2.53)
Chúng ta nhìn ∇2 như một toán tử mới. Nó là một toán tử vô hướng. Bởi vì nó xuất hiện thường xuyên trong vật lý, nó đã được đặt một cái tên đặc biệt — Laplacian (toán tử Laplace).
Laplacian = ∇2 = ∂2/∂x2 + ∂2/∂y2 + ∂2/∂z2. (2.54)
Vì Laplacian là một toán tử vô hướng, chúng ta có thể cho nó tác dụng lên một vectơ — theo đó chúng ta có nghĩa là cùng một phép toán trên mỗi thành phần trong các tọa độ vuông góc:
∇2h = (∇2hx, ∇2hy, ∇2hz).
Hãy nhìn vào một khả năng nữa: ∇×(∇×h), vốn là (e) trong danh sách (2.45). Bây giờ curl của curl có thể được viết khác đi nếu chúng ta dùng đẳng thức vectơ (2.6):
A×(B×C) = B(A·C) − C(A·B). (2.55)
Để dùng công thức này, chúng ta nên thay A và B bằng toán tử ∇ và đặt C = h. Nếu chúng ta làm điều đó, chúng ta thu được
∇×(∇×h) = ∇(∇·h) − h(∇·∇) … ???
Khoan một phút! Có gì đó sai. Hai số hạng đầu tiên là các vectơ ổn cả (các toán tử đã được thỏa mãn), nhưng số hạng cuối cùng không cho ra cái gì cả. Nó vẫn là một toán tử. Rắc rối là chúng ta đã không đủ cẩn thận về việc giữ thứ tự của các số hạng của chúng ta cho thẳng. Tuy nhiên, nếu bạn nhìn lại Phương trình (2.55), bạn thấy rằng chúng ta cũng có thể viết nó như sau
A×(B×C) = B(A·C) − (A·B)C. (2.56)
Thứ tự của các số hạng trông tốt hơn. Bây giờ hãy thực hiện phép thay của chúng ta trong (2.56). Chúng ta thu được
∇×(∇×h) = ∇(∇·h) − (∇·∇)h. (2.57)
Dạng này trông ổn cả. Nó, trên thực tế, đúng, như bạn có thể kiểm chứng bằng cách tính các thành phần. Số hạng cuối cùng là Laplacian, vì vậy chúng ta cũng có thể viết,
∇×(∇×h) = ∇(∇·h) − ∇2h. (2.58)
Chúng ta đã có điều gì đó để nói về mọi tổ hợp trong danh sách các ∇ kép của chúng ta, ngoại trừ (c), ∇(∇·h). Nó là một trường vectơ có thể, nhưng không có gì đặc biệt để nói về nó. Nó chỉ là một trường vectơ nào đó có thể thỉnh thoảng xuất hiện.
Sẽ thuận tiện khi có một bảng các kết luận của chúng ta:
(a) ∇·(∇T) = ∇2T = một trường vô hướng
(b) ∇×(∇T) = 0
(c) ∇(∇·h) = một trường vectơ
(d) ∇·(∇×h) = 0
(e) ∇×(∇×h) = ∇(∇·h) − ∇2h
(f) (∇·∇)h = ∇2h = một trường vectơ (2.59)
Bạn có thể nhận thấy rằng chúng ta chưa thử phát minh một toán tử vectơ mới (∇×∇). Bạn có thấy tại sao không?
2–8 Những cạm bẫy
Chúng ta đã áp dụng kiến thức của mình về đại số vectơ thông thường vào đại số của toán tử ∇. Tuy nhiên, chúng ta phải cẩn thận, bởi vì có thể lạc đường. Có hai cạm bẫy mà chúng ta sẽ đề cập, mặc dù chúng sẽ không xuất hiện trong khóa học này. Bạn sẽ nói gì về biểu thức sau đây, vốn liên quan đến hai hàm vô hướng ψ và φ (phi):
(∇ψ)×(∇φ)?
Bạn có thể muốn nói: nó phải bằng không bởi vì nó đúng như
(A a)×(A b),
vốn bằng không bởi vì tích có hướng của hai vectơ bằng nhau A×A luôn bằng không. Nhưng trong ví dụ của chúng ta hai toán tử ∇ không bằng nhau! Cái đầu tiên tác dụng lên một hàm, ψ; cái kia tác dụng lên một hàm khác, φ. Vì vậy mặc dù chúng ta biểu diễn chúng bằng cùng một ký hiệu ∇, chúng phải được coi là các toán tử khác nhau. Rõ ràng, hướng của ∇ψ phụ thuộc vào hàm ψ, vì vậy nó không có khả năng song song với ∇φ:
(∇ψ)×(∇φ) ≠ 0 (nói chung).
May mắn thay, chúng ta sẽ không phải dùng các biểu thức như vậy. (Điều chúng ta đã nói không thay đổi sự kiện rằng ∇×(∇ψ) = 0 đối với bất kỳ trường vô hướng nào, bởi vì ở đây cả hai ∇ đều tác dụng lên cùng một hàm.)
Cạm bẫy số hai (mà, lại nữa, chúng ta không cần đi vào trong khóa học của mình) là như sau: Các quy tắc mà chúng ta đã phác thảo ở đây là đơn giản và đẹp khi chúng ta dùng các tọa độ vuông góc. Chẳng hạn, nếu chúng ta có ∇2h và chúng ta muốn thành phần x, nó là
(∇2h)x = (∂2/∂x2 + ∂2/∂y2 + ∂2/∂z2)hx = ∇2hx. (2.60)
Cùng biểu thức đó sẽ không đúng nếu chúng ta hỏi thành phần hướng kính của ∇2h. Thành phần hướng kính của ∇2h không bằng ∇2hr. Lý do là khi chúng ta xử lý đại số của các vectơ, các hướng của các vectơ đều khá xác định. Nhưng khi chúng ta xử lý các trường vectơ, các hướng của chúng khác nhau ở các nơi khác nhau. Nếu chúng ta cố mô tả một trường vectơ trong, chẳng hạn, các tọa độ cực, cái mà chúng ta gọi là hướng “hướng kính” thay đổi từ điểm này sang điểm khác. Vì vậy chúng ta có thể gặp rất nhiều rắc rối khi chúng ta bắt đầu vi phân các thành phần. Chẳng hạn, ngay cả đối với một trường vectơ hằng, thành phần hướng kính thay đổi từ điểm này sang điểm khác.
Thường là an toàn nhất và đơn giản nhất khi chỉ bám vào các tọa độ vuông góc và tránh rắc rối, nhưng có một ngoại lệ đáng đề cập: Vì Laplacian ∇2 là một vô hướng, chúng ta có thể viết nó trong bất kỳ hệ tọa độ nào chúng ta muốn (chẳng hạn, trong các tọa độ cực). Nhưng vì nó là một toán tử vi phân, chúng ta chỉ nên dùng nó trên các vectơ mà các thành phần của chúng theo một hướng cố định — điều đó có nghĩa là các tọa độ vuông góc. Vì vậy chúng ta sẽ biểu diễn mọi trường vectơ của chúng ta theo các thành phần x-, y- và z- của chúng khi chúng ta viết các phương trình vi phân vectơ của chúng ta ra thành các thành phần.
1. Trong ký hiệu của chúng ta, biểu thức (a,b,c) biểu diễn một vectơ với các thành phần a, b và c. Nếu bạn thích dùng các vectơ đơn vị i, j và k, bạn có thể viết ∇T = i ∂T/∂x + j ∂T/∂y + k ∂T/∂z.
2. Chúng ta nghĩ về h như một đại lượng vật lý phụ thuộc vào vị trí trong không gian, chứ không thuần túy như một hàm toán học của ba biến. Khi h được “vi phân” đối với x, y và z, hay đối với x′, y′ và z′, biểu thức toán học cho h trước tiên phải được biểu diễn như một hàm của các biến thích hợp.