Chương 3: Phép tính tích phân vectơ
Richard P. Feynman — The Feynman Lectures on Physics, Tập II, Chương 3: “Vector Integral Calculus”
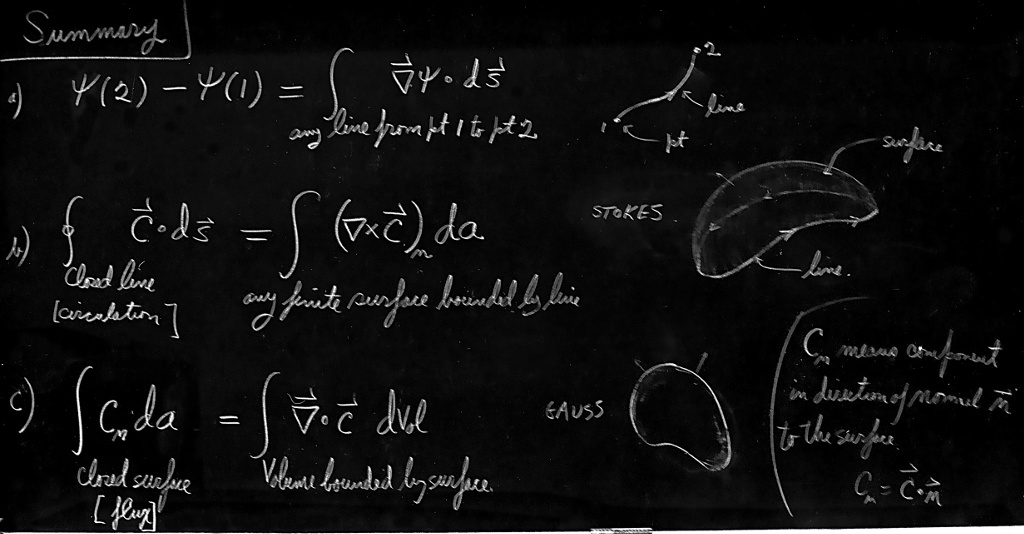
3–1 Các tích phân vectơ; tích phân đường của ∇ψ
Chúng ta đã tìm thấy trong Chương 2 rằng có nhiều cách khác nhau để lấy đạo hàm của các trường. Một số cho ra các trường vectơ; một số cho ra các trường vô hướng. Mặc dù chúng ta đã phát triển nhiều công thức khác nhau, mọi thứ trong Chương 2 có thể được tóm tắt trong một quy tắc: các toán tử ∂/∂x, ∂/∂y và ∂/∂z là ba thành phần của một toán tử vectơ ∇. Bây giờ chúng ta muốn có được một sự hiểu biết nào đó về ý nghĩa của các đạo hàm của các trường. Khi đó chúng ta sẽ có một cảm nhận tốt hơn về việc một phương trình trường vectơ có nghĩa là gì.
Chúng ta đã thảo luận ý nghĩa của phép toán gradient (∇ trên một vô hướng). Bây giờ chúng ta chuyển sang ý nghĩa của các phép toán divergence và curl. Việc diễn giải các đại lượng này được thực hiện tốt nhất theo một số tích phân vectơ nào đó và các phương trình liên hệ các tích phân như vậy. Các phương trình này, không may, không thể thu được từ đại số vectơ bằng một phép thay dễ dàng nào đó, vì vậy bạn sẽ chỉ phải học chúng như một điều mới. Trong các công thức tích phân này, một công thức thực tế là tầm thường, nhưng hai công thức kia thì không. Chúng ta sẽ suy ra chúng và giải thích các hệ quả của chúng. Các phương trình chúng ta sẽ nghiên cứu thực sự là các định lý toán học. Chúng sẽ hữu ích không chỉ cho việc diễn giải ý nghĩa và nội dung của divergence và curl, mà còn trong việc xây dựng các lý thuyết vật lý tổng quát. Các định lý toán học này, đối với lý thuyết các trường, là như định lý bảo toàn năng lượng đối với cơ học của các hạt. Các định lý tổng quát như thế này quan trọng cho một sự hiểu biết sâu hơn về vật lý. Tuy nhiên, bạn sẽ thấy rằng chúng không rất hữu ích cho việc giải các bài toán — ngoại trừ trong các trường hợp đơn giản nhất. Tuy nhiên, thật thú vị là trong phần đầu của chủ đề của chúng ta sẽ có nhiều bài toán đơn giản có thể được giải bằng ba công thức tích phân mà chúng ta sẽ xử lý. Tuy nhiên, chúng ta sẽ thấy, khi các bài toán trở nên khó hơn, rằng chúng ta không còn có thể dùng các phương pháp đơn giản này.
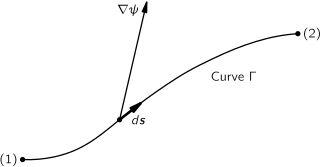
Trước tiên chúng ta xét một công thức tích phân liên quan đến gradient. Mối quan hệ chứa một ý tưởng rất đơn giản: Vì gradient biểu diễn tốc độ thay đổi của một đại lượng trường, nếu chúng ta tích phân tốc độ thay đổi đó, chúng ta sẽ thu được sự thay đổi tổng cộng. Giả sử chúng ta có trường vô hướng ψ(x,y,z). Tại hai điểm bất kỳ (1) và (2), hàm ψ sẽ có các giá trị ψ(1) và ψ(2), tương ứng. [Chúng ta dùng một ký hiệu thuận tiện, trong đó (2) biểu diễn điểm (x2,y2,z2) và ψ(2) có cùng nghĩa như ψ(x2,y2,z2).] Nếu Γ (gamma) là bất kỳ đường cong nào nối (1) và (2), như trong Hình 3–1, mối quan hệ sau đây là đúng: Định lý 1.
ψ(2) − ψ(1) = ∫(1)(2) (dọc theo Γ) (∇ψ)·ds. (3.1)
Tích phân là một tích phân đường, từ (1) tới (2) dọc theo đường cong Γ, của tích vô hướng của ∇ψ — một vectơ — với ds — một vectơ khác vốn là một phần tử đường vô cùng nhỏ của đường cong Γ (hướng ra xa (1) và về phía (2)).
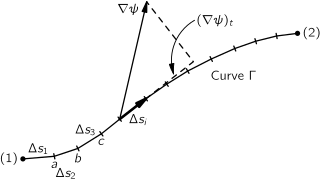
Trước tiên, chúng ta nên ôn lại chúng ta có nghĩa gì theo một tích phân đường. Hãy xét một hàm vô hướng f(x,y,z), và đường cong Γ nối hai điểm (1) và (2). Chúng ta đánh dấu đường cong tại một số điểm và nối các điểm này bằng các đoạn thẳng, như được biểu diễn trong Hình 3–2. Mỗi đoạn có độ dài Δsi, trong đó i là một chỉ số chạy 1, 2, 3, … Theo tích phân đường
∫(1)(2) (dọc theo Γ) f ds
chúng ta có nghĩa là giới hạn của tổng
Σi fi Δsi,
trong đó fi là giá trị của hàm tại đoạn thứ i. Giá trị giới hạn là cái mà tổng tiến tới khi chúng ta cộng thêm ngày càng nhiều đoạn (theo một cách hợp lý, sao cho Δsi lớn nhất → 0).
Tích phân trong định lý của chúng ta, Phương trình (3.1), có cùng nghĩa, mặc dù nó trông hơi khác một chút. Thay vì f, chúng ta có một vô hướng khác — thành phần của ∇ψ theo hướng của Δs. Nếu chúng ta viết (∇ψ)t cho thành phần tiếp tuyến này, rõ ràng là
(∇ψ)t Δs = (∇ψ)·Δs. (3.2)
Tích phân trong Phương trình (3.1) có nghĩa là tổng của các số hạng như vậy.
Bây giờ hãy xem tại sao Phương trình (3.1) đúng. Trong Chương 2, chúng ta đã chỉ ra rằng thành phần của ∇ψ dọc theo một độ dời nhỏ ΔR là tốc độ thay đổi của ψ theo hướng của ΔR. Hãy xét đoạn đường Δs từ (1) tới điểm a trong Hình 3–2. Theo định nghĩa của chúng ta,
Δψ1 = ψ(a) − ψ(1) = (∇ψ)1·Δs1. (3.3)
Ngoài ra, chúng ta có,
ψ(b) − ψ(a) = (∇ψ)2·Δs2, (3.4)
trong đó, dĩ nhiên, (∇ψ)1 có nghĩa là gradient được đánh giá tại đoạn Δs1, và (∇ψ)2, gradient được đánh giá tại Δs2. Nếu chúng ta cộng Phương trình (3.3) và (3.4), chúng ta thu được
ψ(b) − ψ(1) = (∇ψ)1·Δs1 + (∇ψ)2·Δs2. (3.5)
Bạn có thể thấy rằng nếu chúng ta cứ cộng các số hạng như vậy, chúng ta thu được kết quả
ψ(2) − ψ(1) = Σi (∇ψ)i·Δsi. (3.6)
Vế trái không phụ thuộc vào cách chúng ta chọn các khoảng của chúng ta — nếu (1) và (2) được giữ luôn như nhau — vì vậy chúng ta có thể lấy giới hạn của vế phải. Do đó chúng ta đã chứng minh Phương trình (3.1).
Bạn có thể thấy từ chứng minh của chúng ta rằng cũng như đẳng thức không phụ thuộc vào cách các điểm a, b, c, …, được chọn, tương tự nó không phụ thuộc vào việc chúng ta chọn đường cong Γ nào để nối (1) và (2). Định lý của chúng ta đúng đối với bất kỳ đường cong nào từ (1) tới (2).
Một nhận xét về ký hiệu: Bạn sẽ thấy rằng không có sự nhầm lẫn nào nếu chúng ta viết, để thuận tiện,
(∇ψ)·ds = ∇ψ·ds. (3.7)
Với ký hiệu này, định lý của chúng ta là Định lý 1.
ψ(2) − ψ(1) = ∫(1)(2) (bất kỳ đường cong nào từ (1) tới (2)) ∇ψ·ds. (3.8)
3–2 Thông lượng của một trường vectơ
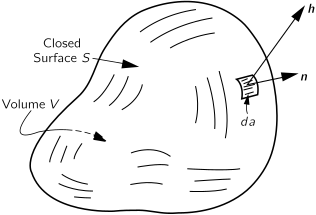
Trước khi chúng ta xét định lý tích phân tiếp theo của chúng ta — một định lý về divergence — chúng ta muốn nghiên cứu một ý tưởng nào đó vốn có một ý nghĩa vật lý dễ hiểu trong trường hợp dòng nhiệt. Chúng ta đã định nghĩa vectơ h, vốn biểu diễn nhiệt chảy qua một đơn vị diện tích trong một đơn vị thời gian. Giả sử rằng bên trong một khối vật liệu chúng ta có một mặt kín S nào đó bao quanh thể tích V (Hình 3–3). Chúng ta muốn tìm ra có bao nhiêu nhiệt đang chảy ra khỏi thể tích này. Dĩ nhiên, chúng ta có thể tìm nó bằng cách tính tổng dòng nhiệt ra khỏi mặt S.
Chúng ta viết da cho diện tích của một phần tử của mặt. Ký hiệu này thay cho một vi phân hai chiều. Chẳng hạn, nếu diện tích tình cờ nằm trong mặt phẳng xy chúng ta sẽ có
da = dx dy.
Sau này chúng ta sẽ có các tích phân trên thể tích và đối với các tích phân này, việc xét một thể tích vi phân là một hình lập phương nhỏ là thuận tiện. Vì vậy khi chúng ta viết dV chúng ta có nghĩa là
dV = dx dy dz.
Một số người thích viết d2a thay vì da để tự nhắc mình rằng nó là một loại đại lượng bậc hai. Họ cũng sẽ viết d3V thay vì dV. Chúng ta sẽ dùng ký hiệu đơn giản hơn, và giả thiết rằng bạn có thể nhớ rằng một diện tích có hai chiều và một thể tích có ba.
Dòng nhiệt ra ngoài qua phần tử mặt da là diện tích nhân với thành phần của h vuông góc với da. Chúng ta đã định nghĩa n là một vectơ đơn vị chỉ ra ngoài vuông góc với mặt (Hình 3–3). Thành phần của h mà chúng ta muốn là,
hn = h·n. (3.9)
Dòng nhiệt ra ngoài qua da khi đó là
h·n da. (3.10)
Để thu được tổng dòng nhiệt qua bất kỳ mặt nào chúng ta cộng các đóng góp từ mọi phần tử của mặt. Nói cách khác, chúng ta tích phân (3.10) trên toàn bộ mặt:
Tổng dòng nhiệt hướng ra ngoài qua S = ∫S h·n da. (3.11)
Chúng ta cũng sẽ gọi tích phân mặt này là “thông lượng của h qua mặt.” Ban đầu từ thông lượng (flux) có nghĩa là dòng chảy, vì vậy tích phân mặt đúng có nghĩa là dòng chảy của h qua mặt. Chúng ta có thể nghĩ: h là “mật độ dòng” của dòng nhiệt và tích phân mặt của nó là tổng dòng nhiệt hướng ra khỏi mặt; tức là, năng lượng nhiệt trên một đơn vị thời gian (joule trên giây).
Chúng ta muốn tổng quát hóa ý tưởng này cho trường hợp trong đó vectơ không biểu diễn dòng chảy của bất cứ thứ gì; chẳng hạn, nó có thể là điện trường. Dĩ nhiên chúng ta vẫn có thể tích phân thành phần pháp tuyến của điện trường trên một diện tích nếu chúng ta muốn. Mặc dù nó không phải là dòng chảy của bất cứ thứ gì, chúng ta vẫn gọi nó là “thông lượng.” Chúng ta nói
Thông lượng của E qua mặt S = ∫S E·n da. (3.12)
Chúng ta tổng quát hóa từ “thông lượng” để có nghĩa là “tích phân mặt của thành phần pháp tuyến” của một vectơ. Chúng ta cũng sẽ dùng cùng định nghĩa ngay cả khi mặt được xét không phải là một mặt kín, như ở đây.
Quay lại trường hợp đặc biệt của dòng nhiệt, hãy lấy một tình huống trong đó nhiệt được bảo toàn. Chẳng hạn, hãy tưởng tượng một vật liệu nào đó trong đó sau một lần nung nóng ban đầu không có thêm năng lượng nhiệt nào được sinh ra hay bị hấp thụ. Khi đó, nếu có một dòng nhiệt ròng ra khỏi một mặt kín, hàm lượng nhiệt của thể tích bên trong phải giảm. Vì vậy, trong các hoàn cảnh mà trong đó nhiệt sẽ được bảo toàn, chúng ta nói rằng
∫S h·n da = −dQ/dt, (3.13)
trong đó Q là nhiệt bên trong mặt. Thông lượng nhiệt ra khỏi S bằng trừ tốc độ thay đổi theo thời gian của tổng nhiệt Q bên trong S. Việc diễn giải này là có thể bởi vì chúng ta đang nói về dòng nhiệt và cũng bởi vì chúng ta đã giả thiết rằng nhiệt được bảo toàn. Dĩ nhiên, chúng ta không thể nói về tổng nhiệt bên trong thể tích nếu nhiệt đang được sinh ra ở đó.
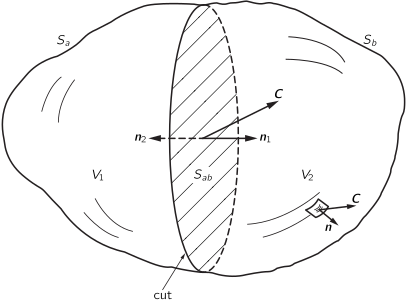
Bây giờ chúng ta sẽ chỉ ra một sự kiện thú vị về thông lượng của bất kỳ vectơ nào. Bạn có thể nghĩ về vectơ dòng nhiệt nếu bạn muốn, nhưng điều chúng ta nói sẽ đúng đối với bất kỳ trường vectơ C nào. Hãy tưởng tượng rằng chúng ta có một mặt kín S bao quanh thể tích V. Bây giờ chúng ta tách thể tích thành hai phần bởi một loại “vết cắt” nào đó, như trong Hình 3–4. Bây giờ chúng ta có hai mặt kín và thể tích. Thể tích V1 được bao trong mặt S1, vốn được tạo thành từ một phần của mặt gốc Sa và từ mặt của vết cắt, Sab. Thể tích V2 được bao bởi S2, vốn được tạo thành từ phần còn lại của mặt gốc Sb và được đóng kín bởi vết cắt Sab. Bây giờ hãy xét câu hỏi sau: Giả sử chúng ta tính thông lượng ra ngoài qua mặt S1 và cộng vào nó thông lượng qua mặt S2. Tổng có bằng thông lượng qua toàn bộ mặt mà chúng ta bắt đầu với nó không?
Đáp án là có. Thông lượng qua phần của các mặt Sab chung cho cả S1 và S2 đúng là triệt tiêu lẫn nhau. Đối với thông lượng của vectơ C ra khỏi V1 chúng ta có thể viết
Thông lượng qua S1 = ∫Sa C·n da + ∫Sab C·n1 da, (3.14)
và đối với thông lượng ra khỏi V2,
Thông lượng qua S2 = ∫Sb C·n da + ∫Sab C·n2 da. (3.15)
Hãy chú ý rằng trong tích phân thứ hai chúng ta đã viết n1 cho pháp tuyến hướng ra ngoài đối với Sab khi nó thuộc về S1, và n2 khi nó thuộc về S2, như được biểu diễn trong Hình 3–4. Rõ ràng, n1 = −n2, vì vậy,
∫Sab C·n1 da = −∫Sab C·n2 da. (3.16)
Nếu bây giờ chúng ta cộng Phương trình (3.14) và (3.15), chúng ta thấy rằng tổng của các thông lượng qua S1 và S2 đúng là tổng của hai tích phân mà, khi lấy cùng nhau, cho thông lượng qua mặt gốc S = Sa + Sb.
Chúng ta thấy rằng thông lượng qua mặt ngoài hoàn chỉnh S có thể được coi là tổng của các thông lượng từ hai phần mà thể tích đã bị phá thành. Tương tự chúng ta có thể chia nhỏ nữa — chẳng hạn bằng cách cắt V1 thành hai phần. Bạn thấy rằng cùng các lập luận áp dụng được. Vì vậy đối với bất kỳ cách nào chia thể tích gốc, nói chung phải đúng rằng thông lượng qua mặt ngoài, vốn là tích phân gốc, bằng một tổng của các thông lượng ra khỏi mọi phần nhỏ bên trong.
3–3 Thông lượng từ một hình lập phương; định lý Gauss
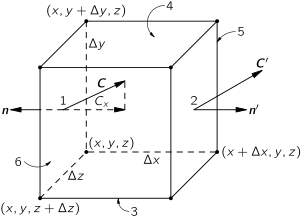
Bây giờ chúng ta lấy trường hợp đặc biệt của một hình lập phương nhỏ1 và tìm một công thức thú vị cho thông lượng ra khỏi nó. Hãy xét một hình lập phương mà các cạnh của nó xếp thẳng hàng với các trục như trong Hình 3–5. Giả sử rằng các tọa độ của góc gần gốc tọa độ nhất là x, y, z. Đặt Δx là độ dài của hình lập phương theo hướng x, Δy là độ dài theo hướng y, và Δz là độ dài theo hướng z. Chúng ta muốn tìm thông lượng của một trường vectơ C qua mặt của hình lập phương. Chúng ta sẽ làm điều này bằng cách tạo một tổng của các thông lượng qua mỗi mặt trong sáu mặt. Trước tiên, hãy xét mặt được đánh dấu 1 trong hình. Thông lượng hướng ra ngoài trên mặt này là số âm của thành phần x của C, được tích phân trên diện tích của mặt. Thông lượng này là
−∫ Cx dy dz.
Vì chúng ta đang xét một hình lập phương nhỏ, chúng ta có thể xấp xỉ tích phân này bằng giá trị của Cx tại tâm của mặt — mà chúng ta gọi là điểm (1) — nhân với diện tích của mặt, Δy Δz:
Thông lượng ra khỏi 1 = −Cx(1) Δy Δz.
Tương tự, đối với thông lượng ra khỏi mặt 2, chúng ta viết
Thông lượng ra khỏi 2 = Cx(2) Δy Δz.
Bây giờ Cx(1) và Cx(2), nói chung, hơi khác nhau. Nếu Δx đủ nhỏ, chúng ta có thể viết
Cx(2) = Cx(1) + (∂Cx/∂x) Δx.
Dĩ nhiên, có nhiều số hạng hơn, nhưng chúng sẽ liên quan đến (Δx)2 và các lũy thừa cao hơn, và vì vậy sẽ không đáng kể nếu chúng ta chỉ xét giới hạn của Δx nhỏ. Vì vậy thông lượng qua mặt 2 là
Thông lượng ra khỏi 2 = [Cx(1) + (∂Cx/∂x) Δx] Δy Δz.
Cộng các thông lượng đối với các mặt 1 và 2, chúng ta thu được
Thông lượng ra khỏi 1 và 2 = (∂Cx/∂x) Δx Δy Δz.
Đạo hàm thực ra nên được đánh giá tại tâm của mặt 1; tức là, tại [x, y + (Δy/2), z + (Δz/2)]. Nhưng trong giới hạn của một hình lập phương vô cùng nhỏ, chúng ta mắc một sai số không đáng kể nếu chúng ta đánh giá nó tại góc (x,y,z).
Áp dụng cùng lập luận cho mỗi cặp mặt còn lại, chúng ta có
Thông lượng ra khỏi 3 và 4 = (∂Cy/∂y) Δx Δy Δz
và
Thông lượng ra khỏi 5 và 6 = (∂Cz/∂z) Δx Δy Δz.
Tổng thông lượng qua mọi mặt là tổng của các số hạng này. Chúng ta tìm được rằng,
∫hình lập phương C·n da = (∂Cx/∂x + ∂Cy/∂y + ∂Cz/∂z) Δx Δy Δz,
và tổng của các đạo hàm đúng là ∇·C. Ngoài ra, Δx Δy Δz = ΔV, thể tích của hình lập phương. Vì vậy chúng ta có thể nói rằng đối với một hình lập phương vô cùng nhỏ
∫mặt C·n da = (∇·C) ΔV. (3.17)
Chúng ta đã chỉ ra rằng thông lượng hướng ra ngoài từ mặt của một hình lập phương vô cùng nhỏ bằng divergence của vectơ nhân với thể tích của hình lập phương. Bây giờ chúng ta thấy “ý nghĩa” của divergence của một vectơ. Divergence của một vectơ tại điểm P là thông lượng — “dòng chảy” hướng ra ngoài của C — trên một đơn vị thể tích, trong vùng lân cận của P.
Chúng ta đã liên hệ divergence của C với thông lượng của C ra khỏi mỗi thể tích vô cùng nhỏ. Đối với bất kỳ thể tích hữu hạn nào chúng ta có thể dùng sự kiện chúng ta đã chứng minh ở trên — rằng tổng thông lượng từ một thể tích là tổng của các thông lượng ra khỏi mỗi phần. Tức là, chúng ta có thể tích phân divergence trên toàn bộ thể tích. Điều này cho chúng ta định lý rằng tích phân của thành phần pháp tuyến của bất kỳ vectơ nào trên bất kỳ mặt kín nào cũng có thể được viết như tích phân của divergence của vectơ trên thể tích được bao bởi mặt. Định lý này được đặt theo tên Gauss.
Định lý Gauss: ∫S C·n da = ∫V ∇·C dV, (3.18)
trong đó S là bất kỳ mặt kín nào và V là thể tích bên trong nó.
3–4 Sự dẫn nhiệt; phương trình khuếch tán
Hãy xét một ví dụ về việc dùng định lý này, chỉ để làm quen với nó. Giả sử chúng ta lại lấy trường hợp dòng nhiệt trong, chẳng hạn, một kim loại. Giả sử chúng ta có một tình huống đơn giản trong đó mọi nhiệt đã được đưa vào trước đó và vật thể chỉ đang nguội đi. Không có các nguồn nhiệt, vì vậy nhiệt được bảo toàn. Khi đó có bao nhiêu nhiệt ở bên trong một thể tích được chọn nào đó tại bất kỳ thời gian nào? Nó phải giảm đúng bằng lượng chảy ra khỏi mặt của thể tích. Nếu thể tích của chúng ta là một hình lập phương nhỏ, chúng ta sẽ viết, theo Phương trình (3.17),
Nhiệt ra ngoài = ∫hình lập phương h·n da = ∇·h ΔV. (3.19)
Nhưng điều này phải bằng tốc độ mất đi của nhiệt bên trong hình lập phương. Nếu q là nhiệt trên một đơn vị thể tích, nhiệt trong hình lập phương là q ΔV, và tốc độ mất đi là
−∂/∂t (q ΔV) = −(∂q/∂t) ΔV. (3.20)
So sánh (3.19) và (3.20), chúng ta thấy rằng
−∂q/∂t = ∇·h. (3.21)
Hãy chú ý cẩn thận đến dạng của phương trình này; dạng này xuất hiện thường xuyên trong vật lý. Nó biểu diễn một định luật bảo toàn — ở đây là sự bảo toàn nhiệt. Chúng ta đã biểu diễn cùng một sự kiện vật lý theo một cách khác trong Phương trình (3.13). Ở đây chúng ta có dạng vi phân của một phương trình bảo toàn, trong khi Phương trình (3.13) là dạng tích phân.
Chúng ta đã thu được Phương trình (3.21) bằng cách áp dụng Phương trình (3.13) cho một hình lập phương vô cùng nhỏ. Chúng ta cũng có thể đi theo chiều ngược lại. Đối với một thể tích lớn V được giới hạn bởi S, định luật Gauss nói rằng
∫S h·n da = ∫V ∇·h dV. (3.22)
Dùng (3.21), tích phân ở vế phải được tìm thấy đúng là −dQ/dt, và lại chúng ta có Phương trình (3.13).
Bây giờ hãy xét một trường hợp khác. Hãy tưởng tượng rằng chúng ta có một khối vật liệu và rằng bên trong nó có một lỗ rất nhỏ trong đó một phản ứng hóa học nào đó đang diễn ra và sinh nhiệt. Hoặc chúng ta có thể tưởng tượng rằng có một số dây chạy vào một điện trở nhỏ đang được nung nóng bởi một dòng điện. Chúng ta sẽ giả thiết rằng nhiệt được sinh ra thực tế tại một điểm, và đặt W biểu diễn năng lượng được giải phóng trên giây tại điểm đó. Chúng ta sẽ giả thiết rằng trong phần còn lại của thể tích nhiệt được bảo toàn, và rằng việc sinh nhiệt đã diễn ra trong một thời gian dài — để bây giờ nhiệt độ không còn thay đổi ở bất cứ đâu nữa. Bài toán là: Vectơ nhiệt h trông như thế nào tại các nơi khác nhau trong kim loại? Có bao nhiêu dòng nhiệt tại mỗi điểm?
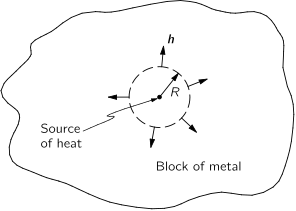
Chúng ta biết rằng nếu chúng ta tích phân thành phần pháp tuyến của h trên một mặt kín bao quanh nguồn, chúng ta sẽ luôn thu được W. Mọi nhiệt đang được sinh ra tại nguồn điểm phải chảy ra ngoài qua mặt, vì chúng ta đã giả thiết rằng dòng chảy là dừng. Chúng ta có bài toán khó là tìm một trường vectơ mà, khi được tích phân trên bất kỳ mặt nào, luôn cho W. Tuy nhiên, chúng ta có thể tìm trường khá dễ dàng bằng cách lấy một mặt hơi đặc biệt. Chúng ta lấy một mặt cầu bán kính R, có tâm tại nguồn, và giả thiết rằng dòng nhiệt là hướng kính (Hình 3–6). Trực giác của chúng ta bảo chúng ta rằng h nên là hướng kính nếu khối vật liệu lớn và chúng ta không đến quá gần các cạnh, và nó cũng nên có cùng độ lớn tại mọi điểm trên mặt cầu. Bạn thấy rằng chúng ta đang cộng thêm một lượng phỏng đoán nào đó — thường được gọi là “trực giác vật lý” — vào toán học của chúng ta để tìm đáp án.
Khi h là hướng kính và đối xứng cầu, tích phân của thành phần pháp tuyến của h trên diện tích rất đơn giản, bởi vì thành phần pháp tuyến đúng là độ lớn của h và là hằng số. Diện tích mà trên đó chúng ta tích phân là 4πR2. Khi đó chúng ta có
∫S h·n da = h · 4πR2 (3.23)
(trong đó h là độ lớn của h). Tích phân này nên bằng W, tốc độ mà nhiệt được sản sinh tại nguồn. Chúng ta thu được h = W/4πR2, hay,
h = (W/4πR2) er, (3.24)
trong đó, như thường lệ, er biểu diễn một vectơ đơn vị theo hướng hướng kính. Kết quả của chúng ta nói rằng h tỉ lệ với W và thay đổi tỉ lệ nghịch với bình phương khoảng cách từ nguồn.
Kết quả chúng ta vừa thu được áp dụng cho dòng nhiệt trong vùng lân cận của một nguồn nhiệt điểm. Bây giờ hãy thử tìm các phương trình đúng trong loại dòng nhiệt tổng quát nhất, chỉ giữ điều kiện rằng nhiệt được bảo toàn. Chúng ta sẽ chỉ xử lý những gì xảy ra tại các nơi ở bên ngoài bất kỳ nguồn hay bộ hấp thụ nhiệt nào.
Phương trình vi phân cho sự dẫn nhiệt đã được suy ra trong Chương 2. Theo Phương trình (2.44),
h = −κ ∇T. (3.25)
(Hãy nhớ rằng mối quan hệ này là một mối quan hệ gần đúng, nhưng khá tốt đối với một số vật liệu như kim loại.) Dĩ nhiên, nó chỉ áp dụng được trong các vùng của vật liệu nơi không có sự sinh hay hấp thụ nhiệt. Chúng ta đã suy ra ở trên một mối quan hệ khác, Phương trình (3.21), vốn đúng khi nhiệt được bảo toàn. Nếu chúng ta kết hợp phương trình đó với (3.25), chúng ta thu được −∂q/∂t = ∇·h = −∇·(κ ∇T), hay,
∂q/∂t = κ ∇·(∇T) = κ ∇2T, (3.26)
nếu κ là một hằng số. Bạn nhớ rằng q là lượng nhiệt trong một đơn vị thể tích và ∇·∇ = ∇2 là toán tử Laplacian
∇2 = ∂2/∂x2 + ∂2/∂y2 + ∂2/∂z2.
Nếu bây giờ chúng ta đưa ra thêm một giả thiết nữa chúng ta có thể thu được một phương trình rất thú vị. Chúng ta giả thiết rằng nhiệt độ của vật liệu tỉ lệ với hàm lượng nhiệt trên một đơn vị thể tích — tức là, vật liệu có một nhiệt dung riêng xác định. Khi giả thiết này đúng (như nó thường đúng), chúng ta có thể viết Δq = cv ΔT, hay,
∂q/∂t = cv ∂T/∂t. (3.27)
Tốc độ thay đổi của nhiệt tỉ lệ với tốc độ thay đổi của nhiệt độ. Hằng số tỉ lệ cv là, ở đây, nhiệt dung riêng trên một đơn vị thể tích của vật liệu. Dùng Phương trình (3.27) với (3.26), chúng ta thu được
∂T/∂t = (κ/cv) ∇2T. (3.28)
Chúng ta tìm thấy rằng tốc độ thay đổi theo thời gian của T — tại mọi điểm — tỉ lệ với Laplacian của T, vốn là đạo hàm cấp hai của sự phụ thuộc theo không gian của nó. Chúng ta có một phương trình vi phân — theo x, y, z và t — cho nhiệt độ T.
Phương trình vi phân (3.28) được gọi là phương trình khuếch tán nhiệt. Nó thường được viết như
∂T/∂t = D ∇2T, (3.29)
trong đó D được gọi là hằng số khuếch tán, và ở đây bằng κ/cv.
Phương trình khuếch tán xuất hiện trong nhiều bài toán vật lý — trong sự khuếch tán của các chất khí, trong sự khuếch tán của neutron, và trong những bài toán khác. Chúng ta đã thảo luận vật lý của một số hiện tượng này trong Chương 43 của Tập I. Bây giờ bạn có phương trình hoàn chỉnh mô tả sự khuếch tán trong tình huống tổng quát nhất có thể. Vào một lúc nào đó sau này chúng ta sẽ xét các cách giải phương trình khuếch tán để tìm nhiệt độ thay đổi như thế nào trong các trường hợp cụ thể. Bây giờ chúng ta quay lại xét các định lý khác về các trường vectơ.
3–5 Lưu thông của một trường vectơ
Bây giờ chúng ta muốn nhìn vào curl theo gần như cùng cách chúng ta đã nhìn vào divergence. Chúng ta đã thu được định lý Gauss bằng cách xét tích phân trên một mặt, mặc dù lúc ban đầu không rõ ràng rằng chúng ta sẽ xử lý divergence. Làm sao chúng ta biết rằng chúng ta phải tích phân trên một mặt để thu được divergence? Hoàn toàn không rõ ràng rằng đó sẽ là kết quả. Và vì vậy với một sự thiếu cơ sở rõ ràng tương đương, chúng ta sẽ tính một cái gì đó khác về một vectơ và chỉ ra rằng nó liên quan đến curl. Lần này chúng ta tính cái được gọi là lưu thông (circulation) của một trường vectơ. Nếu C là bất kỳ trường vectơ nào, chúng ta lấy thành phần của nó dọc theo một đường cong và lấy tích phân của thành phần này suốt vòng quanh một vòng kín hoàn chỉnh. Tích phân được gọi là lưu thông của trường vectơ quanh vòng. Chúng ta đã xét một tích phân đường của ∇ψ trước đó trong chương này. Bây giờ chúng ta làm cùng loại điều đó đối với bất kỳ trường vectơ C nào.
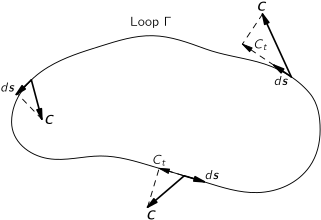
Đặt Γ là bất kỳ vòng kín nào trong không gian — tưởng tượng, dĩ nhiên. Một ví dụ được cho trong Hình 3–7. Tích phân đường của thành phần tiếp tuyến của C quanh vòng được viết như
∮Γ Ct ds = ∮Γ C·ds. (3.30)
Bạn nên chú ý rằng tích phân được lấy suốt vòng quanh, chứ không phải từ một điểm tới một điểm khác như chúng ta đã làm trước đây. Vòng tròn nhỏ trên dấu tích phân là để nhắc chúng ta rằng tích phân phải được lấy suốt vòng quanh. Tích phân này được gọi là lưu thông của trường vectơ quanh đường cong Γ. Cái tên ban đầu xuất phát từ việc xét sự lưu thông của một chất lỏng. Nhưng cái tên — như thông lượng — đã được mở rộng để áp dụng cho bất kỳ trường nào ngay cả khi không có vật chất nào “lưu thông.”
Chơi cùng loại trò chơi chúng ta đã làm với thông lượng, chúng ta có thể chỉ ra rằng lưu thông quanh một vòng là tổng của các lưu thông quanh hai vòng một phần. Giả sử chúng ta phá đường cong của Hình 3–7 của chúng ta thành hai vòng, bằng cách nối hai điểm (1) và (2) trên đường cong gốc bằng một đường nào đó cắt ngang như được biểu diễn trong Hình 3–8. Bây giờ có hai vòng, Γ1 và Γ2. Γ1 được tạo thành từ Γa, vốn là phần đó của đường cong gốc ở phía trái của (1) và (2), cộng với Γab, “đường tắt.” Γ2 được tạo thành từ phần còn lại của đường cong gốc cộng với đường tắt.
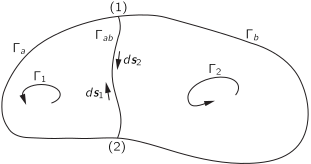
Lưu thông quanh Γ1 là tổng của một tích phân dọc theo Γa và dọc theo Γab. Tương tự, lưu thông quanh Γ2 là tổng của hai phần, một dọc theo Γb và phần kia dọc theo Γab. Tích phân dọc theo Γab sẽ có, đối với đường cong Γ2, dấu ngược với dấu nó có đối với Γ1, bởi vì hướng di chuyển là ngược — chúng ta phải lấy cả hai tích phân đường của chúng ta với cùng một “chiều” quay.
Theo cùng loại lập luận chúng ta đã dùng trước đây, bạn có thể thấy rằng tổng của hai lưu thông sẽ cho đúng tích phân đường quanh đường cong gốc Γ. Các phần do Γab gây ra triệt tiêu. Lưu thông quanh một phần cộng với lưu thông quanh phần thứ hai bằng lưu thông quanh đường ngoài. Chúng ta có thể tiếp tục quá trình cắt vòng gốc thành bất kỳ số vòng nhỏ nào. Khi chúng ta cộng các lưu thông của các vòng nhỏ hơn, luôn có một sự triệt tiêu của các phần trên các phần kề nhau của chúng, để tổng tương đương với lưu thông quanh vòng đơn gốc.
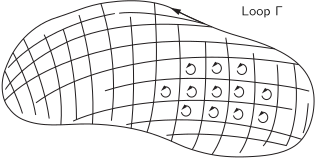
Bây giờ giả sử rằng vòng gốc là biên của một mặt nào đó. Dĩ nhiên, có một số vô hạn các mặt mà tất cả đều có vòng gốc làm biên. Tuy nhiên, các kết quả của chúng ta sẽ không phụ thuộc vào việc chúng ta chọn mặt nào. Trước tiên, chúng ta phá vòng gốc của chúng ta thành một số vòng nhỏ mà tất cả đều nằm trên mặt chúng ta đã chọn, như trong Hình 3–9. Bất kể hình dạng của mặt là gì, nếu chúng ta chọn các vòng nhỏ của chúng ta đủ nhỏ, chúng ta có thể giả thiết rằng mỗi vòng nhỏ sẽ bao quanh một diện tích về cơ bản là phẳng. Ngoài ra, chúng ta có thể chọn các vòng nhỏ của chúng ta sao cho mỗi vòng rất gần là một hình vuông. Bây giờ chúng ta có thể tính lưu thông quanh vòng lớn Γ bằng cách tìm các lưu thông quanh mọi hình vuông nhỏ và sau đó lấy tổng của chúng.
3–6 Lưu thông quanh một hình vuông; định lý Stokes
Chúng ta sẽ tìm lưu thông đối với mỗi hình vuông nhỏ như thế nào? Một câu hỏi là, hình vuông được định hướng trong không gian như thế nào? Chúng ta có thể dễ dàng thực hiện phép tính nếu nó có một định hướng đặc biệt. Chẳng hạn, nếu nó nằm trong một trong các mặt phẳng tọa độ. Vì chúng ta chưa giả thiết bất cứ điều gì cho tới nay về định hướng của các trục tọa độ, chúng ta cũng có thể chọn các trục sao cho hình vuông nhỏ duy nhất mà chúng ta đang tập trung vào lúc này nằm trong mặt phẳng xy, như trong Hình 3–10. Nếu kết quả của chúng ta được biểu diễn dưới ký hiệu vectơ, chúng ta có thể nói rằng nó sẽ như nhau bất kể định hướng cụ thể của mặt phẳng là gì.
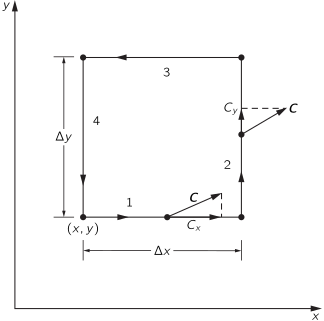
Bây giờ chúng ta muốn tìm lưu thông của trường C quanh hình vuông nhỏ của chúng ta. Sẽ dễ dàng thực hiện tích phân đường nếu chúng ta làm hình vuông đủ nhỏ để vectơ C không thay đổi nhiều dọc theo bất kỳ cạnh nào của hình vuông. (Giả thiết tốt hơn khi hình vuông càng nhỏ, vì vậy chúng ta thực sự đang nói về các hình vuông vô cùng nhỏ.)
Bắt đầu tại điểm (x,y) — góc dưới-trái của hình — chúng ta đi vòng quanh theo hướng được chỉ bởi các mũi tên. Dọc theo cạnh đầu tiên — được đánh dấu (1) — thành phần tiếp tuyến là Cx(1) và khoảng cách là Δx. Phần đầu tiên của tích phân là Cx(1) Δx. Dọc theo đoạn thứ hai, chúng ta thu được Cy(2) Δy. Dọc theo đoạn thứ ba, chúng ta thu được −Cx(3) Δx, và dọc theo đoạn thứ tư, −Cy(4) Δy. Các dấu trừ là cần thiết bởi vì chúng ta muốn thành phần tiếp tuyến theo hướng di chuyển. Toàn bộ tích phân đường khi đó là
∮ C·ds = Cx(1) Δx + Cy(2) Δy − Cx(3) Δx − Cy(4) Δy. (3.31)
Bây giờ hãy nhìn vào phần thứ nhất và thứ ba. Cùng nhau chúng là
[Cx(1) − Cx(3)] Δx. (3.32)
Bạn có thể nghĩ rằng theo xấp xỉ của chúng ta hiệu này bằng không. Điều đó đúng tới xấp xỉ đầu tiên. Tuy nhiên, chúng ta có thể chính xác hơn, và tính đến tốc độ thay đổi của Cx. Nếu chúng ta làm vậy, chúng ta có thể viết,
Cx(3) = Cx(1) + (∂Cx/∂y) Δy. (3.33)
Nếu chúng ta bao gồm xấp xỉ tiếp theo, nó sẽ liên quan đến các số hạng trong (Δy)2, nhưng vì cuối cùng chúng ta sẽ nghĩ về giới hạn khi Δy → 0, các số hạng như vậy có thể được bỏ qua. Đặt (3.33) cùng với (3.32), chúng ta tìm được rằng
[Cx(1) − Cx(3)] Δx = −(∂Cx/∂y) Δx Δy. (3.34)
Đạo hàm có thể, theo xấp xỉ của chúng ta, được đánh giá tại (x,y). Tương tự, đối với hai số hạng còn lại trong lưu thông, chúng ta có thể viết
Cy(2) Δy − Cy(4) Δy = (∂Cy/∂x) Δx Δy. (3.35)
Lưu thông quanh hình vuông của chúng ta khi đó là
(∂Cy/∂x − ∂Cx/∂y) Δx Δy, (3.36)
điều này thú vị, bởi vì hai số hạng trong các dấu ngoặc đúng là thành phần z của curl. Ngoài ra, chúng ta chú ý rằng Δx Δy là diện tích của hình vuông của chúng ta. Vì vậy chúng ta có thể viết lưu thông (3.36) của chúng ta như
(∇×C)z Δa.
Nhưng thành phần z thực sự có nghĩa là thành phần pháp tuyến với phần tử mặt. Do đó, chúng ta có thể viết lưu thông quanh một hình vuông vi phân dưới một dạng vectơ bất biến:
∮ C·ds = (∇×C)n Δa = (∇×C)·n Δa. (3.37)
Kết quả của chúng ta là: lưu thông của bất kỳ vectơ C nào quanh một hình vuông vô cùng nhỏ là thành phần của curl của C pháp tuyến với mặt, nhân với diện tích của hình vuông.
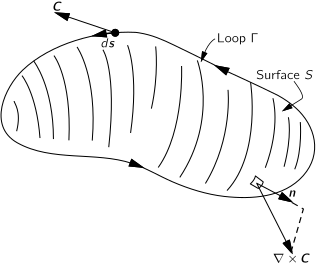
Lưu thông quanh bất kỳ vòng Γ nào bây giờ có thể dễ dàng liên hệ với curl của trường vectơ. Chúng ta lấp đầy vòng bằng bất kỳ mặt thuận tiện S nào, như trong Hình 3–11, và cộng các lưu thông quanh một tập hợp các hình vuông vô cùng nhỏ trong mặt này. Tổng có thể được viết như một tích phân. Kết quả của chúng ta là một định lý rất hữu ích được gọi là định lý Stokes (theo ông Stokes).
Định lý Stokes: ∮Γ C·ds = ∫S (∇×C)n da, (3.38)
trong đó S là bất kỳ mặt nào được giới hạn bởi Γ.
Bây giờ chúng ta phải nói về một quy ước về dấu. Trong Hình 3–10 trục z sẽ chỉ về phía bạn trong một hệ trục “thông thường” — tức là, “thuận tay phải”. Khi chúng ta lấy tích phân đường của chúng ta với một chiều quay “dương”, chúng ta tìm được rằng lưu thông bằng thành phần z của ∇×C. Nếu chúng ta đã đi vòng quanh theo chiều ngược lại, chúng ta sẽ thu được dấu ngược lại. Bây giờ chúng ta sẽ biết, nói chung, chọn hướng nào cho hướng dương của thành phần “pháp tuyến” của ∇×C như thế nào? Pháp tuyến “dương” phải luôn liên quan đến chiều quay, như trong Hình 3–10. Nó được chỉ ra cho trường hợp tổng quát trong Hình 3–11.
Một cách nhớ mối quan hệ là bằng “quy tắc bàn tay phải.” Nếu bạn làm các ngón tay của bàn tay phải của bạn đi vòng quanh đường cong Γ, với các đầu ngón tay chỉ theo hướng của chiều dương của ds, thì ngón cái của bạn chỉ theo hướng của pháp tuyến dương đối với mặt S.
3–7 Các trường không xoáy và không phân kỳ
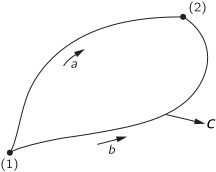
Bây giờ chúng ta muốn xét một số hệ quả của các định lý mới của chúng ta. Trước tiên hãy lấy trường hợp của một vectơ mà curl của nó bằng không ở khắp mọi nơi. Khi đó định lý Stokes nói rằng lưu thông quanh bất kỳ vòng nào cũng bằng không. Bây giờ nếu chúng ta chọn hai điểm (1) và (2) trên một đường cong kín (Hình 3–12), suy ra rằng tích phân đường của thành phần tiếp tuyến từ (1) tới (2) độc lập với việc đường nào trong hai đường có thể được lấy. Chúng ta có thể kết luận rằng tích phân từ (1) tới (2) chỉ có thể phụ thuộc vào vị trí của các điểm này — tức là, nó là một hàm nào đó chỉ của vị trí. Cùng logic đã được dùng trong Chương 14 của Tập I, nơi chúng ta đã chứng minh rằng nếu tích phân quanh một vòng kín của một đại lượng nào đó luôn bằng không, thì tích phân đó có thể được biểu diễn như hiệu của một hàm của vị trí của hai đầu. Sự kiện này cho phép chúng ta phát minh ra ý tưởng về một thế năng. Hơn nữa, chúng ta đã chứng minh rằng trường vectơ là gradient của hàm thế này (xem Phương trình (14.13) của Tập I).
Suy ra rằng bất kỳ trường vectơ nào mà curl của nó bằng không đều bằng gradient của một hàm vô hướng nào đó. Tức là, nếu ∇×C = 0, ở khắp mọi nơi, có một ψ (psi) nào đó mà đối với nó C = ∇ψ — một ý tưởng hữu ích. Chúng ta có thể, nếu chúng ta muốn, mô tả loại trường vectơ đặc biệt này bằng một trường vô hướng.
Hãy chỉ ra một điều khác. Giả sử chúng ta có bất kỳ trường vô hướng φ (phi) nào. Nếu chúng ta lấy gradient của nó, ∇φ, tích phân của vectơ này quanh bất kỳ vòng kín nào cũng phải bằng không. Tích phân đường của nó từ điểm (1) tới điểm (2) là [φ(2) − φ(1)]. Nếu (1) và (2) là cùng các điểm, Định lý 1 của chúng ta, Phương trình (3.8), bảo chúng ta rằng tích phân đường bằng không:
∮vòng ∇φ·ds = 0.
Dùng định lý Stokes, chúng ta có thể kết luận rằng
∫ (∇×(∇φ))n da = 0
trên bất kỳ mặt nào. Nhưng nếu tích phân bằng không trên bất kỳ mặt nào, biểu thức dưới dấu tích phân phải bằng không. Vì vậy
∇×(∇φ) = 0, luôn luôn.
Chúng ta đã chứng minh cùng kết quả trong Mục 2–7 bằng đại số vectơ.
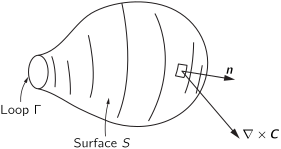
Bây giờ hãy nhìn vào một trường hợp đặc biệt trong đó chúng ta lấp đầy một vòng nhỏ Γ bằng một mặt lớn S, như được chỉ ra trong Hình 3–13. Trên thực tế, chúng ta muốn xem điều gì xảy ra khi vòng co lại thành một điểm, để biên của mặt biến mất — mặt trở thành kín. Bây giờ nếu vectơ C là hữu hạn ở khắp mọi nơi, tích phân đường quanh Γ phải tiến về không khi chúng ta co vòng lại — tích phân gần như tỉ lệ với chu vi của Γ, vốn tiến về không. Theo định lý Stokes, tích phân mặt của (∇×C)n cũng phải triệt tiêu. Bằng cách nào đó, khi chúng ta đóng mặt lại chúng ta cộng thêm các đóng góp triệt tiêu những gì đã có trước đó. Vì vậy chúng ta có một định lý mới:
∫bất kỳ mặt kín nào (∇×C)n da = 0. (3.39)
Bây giờ điều này thú vị, bởi vì chúng ta đã có một định lý về tích phân mặt của một trường vectơ. Một tích phân mặt như vậy bằng tích phân thể tích của divergence của vectơ, theo định lý Gauss (Phương trình 3.18). Định lý Gauss, áp dụng cho ∇×C, nói,
∫mặt kín (∇×C)n da = ∫thể tích bên trong ∇·(∇×C) dV. (3.40)
Vì vậy chúng ta kết luận rằng tích phân thứ hai cũng phải bằng không:
∫bất kỳ thể tích nào ∇·(∇×C) dV = 0, (3.41)
và điều này đúng đối với bất kỳ trường vectơ C nào bất kể. Vì Phương trình (3.41) đúng đối với bất kỳ thể tích nào, phải đúng rằng tại mọi điểm trong không gian biểu thức dưới dấu tích phân bằng không. Chúng ta có
∇·(∇×C) = 0, luôn luôn.
Nhưng đây là cùng kết quả chúng ta đã thu được từ đại số vectơ trong Mục 2–7. Bây giờ chúng ta bắt đầu thấy mọi thứ khớp với nhau như thế nào.
3–8 Tóm tắt
Hãy tóm tắt những gì chúng ta đã tìm thấy về phép tính vectơ. Đây thực sự là các điểm nổi bật của Chương 2 và 3:
1. Các toán tử ∂/∂x, ∂/∂y và ∂/∂z có thể được coi là ba thành phần của một toán tử vectơ ∇, và các công thức thu được từ đại số vectơ bằng cách xử lý toán tử này như một vectơ là đúng:
∇ = (∂/∂x, ∂/∂y, ∂/∂z).
2. Hiệu của các giá trị của một trường vô hướng tại hai điểm bằng tích phân đường của thành phần tiếp tuyến của gradient của vô hướng đó dọc theo bất kỳ đường cong nào giữa điểm đầu tiên và điểm thứ hai:
ψ(2) − ψ(1) = ∫(1)(2) (bất kỳ đường cong nào) ∇ψ·ds. (3.42)
3. Tích phân mặt của thành phần pháp tuyến của một vectơ tùy ý trên một mặt kín bằng tích phân của divergence của vectơ trên thể tích bên trong mặt:
∫mặt kín C·n da = ∫thể tích bên trong ∇·C dV. (3.43)
4. Tích phân đường của thành phần tiếp tuyến của một vectơ tùy ý quanh một vòng kín bằng tích phân mặt của thành phần pháp tuyến của curl của vectơ đó trên bất kỳ mặt nào được giới hạn bởi vòng:
∫biên C·ds = ∫mặt (∇×C)·n da. (3.44)
1. Sự phát triển sau đây áp dụng tốt như nhau cho bất kỳ hình hộp chữ nhật nào.