Chương 31: Các tensor
Richard P. Feynman — The Feynman Lectures on Physics, Tập II, Chương 31: “Tensors”
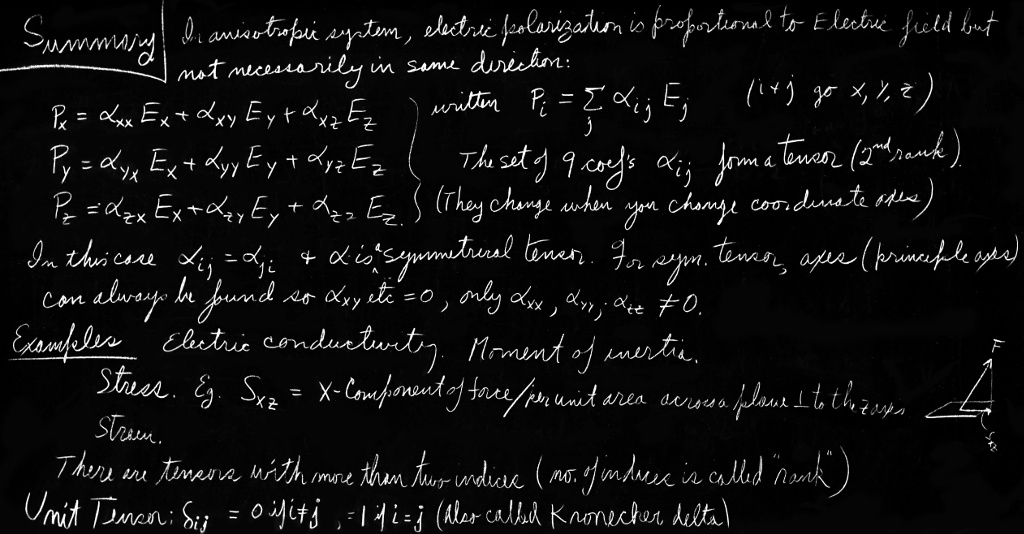
Ôn tập: Chương 11, Tập I, Các vector; Chương 20, Tập I, Sự quay trong không gian.
31–1 Tensor độ phân cực
Các nhà vật lý luôn có thói quen lấy ví dụ đơn giản nhất của bất kỳ hiện tượng nào và gọi nó là “vật lý”, để lại các ví dụ phức tạp hơn thành mối quan tâm của các lĩnh vực khác — chẳng hạn toán ứng dụng, kỹ thuật điện, hóa học, hay tinh thể học. Ngay cả vật lý chất rắn cũng gần như chỉ là một nửa vật lý vì nó lo lắng quá nhiều về các chất đặc biệt. Vì vậy trong các bài giảng này chúng ta sẽ bỏ qua nhiều điều thú vị. Chẳng hạn, một trong các tính chất quan trọng của các tinh thể — hay của hầu hết các chất — là độ phân cực điện của chúng khác nhau theo các hướng khác nhau. Nếu bạn đặt một trường theo một hướng bất kỳ, các điện tích nguyên tử dịch chuyển một chút và tạo ra một mômen lưỡng cực, nhưng độ lớn của mômen phụ thuộc rất nhiều vào hướng của trường. Đó, dĩ nhiên, là một sự phức tạp khá rắc rối. Nhưng trong vật lý chúng ta thường bắt đầu bằng cách nói về trường hợp đặc biệt trong đó độ phân cực là như nhau theo mọi hướng, để cho cuộc sống dễ dàng hơn. Chúng ta để các trường hợp còn lại cho một lĩnh vực nào khác. Do đó, đối với công việc sau này của chúng ta, chúng ta sẽ hoàn toàn không cần đến những gì chúng ta sắp nói trong chương này.
Toán học về tensor đặc biệt hữu ích để mô tả các tính chất của các chất thay đổi theo hướng — mặc dù đó chỉ là một ví dụ về công dụng của chúng. Vì hầu hết các bạn sẽ không trở thành nhà vật lý, mà sẽ đi vào thế giới thực, nơi mọi thứ phụ thuộc rất mạnh vào hướng, sớm hay muộn bạn sẽ cần dùng tensor. Để không bỏ sót điều gì, chúng ta sẽ mô tả tensor, mặc dù không quá chi tiết. Chúng ta muốn có cảm giác rằng cách trình bày vật lý của chúng ta là đầy đủ. Chẳng hạn, điện động lực học của chúng ta là đầy đủ — đầy đủ như bất kỳ khóa học điện và từ nào, kể cả một khóa sau đại học. Cơ học của chúng ta thì không đầy đủ, vì chúng ta đã học cơ học khi các bạn chưa có trình độ toán học cao, và chúng ta đã không thể thảo luận các chủ đề như nguyên lý tác dụng tối thiểu, hay các Lagrangian, hay các Hamiltonian, v.v., vốn là những cách mô tả thanh lịch hơn của cơ học. Tuy nhiên, ngoại trừ thuyết tương đối rộng, chúng ta có đầy đủ các định luật của cơ học. Điện và từ của chúng ta là đầy đủ, và rất nhiều thứ khác cũng khá đầy đủ. Cơ học lượng tử, dĩ nhiên, sẽ không đầy đủ — chúng ta phải để lại chút gì đó cho tương lai. Nhưng ít nhất bạn nên biết tensor là gì.
Chúng ta đã nhấn mạnh trong Chương 30 rằng các tính chất của các chất tinh thể khác nhau theo các hướng khác nhau — chúng ta nói chúng là dị hướng. Sự thay đổi của mômen lưỡng cực cảm ứng theo hướng của điện trường đặt vào chỉ là một ví dụ, ví dụ mà chúng ta sẽ dùng làm ví dụ về tensor của mình. Giả sử rằng đối với một hướng cho trước của điện trường, mômen lưỡng cực cảm ứng trên một đơn vị thể tích P tỉ lệ với cường độ của trường đặt vào E. (Đây là một gần đúng tốt cho nhiều chất nếu E không quá lớn.) Chúng ta sẽ gọi hằng số tỉ lệ là α.1 Bây giờ chúng ta muốn xét các chất trong đó α phụ thuộc vào hướng của trường đặt vào, như, chẳng hạn, trong các tinh thể như canxit, vốn tạo ra ảnh kép khi bạn nhìn qua chúng.
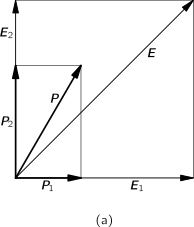
Giả sử, trong một tinh thể cụ thể, chúng ta thấy rằng một điện trường E1 theo hướng x tạo ra sự phân cực P1 theo hướng x. Sau đó chúng ta thấy rằng một điện trường E2 theo hướng y, với cùng cường độ như E1, tạo ra một sự phân cực khác P2 theo hướng y. Điều gì sẽ xảy ra nếu chúng ta đặt một điện trường ở 45°? À, đó là một chồng chập của hai trường dọc theo x và y, nên sự phân cực P sẽ là tổng vector của P1 và P2, như chỉ trong Hình 31–1(a). Sự phân cực không còn cùng hướng với điện trường nữa. Bạn có thể thấy điều đó có thể xảy ra như thế nào. Có thể có các điện tích có thể di chuyển dễ dàng lên xuống, nhưng khá cứng đối với các chuyển động sang ngang. Khi một lực được đặt ở 45°, các điện tích di chuyển lên xa hơn là sang bên. Các độ dịch chuyển không theo hướng của lực ngoài, bởi vì có các lực đàn hồi nội tại không đối xứng.
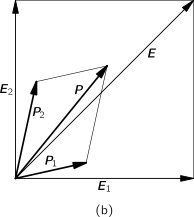
Dĩ nhiên, không có gì đặc biệt về 45°. Nói chung thì đúng là sự phân cực cảm ứng của một tinh thể không theo hướng của điện trường. Trong ví dụ trên, chúng ta tình cờ đã chọn “may mắn” các trục x và y của mình, mà đối với chúng P dọc theo E cho cả hướng x lẫn hướng y. Nếu tinh thể bị quay so với các trục tọa độ, điện trường E2 theo hướng y sẽ tạo ra một sự phân cực P có cả thành phần x và thành phần y. Tương tự, sự phân cực do một điện trường theo hướng x gây ra sẽ tạo ra một sự phân cực có một thành phần x và một thành phần y. Khi đó các sự phân cực sẽ như trong Hình 31–1(b), thay vì như trong phần (a). Mọi thứ trở nên phức tạp hơn — nhưng đối với bất kỳ trường E nào, độ lớn của P vẫn tỉ lệ với độ lớn của E.
Bây giờ chúng ta muốn xử lý trường hợp tổng quát của một định hướng tùy ý của tinh thể so với các trục tọa độ. Một điện trường theo hướng x sẽ tạo ra một sự phân cực P với các thành phần x, y, và z; chúng ta có thể viết
Px = αxxEx, Py = αyxEx, Pz = αzxEx. (31.1)
Tất cả những gì chúng ta đang nói ở đây là nếu điện trường theo hướng x, sự phân cực không nhất thiết phải theo cùng hướng đó, mà thay vào đó có một thành phần x, một thành phần y, và một thành phần z — mỗi thành phần tỉ lệ với Ex. Chúng ta gọi các hằng số tỉ lệ lần lượt là αxx, αyx, và αzx (chữ cái đầu cho chúng ta biết thành phần nào của P liên quan, chữ cuối chỉ hướng của điện trường).
Tương tự, đối với một trường theo hướng y, chúng ta có thể viết
Px = αxyEy, Py = αyyEy, Pz = αzyEy; (31.2)
và đối với một trường theo hướng z,
Px = αxzEz, Py = αyzEz, Pz = αzzEz. (31.3)
Bây giờ chúng ta đã nói rằng sự phân cực phụ thuộc tuyến tính vào các trường, nên nếu có một điện trường E có cả thành phần x và thành phần y, thành phần x kết quả của P sẽ là tổng của hai Px của các phương trình (31.1) và (31.2). Nếu E có các thành phần dọc theo x, y, và z, các thành phần kết quả của P sẽ là tổng của ba đóng góp trong các phương trình (31.1), (31.2), và (31.3). Nói cách khác, P sẽ được cho bởi
Px = αxxEx + αxyEy + αxzEz,
Py = αyxEx + αyyEy + αyzEz,
Pz = αzxEx + αzyEy + αzzEz. (31.4)
Hành vi điện môi của tinh thể khi đó được mô tả hoàn toàn bởi chín đại lượng (αxx, αxy, αxz, αyx, …), mà chúng ta có thể biểu diễn bằng ký hiệu αij. (Các chỉ số dưới i và j mỗi cái đại diện cho bất kỳ một trong ba chữ cái có thể x, y, và z.) Bất kỳ điện trường tùy ý E nào cũng có thể được phân tích với các thành phần Ex, Ey, và Ez; từ chúng chúng ta có thể dùng các αij để tìm Px, Py, và Pz, mà cùng nhau cho sự phân cực toàn phần P. Tập hợp chín hệ số αij được gọi là một tensor — trong trường hợp này, tensor độ phân cực. Đúng như chúng ta nói rằng ba số (Ex, Ey, Ez) “hợp thành vector E,” chúng ta nói rằng chín số (αxx, αxy, …) “hợp thành tensor αij.”
31–2 Biến đổi các thành phần của tensor
Bạn biết rằng khi chúng ta chuyển sang một hệ tọa độ khác x′, y′, và z′, các thành phần Ex′, Ey′, và Ez′ của vector sẽ khá khác — cũng như các thành phần của P. Vậy mọi hệ số αij sẽ khác đối với một tập hợp tọa độ khác. Thực ra, bạn có thể thấy các α phải thay đổi như thế nào bằng cách thay đổi các thành phần của E và P theo cách thích hợp, bởi vì nếu chúng ta mô tả cùng một điện trường vật lý trong hệ tọa độ mới, chúng ta sẽ thu được cùng một sự phân cực. Đối với bất kỳ tập hợp tọa độ mới nào, Px′ là một tổ hợp tuyến tính của Px, Py, và Pz:
Px′ = aPx + bPy + cPz,
và tương tự đối với các thành phần khác. Nếu bạn thay Px, Py, và Pz theo các E, dùng phương trình (31.4), bạn được
Px′ = a(αxxEx + αxyEy + αxzEz)
+ b(αyxEx + αyyEy + αyzEz)
+ c(αzxEx + αzyEy + αzzEz).
Sau đó bạn viết Ex, Ey, và Ez theo Ex′, Ey′, và Ez′; chẳng hạn,
Ex = a′Ex′ + b′Ey′ + c′Ez′,
trong đó a′, b′, c′ liên quan tới, nhưng không bằng, a, b, c. Vậy bạn có Px′, biểu diễn theo các thành phần Ex′, Ey′, và Ez′; tức là, bạn có các αij mới. Nó khá lằng nhằng, nhưng khá trực tiếp.
Khi chúng ta nói về việc thay đổi các trục, chúng ta giả thiết rằng tinh thể đứng yên trong không gian. Nếu tinh thể được quay cùng với các trục, các α sẽ không thay đổi. Ngược lại, nếu định hướng của tinh thể thay đổi so với các trục, chúng ta sẽ có một tập hợp α mới. Nhưng nếu chúng được biết đối với bất kỳ một định hướng nào của tinh thể, chúng có thể được tìm cho bất kỳ định hướng khác nào bằng phép biến đổi mà chúng ta vừa mô tả. Nói cách khác, tính chất điện môi của một tinh thể được mô tả hoàn toàn bằng cách cho các thành phần của tensor phân cực αij đối với bất kỳ tập hợp trục được chọn tùy ý nào. Đúng như chúng ta có thể gắn với một hạt một vector vận tốc v = (vx, vy, vz), biết rằng ba thành phần sẽ thay đổi theo một cách xác định nào đó nếu chúng ta thay đổi các trục tọa độ, thì với một tinh thể chúng ta gắn tensor phân cực αij của nó, mà chín thành phần của nó sẽ biến đổi theo một cách xác định nào đó nếu hệ tọa độ được thay đổi.
Mối quan hệ giữa P và E viết trong phương trình (31.4) có thể được đặt trong ký hiệu gọn hơn:
Pi = ∑j αijEj, (31.5)
trong đó hiểu rằng i đại diện cho hoặc x, hoặc y, hoặc z và tổng được lấy trên j = x, y, và z. Nhiều ký hiệu đặc biệt đã được phát minh để xử lý tensor, nhưng mỗi ký hiệu trong chúng chỉ thuận tiện cho một lớp bài toán giới hạn. Một quy ước thông thường là bỏ dấu tổng (∑) trong phương trình (31.5), để hiểu ngầm rằng bất cứ khi nào cùng một chỉ số dưới xuất hiện hai lần (ở đây là j), một tổng phải được lấy trên chỉ số đó. Vì chúng ta sẽ dùng tensor rất ít, chúng ta sẽ không bận tâm áp dụng bất kỳ ký hiệu hay quy ước đặc biệt nào như vậy.
31–3 Ellipsoid năng lượng
Bây giờ chúng ta muốn có chút kinh nghiệm với tensor. Giả sử chúng ta đặt câu hỏi thú vị: Cần năng lượng nào để phân cực tinh thể (ngoài năng lượng trong điện trường mà chúng ta biết là ε0E2/2 trên một đơn vị thể tích)? Xét trong chốc lát các điện tích nguyên tử đang bị dịch chuyển. Công thực hiện trong việc dịch chuyển điện tích đi khoảng cách dx là qEx dx, và nếu có N điện tích trên một đơn vị thể tích, công thực hiện là qExN dx. Nhưng qN dx là sự thay đổi dPx trong mômen lưỡng cực trên một đơn vị thể tích. Vậy năng lượng cần trên một đơn vị thể tích là
Ex dPx.
Kết hợp công cho ba thành phần của trường, công trên một đơn vị thể tích được tìm thấy là
E·dP.
Vì độ lớn của P tỉ lệ với E, công thực hiện trên một đơn vị thể tích trong việc đưa sự phân cực từ không tới P là tích phân của E·dP. Gọi công này là uP,2 chúng ta viết
uP = ½E·P = ½ ∑iEiPi. (31.6)
Bây giờ chúng ta có thể biểu diễn P theo E bằng phương trình (31.5), và chúng ta có
uP = ½∑i∑jαijEiEj. (31.7)
Mật độ năng lượng uP là một số độc lập với việc chọn các trục, nên nó là một vô hướng. Một tensor khi đó có tính chất là khi nó được lấy tổng trên một chỉ số (với một vector), nó cho một vector mới; và khi nó được lấy tổng trên cả hai chỉ số (với hai vector), nó cho một vô hướng.
Tensor αij thực ra nên được gọi là một “tensor hạng hai,” bởi vì nó có hai chỉ số. Một vector — với một chỉ số — là một tensor hạng một, và một vô hướng — không có chỉ số — là một tensor hạng không. Vậy chúng ta nói rằng điện trường E là một tensor hạng một và mật độ năng lượng uP là một tensor hạng không. Có thể mở rộng các ý tưởng về tensor tới ba hay nhiều chỉ số hơn, và như vậy tạo ra các tensor có hạng cao hơn hai.
Các chỉ số dưới của tensor phân cực trải trên ba giá trị có thể — chúng là các tensor trong ba chiều. Các nhà toán học xét các tensor trong bốn, năm, hay nhiều chiều hơn. Chúng ta đã dùng một tensor bốn chiều Fμν trong mô tả tương đối tính của trường điện từ (Chương 26).
Tensor phân cực αij có tính chất thú vị là nó đối xứng, tức là αxy = αyx, và cứ thế đối với bất kỳ cặp chỉ số nào. (Đây là một tính chất vật lý của một tinh thể thực và không cần thiết cho mọi tensor.) Bạn có thể tự chứng minh rằng điều này phải đúng bằng cách tính sự thay đổi năng lượng của một tinh thể qua chu trình sau: (1) Bật một trường theo hướng x; (2) bật một trường theo hướng y; (3) tắt trường x; (4) tắt trường y. Tinh thể bây giờ quay lại nơi nó bắt đầu, và công ròng thực hiện trên sự phân cực phải quay về không. Tuy nhiên, bạn có thể chỉ ra rằng để điều này đúng, αxy phải bằng αyx. Cùng loại lập luận, dĩ nhiên, có thể được đưa ra cho αxz, v.v. Vậy tensor phân cực là đối xứng.
Điều này cũng có nghĩa là tensor phân cực có thể được đo chỉ bằng cách đo năng lượng cần để phân cực tinh thể theo các hướng khác nhau. Giả sử chúng ta đặt một trường E chỉ có thành phần x và y; khi đó theo phương trình (31.7),
uP = ½[αxxEx2 + (αxy + αyx)ExEy + αyyEy2]. (31.8)
Với một Ex đơn độc, chúng ta có thể xác định αxx; với một Ey đơn độc, chúng ta có thể xác định αyy; với cả Ex và Ey, chúng ta được một năng lượng thêm do số hạng với (αxy + αyx). Vì αxy và αyx bằng nhau, số hạng này là 2αxy và có thể liên hệ với năng lượng.
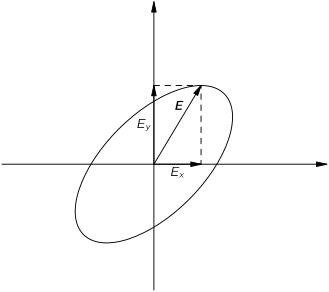
Biểu thức năng lượng, phương trình (31.8), có một diễn giải hình học đẹp. Giả sử chúng ta hỏi các trường Ex và Ey nào tương ứng với một mật độ năng lượng cho trước nào đó — chẳng hạn u0. Đó chỉ là bài toán toán học của việc giải phương trình
αxxEx2 + 2αxyExEy + αyyEy2 = 2u0.
Đây là một phương trình bậc hai, nên nếu chúng ta vẽ Ex và Ey, các nghiệm của phương trình này là mọi điểm trên một ellipse (Hình 31–2). (Nó phải là một ellipse, chứ không phải một parabola hay một hyperbola, bởi vì năng lượng đối với bất kỳ trường nào cũng luôn dương và hữu hạn.) Vector E với các thành phần Ex và Ey có thể được vẽ từ gốc tọa độ tới ellipse. Vậy một “ellipse năng lượng” như vậy là một cách đẹp để “hình dung” tensor phân cực.
Nếu bây giờ chúng ta tổng quát hóa để gồm cả ba thành phần, vector điện E theo bất kỳ hướng nào cần để cho một mật độ năng lượng đơn vị sẽ cho một điểm nằm trên bề mặt của một ellipsoid, như chỉ trong Hình 31–3. Hình dạng của ellipsoid năng lượng không đổi này đặc trưng duy nhất cho tensor phân cực.
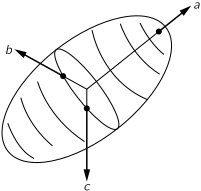
Bây giờ một ellipsoid có tính chất đẹp là nó luôn có thể được mô tả đơn giản bằng cách cho các hướng của ba “trục chính” và các đường kính của ellipse dọc theo các trục này. Các “trục chính” là các hướng của các đường kính dài nhất và ngắn nhất và hướng vuông góc với cả hai. Chúng được chỉ bởi các trục a, b, và c trong Hình 31–3. Đối với các trục này, ellipsoid có phương trình đặc biệt đơn giản
αaaEa2 + αbbEb2 + αccEc2 = 2u0.
Vậy đối với các trục này, tensor điện môi chỉ có ba thành phần không bằng không: αaa, αbb, và αcc. Tức là, dù một tinh thể phức tạp đến đâu, luôn có thể chọn một tập hợp các trục (không nhất thiết là các trục tinh thể) mà đối với chúng tensor phân cực chỉ có ba thành phần. Với một tập hợp trục như vậy, phương trình (31.4) trở thành đơn giản là
Pa = αaaEa, Pb = αbbEb, Pc = αccEc. (31.9)
Một điện trường dọc theo bất kỳ một trong các trục chính nào cũng tạo ra một sự phân cực dọc theo cùng trục đó, nhưng các hệ số cho ba trục, dĩ nhiên, có thể khác nhau.
Thường thì, một tensor được mô tả bằng cách liệt kê chín hệ số trong một bảng bên trong một cặp dấu ngoặc:
⎡ αxx αxy αxz ⎤
⎢ αyx αyy αyz ⎥
⎣ αzx αzy αzz ⎦ (31.10)
Đối với các trục chính a, b, và c, chỉ các số hạng đường chéo không bằng không; khi đó chúng ta nói rằng “tensor là đường chéo.” Tensor đầy đủ là
⎡ αaa 0 0 ⎤
⎢ 0 αbb 0 ⎥
⎣ 0 0 αcc ⎦ (31.11)
Điểm quan trọng là bất kỳ tensor phân cực nào (thực ra, bất kỳ tensor đối xứng nào hạng hai trong bất kỳ số chiều nào) đều có thể được đưa về dạng này bằng cách chọn một tập hợp trục tọa độ thích hợp.
Nếu ba phần tử của tensor phân cực ở dạng đường chéo đều bằng nhau, tức là, nếu
αaa = αbb = αcc = α, (31.12)
ellipsoid năng lượng trở thành một mặt cầu, và độ phân cực là như nhau theo mọi hướng. Vật liệu là đẳng hướng. Trong ký hiệu tensor,
αij = αδij (31.13)
trong đó δij là tensor đơn vị
⎡ 1 0 0 ⎤
⎢ 0 1 0 ⎥
⎣ 0 0 1 ⎦. (31.14)
Điều đó có nghĩa, dĩ nhiên,
δij = 1, nếu i = j; δij = 0, nếu i ≠ j. (31.15)
Tensor δij thường được gọi là “delta Kronecker.” Bạn có thể tự giải trí bằng cách chứng minh rằng tensor (31.14) có đúng cùng một dạng nếu bạn thay đổi hệ tọa độ sang bất kỳ hệ trực giao nào khác. Tensor phân cực của phương trình (31.13) cho
Pi = α∑jδijEj = αEi,
điều này có nghĩa giống như kết quả cũ của chúng ta cho các chất điện môi đẳng hướng:
P = αE.
Hình dạng và định hướng của ellipsoid phân cực đôi khi có thể liên hệ với các tính chất đối xứng của tinh thể. Chúng ta đã nói trong Chương 30 rằng có 230 đối xứng nội tại khác nhau có thể của một mạng ba chiều và rằng chúng có thể, cho nhiều mục đích, được nhóm một cách thuận tiện thành bảy lớp, theo hình dạng của ô đơn vị. Bây giờ ellipsoid độ phân cực phải chia sẻ các đối xứng hình học nội tại của tinh thể. Chẳng hạn, một tinh thể tam tà có đối xứng thấp — ellipsoid độ phân cực sẽ có các trục không bằng nhau, và định hướng của nó, nói chung, sẽ không thẳng hàng với các trục tinh thể. Mặt khác, một tinh thể đơn tà có tính chất là các tính chất của nó không đổi nếu tinh thể được quay 180° quanh một trục. Vậy tensor phân cực phải như cũ sau một phép quay như vậy. Suy ra rằng ellipsoid của độ phân cực phải quay lại chính nó sau một phép quay 180°. Điều đó chỉ có thể xảy ra nếu một trong các trục của ellipsoid cùng hướng với trục đối xứng của tinh thể. Ngoài ra, định hướng và các kích thước của ellipsoid không bị hạn chế.
Tuy nhiên, đối với một tinh thể trực thoi, các trục của ellipsoid phải tương ứng với các trục tinh thể, bởi vì một phép quay 180° quanh bất kỳ một trong ba trục nào cũng lặp lại cùng một mạng. Nếu chúng ta đi tới một tinh thể tứ phương, ellipse phải có cùng đối xứng, nên nó phải có hai đường kính bằng nhau. Cuối cùng, đối với một tinh thể lập phương, cả ba đường kính của ellipsoid phải bằng nhau; nó trở thành một mặt cầu, và độ phân cực của tinh thể là như nhau theo mọi hướng.
Có một trò chơi lớn về việc tìm ra các loại tensor có thể cho mọi đối xứng có thể của một tinh thể. Nó được gọi là một phân tích “lý thuyết nhóm.” Nhưng đối với trường hợp đơn giản của tensor phân cực, tương đối dễ thấy các quan hệ phải là gì.
31–4 Các tensor khác; tensor quán tính
Có nhiều ví dụ khác về tensor xuất hiện trong vật lý. Chẳng hạn, trong một kim loại, hay trong bất kỳ vật dẫn nào, người ta thường thấy rằng mật độ dòng j xấp xỉ tỉ lệ với điện trường E; hằng số tỉ lệ được gọi là độ dẫn điện σ:
j = σE.
Tuy nhiên, đối với các tinh thể, quan hệ giữa j và E phức tạp hơn; độ dẫn điện không như nhau theo mọi hướng. Độ dẫn điện là một tensor, và chúng ta viết
ji = ∑jσijEj.
Một ví dụ khác của một tensor vật lý là mômen quán tính. Trong Chương 18 của Tập I chúng ta đã thấy rằng một vật rắn quay quanh một trục cố định có một mômen động lượng L tỉ lệ với vận tốc góc ω, và chúng ta gọi hệ số tỉ lệ là I, mômen quán tính:
L = Iω.
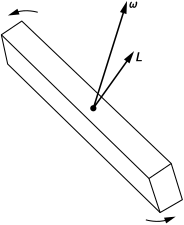
Đối với một vật có hình dạng tùy ý, mômen quán tính phụ thuộc vào định hướng của nó so với trục quay. Chẳng hạn, một khối hộp chữ nhật sẽ có các mômen khác nhau quanh mỗi một trong ba trục trực giao của nó. Bây giờ vận tốc góc ω và mômen động lượng L đều là vector. Đối với các phép quay quanh một trong các trục đối xứng, chúng song song. Nhưng nếu mômen quán tính khác nhau đối với ba trục chính, thì ω và L, nói chung, không cùng hướng (xem Hình 31–4). Chúng liên hệ theo một cách tương tự với quan hệ giữa E và P. Nói chung, chúng ta phải viết
Lx = Ixxωx + Ixyωy + Ixzωz,
Ly = Iyxωx + Iyyωy + Iyzωz,
Lz = Izxωx + Izyωy + Izzωz. (31.16)
Chín hệ số Iij được gọi là tensor quán tính. Theo sự tương tự với sự phân cực, động năng phải là một dạng toàn phương nào đó của các thành phần ωx, ωy, và ωz:
ĐN = ½∑ijIijωiωj. (31.17)
Chúng ta có thể dùng năng lượng để định nghĩa ellipsoid quán tính. Cũng vậy, các lập luận năng lượng có thể được dùng để chỉ ra rằng tensor là đối xứng — rằng Iij = Iji.
Tensor quán tính cho một vật rắn có thể được tính ra nếu hình dạng của vật được biết. Chúng ta chỉ cần viết ra tổng động năng của mọi hạt trong vật. Một hạt có khối lượng m và vận tốc v có động năng ½mv2, và tổng động năng chỉ là tổng
∑ ½mv2
trên mọi hạt của vật. Vận tốc v của mỗi hạt liên hệ với vận tốc góc ω của vật rắn. Giả sử rằng vật đang quay quanh khối tâm của nó, mà chúng ta lấy là đứng yên. Khi đó nếu r là độ dịch chuyển của một hạt khỏi khối tâm, vận tốc v của nó được cho bởi ω×r. Vậy tổng động năng là
ĐN = ∑ ½m(ω×r)2. (31.18)
Bây giờ tất cả những gì chúng ta phải làm là viết ω×r ra theo các thành phần ωx, ωy, ωz, và x, y, z, và so sánh kết quả với phương trình (31.17); chúng ta tìm Iij bằng cách đồng nhất các số hạng. Thực hiện đại số, chúng ta viết
(ω×r)2 = (ω×r)x2 + (ω×r)y2 + (ω×r)z2
= (ωyz − ωzy)2 + (ωzx − ωxz)2 + (ωxy − ωyx)2
= +ωy2z2 − 2ωyωzzy + ωz2y2 + ωz2x2 − 2ωzωxxz + ωx2z2 + ωx2y2 − 2ωxωyyx + ωy2x2.
Nhân phương trình này với m/2, lấy tổng trên mọi hạt, và so sánh với phương trình (31.17), chúng ta thấy rằng Ixx, chẳng hạn, được cho bởi
Ixx = ∑ m(y2 + z2).
Đây là công thức chúng ta đã có trước đây (Chương 19, Tập I) cho mômen quán tính của một vật quanh trục x. Vì r2 = x2 + y2 + z2, chúng ta cũng có thể viết số hạng này là
Ixx = ∑ m(r2 − x2).
Tính ra mọi số hạng còn lại, tensor quán tính có thể được viết là
Iij = ⎡ ∑ m(r2 − x2) −∑ mxy −∑ mxz ⎤
⎢ −∑ myx ∑ m(r2 − y2) −∑ myz ⎥
⎣ −∑ mzx −∑ mzy ∑ m(r2 − z2) ⎦ (31.19)
Nếu muốn, điều này có thể được viết trong “ký hiệu tensor” là
Iij = ∑ m(r2δij − rirj), (31.20)
trong đó các ri là các thành phần (x, y, z) của vector vị trí của một hạt và ∑ có nghĩa là lấy tổng trên mọi hạt. Mômen quán tính, khi đó, là một tensor hạng hai mà các số hạng của nó là một tính chất của vật và liên hệ L với ω bởi
Li = ∑jIijωj. (31.21)
Đối với một vật có bất kỳ hình dạng nào, chúng ta có thể tìm ellipsoid quán tính và, do đó, ba trục chính. Tham chiếu tới các trục này, tensor sẽ là đường chéo, nên đối với bất kỳ vật nào cũng luôn có ba trục trực giao mà đối với chúng vận tốc góc và mômen động lượng song song. Chúng được gọi là các trục chính của quán tính.
31–5 Tích có hướng
Chúng ta nên chỉ ra rằng chúng ta đã dùng các tensor hạng hai từ Chương 20 của Tập I. Ở đó, chúng ta đã định nghĩa một “mômen lực trong một mặt phẳng,” chẳng hạn τxy bởi
τxy = xFy − yFx.
Tổng quát hóa tới ba chiều, chúng ta có thể viết
τij = riFj − rjFi. (31.22)
Đại lượng τij là một tensor hạng hai. Một cách để thấy điều này là bằng cách kết hợp τij với một vector nào đó, chẳng hạn vector đơn vị e, theo
∑jτijej.
Nếu đại lượng này là một vector, thì τij phải biến đổi như một tensor — đây là định nghĩa của chúng ta về một tensor. Thay τij vào, chúng ta có
∑jτijej = ∑jriFjej − ∑jrjejFi = ri(F·e) − (r·e)Fi.
Vì các tích vô hướng là các vô hướng, hai số hạng ở vế phải là các vector, và cũng vậy hiệu của chúng. Vậy τij là một tensor.
Nhưng τij là một loại tensor đặc biệt; nó là phản đối xứng, tức là,
τij = −τji,
nên nó chỉ có ba số hạng khác không — τxy, τyz, và τzx. Chúng ta đã có thể chỉ ra trong Chương 20 của Tập I rằng ba số hạng này, gần như “do tình cờ,” biến đổi như ba thành phần của một vector, nên chúng ta có thể định nghĩa
τ = (τx, τy, τz) = (τyz, τzx, τxy)
Chúng ta nói “do tình cờ,” bởi vì nó chỉ xảy ra trong ba chiều. Chẳng hạn, trong bốn chiều, một tensor phản đối xứng hạng hai có tới sáu số hạng khác không và chắc chắn không thể được thay bằng một vector có bốn thành phần.
Đúng như vector trục τ = r×F là một tensor, thì mọi tích có hướng của hai vector cực cũng vậy — mọi lập luận đều áp dụng như nhau. Tuy nhiên, do may mắn, chúng cũng có thể biểu diễn được bằng các vector (thực ra là các vector giả), nên toán học của chúng ta đã được làm cho dễ dàng hơn.
Về mặt toán học, nếu a và b là hai vector bất kỳ, chín đại lượng aibj hợp thành một tensor (mặc dù nó có thể không có mục đích vật lý hữu ích nào). Như vậy, đối với vector vị trí r, rirj là một tensor, và vì δij cũng vậy, chúng ta thấy rằng vế phải của phương trình (31.20) quả thực là một tensor. Tương tự phương trình (31.22) là một tensor, vì hai số hạng ở vế phải là các tensor.
31–6 Tensor ứng suất
Các tensor đối xứng chúng ta đã mô tả cho tới nay nảy sinh như các hệ số trong việc liên hệ một vector với một vector khác. Bây giờ chúng ta muốn nhìn vào một tensor có một ý nghĩa vật lý khác — tensor ứng suất. Giả sử chúng ta có một vật rắn với nhiều lực khác nhau tác dụng lên nó. Chúng ta nói rằng có nhiều “ứng suất” khác nhau bên trong, theo nghĩa là có các nội lực giữa các phần kề nhau của vật liệu. Chúng ta đã nói một chút về các ứng suất như vậy trong một trường hợp hai chiều khi chúng ta xét sức căng bề mặt trong một màng bị kéo căng trong Mục 12–3. Bây giờ chúng ta sẽ thấy rằng các nội lực trong vật liệu của một vật ba chiều có thể được mô tả theo một tensor.
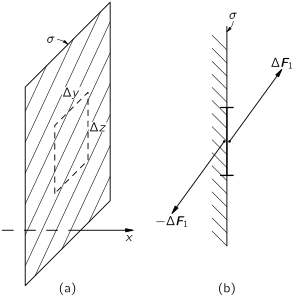
Xét một vật bằng một vật liệu đàn hồi nào đó — chẳng hạn một khối thạch. Nếu chúng ta cắt qua khối, vật liệu ở mỗi phía của vết cắt, nói chung, sẽ bị dịch chuyển bởi các nội lực. Trước khi vết cắt được thực hiện, hẳn đã có các lực giữa hai phần của khối giữ vật liệu tại chỗ; chúng ta có thể định nghĩa các ứng suất theo các lực này. Giả sử chúng ta nhìn vào một mặt phẳng tưởng tượng vuông góc với trục x — như mặt phẳng σ trong Hình 31–5 — và hỏi về lực qua một diện tích nhỏ Δy Δz trong mặt phẳng này. Vật liệu ở phía trái của diện tích tác dụng lực ΔF1 lên vật liệu ở phía phải, như chỉ trong phần (b) của hình. Dĩ nhiên, có lực phản tác dụng ngược lại −ΔF1 tác dụng lên vật liệu ở phía trái của bề mặt. Nếu diện tích đủ nhỏ, chúng ta kỳ vọng rằng ΔF1 tỉ lệ với diện tích Δy Δz.
Bạn đã quen với một loại ứng suất — áp suất trong một chất lỏng tĩnh. Ở đó lực bằng áp suất nhân diện tích và vuông góc với phần tử bề mặt. Đối với các chất rắn — cũng như đối với các chất lỏng nhớt đang chuyển động — lực không nhất thiết vuông góc với bề mặt; có các lực cắt ngoài các áp suất (dương hay âm). (Bởi một lực “cắt” chúng ta có nghĩa là các thành phần tiếp tuyến của lực qua một bề mặt.) Cả ba thành phần của lực đều phải được tính đến. Cũng hãy để ý rằng nếu chúng ta cắt trên một mặt phẳng với một định hướng khác nào đó, các lực sẽ khác. Một mô tả đầy đủ của ứng suất nội tại đòi hỏi một tensor.
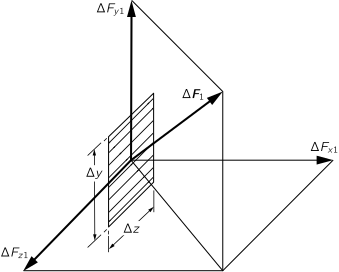
Chúng ta định nghĩa tensor ứng suất theo cách sau: Trước hết, chúng ta tưởng tượng một vết cắt vuông góc với trục x và phân tích lực ΔF1 qua vết cắt thành các thành phần của nó ΔFx1, ΔFy1, ΔFz1, như trong Hình 31–6. Tỉ số của các lực này với diện tích Δy Δz, chúng ta gọi là Sxx, Syx, và Szx. Chẳng hạn,
Syx = ΔFy1/(Δy Δz).
Chỉ số đầu tiên y chỉ hướng của thành phần lực; chỉ số thứ hai x là pháp tuyến của diện tích. Nếu muốn, bạn có thể viết diện tích Δy Δz là Δax, có nghĩa là một phần tử diện tích vuông góc với x. Khi đó
Syx = ΔFy1/Δax.
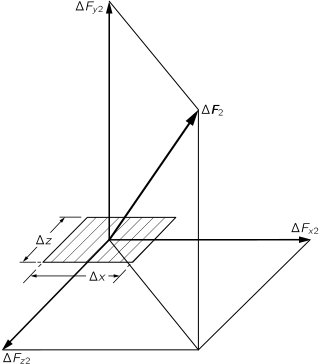
Tiếp theo, chúng ta nghĩ về một vết cắt tưởng tượng vuông góc với trục y. Qua một diện tích nhỏ Δx Δz sẽ có một lực ΔF2. Lại phân tích lực này thành ba thành phần, như chỉ trong Hình 31–7, và định nghĩa ba thành phần của ứng suất, Sxy, Syy, Szy, là lực trên một đơn vị diện tích theo ba hướng. Cuối cùng, chúng ta thực hiện một vết cắt tưởng tượng vuông góc với z và định nghĩa ba thành phần Sxz, Syz, và Szz. Vậy chúng ta có chín số
Sij = ⎡ Sxx Sxy Sxz ⎤
⎢ Syx Syy Syz ⎥
⎣ Szx Szy Szz ⎦. (31.23)
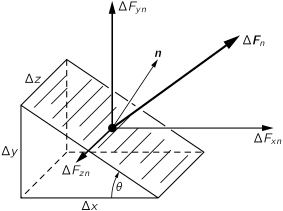
Bây giờ chúng ta muốn chỉ ra rằng chín số này đủ để mô tả hoàn toàn trạng thái ứng suất nội tại, và rằng Sij quả thực là một tensor. Giả sử chúng ta muốn biết lực qua một bề mặt định hướng ở một góc tùy ý nào đó. Chúng ta có thể tìm nó từ Sij không? Có, theo cách sau: Chúng ta tưởng tượng một hình rắn nhỏ có một mặt N trong bề mặt mới, và các mặt khác song song với các trục tọa độ. Nếu mặt N tình cờ song song với trục z, chúng ta sẽ có mảnh tam giác chỉ trong Hình 31–8. (Đây là một trường hợp hơi đặc biệt, nhưng sẽ minh họa đủ tốt phương pháp tổng quát.) Bây giờ các lực ứng suất trên hình tam giác rắn nhỏ trong Hình 31–8 ở cân bằng (ít nhất trong giới hạn các kích thước vô cùng nhỏ), nên tổng lực trên nó phải bằng không. Chúng ta biết các lực trên các mặt song song với các trục tọa độ trực tiếp từ Sij. Tổng vector của chúng phải bằng lực trên mặt N, nên chúng ta có thể biểu diễn lực này theo Sij.
Giả thiết của chúng ta rằng các lực bề mặt trên thể tích tam giác nhỏ ở cân bằng đã bỏ qua bất kỳ lực khối nào khác có thể hiện diện, như trọng lực hay các lực giả nếu hệ tọa độ của chúng ta không phải là một hệ quán tính. Tuy nhiên, hãy để ý rằng các lực khối như vậy sẽ tỉ lệ với thể tích của hình tam giác nhỏ và, do đó, với Δx Δy Δz, trong khi mọi lực bề mặt tỉ lệ với các diện tích như Δx Δy, Δy Δz, v.v. Vậy nếu chúng ta lấy quy mô của cái nêm nhỏ đủ nhỏ, các lực khối luôn có thể bỏ qua so với các lực bề mặt.
Bây giờ hãy cộng các lực trên cái nêm nhỏ. Chúng ta lấy trước thành phần x, là tổng của năm phần — một phần từ mỗi mặt. Tuy nhiên, nếu Δz đủ nhỏ, các lực trên các mặt tam giác (vuông góc với trục z) sẽ bằng nhau và ngược nhau, nên chúng ta có thể quên chúng. Thành phần x của lực trên hình chữ nhật đáy là
ΔFx2 = Sxy Δx Δz.
Thành phần x của lực trên hình chữ nhật đứng là
ΔFx1 = Sxx Δy Δz.
Hai lực này phải bằng thành phần x của lực hướng ra ngoài qua mặt N. Gọi n là vector đơn vị pháp tuyến của mặt N, và lực trên nó là Fn; khi đó chúng ta có
ΔFxn = Sxx Δy Δz + Sxy Δx Δz.
Thành phần x Sxn của ứng suất qua mặt phẳng này bằng ΔFxn chia cho diện tích, là Δz√(Δx2 + Δy2), hay
Sxn = Sxx Δy/√(Δx2 + Δy2) + Sxy Δx/√(Δx2 + Δy2).
Bây giờ Δx/√(Δx2 + Δy2) là cosin của góc θ giữa n và trục y, như chỉ trong Hình 31–8, nên nó cũng có thể được viết là ny, thành phần y của n. Tương tự, Δy/√(Δx2 + Δy2) là sinθ = nx. Chúng ta có thể viết
Sxn = Sxxnx + Sxyny.
Nếu bây giờ chúng ta tổng quát hóa tới một phần tử bề mặt tùy ý, chúng ta sẽ được rằng
Sxn = Sxxnx + Sxyny + Sxznz
hay, nói chung,
Sin = ∑jSijnj. (31.24)
Chúng ta có thể tìm lực qua bất kỳ phần tử bề mặt nào theo các Sij, nên nó mô tả hoàn toàn trạng thái ứng suất nội tại của vật liệu.
Phương trình (31.24) nói rằng tensor Sij liên hệ ứng suất Sn với vector đơn vị n, đúng như αij liên hệ P với E. Vì n và Sn là các vector, các thành phần của Sij phải biến đổi như một tensor khi các trục tọa độ thay đổi. Vậy Sij quả thực là một tensor.
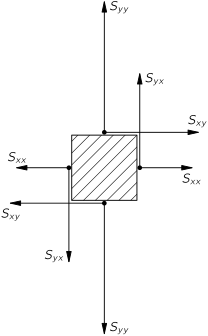
Chúng ta cũng có thể chỉ ra rằng Sij là một tensor đối xứng bằng cách nhìn vào các lực trên một khối lập phương nhỏ của vật liệu. Giả sử chúng ta lấy một khối lập phương nhỏ, định hướng với các mặt của nó song song với các trục tọa độ của chúng ta, và nhìn nó trong mặt cắt, như chỉ trong Hình 31–9. Nếu chúng ta để cạnh của khối lập phương là một đơn vị, các thành phần x và y của các lực trên các mặt pháp tuyến với các trục x và y có thể như chỉ trong hình. Nếu khối lập phương nhỏ, các ứng suất không thay đổi đáng kể từ một phía của khối lập phương sang phía đối diện, nên các thành phần lực bằng nhau và ngược nhau như được chỉ. Bây giờ không được có mômen lực nào trên khối lập phương, nếu không nó sẽ bắt đầu quay. Tổng mômen lực quanh tâm là (Syx − Sxy) (nhân với cạnh đơn vị của khối lập phương), và vì tổng bằng không, Syx bằng Sxy, và tensor ứng suất là đối xứng.
Vì Sij là một tensor đối xứng, nó có thể được mô tả bằng một ellipsoid sẽ có ba trục chính. Đối với các bề mặt pháp tuyến với các trục này, các ứng suất đặc biệt đơn giản — chúng tương ứng với các lực đẩy hay kéo vuông góc với các bề mặt. Không có lực cắt dọc theo các mặt này. Đối với bất kỳ ứng suất nào, chúng ta luôn có thể chọn các trục của mình sao cho các thành phần cắt bằng không. Nếu ellipsoid là một mặt cầu, chỉ có các lực pháp tuyến theo mọi hướng. Điều này tương ứng với một áp suất thủy tĩnh (dương hay âm). Vậy đối với một áp suất thủy tĩnh, tensor là đường chéo và cả ba thành phần bằng nhau; chúng, thực ra, chỉ bằng áp suất p. Chúng ta có thể viết
Sij = pδij. (31.25)
Tensor ứng suất — và cũng ellipsoid của nó — sẽ, nói chung, thay đổi từ điểm này sang điểm khác trong một khối vật liệu; để mô tả toàn bộ khối chúng ta cần cho giá trị của mỗi thành phần của Sij như một hàm của vị trí. Vậy tensor ứng suất là một trường. Chúng ta đã có các trường vô hướng, như nhiệt độ T(x, y, z), cho một số cho mỗi điểm trong không gian, và các trường vector như E(x, y, z), cho ba số cho mỗi điểm. Bây giờ chúng ta có một trường tensor cho chín số cho mỗi điểm trong không gian — hay thực ra sáu số cho tensor đối xứng Sij. Một mô tả đầy đủ của các nội lực trong một vật rắn bị biến dạng tùy ý đòi hỏi sáu hàm của x, y, và z.
31–7 Các tensor hạng cao hơn
Tensor ứng suất Sij mô tả các lực nội tại của vật chất. Nếu vật liệu là đàn hồi, thuận tiện để mô tả sự biến dạng nội tại theo một tensor khác Tij — gọi là tensor biến dạng. Đối với một vật đơn giản như một thanh kim loại, bạn biết rằng sự thay đổi độ dài, ΔL, xấp xỉ tỉ lệ với lực, nên chúng ta nói nó tuân theo định luật Hooke:
ΔL = γF.
Đối với một vật đàn hồi rắn với các biến dạng tùy ý, biến dạng Tij liên hệ với ứng suất Sij bởi một tập hợp các phương trình tuyến tính:
Tij = ∑k,lγijklSkl. (31.26)
Cũng vậy, bạn biết rằng thế năng của một lò xo (hay thanh) là
½F ΔL = ½γF2.
Sự tổng quát hóa cho mật độ năng lượng đàn hồi trong một vật rắn là
Uđàn hồi = ∑ijkl½γijklSijSkl. (31.27)
Mô tả đầy đủ các tính chất đàn hồi của một tinh thể phải được cho theo các hệ số γijkl. Điều này giới thiệu với chúng ta một con thú mới. Nó là một tensor hạng bốn. Vì mỗi chỉ số có thể nhận bất kỳ một trong ba giá trị, x, y, hay z, có 34 = 81 hệ số. Nhưng thực ra chỉ có 21 số khác nhau. Trước hết, vì Sij đối xứng, nó chỉ có sáu giá trị khác nhau, và chỉ cần 36 hệ số khác nhau trong phương trình (31.27). Nhưng cũng vậy, Sij có thể hoán đổi với Skl mà không thay đổi năng lượng, nên γijkl phải đối xứng nếu chúng ta hoán đổi ij và kl. Điều này giảm số hệ số khác nhau xuống 21. Vậy để mô tả các tính chất đàn hồi của một tinh thể có đối xứng thấp nhất có thể cần 21 hằng số đàn hồi! Số này, dĩ nhiên, giảm đối với các tinh thể có đối xứng cao hơn. Chẳng hạn, một tinh thể lập phương chỉ có ba hằng số đàn hồi, và một chất đẳng hướng chỉ có hai.
Rằng điều sau là đúng có thể thấy như sau. Các thành phần của γijkl có thể độc lập với hướng của các trục như thế nào, như chúng phải thế nếu vật liệu là đẳng hướng? Trả lời: Chúng chỉ có thể độc lập nếu chúng biểu diễn được theo tensor δij. Có hai biểu thức có thể, δijδkl và δikδjl + δilδjk, có đối xứng cần thiết, nên γijkl phải là một tổ hợp tuyến tính của chúng. Do đó, đối với các vật liệu đẳng hướng,
γijkl = a(δijδkl) + b(δikδjl + δilδjk),
và vật liệu cần hai hằng số, a và b, để mô tả các tính chất đàn hồi của nó. Chúng ta sẽ để cho bạn chỉ ra rằng một tinh thể lập phương chỉ cần ba.
Như một ví dụ cuối cùng, lần này của một tensor hạng ba, chúng ta có hiệu ứng áp điện. Dưới ứng suất, một tinh thể tạo ra một điện trường tỉ lệ với ứng suất; do đó, nói chung, định luật là
Ei = ∑j,kPijkSjk,
trong đó Ei là điện trường, và các Pijk là các hệ số áp điện — hay tensor áp điện. Bạn có thể chỉ ra rằng nếu tinh thể có một tâm nghịch đảo (bất biến dưới x, y, z → −x, −y, −z) thì mọi hệ số áp điện đều bằng không không?
31–8 Bốn-tensor của động lượng điện từ
Mọi tensor chúng ta đã xét cho tới nay trong chương này đều liên quan tới ba chiều của không gian; chúng được định nghĩa để có một tính chất biến đổi nào đó dưới các phép quay không gian. Trong Chương 26 chúng ta đã có dịp dùng một tensor trong bốn chiều của không-thời gian tương đối tính — tensor trường điện từ Fμν. Các thành phần của một bốn-tensor như vậy biến đổi dưới một phép biến đổi Lorentz của các tọa độ theo một cách đặc biệt mà chúng ta đã tính ra. (Mặc dù chúng ta đã không làm theo cách đó, chúng ta có thể đã xét phép biến đổi Lorentz như một “phép quay” trong một “không gian” bốn chiều gọi là không gian Minkowski; khi đó sự tương tự với những gì chúng ta đang làm ở đây sẽ rõ ràng hơn.)
Như ví dụ cuối cùng, chúng ta muốn xét một tensor khác trong bốn chiều (t, x, y, z) của thuyết tương đối. Khi chúng ta viết tensor ứng suất, chúng ta đã định nghĩa Sij là một thành phần của một lực qua một đơn vị diện tích. Nhưng một lực bằng tốc độ thay đổi theo thời gian của một động lượng. Do đó, thay vì nói “Sxy là thành phần x của lực qua một đơn vị diện tích vuông góc với y,” chúng ta cũng có thể nói, “Sxy là tốc độ dòng của thành phần x của động lượng qua một đơn vị diện tích vuông góc với y.” Nói cách khác, mỗi số hạng của Sij cũng biểu diễn dòng của thành phần thứ i của động lượng qua một đơn vị diện tích vuông góc với hướng thứ j. Đây là các thành phần không gian thuần túy, nhưng chúng là các phần của một tensor “lớn hơn” Sμν trong bốn chiều (μ và ν = t, x, y, z) chứa các thành phần thêm như Stx, Syt, Stt, v.v. Bây giờ chúng ta sẽ cố tìm ý nghĩa vật lý của các thành phần thêm này.
Chúng ta biết rằng các thành phần không gian biểu diễn dòng của động lượng. Chúng ta có thể có một manh mối về cách mở rộng điều này tới chiều thời gian bằng cách nghiên cứu một loại “dòng” khác — dòng của điện tích. Đối với đại lượng vô hướng, điện tích, tốc độ dòng (trên một đơn vị diện tích vuông góc với dòng) là một vector không gian — vector mật độ dòng j. Chúng ta đã thấy rằng thành phần thời gian của vector dòng này là mật độ của thứ đang chảy. Chẳng hạn, j có thể được kết hợp với một thành phần thời gian, jt = ρ, mật độ điện tích, để tạo thành bốn-vector jμ = (ρ, j); tức là, μ trong jμ nhận các giá trị t, x, y, z để có nghĩa là “mật độ, tốc độ dòng theo hướng x, tốc độ dòng theo y, tốc độ dòng theo z” của điện tích vô hướng.
Bây giờ theo sự tương tự với phát biểu của chúng ta về thành phần thời gian của dòng của một đại lượng vô hướng, chúng ta có thể kỳ vọng rằng với Sxx, Sxy, và Sxz, mô tả dòng của thành phần x của động lượng, sẽ có một thành phần thời gian Sxt là mật độ của bất cứ thứ gì đang chảy; tức là, Sxt phải là mật độ của động lượng x. Vậy chúng ta có thể mở rộng tensor của mình theo chiều ngang để gồm một thành phần t. Chúng ta có
Sxt = mật độ của động lượng x,
Sxx = dòng theo x của động lượng x,
Sxy = dòng theo y của động lượng x,
Sxz = dòng theo z của động lượng x.
Tương tự, đối với thành phần y của động lượng chúng ta có ba thành phần của dòng — Syx, Syy, Syz — mà chúng ta nên thêm một số hạng thứ tư:
Syt = mật độ của động lượng y.
Và, dĩ nhiên, với Szx, Szy, Szz chúng ta sẽ thêm
Szt = mật độ của động lượng z.
Trong bốn chiều còn có một thành phần t của động lượng, mà, chúng ta biết, là năng lượng. Vậy tensor Sij nên được mở rộng theo chiều dọc với Stx, Sty, và Stz, trong đó
Stx = dòng theo x của năng lượng,
Sty = dòng theo y của năng lượng,
Stz = dòng theo z của năng lượng; (31.28)
tức là, Stx là dòng năng lượng trên một đơn vị diện tích và trên một đơn vị thời gian qua một bề mặt vuông góc với trục x, và cứ thế. Cuối cùng, để hoàn thành tensor của chúng ta, chúng ta cần Stt, là mật độ của năng lượng. Chúng ta đã mở rộng tensor ứng suất Sij ba chiều của mình thành tensor ứng suất–năng lượng bốn chiều Sμν. Chỉ số μ có thể nhận bốn giá trị t, x, y, và z, có nghĩa, lần lượt, là “mật độ,” “dòng trên một đơn vị diện tích theo hướng x,” “dòng trên một đơn vị diện tích theo hướng y,” và “dòng trên một đơn vị diện tích theo hướng z.” Theo cùng cách, ν nhận bốn giá trị t, x, y, z để cho chúng ta biết thứ gì chảy, cụ thể là, “năng lượng,” “động lượng theo hướng x,” “động lượng theo hướng y,” và “động lượng theo hướng z.”
Như một ví dụ, chúng ta sẽ thảo luận tensor này không phải trong vật chất, mà trong một miền không gian tự do trong đó có một trường điện từ. Chúng ta biết rằng dòng năng lượng là vector Poynting S = ε0c2E×B. Vậy các thành phần x, y, và z của S, từ quan điểm tương đối tính, là các thành phần Stx, Sty, và Stz của bốn-tensor ứng suất–năng lượng của chúng ta. Tính đối xứng của tensor Sij mang sang các thành phần thời gian cũng vậy, nên bốn-tensor Sμν là đối xứng:
Sμν = Sνμ. (31.29)
Nói cách khác, các thành phần Sxt, Syt, Szt, là các mật độ của động lượng x, y, và z, cũng bằng các thành phần x, y, và z của vector Poynting S, dòng năng lượng — như chúng ta đã chỉ ra trong một chương trước bằng một loại lập luận khác.
Các thành phần còn lại của tensor ứng suất điện từ Sμν cũng có thể được biểu diễn theo các điện trường và từ trường E và B. Tức là, chúng ta phải thừa nhận ứng suất hay, để nói ít bí ẩn hơn, dòng của động lượng trong trường điện từ. Chúng ta đã thảo luận điều này trong Chương 27 liên quan tới phương trình (27.21), nhưng đã không tính ra các chi tiết.
Những ai muốn luyện tập sự khéo léo của mình với các tensor trong bốn chiều có thể thích thấy công thức cho Sμν theo các trường:
Sμν = −ε0( ∑α FμαFνα − ¼δμν ∑α,βFβαFβα ),
trong đó các tổng trên α, β là trên t, x, y, z nhưng (như thường lệ trong thuyết tương đối) chúng ta áp dụng một ý nghĩa đặc biệt cho dấu tổng ∑ và cho ký hiệu δ. Trong các tổng, các số hạng x, y, z phải được trừ, và δtt = +1, trong khi δxx = δyy = δzz = −1 và δμν = 0 đối với μ ≠ ν (c = 1). Bạn có thể kiểm chứng rằng nó cho mật độ năng lượng Stt = (ε0/2)(E2 + B2) và vector Poynting ε0E×B không? Bạn có thể chỉ ra rằng trong một trường tĩnh điện với B = 0 các trục chính của ứng suất theo hướng của điện trường, rằng có một sức căng (ε0/2)E2 dọc theo hướng của trường, và rằng có một áp suất bằng như vậy theo các hướng vuông góc với hướng trường không?
1. Trong Chương 10 chúng ta đã theo quy ước thông thường và viết P = ε0χE và gọi χ (“khi”) là “độ cảm.” Ở đây, sẽ thuận tiện hơn để dùng một chữ cái duy nhất, nên chúng ta viết α cho ε0χ. Đối với các chất điện môi đẳng hướng, α = (κ−1)ε0, trong đó κ là hằng số điện môi (xem Mục 10–4).
2. Công này thực hiện trong việc tạo ra sự phân cực bởi một điện trường không được nhầm lẫn với thế năng −p0·E của một mômen lưỡng cực vĩnh viễn p0.