Chương 25: Hệ tuyến tính và ôn tập
Richard P. Feynman — The Feynman Lectures on Physics, Tập I, Chương 25: “Linear Systems and Review”
25–1 Phương trình vi phân tuyến tính
Trong chương này, chúng ta sẽ thảo luận một số khía cạnh của các hệ dao động mà người ta gặp một cách tổng quát hơn phần nào so với chỉ trong các hệ cụ thể mà chúng ta đã thảo luận. Đối với hệ cụ thể của chúng ta, phương trình vi phân mà chúng ta đã giải là
m d2x/dt2 + γm dx/dt + mω02x = F(t). (25.1)
Bây giờ tổ hợp cụ thể các “phép toán” này trên biến x có tính chất thú vị là nếu chúng ta thay (x + y) cho x, thì chúng ta thu được tổng của cùng các phép toán đó trên x và trên y; hoặc, nếu chúng ta nhân x với a, thì chúng ta thu được đúng a lần cùng tổ hợp đó. Điều này dễ chứng minh. Chỉ như một ký hiệu “viết tắt”, bởi vì chúng ta đã mệt với việc viết ra tất cả những chữ cái đó trong (25.1), chúng ta sẽ dùng ký hiệu L̲(x) thay vào đó. Khi chúng ta thấy điều này, nó có nghĩa là vế trái của (25.1), với x được thay vào. Với hệ thống viết này, L̲(x + y) sẽ có nghĩa là điều sau đây:
L̲(x + y) = m d2(x + y)/dt2 + γm d(x + y)/dt + mω02(x + y). (25.2)
(Chúng ta gạch dưới L̲ để nhắc mình rằng nó không phải là một hàm thông thường.) Đôi khi chúng ta gọi đây là một ký hiệu toán tử, nhưng gọi nó là gì cũng không khác biệt gì, nó chỉ là “viết tắt”.
Phát biểu đầu tiên của chúng ta là
L̲(x + y) = L̲(x) + L̲(y), (25.3)
điều này dĩ nhiên suy ra từ thực tế là a(x + y) = ax + ay, d(x + y)/dt = dx/dt + dy/dt, v.v.
Phát biểu thứ hai của chúng ta là, với a hằng số,
L̲(ax) = aL̲(x). (25.4)
[Thật ra, (25.3) và (25.4) có liên hệ rất chặt chẽ, bởi vì nếu chúng ta đặt x + x vào (25.3), điều này giống như đặt a = 2 trong (25.4), và cứ thế.]
Trong các bài toán phức tạp hơn, có thể có nhiều đạo hàm hơn, và nhiều số hạng hơn trong L̲; câu hỏi đáng quan tâm là liệu hai phương trình (25.3) và (25.4) có được duy trì hay không.
Nếu chúng được duy trì, chúng ta gọi một bài toán như vậy là một bài toán tuyến tính. Trong chương này, chúng ta sẽ thảo luận một số tính chất tồn tại bởi vì hệ là tuyến tính, để đánh giá tính tổng quát của một số kết quả mà chúng ta đã thu được trong phân tích đặc biệt của mình về một phương trình đặc biệt.
Bây giờ chúng ta hãy nghiên cứu một số tính chất của các phương trình vi phân tuyến tính, sau khi đã minh họa chúng rồi bằng phương trình cụ thể (25.1) mà chúng ta đã nghiên cứu rất kỹ. Tính chất đầu tiên đáng quan tâm là thế này: giả sử chúng ta phải giải phương trình vi phân cho một quá độ, dao động tự do không có lực cưỡng bức. Tức là, chúng ta muốn giải
L̲(x) = 0. (25.5)
Giả sử rằng, bằng cách này hay cách khác, chúng ta đã tìm được một nghiệm riêng, mà chúng ta sẽ gọi là x1. Tức là, chúng ta có một x1 mà đối với nó L̲(x1) = 0. Bây giờ chúng ta nhận thấy rằng ax1 cũng là một nghiệm của cùng phương trình đó; chúng ta có thể nhân nghiệm đặc biệt này với bất kỳ hằng số nào tùy ý, và thu được một nghiệm mới. Nói cách khác, nếu chúng ta có một chuyển động với một “kích thước” nào đó, thì một chuyển động gấp đôi “kích thước” đó lại là một nghiệm. Chứng minh: L̲(ax1) = aL̲(x1) = a·0 = 0.
Tiếp theo, giả sử rằng, bằng cách này hay cách khác, chúng ta không chỉ tìm được một nghiệm x1, mà còn một nghiệm nữa, x2. (Hãy nhớ rằng khi chúng ta thay x = eiαt để tìm các quá độ, chúng ta đã tìm được hai giá trị cho α, tức là hai nghiệm, x1 và x2.) Bây giờ chúng ta hãy chỉ ra rằng tổ hợp (x1 + x2) cũng là một nghiệm. Nói cách khác, nếu chúng ta đặt x = x1 + x2, x lại là một nghiệm của phương trình. Tại sao? Bởi vì, nếu L̲(x1) = 0 và L̲(x2) = 0, thì L̲(x1 + x2) = L̲(x1) + L̲(x2) = 0 + 0 = 0. Vậy nếu chúng ta đã tìm được một số nghiệm cho chuyển động của một hệ tuyến tính, chúng ta có thể cộng chúng lại với nhau.
Kết hợp hai ý tưởng này, dĩ nhiên chúng ta thấy rằng chúng ta cũng có thể cộng sáu lần cái này và hai lần cái kia: nếu x1 là một nghiệm, thì αx1 cũng vậy. Do đó bất kỳ tổng nào của hai nghiệm này, chẳng hạn như (αx1 + βx2), cũng là một nghiệm. Nếu tình cờ chúng ta có thể tìm được ba nghiệm, thì chúng ta thấy rằng bất kỳ tổ hợp nào của ba nghiệm đó lại là một nghiệm, và cứ thế. Hóa ra số lượng cái mà chúng ta gọi là nghiệm độc lập1 mà chúng ta đã thu được cho bài toán dao động tử của mình chỉ là hai. Số lượng nghiệm độc lập mà người ta tìm được trong trường hợp tổng quát phụ thuộc vào cái gọi là số bậc tự do. Chúng ta sẽ không thảo luận điều này chi tiết lúc này, nhưng nếu chúng ta có một phương trình vi phân cấp hai, chỉ có hai nghiệm độc lập, và chúng ta đã tìm được cả hai nghiệm đó; vậy chúng ta có nghiệm tổng quát nhất.
Bây giờ chúng ta hãy đi đến một mệnh đề khác, mệnh đề áp dụng cho tình huống trong đó hệ chịu tác dụng của một lực bên ngoài. Giả sử phương trình là
L̲(x) = F(t), (25.6)
và giả sử chúng ta đã tìm được một nghiệm đặc biệt của nó. Giả sử chúng ta nói rằng nghiệm của Joe là xJ, và rằng L̲(xJ) = F(t). Giả sử chúng ta muốn tìm thêm một nghiệm nữa; giả sử chúng ta cộng vào nghiệm của Joe một trong những nghiệm vốn là nghiệm của phương trình tự do (25.5), giả sử x1. Khi đó chúng ta thấy theo (25.3) rằng
L̲(xJ + x1) = L̲(xJ) + L̲(x1) = F(t) + 0 = F(t). (25.7)
Do đó, vào nghiệm “cưỡng bức” chúng ta có thể cộng bất kỳ nghiệm “tự do” nào, và chúng ta vẫn có một nghiệm. Nghiệm tự do được gọi là một nghiệm quá độ.
Khi chúng ta không có lực nào tác dụng, và đột nhiên bật một lực lên, chúng ta không thu được ngay lập tức nghiệm ổn định mà chúng ta đã giải cho bằng nghiệm sóng sin, mà trong một lúc có một quá độ, quá độ này sớm hay muộn sẽ tắt dần, nếu chúng ta chờ đủ lâu. Nghiệm “cưỡng bức” không tắt dần, bởi vì nó liên tục được lực duy trì cưỡng bức. Cuối cùng, trong những khoảng thời gian dài, nghiệm là duy nhất, nhưng ban đầu các chuyển động là khác nhau đối với các hoàn cảnh khác nhau, tùy thuộc vào cách hệ được khởi động.
25–2 Chồng chập các nghiệm
Bây giờ chúng ta đi đến một mệnh đề thú vị khác. Giả sử chúng ta có một lực cưỡng bức cụ thể nào đó Fa (giả sử một lực dao động với một ω = ωa nào đó, nhưng các kết luận của chúng ta sẽ đúng cho bất kỳ dạng hàm nào của Fa) và chúng ta đã giải cho chuyển động cưỡng bức (có hay không có các quá độ; điều đó không khác biệt gì). Bây giờ giả sử một lực khác đang tác dụng, giả sử Fb, và chúng ta giải cùng bài toán đó, nhưng cho lực khác này. Khi đó giả sử ai đó đến và nói, “Tôi có một bài toán mới cho anh giải; tôi có lực Fa + Fb.” Chúng ta có thể làm được không? Dĩ nhiên chúng ta có thể làm được, bởi vì nghiệm là tổng của hai nghiệm xa và xb cho các lực được xét riêng rẽ — quả là một hoàn cảnh đáng chú ý nhất. Nếu chúng ta dùng (25.3), chúng ta thấy rằng
L̲(xa + xb) = L̲(xa) + L̲(xb) = Fa(t) + Fb(t). (25.8)
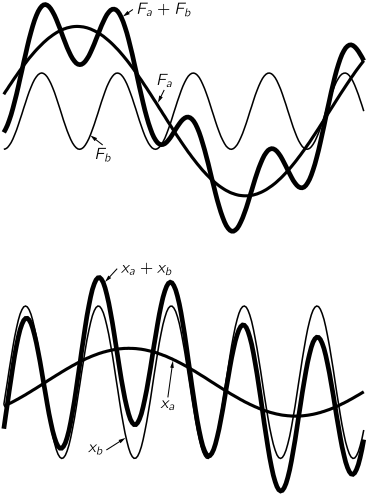
Đây là một ví dụ của cái gọi là nguyên lý chồng chập cho các hệ tuyến tính, và nó rất quan trọng. Nó có nghĩa là điều sau đây: nếu chúng ta có một lực phức tạp có thể được phân tách theo bất kỳ cách thuận tiện nào thành một tổng của các phần riêng rẽ, mỗi phần trong đó theo một cách nào đó là đơn giản, theo nghĩa là đối với mỗi phần đặc biệt mà chúng ta đã chia lực ra, chúng ta có thể giải phương trình, thì đáp án có sẵn cho toàn bộ lực, bởi vì chúng ta có thể đơn giản cộng các phần của nghiệm lại với nhau, theo cùng cách như lực tổng được hợp thành từ các phần (Hình 25–1).
Chúng ta hãy đưa ra một ví dụ khác về nguyên lý chồng chập. Trong Chương 12, chúng ta đã nói rằng một trong những sự kiện vĩ đại của các định luật điện là nếu chúng ta có một phân bố điện tích nào đó qa và tính điện trường Ea sinh ra từ các điện tích này tại một nơi nào đó P, và nếu, mặt khác, chúng ta có một tập hợp điện tích khác qb và chúng ta tính trường Eb do những điện tích này tại nơi tương ứng, thì nếu cả hai phân bố điện tích cùng hiện diện đồng thời, trường E tại P là tổng của Ea do một tập hợp cộng với Eb do tập hợp kia. Nói cách khác, nếu chúng ta biết trường do một điện tích nào đó, thì trường do nhiều điện tích đơn giản là tổng vectơ của các trường của các điện tích này được xét riêng lẻ. Điều này đúng y hệt tương tự với mệnh đề trên rằng nếu chúng ta biết kết quả của hai lực cho trước được xét tại một thời điểm, thì nếu lực được xét như một tổng của chúng, đáp ứng là một tổng của các đáp ứng riêng lẻ tương ứng.
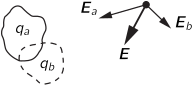
Lý do tại sao điều này đúng trong điện là các định luật vĩ đại của điện, các phương trình Maxwell, những phương trình xác định điện trường, hóa ra là các phương trình vi phân tuyến tính, tức là, những phương trình có tính chất (25.3). Cái tương ứng với lực là điện tích sinh ra điện trường, và phương trình xác định điện trường theo điện tích là tuyến tính.
Như một ví dụ thú vị khác của mệnh đề này, chúng ta hãy hỏi làm thế nào có thể “dò” được một đài phát thanh cụ thể vào cùng lúc khi tất cả các đài phát thanh đang phát sóng. Đài phát thanh truyền đi, về cơ bản, một điện trường dao động có tần số rất cao tác dụng lên ăng-ten radio của chúng ta. Đúng là biên độ của dao động của trường được thay đổi, được điều chế, để mang tín hiệu của giọng nói, nhưng điều đó rất chậm, và chúng ta sẽ không lo về nó. Khi người ta nghe “Đài này đang phát ở tần số 780 kilô chu kỳ,” điều này chỉ ra rằng 780.000 dao động trong một giây là tần số của điện trường của ăng-ten đài, và điều này làm các electron dao động lên xuống ở tần số đó trong ăng-ten của chúng ta. Bây giờ đồng thời chúng ta có thể có một đài phát thanh khác trong cùng thành phố phát ở một tần số khác, giả sử 550 kilô chu kỳ trong một giây; khi đó các electron trong ăng-ten của chúng ta cũng đang bị cưỡng bức bởi tần số đó. Bây giờ câu hỏi là, làm thế nào chúng ta có thể tách các tín hiệu đến một radio ở 780 kilô chu kỳ khỏi những tín hiệu đến ở 550 kilô chu kỳ? Chắc chắn chúng ta không nghe cả hai đài cùng một lúc.
Theo nguyên lý chồng chập, đáp ứng của mạch điện trong radio, phần đầu tiên của nó là một mạch tuyến tính, đối với các lực đang tác dụng do điện trường Fa + Fb, là xa + xb. Do đó có vẻ như chúng ta sẽ không bao giờ gỡ rối được chúng. Thật vậy, chính mệnh đề chồng chập dường như khăng khăng rằng chúng ta không thể tránh có cả hai chúng trong hệ của mình. Nhưng hãy nhớ, đối với một mạch cộng hưởng, đường cong đáp ứng, lượng x trên một đơn vị F, theo hàm của tần số, trông như Hình 25–3. Nếu nó là một mạch có Q rất cao, đáp ứng sẽ cho thấy một cực đại rất sắc nét. Bây giờ giả sử hai đài có cường độ tương đương nhau, tức là hai lực có cùng độ lớn. Đáp ứng mà chúng ta thu được là tổng của xa và xb. Nhưng, trong Hình 25–3, xa là khổng lồ, trong khi xb là nhỏ. Vậy, bất chấp thực tế là hai tín hiệu có cường độ bằng nhau, khi chúng đi qua mạch cộng hưởng sắc nét của radio được dò cho ωa, tần số truyền của một đài, thì đáp ứng đối với đài này lớn hơn nhiều so với đài kia. Do đó đáp ứng đầy đủ, với cả hai tín hiệu cùng tác dụng, hầu như hoàn toàn được tạo thành từ ωa, và chúng ta đã chọn được đài chúng ta muốn.
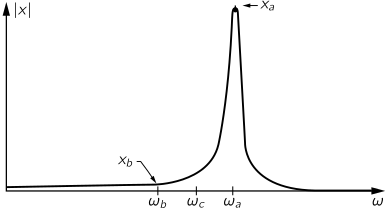
Bây giờ còn việc dò đài thì sao? Chúng ta dò nó như thế nào? Chúng ta thay đổi ω0 bằng cách thay đổi L hay C của mạch, bởi vì tần số của mạch liên quan đến tổ hợp của L và C. Đặc biệt, hầu hết các radio được chế tạo sao cho người ta có thể thay đổi điện dung. Khi chúng ta dò lại radio, chúng ta có thể tạo một thiết lập mới của núm vặn, sao cho tần số riêng của mạch được dịch chuyển, giả sử, đến ωc. Trong những hoàn cảnh đó, chúng ta không nghe đài này cũng không nghe đài kia; chúng ta thu được sự im lặng, với điều kiện không có đài nào khác ở tần số ωc. Nếu chúng ta tiếp tục thay đổi điện dung cho đến khi đường cong cộng hưởng ở tại ωb, thì dĩ nhiên chúng ta nghe đài kia. Đó là cách việc dò radio vận hành; nó lại là nguyên lý chồng chập, kết hợp với một đáp ứng cộng hưởng.2
Để kết thúc cuộc thảo luận này, chúng ta hãy mô tả định tính điều gì xảy ra nếu chúng ta tiến xa hơn trong việc phân tích một bài toán tuyến tính với một lực cho trước, khi lực khá phức tạp. Trong số nhiều thủ tục khả dĩ, có hai cách tổng quát đặc biệt hữu ích mà chúng ta có thể giải bài toán. Một cách là thế này: giả sử chúng ta có thể giải nó cho các lực đã biết đặc biệt, chẳng hạn như các sóng sin có tần số khác nhau. Chúng ta biết việc giải nó cho các sóng sin là trò trẻ con. Vậy chúng ta có các trường hợp “trò trẻ con” như vậy. Bây giờ câu hỏi là liệu lực rất phức tạp của chúng ta có thể được biểu diễn thành tổng của hai hay nhiều lực “trò trẻ con” hay không. Trong Hình 25–1, chúng ta đã có một đường cong khá phức tạp, và dĩ nhiên chúng ta có thể làm nó phức tạp hơn nữa nếu chúng ta cộng thêm nhiều sóng sin hơn. Vậy chắc chắn có thể thu được các đường cong rất phức tạp. Và, thật vậy, điều ngược lại cũng đúng: thực tế mọi đường cong đều có thể thu được bằng cách cộng lại với nhau số lượng vô hạn các sóng sin có bước sóng (hay tần số) khác nhau mà đối với mỗi sóng chúng ta biết đáp án. Chúng ta chỉ phải biết cần đặt bao nhiêu mỗi sóng sin vào để tạo thành F cho trước, và khi đó đáp án của chúng ta, x, là tổng tương ứng của các sóng sin của F, mỗi sóng được nhân với tỉ số hiệu dụng của nó của x trên F. Phương pháp giải này được gọi là phương pháp biến đổi Fourier hay phân tích Fourier. Chúng ta sẽ không thật sự thực hiện một phân tích như vậy ngay lúc này; chúng ta chỉ muốn mô tả ý tưởng liên quan.
Một cách khác trong đó bài toán phức tạp của chúng ta có thể được giải là cách rất thú vị sau đây. Giả sử rằng, bằng một nỗ lực trí óc ghê gớm nào đó, có thể giải bài toán của chúng ta cho một lực đặc biệt, cụ thể là một xung. Lực được bật lên nhanh chóng rồi tắt đi; nó kết thúc hết. Thật ra chúng ta chỉ cần giải cho một xung có cường độ đơn vị nào đó, bất kỳ cường độ nào khác cũng có thể thu được bằng cách nhân với một thừa số thích hợp. Chúng ta biết rằng đáp ứng x đối với một xung là một dao động tắt dần. Bây giờ chúng ta có thể nói gì về một lực khác nào đó, chẳng hạn một lực như trong Hình 25–4?
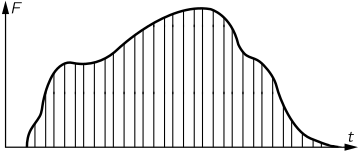
Một lực như vậy có thể được ví như một dãy các cú đập bằng một cái búa. Đầu tiên không có lực, và đột nhiên có một lực đều đặn — xung, xung, xung, xung, … và rồi nó dừng lại. Nói cách khác, chúng ta tưởng tượng lực liên tục là một dãy các xung, rất gần nhau. Bây giờ, chúng ta biết kết quả đối với một xung, vậy kết quả đối với cả một dãy xung sẽ là cả một dãy các dao động tắt dần: nó sẽ là đường cong cho xung đầu tiên, và rồi (muộn hơn một chút) chúng ta cộng vào đó đường cong cho xung thứ hai, và đường cong cho xung thứ ba, và cứ thế. Như vậy chúng ta có thể biểu diễn, về mặt toán học, nghiệm đầy đủ cho các hàm tùy ý nếu chúng ta biết đáp án cho một xung. Chúng ta thu được đáp án cho bất kỳ lực nào khác đơn giản bằng cách tích phân. Phương pháp này được gọi là phương pháp hàm Green. Một hàm Green là một đáp ứng đối với một xung, và phương pháp phân tích bất kỳ lực nào bằng cách hợp lại đáp ứng của các xung được gọi là phương pháp hàm Green.
Các nguyên lý vật lý liên quan trong cả hai sơ đồ này đều rất đơn giản, chỉ liên quan đến phương trình tuyến tính, đến mức chúng có thể được hiểu dễ dàng, nhưng các bài toán toán học liên quan, các phép tích phân phức tạp và cứ thế, hơi quá nâng cao để chúng ta tấn công ngay lúc này. Rất có thể bạn sẽ quay lại điều này một ngày nào đó khi bạn đã có nhiều thực hành hơn về toán học. Nhưng ý tưởng thật sự rất đơn giản.
Cuối cùng, chúng ta đưa ra một số nhận xét về tại sao các hệ tuyến tính lại quan trọng như vậy. Đáp án rất đơn giản: bởi vì chúng ta có thể giải chúng! Vậy hầu hết thời gian chúng ta giải các bài toán tuyến tính. Thứ hai (và quan trọng nhất), hóa ra các định luật cơ bản của vật lý thường là tuyến tính. Các phương trình Maxwell cho các định luật của điện là tuyến tính, chẳng hạn. Các định luật vĩ đại của cơ học lượng tử hóa ra, theo như chúng ta biết, là các phương trình tuyến tính. Đó là lý do tại sao chúng ta dành nhiều thời gian như vậy cho các phương trình tuyến tính: bởi vì nếu chúng ta hiểu các phương trình tuyến tính, chúng ta sẵn sàng, về nguyên tắc, để hiểu rất nhiều thứ.
Chúng ta đề cập đến một tình huống khác trong đó các phương trình tuyến tính được tìm thấy. Khi các độ dịch chuyển là nhỏ, nhiều hàm có thể được xấp xỉ tuyến tính. Chẳng hạn, nếu chúng ta có một con lắc đơn, phương trình đúng cho chuyển động của nó là
d2θ/dt2 = −(g/L) sin θ. (25.9)
Phương trình này có thể được giải bằng các hàm elliptic, nhưng cách dễ nhất để giải nó là bằng số, như đã được chỉ ra trong Chương 9 về các Định luật Chuyển động của Newton. Một phương trình phi tuyến không thể được giải, thông thường, bằng bất kỳ cách nào khác ngoài bằng số. Bây giờ với θ nhỏ, sin θ thực tế bằng θ, và chúng ta có một phương trình tuyến tính. Hóa ra có nhiều hoàn cảnh trong đó các hiệu ứng nhỏ là tuyến tính: đối với ví dụ ở đây là sự đu đưa của một con lắc qua các cung nhỏ. Như một ví dụ khác, nếu chúng ta kéo nhẹ một lò xo, lực tỉ lệ với độ giãn. Nếu chúng ta kéo mạnh, chúng ta làm đứt lò xo, và lực là một hàm hoàn toàn khác của khoảng cách! Các phương trình tuyến tính là quan trọng. Thật vậy chúng quan trọng đến mức có lẽ năm mươi phần trăm thời gian chúng ta đang giải các phương trình tuyến tính trong vật lý và trong kỹ thuật.
25–3 Dao động trong các hệ tuyến tính
Bây giờ chúng ta hãy ôn lại những điều chúng ta đã nói đến trong vài chương vừa qua. Vật lý của các dao động tử rất dễ bị che khuất bởi toán học. Vật lý thật ra rất đơn giản, và nếu chúng ta có thể quên toán học trong một lúc, chúng ta sẽ thấy rằng chúng ta có thể hiểu hầu như mọi thứ xảy ra trong một hệ dao động. Đầu tiên, nếu chúng ta chỉ có lò xo và quả nặng, thật dễ hiểu tại sao hệ dao động — đó là một hệ quả của quán tính. Chúng ta kéo khối lượng xuống và lực kéo nó trở lại lên; khi nó đi qua số không, là nơi nó thích ở, nó không thể đột nhiên dừng lại; bởi vì mômen của nó, nó tiếp tục đi và đu sang phía bên kia, và qua lại. Vậy, nếu không có ma sát, chúng ta chắc chắn sẽ kỳ vọng một chuyển động dao động, và thật vậy chúng ta thu được một chuyển động như vậy. Nhưng nếu có dù chỉ một chút ma sát, thì trong chu kỳ quay lại, cú đu sẽ không cao bằng lần đầu tiên.
Bây giờ điều gì xảy ra, chu kỳ này sang chu kỳ khác? Điều đó phụ thuộc vào loại và lượng ma sát. Giả sử chúng ta có thể chế ra một loại lực ma sát luôn giữ cùng tỉ lệ với các lực khác, của quán tính và trong lò xo, khi biên độ dao động thay đổi. Nói cách khác, đối với các dao động nhỏ hơn, ma sát nên yếu hơn so với các dao động lớn. Ma sát thông thường không có tính chất này, vậy một loại ma sát đặc biệt phải được phát minh cẩn thận cho chính mục đích tạo ra một ma sát tỉ lệ trực tiếp với vận tốc — sao cho đối với các dao động lớn nó mạnh hơn và đối với các dao động nhỏ nó yếu hơn. Nếu chúng ta tình cờ có loại ma sát đó, thì vào cuối mỗi chu kỳ liên tiếp, hệ ở trong cùng điều kiện như lúc bắt đầu, ngoại trừ nhỏ hơn một chút. Tất cả các lực đều nhỏ hơn theo cùng tỉ lệ: lực lò xo giảm, các hiệu ứng quán tính thấp hơn bởi vì các gia tốc bây giờ yếu hơn, và ma sát cũng ít hơn, nhờ thiết kế cẩn thận của chúng ta. Khi chúng ta thật sự có loại ma sát đó, chúng ta thấy rằng mỗi dao động đúng y hệt như dao động đầu tiên, ngoại trừ biên độ giảm. Nếu chu kỳ đầu tiên làm giảm biên độ, giả sử, xuống 90 phần trăm của giá trị lúc bắt đầu, chu kỳ tiếp theo sẽ làm giảm nó xuống 90 phần trăm của 90 phần trăm, và cứ thế: kích thước của các dao động được giảm đi cùng một phân số của chính chúng trong mọi chu kỳ. Một hàm mũ là một đường cong làm đúng điều đó. Nó thay đổi cùng một thừa số trong mỗi khoảng thời gian bằng nhau. Tức là, nếu biên độ của một chu kỳ, so với chu kỳ trước, được gọi là a, thì biên độ của chu kỳ tiếp theo là a2, và của chu kỳ tiếp theo nữa, a3. Vậy biên độ là một hằng số nào đó lũy thừa bằng số chu kỳ đã đi qua:
A = A0an. (25.10)
Nhưng dĩ nhiên n ∝ t, vậy hoàn toàn rõ ràng rằng nghiệm tổng quát sẽ là một loại dao động nào đó, sin hay cosin ωt, nhân với một biên độ đi như bt đại khái. Nhưng b có thể được viết thành e−c, nếu b dương và nhỏ hơn 1. Vậy đó là lý do tại sao nghiệm trông như e−ct cos ω0t. Nó rất đơn giản.
Điều gì xảy ra nếu ma sát không nhân tạo như vậy; chẳng hạn, sự cọ xát thông thường trên một cái bàn, sao cho lực ma sát là một lượng hằng số nào đó, và không phụ thuộc vào kích thước của dao động mà đổi chiều của nó mỗi nửa chu kỳ? Khi đó phương trình không còn tuyến tính nữa, nó trở nên khó giải, và phải được giải bằng phương pháp số đã cho trong Chương 9, hay bằng cách xét mỗi nửa chu kỳ riêng rẽ. Phương pháp số là phương pháp mạnh nhất trong tất cả, và có thể giải bất kỳ phương trình nào. Chỉ khi chúng ta có một bài toán đơn giản chúng ta mới có thể dùng phân tích toán học.
Phân tích toán học không phải là thứ vĩ đại như người ta nói; nó chỉ giải các phương trình đơn giản nhất có thể. Ngay khi các phương trình trở nên phức tạp hơn một chút, chỉ một chút thôi — chúng không thể được giải bằng phân tích. Nhưng phương pháp số, phương pháp đã được quảng cáo ở đầu khóa học, có thể xử lý bất kỳ phương trình nào có lợi ích vật lý.
Tiếp theo, còn đường cong cộng hưởng thì sao? Tại sao lại có một cộng hưởng? Đầu tiên, hãy tưởng tượng trong một lúc rằng không có ma sát, và chúng ta có một cái gì đó có thể tự dao động. Nếu chúng ta vỗ con lắc đúng lúc mỗi lần nó đi qua, dĩ nhiên chúng ta có thể làm nó đi như điên. Nhưng nếu chúng ta nhắm mắt lại và không nhìn nó, và vỗ ở các khoảng thời gian đều tùy ý, điều gì sẽ xảy ra? Đôi khi chúng ta sẽ thấy mình đang vỗ khi nó đang đi sai hướng. Khi chúng ta tình cờ có thời điểm đúng, dĩ nhiên, mỗi cú vỗ được cho vào đúng lúc, và như vậy nó đi cao hơn và cao hơn và cao hơn. Vậy không có ma sát, chúng ta thu được một đường cong trông như đường cong đặc trong Hình 25–5 cho các tần số khác nhau. Về mặt định tính, chúng ta hiểu đường cong cộng hưởng; để thu được hình dạng chính xác của đường cong, có lẽ cũng tốt là làm toán. Đường cong đi tới vô hạn khi ω → ω0, trong đó ω0 là tần số riêng của dao động tử.
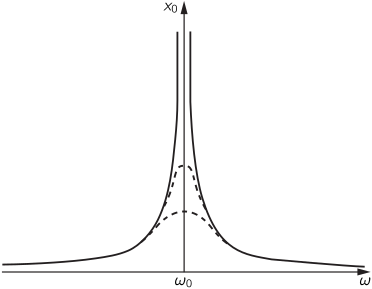
Bây giờ giả sử có một chút ma sát; khi đó khi độ dịch chuyển của dao động tử là nhỏ, ma sát không ảnh hưởng nó nhiều; đường cong cộng hưởng là như cũ, ngoại trừ khi chúng ta ở gần cộng hưởng. Thay vì trở nên vô hạn gần cộng hưởng, đường cong chỉ đi lên cao đến mức công thực hiện bởi cú vỗ của chúng ta mỗi lần là đủ để bù cho sự mất năng lượng bởi ma sát trong chu kỳ. Vậy đỉnh của đường cong được làm tròn — nó không đi tới vô hạn. Nếu có nhiều ma sát hơn, đỉnh của đường cong được làm tròn hơn nữa. Bây giờ ai đó có thể nói, “Tôi tưởng bề rộng của các đường cong phụ thuộc vào ma sát.” Đó là bởi vì đường cong thường được vẽ sao cho đỉnh của đường cong được gọi là một đơn vị. Tuy nhiên, biểu thức toán học thậm chí còn đơn giản hơn để hiểu nếu chúng ta chỉ vẽ tất cả các đường cong trên cùng một thang; khi đó tất cả những gì xảy ra là ma sát cắt đỉnh xuống! Nếu có ít ma sát hơn, chúng ta có thể đi xa hơn lên cái đỉnh nhỏ đó trước khi ma sát cắt nó đi, vậy nó trông tương đối hẹp. Tức là, đỉnh của đường cong càng cao, bề rộng tại một nửa chiều cao tối đa càng hẹp.
Cuối cùng, chúng ta xét trường hợp trong đó có một lượng ma sát khổng lồ. Hóa ra nếu có quá nhiều ma sát, hệ không dao động chút nào. Năng lượng trong lò xo hầu như không thể di chuyển nó chống lại lực ma sát, và như vậy nó từ từ chảy xuống điểm cân bằng.
25–4 Các tương tự trong vật lý
Khía cạnh tiếp theo của phần ôn tập này là lưu ý rằng khối lượng và lò xo không phải là các hệ tuyến tính duy nhất; còn có những hệ khác. Đặc biệt, có các hệ điện gọi là mạch tuyến tính, trong đó chúng ta tìm thấy một tương tự đầy đủ với các hệ cơ học. Chúng ta đã không học chính xác tại sao mỗi vật trong một mạch điện vận hành theo cách nó vận hành — điều đó không thể hiểu được vào thời điểm hiện tại; chúng ta có thể khẳng định nó như một sự kiện có thể kiểm chứng bằng thí nghiệm rằng chúng hành xử như đã nêu.
Chẳng hạn, chúng ta hãy lấy hoàn cảnh đơn giản nhất có thể. Chúng ta có một đoạn dây, vốn chỉ là một điện trở, và chúng ta đã áp lên nó một hiệu điện thế, V. Bây giờ V có nghĩa là thế này: nếu chúng ta mang một điện tích q qua dây từ một đầu nối này đến một đầu nối khác, công thực hiện là qV. Hiệu điện thế càng cao, công thực hiện càng nhiều khi điện tích, như chúng ta nói, “rơi” từ đầu thế cao của đầu nối xuống đầu thế thấp. Vậy các điện tích giải phóng năng lượng khi đi từ đầu này sang đầu kia. Bây giờ các điện tích không đơn giản bay thẳng từ đầu này sang đầu kia; các nguyên tử trong dây tạo ra một sức cản nào đó đối với dòng điện, và sức cản này tuân theo định luật sau đây đối với hầu hết mọi chất thông thường: nếu có một dòng điện I, tức là, bao nhiêu điện tích trong một giây đang lộn nhào xuống, số lượng trong một giây lộn nhào qua dây tỉ lệ với mức chúng ta đẩy chúng mạnh bao nhiêu — nói cách khác, tỉ lệ với hiệu điện thế là bao nhiêu:
V = IR = R(dq/dt). (25.11)
Hệ số R được gọi là điện trở, và phương trình được gọi là Định luật Ohm. Đơn vị của điện trở là ohm; nó bằng một vôn trên một ampe. Trong các tình huống cơ học, để thu được một lực ma sát như vậy tỉ lệ với vận tốc là khó; trong một hệ điện nó rất dễ, và định luật này cực kỳ chính xác đối với hầu hết các kim loại.
Chúng ta thường quan tâm đến công thực hiện trong một giây là bao nhiêu, sự mất công suất, hay năng lượng được giải phóng bởi các điện tích khi chúng lộn nhào xuống dây. Khi chúng ta mang một điện tích q qua một hiệu điện thế V, công là qV, vậy công thực hiện trong một giây sẽ là V(dq/dt), cái này giống như VI, hay cũng là IR·I = I2R. Điều này được gọi là tổn thất nhiệt — đây là lượng nhiệt được sinh ra trong điện trở trong một giây, bởi sự bảo toàn năng lượng. Chính nhiệt này làm một bóng đèn sợi đốt thông thường vận hành.
Dĩ nhiên, còn có các tính chất thú vị khác của các hệ cơ học, chẳng hạn như khối lượng (quán tính), và hóa ra cũng có một tương tự điện đối với quán tính. Có thể chế tạo một cái gì đó gọi là một cuộn cảm, có một tính chất gọi là độ tự cảm, sao cho một dòng điện, một khi đã được khởi động qua cuộn cảm, không muốn dừng lại. Nó đòi hỏi một hiệu điện thế để thay đổi dòng điện! Nếu dòng điện là hằng số, không có hiệu điện thế qua một cuộn cảm. Các mạch một chiều không biết gì về độ tự cảm; chỉ khi chúng ta thay đổi dòng điện các hiệu ứng của độ tự cảm mới xuất hiện. Phương trình là
V = L(dI/dt) = L(d2q/dt2), (25.12)
và đơn vị của độ tự cảm, gọi là henry, là sao cho một vôn áp lên một cuộn cảm một henry tạo ra một sự thay đổi một ampe trong một giây trong dòng điện.
Phương trình (25.12) là tương tự của định luật Newton cho điện, nếu chúng ta muốn: V tương ứng với F, L tương ứng với m, và I tương ứng với vận tốc! Tất cả các phương trình hệ quả cho hai loại hệ sẽ có cùng các phép suy diễn bởi vì, trong mọi phương trình, chúng ta có thể thay bất kỳ chữ cái nào bằng chữ cái tương tự tương ứng của nó và chúng ta thu được cùng phương trình; mọi thứ chúng ta suy ra sẽ có một sự tương ứng trong hai hệ.
Bây giờ vật điện nào tương ứng với lò xo cơ học, trong đó có một lực tỉ lệ với độ giãn? Nếu chúng ta bắt đầu với F = kx và thay F → V và x → q, chúng ta thu được V = αq. Hóa ra có một thứ như vậy, thật vậy nó là phần tử mạch duy nhất trong ba phần tử mạch mà chúng ta thật sự có thể hiểu, bởi vì chúng ta đã nghiên cứu một cặp bản song song, và chúng ta đã thấy rằng nếu có một điện tích có lượng bằng nhau, trái dấu nào đó trên mỗi bản, điện trường giữa chúng sẽ tỉ lệ với kích thước của điện tích. Vậy công thực hiện khi di chuyển một điện tích đơn vị qua khe từ bản này sang bản kia chính xác tỉ lệ với điện tích. Công này là định nghĩa của hiệu điện thế, và nó là tích phân đường của điện trường từ bản này sang bản kia. Hóa ra, vì các lý do lịch sử, hằng số tỉ lệ không được gọi là C, mà là 1/C. Nó đã có thể được gọi là C, nhưng nó đã không được gọi như vậy. Vậy chúng ta có
V = q/C. (25.13)
Đơn vị của điện dung, C, là farad; một điện tích một culông trên mỗi bản của một tụ điện một farad cho ra một hiệu điện thế một vôn.
Đó là các tương tự của chúng ta, và phương trình tương ứng với mạch dao động trở thành như sau, bằng cách thay trực tiếp L cho m, q cho x, v.v.:
m(d2x/dt2) + γm(dx/dt) + kx = F, (25.14)
L(d2q/dt2) + R(dq/dt) + q/C = V. (25.15)
Bây giờ mọi thứ chúng ta đã học về (25.14) có thể được biến đổi để áp dụng cho (25.15). Mọi hệ quả đều như nhau; giống nhau đến mức có một điều xuất sắc chúng ta có thể làm.
Giả sử chúng ta có một hệ cơ học khá phức tạp, không chỉ là một khối lượng trên một lò xo, mà là vài khối lượng trên vài lò xo, tất cả mắc nối với nhau. Chúng ta làm gì? Giải nó? Có lẽ; nhưng nhìn này, chúng ta có thể chế tạo một mạch điện sẽ có cùng các phương trình như thứ chúng ta đang cố phân tích! Chẳng hạn, nếu chúng ta muốn phân tích một khối lượng trên một lò xo, tại sao chúng ta không thể xây dựng một mạch điện trong đó chúng ta dùng một độ tự cảm tỉ lệ với khối lượng, một điện trở tỉ lệ với mγ tương ứng, 1/C tỉ lệ với k, tất cả theo cùng một tỉ số? Khi đó, dĩ nhiên, mạch điện này sẽ là tương tự chính xác của mạch cơ học của chúng ta, theo nghĩa là bất cứ điều gì q làm, đáp ứng với V (V cũng được làm cho tương ứng với các lực đang tác dụng), thì x sẽ làm như vậy đáp ứng với lực! Vậy nếu chúng ta có một thứ phức tạp với rất nhiều phần tử nối với nhau, chúng ta có thể nối với nhau rất nhiều điện trở, cuộn cảm, và tụ điện, để bắt chước hệ phức tạp về mặt cơ học. Lợi thế của điều đó là gì? Một bài toán cũng khó (hay cũng dễ) như bài toán kia, bởi vì chúng đúng y hệt tương đương. Lợi thế không phải là việc giải các phương trình toán học dễ hơn sau khi chúng ta khám phá ra rằng chúng ta có một mạch điện (mặc dù đó là phương pháp được các kỹ sư điện dùng!), mà thay vào đó, lý do thật sự để nhìn vào tương tự là việc chế tạo mạch điện dễ hơn, và thay đổi một thứ gì đó trong hệ dễ hơn.
Giả sử chúng ta đã thiết kế một chiếc ô tô, và muốn biết nó sẽ rung lắc bao nhiêu khi nó đi qua một loại đường gập ghềnh nào đó. Chúng ta xây dựng một mạch điện với các cuộn cảm để đại diện cho quán tính của các bánh xe, các hằng số lò xo dưới dạng các điện dung để đại diện cho các lò xo của bánh xe, và các điện trở để đại diện cho các bộ giảm xóc, và cứ thế cho các phần khác của ô tô. Khi đó chúng ta cần một con đường gập ghềnh. Được rồi, chúng ta áp một hiệu điện thế từ một máy phát, máy phát này đại diện cho một loại gập ghềnh nào đó, và rồi nhìn xem bánh xe bên trái rung như thế nào bằng cách đo điện tích trên một tụ điện nào đó. Sau khi đã đo nó (điều đó dễ làm), chúng ta thấy rằng nó đang nảy quá nhiều. Chúng ta cần nhiều bộ giảm xóc hơn, hay ít bộ giảm xóc hơn? Với một thứ phức tạp như một chiếc ô tô, chúng ta có thật sự thay bộ giảm xóc, và giải lại từ đầu không? Không!, chúng ta đơn giản vặn một núm vặn; núm vặn số mười là bộ giảm xóc số ba, vậy chúng ta cho thêm bộ giảm xóc. Các cú nảy tệ hơn — được rồi, chúng ta thử ít hơn. Các cú nảy vẫn tệ hơn; chúng ta thay đổi độ cứng của lò xo (núm vặn 17), và chúng ta điều chỉnh tất cả những thứ này bằng điện, chỉ bằng cách vặn một núm vặn.
Điều này được gọi là một máy tính tương tự. Nó là một thiết bị bắt chước bài toán mà chúng ta muốn giải bằng cách tạo ra một bài toán khác, bài toán này có cùng phương trình, nhưng trong một hoàn cảnh khác của tự nhiên, và dễ xây dựng hơn, dễ đo hơn, dễ điều chỉnh hơn, và dễ phá hủy hơn!
25–5 Trở kháng nối tiếp và song song
Cuối cùng, có một mục quan trọng không hoàn toàn thuộc bản chất ôn tập. Điều này liên quan đến một mạch điện trong đó có nhiều hơn một phần tử mạch. Chẳng hạn, khi chúng ta có một cuộn cảm, một điện trở, và một tụ điện được nối như trong Hình 24–2, chúng ta lưu ý rằng mọi điện tích đều đi qua mỗi một trong ba phần tử, vậy dòng điện trong một thứ được nối đơn như vậy là như nhau tại mọi điểm dọc theo dây. Vì dòng điện là như nhau trong mỗi phần tử, hiệu điện thế qua R là IR, hiệu điện thế qua L là L(dI/dt), và cứ thế. Vậy, sụt áp tổng là tổng của những thứ này, và điều này dẫn đến Phương trình (25.15). Dùng số phức, chúng ta đã thấy rằng chúng ta có thể giải phương trình cho chuyển động trạng thái ổn định đáp ứng với một lực hình sin. Như vậy chúng ta đã thấy rằng V̂ = ẐÎ. Bây giờ Ẑ được gọi là trở kháng của mạch cụ thể này. Nó cho chúng ta biết rằng nếu chúng ta áp một hiệu điện thế hình sin, V̂, chúng ta thu được một dòng điện Î.
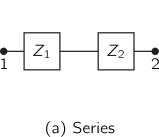
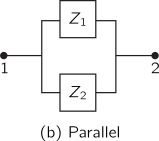
Bây giờ giả sử chúng ta có một mạch phức tạp hơn có hai phần, những phần này tự chúng có các trở kháng nào đó, Ẑ1 và Ẑ2 và chúng ta đặt chúng nối tiếp (Hình 25–6a) và áp một hiệu điện thế. Điều gì xảy ra? Bây giờ nó phức tạp hơn một chút, nhưng nếu Î là dòng điện qua Ẑ1, hiệu điện thế qua Ẑ1, là V̂1 = ÎẐ1; tương tự, hiệu điện thế qua Ẑ2 là V̂2 = ÎẐ2. Cùng một dòng điện đi qua cả hai. Do đó hiệu điện thế tổng là tổng của các hiệu điện thế qua hai phần và bằng V̂ = V̂1 + V̂2 = (Ẑ1 + Ẑ2)Î. Điều này có nghĩa là hiệu điện thế trên mạch đầy đủ có thể được viết là V̂ = ÎẐs, trong đó Ẑs của hệ kết hợp nối tiếp là tổng của hai Ẑ của các phần riêng rẽ:
Ẑs = Ẑ1 + Ẑ2. (25.16)
Đây không phải là cách duy nhất các thứ có thể được nối. Chúng ta cũng có thể nối chúng theo một cách khác, gọi là nối song song (Hình 25–6b). Bây giờ chúng ta thấy rằng một hiệu điện thế cho trước qua các đầu nối, nếu các dây nối là các vật dẫn hoàn hảo, được áp hiệu dụng lên cả hai trở kháng, và sẽ gây ra các dòng điện trong mỗi cái một cách độc lập. Do đó dòng điện qua Ẑ1 bằng Î1 = V̂/Ẑ1. Dòng điện trong Ẑ2 là Î2 = V̂/Ẑ2. Đó là cùng một hiệu điện thế. Bây giờ dòng điện tổng được cung cấp cho các đầu nối là tổng của các dòng điện trong hai phần: Î = V̂/Ẑ1 + V̂/Ẑ2. Điều này có thể được viết thành
V̂ = Î/[(1/Ẑ1) + (1/Ẑ2)] = ÎẐp.
Như vậy,
1/Ẑp = 1/Ẑ1 + 1/Ẑ2. (25.17)
Các mạch phức tạp hơn đôi khi có thể được đơn giản hóa bằng cách lấy các phần của chúng, tính ra dãy các trở kháng của các phần, và kết hợp mạch lại với nhau từng bước, dùng các quy tắc trên. Nếu chúng ta có bất kỳ loại mạch nào với nhiều trở kháng được nối theo đủ loại cách, và nếu chúng ta bao gồm các hiệu điện thế dưới dạng các máy phát nhỏ không có trở kháng (khi chúng ta cho điện tích đi qua nó, máy phát cộng thêm một hiệu điện thế V), thì các nguyên lý sau đây áp dụng: (1) Tại bất kỳ nút nối nào, tổng của các dòng điện vào một nút nối bằng không. Tức là, mọi dòng điện đi vào đều phải đi trở ra. (2) Nếu chúng ta mang một điện tích quanh bất kỳ vòng nào, và trở lại nơi nó bắt đầu, công thực hiện ròng bằng không. Các quy tắc này được gọi là các định luật Kirchhoff cho các mạch điện. Việc áp dụng có hệ thống chúng cho các mạch phức tạp thường đơn giản hóa việc phân tích các mạch như vậy. Chúng ta đề cập đến chúng ở đây cùng với các Phương trình (25.16) và (25.17), trong trường hợp bạn đã gặp các mạch như vậy mà bạn cần phân tích trong công việc phòng thí nghiệm. Chúng sẽ được thảo luận lại chi tiết hơn vào năm sau.
1 Các nghiệm không thể được biểu diễn thành tổ hợp tuyến tính của nhau được gọi là độc lập. ↩
2 Trong các máy thu siêu ngoại sai hiện đại, hoạt động thật sự phức tạp hơn. Các bộ khuếch đại đều được dò cho một tần số cố định (gọi là tần số IF) và một dao động tử có tần số có thể dò thay đổi được kết hợp với tín hiệu đầu vào trong một mạch phi tuyến để tạo ra một tần số mới (hiệu của tần số tín hiệu và tần số dao động tử) bằng tần số IF, tần số này sau đó được khuếch đại. Điều này sẽ được thảo luận trong Chương 50. ↩